

-
INDUSTRIEN
-
Betonfertigteilwerk
-
Stahlindustrie
-
Papierindustrie
-
Abfallverwertung und Biomasse-Industrie
-
Energiewirtschaft
-
Brückenkräne für die Automobilproduktion: Intelligente Lösungen für mehr Effizienz
-
Hafenmaschinen Industrie
-
Verarbeitendes Gewerbe
-
Verschiedene Arten von Containerkränen, Werftkränen, Frachtkränen für den Einsatz in Häfen, Häfen und Kais
-
Brückenkräne zum Heben von Holz: Effiziente und sichere Handhabung von Holz
-
Brückenkräne für die Luftfahrtindustrie: Rationalisierung der Flugzeugmontage, -wartung und -reparatur
-
Brückenkräne für Lebensmittel und Getränke: Ideal zur Verbesserung der Produktivität und Lebensmittelsicherheit
-
Brückenkräne für die Luft- und Raumfahrtindustrie: Schlüsselrolle bei der effizienten Herstellung und dem Start von Raketen
-
-
AUSRÜSTUNG
-
Laufkräne
-
Einträger-Brückenkran
-
Zweiträger-Brückenkran
-
FEM Standard-Brückenkrane
-
Laufkrane mit geringer Bauhöhe
-
Greiferschaufel-Brückenkran
-
Elektromagnetische Brückenkräne mit Lasthebemagnet
-
Elektromagnetische Brückenkräne mit Magnetbalken
-
Manuelle Brückenkräne
-
Doppellaufkatzen-Brückenkräne
-
LDP-Einträger-Brückenkrane
-
- Eot-Kräne
- Brückenkräne
- Auslegerkräne
-
Hebezeug & Windenwagen
-
Elektroseilzüge
-
FEM Standard-Drahtseil-Elektrozüge
-
FEM Standard-Elektrokettenzüge
-
Krankatze
-
Kettenzüge
-
Elektrische Winde
-
Manuelle Kettenzüge
-
Elektrische Hebezeuge mit Doppelträgerkatze
-
Elektrischer Seilzug mit geringer Bauhöhe
-
Elektrischer Hebezeug für geschmolzenes Metall
-
Pneumatische (Luft-)Kettenzüge
-
Hebelzüge
-
Elektrische Hebezeuge
-
- Arbeitsplatzkrane
- Tragbare Portalkräne
- Explosionsgeschützte Kräne und Hebezeuge
- Spezialkrane
- Hafenkräne
- Elektrische Transferwagen
-
Laufkräne
-
KRANE-TEILE
- Kranradbaugruppe
- Greifschaufeln für Krangerüste
- Kranzange
- Kranspreizer
- Kranantriebe
-
Elektrische Kranausrüstung
-
Überlastbegrenzer
-
Kranhütte
-
Stromversorgungssystem für Kräne
-
Explosionsgeschützte Funkfernbedienungen für Kräne
-
Funkfernbedienungen für Kräne mit Joystick
-
Drahtlose Kranfernbedienungen mit Druckknopf
-
Einpolig isolierte Schleifleitungsschienen
-
Gekapselte Stromschienen
-
Nahtlose Stromschienen
-
Copperhead-Stromschienen
-
Brückenkrankabel
-
- Andere Kranteile
- ÜBER UNS
- KONTAKT US
Planetengetriebe für Brückenkrane: Wie vier Komponenten mehrere Übersetzungsverhältnisse erzeugen
Inhaltsverzeichnis
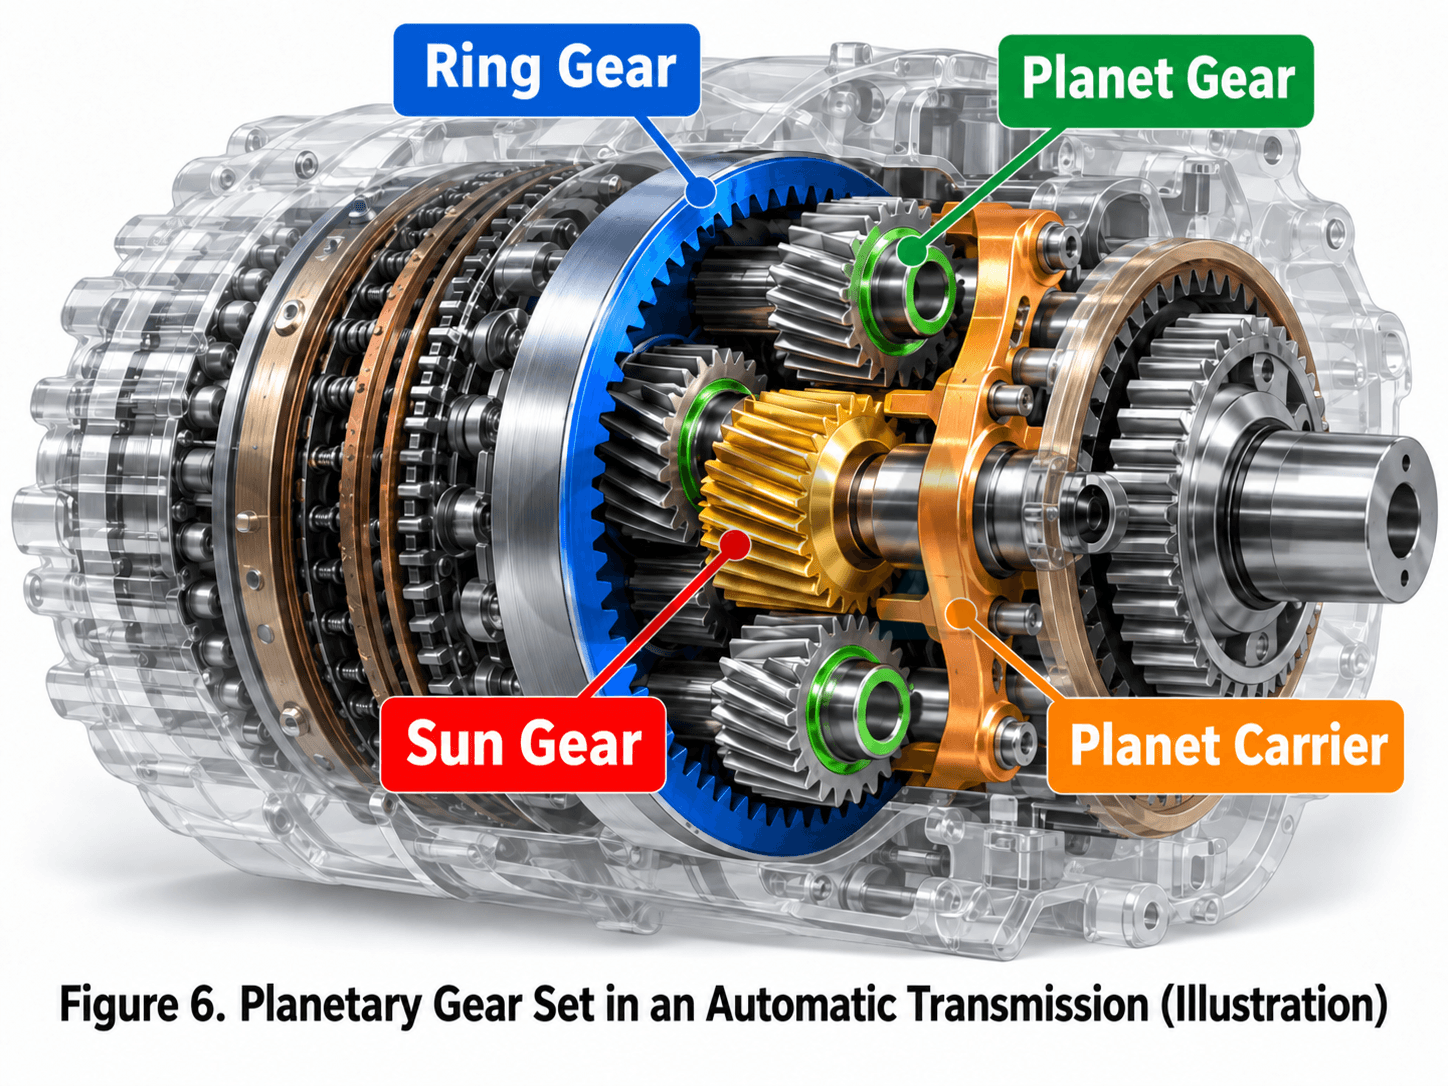
Zerlegt man ein Automatikgetriebe, ein Planetengetriebe eines Brückenkrans oder bestimmte Gelenkgetriebe von Robotern, so sieht man immer wieder eine sehr charakteristische Zahnradstruktur: ein kleines Zahnrad in der Mitte, mehrere kleine Zahnräder darum herum und einen äußeren Ring mit Innenverzahnung.
Es sieht aus wie nichts weiter als „mehrere im Kreis angeordnete Zahnräder“, ermöglicht aber auf kleinstem Raum Drehzahlreduzierung, Drehzahlerhöhung, Drehrichtungsumkehr und koaxiale Kraftübertragung. Es kann sogar ein völlig anderes Planetengetriebeübersetzungsverhältnis erzeugen, indem man einfach ändert, welches Bauteil fixiert ist, welches als Eingang und welches als Ausgang dient.
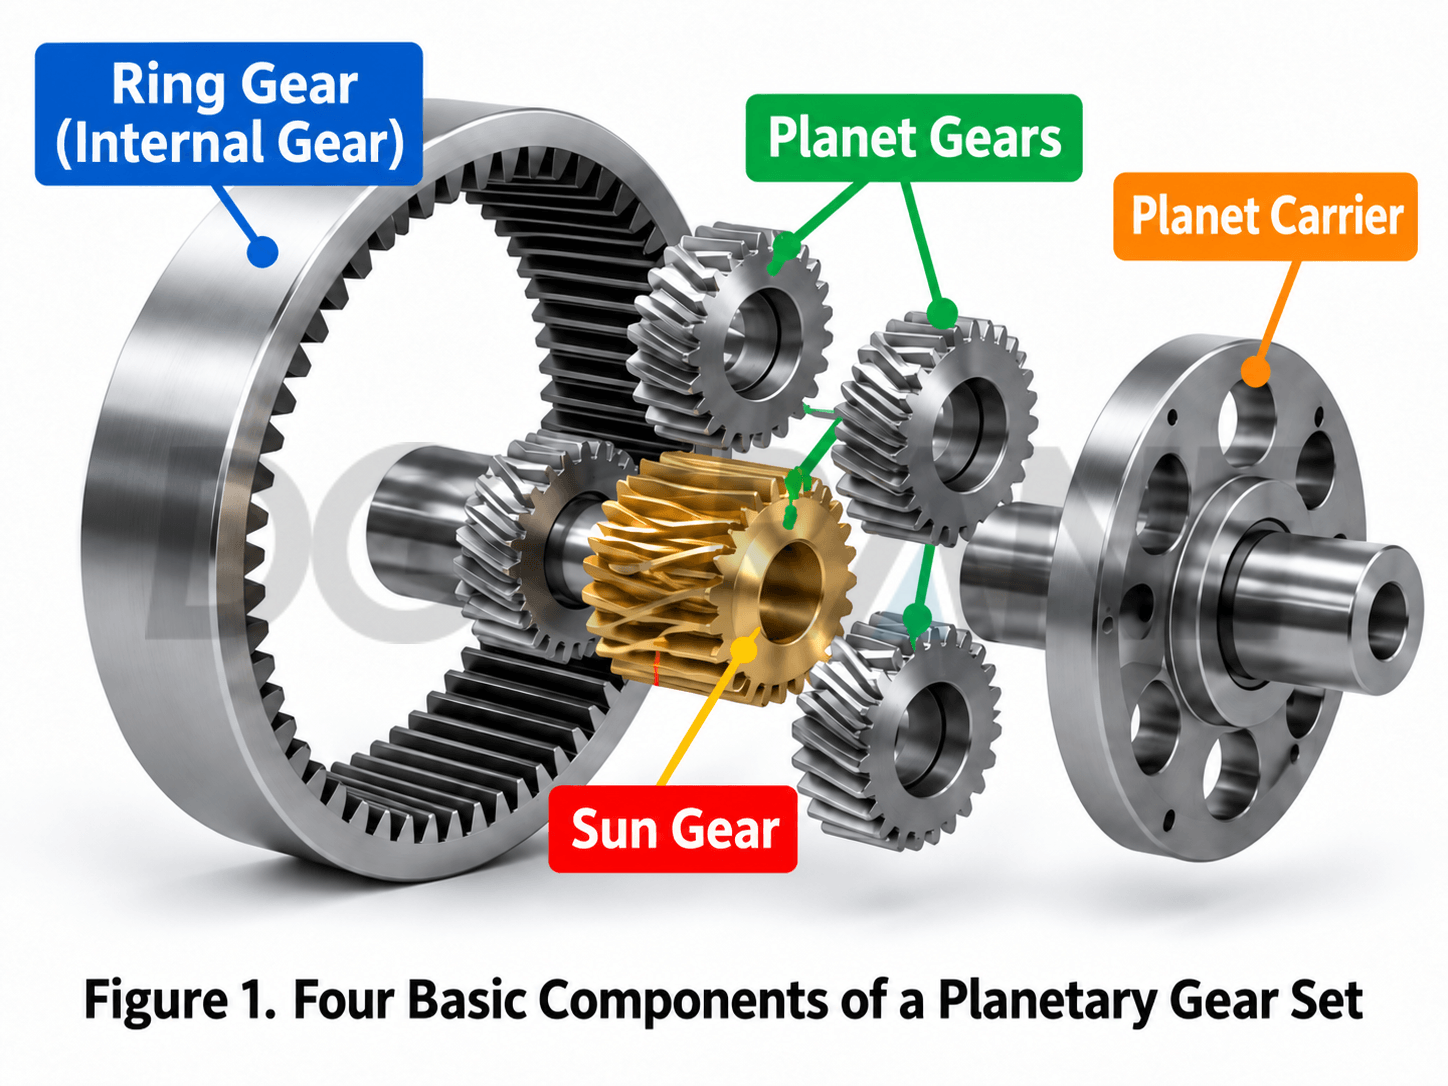
Es handelt sich um ein Planetengetriebe. Seine Leistungsfähigkeit beruht nicht auf der Anzahl der Zahnräder, sondern auf dem präzisen kinematischen Zusammenspiel seiner vier Kernkomponenten.
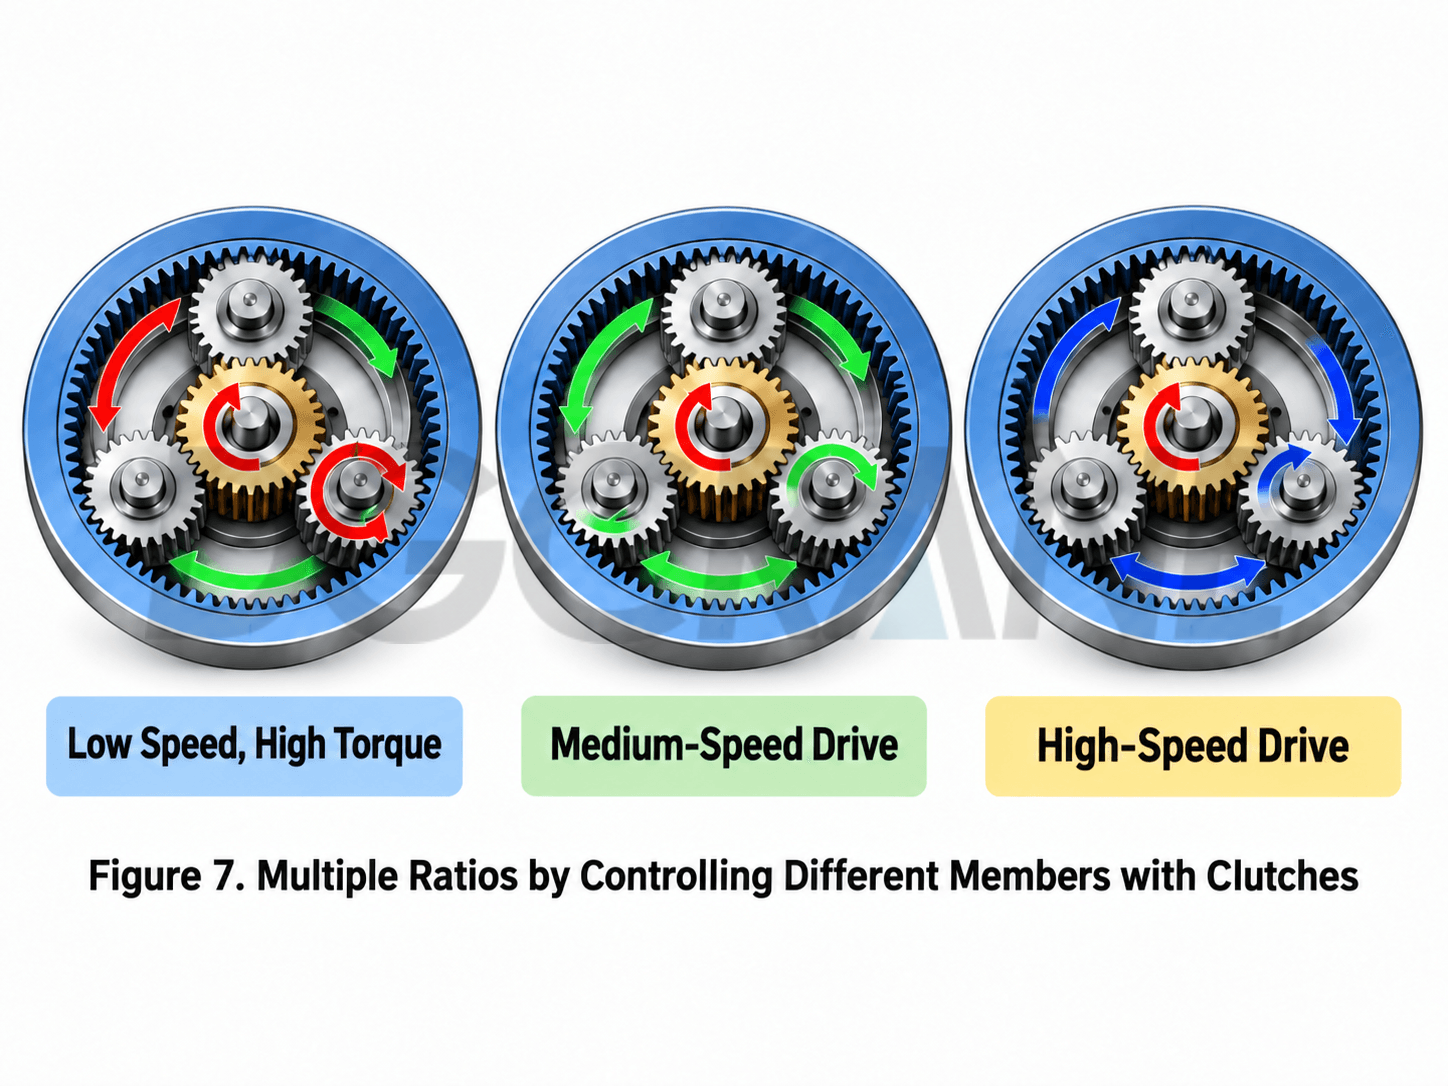
Eines sollte man sich vorab merken: Ein Planetengetriebe ändert sein Übersetzungsverhältnis nicht durch „Wechsel zu einem anderen Zahnradsatz“. Vielmehr verteilt es die Bewegung des gesamten Getriebes neu, indem es die Eingangs-, Ausgangs- und Fixierbeziehungen zwischen Sonnenrad, Hohlrad und Planetenträger verändert.
1. Aus welchen vier Komponenten besteht ein Planetengetriebe?
1.1 Sonnenrad: Das zentrale Zahnrad des Systems
Das Sonnenrad befindet sich in der Mitte und kämmt normalerweise gleichzeitig mit mehreren Planetenrädern. Bei vielen Getrieben ist die Eingangswelle eines Elektro- oder Hydraulikmotors direkt mit dem Sonnenrad verbunden, sodass dieses häufig die hohe Eingangsdrehzahl überträgt. Die Zähnezahl des Sonnenrads wird mit Z bezeichnet.Sund ihre Winkelgeschwindigkeit durch ωS.
1.2 Planetenräder: Sie rotieren um ihre eigene Achse und umkreisen dabei die Sonne
Die Planetenräder sind der interessanteste Teil des Mechanismus. Jedes Planetenrad dreht sich um seine eigene Achse und umkreist dabei zusammen mit dem Planetenträger das Sonnenrad. Gleichzeitig kämmt es sowohl mit dem Sonnenrad als auch mit dem Hohlrad.
Die Erhöhung der Anzahl der Planetenräder ändert das theoretische Übersetzungsverhältnis eines einfachen Planetengetriebes nicht. Bei geeigneter Konstruktion und guter Lastverteilung können jedoch mehrere Planetenräder die Last teilen. Dies ist einer der Gründe, warum ein Planetengetriebe eine hohe Drehmomentdichte erreichen kann.
1.3 Hohlrad: Umschließt den gesamten Zahnradsatz
Das Hohlrad befindet sich außen, seine Zähne zeigen nach innen. Es kämmt mit den Planetenrädern. Das Hohlrad kann feststehend sein oder als Eingangs- bzw. Ausgangselement dienen. Die Zähnezahl des Hohlrads wird mit Z bezeichnet.Rund ihre Winkelgeschwindigkeit durch ωR.
1.4 Planetenträger: Bestimmung der Bewegung der Planeten als Gruppe
Die Planetenräder drehen sich nicht frei. Ihre Wellen sind auf dem Planetenträger montiert. Der Träger verbindet die Planetenräder zu einer Einheit, sodass die Drehung des Trägers der Umdrehung der Planetenräder um das Sonnenrad entspricht. Die Winkelgeschwindigkeit des Trägers wird mit ω bezeichnet.CBei vielen industriellen Getrieben ist es üblich, das Hohlrad zu fixieren, das Sonnenrad als Eingangswelle und den Planetenträger als Ausgangswelle zu verwenden.
| Komponente | Gemeinsames Symbol | Hauptfunktion | Typischer Zustand |
|---|---|---|---|
| Sonnenausrüstung | ZS/ωS | Zentrales Zahnrad, das Bewegung und Drehmoment auf die Planetenräder überträgt | Wird häufig als Hochgeschwindigkeitseingang verwendet |
| Planetenräder | ZP/ωP | Eingriff sowohl in das Sonnenrad als auch in das Hohlrad | Rotation plus Revolution |
| Zahnkranz | ZR/ωR | Äußeres Innenzahnrad, das die Kraftübertragung einschränkt und daran teilnimmt | Kann fest, Eingabe oder Ausgabe sein. |
| Planetenträger | ωC | Stützt die Planetenradwellen und erzeugt eine Orbitalbewegung | Wird häufig als Ausgang für niedrige Drehzahlen verwendet. |
2. Der eigentliche Kern des Planetengetriebe-Übersetzungsverhältnisses: Eine Gleichung verbindet die drei rotierenden Elemente
Bei einem herkömmlichen Festachsengetriebe sind die Positionen der beiden Getriebeachsen fixiert, daher ist das Übersetzungsverhältnis relativ intuitiv. Anders verhält es sich bei einem Planetengetriebe: Die Achsen der Planetenräder bewegen sich mit dem Planetenträger, weshalb die einfache Regel „Antriebszahnzahl geteilt durch Abtriebszahnzahl“ nicht direkt anwendbar ist.
Für das gebräuchlichste einfache Planetengetriebe drückt die Willis-Gleichung das Drehzahlverhältnis zwischen Sonnenrad, Hohlrad und Planetenträger aus:
Hier, ωₛ, ωᵣ, Und ω꜀ sind die Winkelgeschwindigkeiten des Sonnenrads, des Hohlrads bzw. des Planetenträgers; Zₛ Und Zᵣ sind die Zähnezahlen des Sonnenrads und des Hohlrads.
Der wichtigste Teil dieser Gleichung ist nicht das Minuszeichen, sondern die Tatsache, dass ω꜀ wird von beiden Drehzahlen subtrahiert. Anders ausgedrückt: Das Eingriffsverhältnis in einem Planetengetriebe muss in einem Bezugssystem verstanden werden, das sich mit dem Planetenträger mitdreht.
Sobald die Drehzahl oder der feste Zustand zweier Elemente bekannt ist, lässt sich die Drehzahl des dritten Elements berechnen. Derselbe Zahnradsatz kann daher völlig unterschiedliche Bewegungsergebnisse erzeugen, ohne die Zähnezahl zu ändern.
Warum wirkt das so genial? Indem man zwischen Sonnenrad, Hohlrad und Planetenradträger ein Element fixiert und die Ein- und Ausgänge der beiden anderen wählt, lassen sich unterschiedliche Kombinationen von Untersetzung, Drehzahlerhöhung oder Drehrichtungsumkehr erzielen. Die Struktur bleibt dabei unverändert, nur die Bewegungsbeziehung ändert sich.
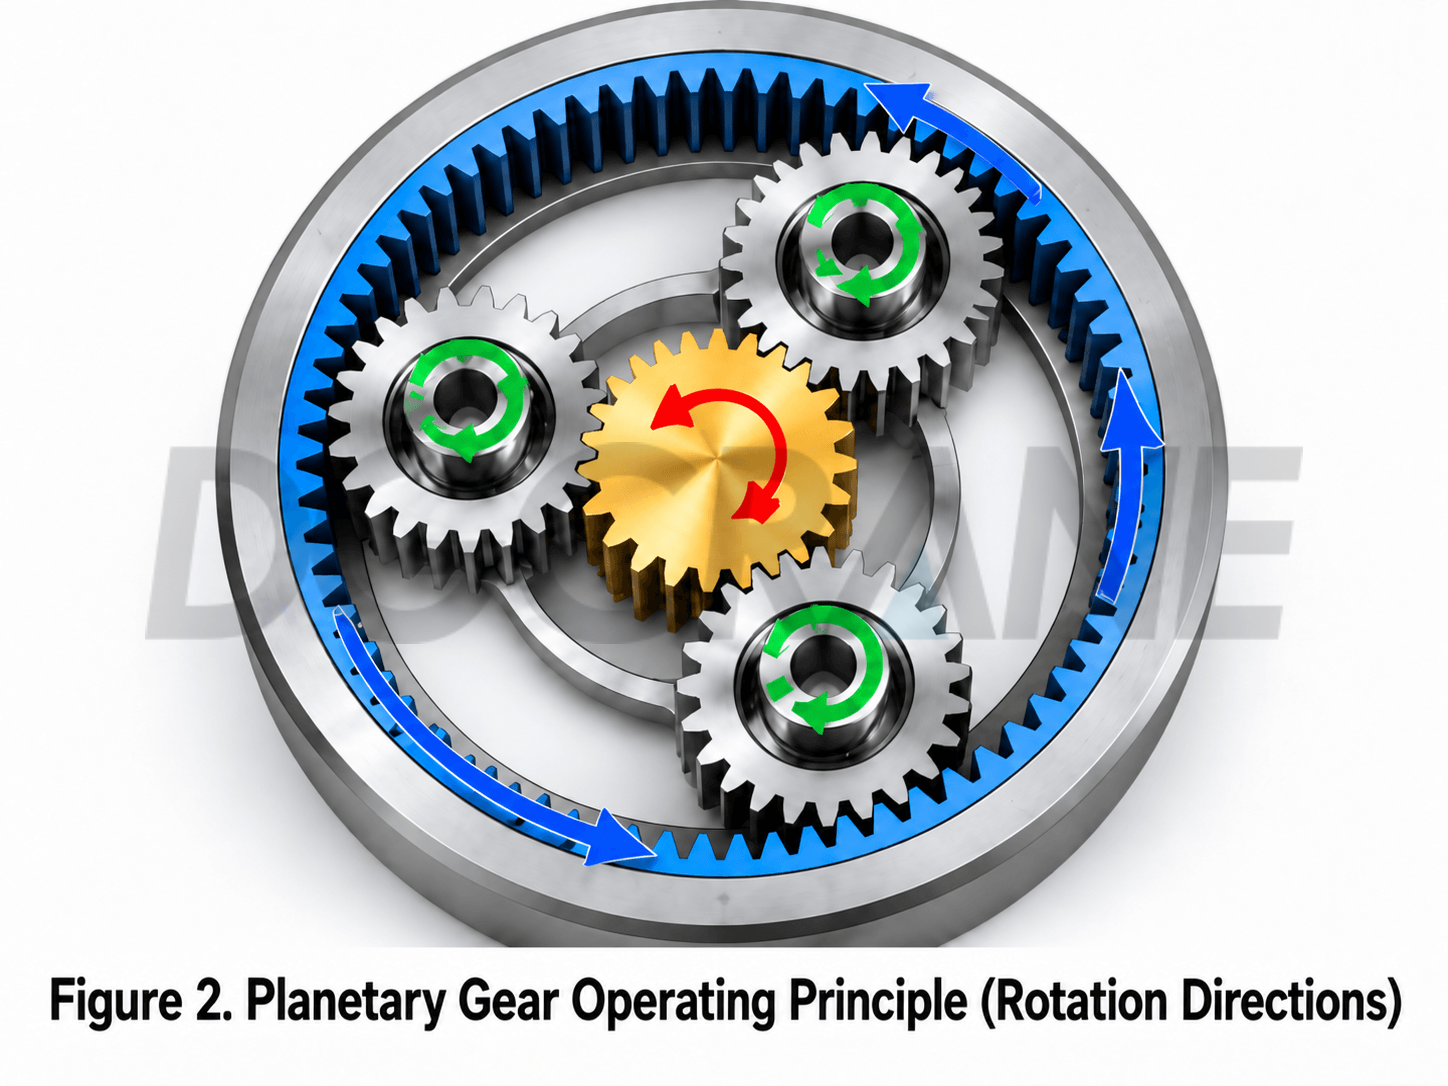
3. Die gebräuchlichste Anordnung: Feststehendes Hohlrad, Sonneneinstrahlung am Eingang, Abtrieb am Träger.
Dies ist eine gängige Grundanordnung in Fahrgetrieben von Kranen, Drehgetrieben und vielen industriellen Planetengetrieben. Das Hohlrad sei feststehend, so ωᵣ = 0Setzt man diese Bedingung in die Willis-Gleichung ein, erhält man:
Wenn das Sonnenrad 20 Zähne und das Hohlrad 60 Zähne hat:
Das Sonnenrad dreht sich vier Umdrehungen, während der Planetenträger etwa eine Umdrehung macht. Beträgt die Eingangsdrehzahl des Sonnenrads 1200 U/min, so ergibt sich – Verluste vernachlässigt – eine theoretische Ausgangsdrehzahl des Planetenträgers von etwa 300 U/min.
Dies ist eine typische Drehzahlreduzierung mit Drehmomentverstärkung. Theoretisch führt eine Reduzierung der Drehzahl auf etwa ein Viertel – bei Vernachlässigung der Verluste – zu einer entsprechenden Erhöhung des Ausgangsdrehmoments. In der Praxis müssen jedoch zusätzlich Zahnradverluste, Lagerverluste, Schmierbedingungen und weitere Faktoren berücksichtigt werden.
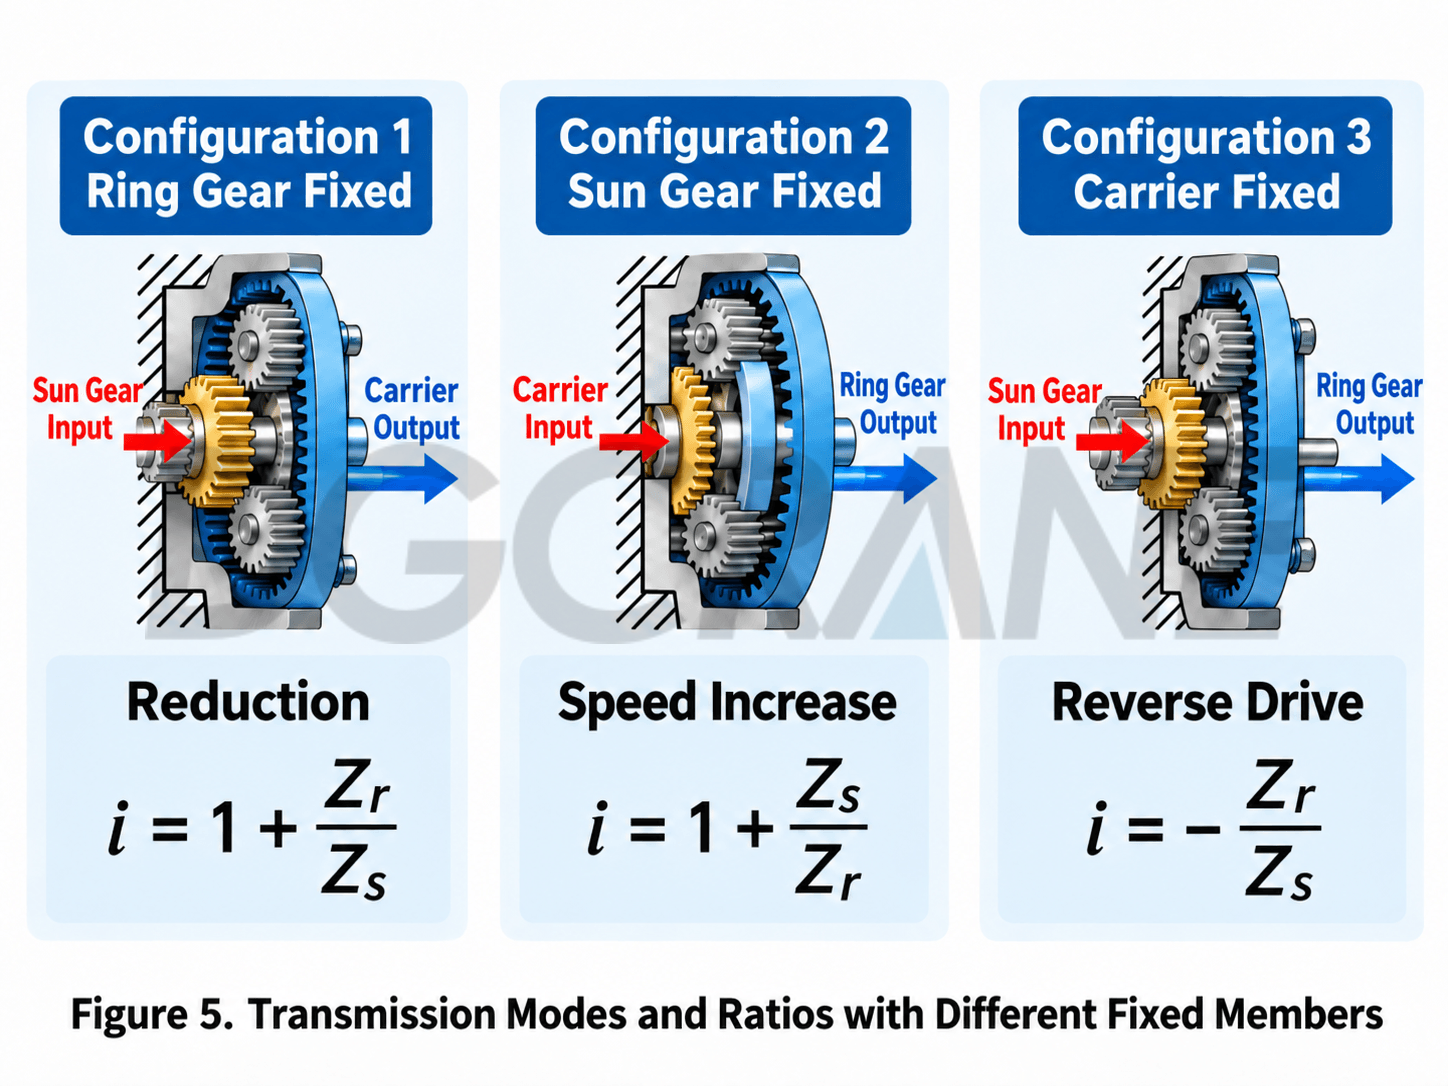
4. Dieselben Zahnräder erzeugen völlig unterschiedliche Ergebnisse, wenn ein anderes Bauteil befestigt ist.
| Festes Element | Eingang | Ausgabe | Typisches Ergebnis | Merkmal |
|---|---|---|---|---|
| Zahnkranz | Sonnenausrüstung | Planetenträger | Reduzierung, gleiche Richtung | Die häufigste Planetenreduktionsanordnung |
| Sonnenausrüstung | Zahnkranz | Planetenträger | Reduzierung, gleiche Richtung | Ein milderes Verhältnis |
| Planetenträger | Sonnenausrüstung | Zahnkranz | Umkehrung | Bildet ein achsenfestes Rückwärtsgetriebe |
| Keine; zwei Mitglieder werden kontrolliert | Hängt von der Kontrollmethode ab | Drittes Mitglied | Variables Verhältnis | Grundlage von automatischen Getrieben und Leistungsverzweigungssystemen |
Ein häufiges Missverständnis ist, dass ein Planetengetriebe von Natur aus nur ein Übersetzungsverhältnis hat. Das Übersetzungsverhältnis wird jedoch nicht nur durch die Zähnezahl bestimmt, sondern auch dadurch, welches Element fixiert ist, welches als Antrieb und welches als Abtrieb dient.
Wenn sich alle drei Hauptelemente bewegen können und eines davon durch eine Kupplung, Bremse oder eine andere Antriebsquelle gesteuert wird, ermöglicht das System komplexere Mehrganggetriebe oder Leistungsverteilungsfunktionen. Dies ist ein wichtiger Grund für die weite Verbreitung von Planetengetrieben in Automatikgetrieben und hybriden Leistungsverteilungsmechanismen.
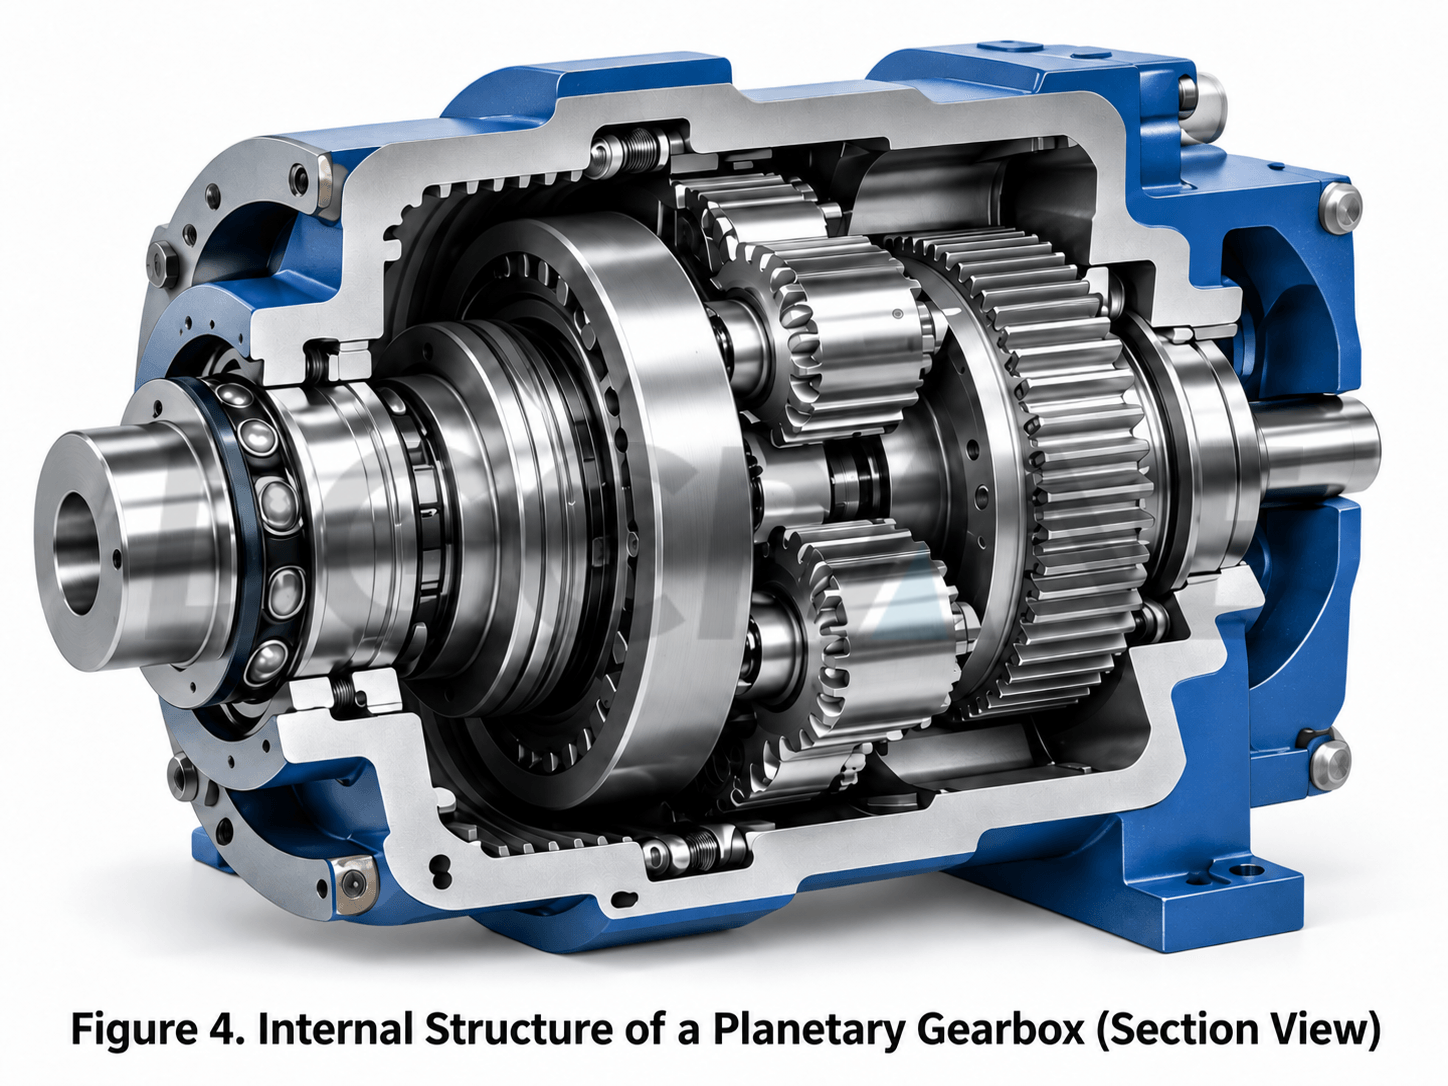
5. Warum kann ein Planetengetriebe auf so kleinem Raum ein hohes Drehmoment übertragen?
Der Grund dafür ist nicht geheimnisvoll. Der Schlüssel liegt in der „gleichzeitigen Vernetzung mehrerer Punkte plus koaxialer Anordnung“.
Bei einem herkömmlichen Zahnradpaar konzentriert sich die Hauptlast auf ein einzelnes Zahnradpaar. In einem Planetengetriebe können mehrere Planetenräder gleichzeitig mit dem Sonnenrad und dem Hohlrad kämmen. Bei geeigneter Konstruktion und gleichmäßiger Lastverteilung kann das Eingangsdrehmoment auf mehrere Planetenräder verteilt werden.
Gleichzeitig können Sonnenrad, Hohlrad und Planetenträger auf derselben Achse angeordnet werden. Die Ein- und Ausgangswelle müssen nicht seitlich versetzt sein wie bei einem herkömmlichen Parallelwellengetriebe. Das Ergebnis ist eine höhere Drehmomentdichte und eine kompaktere Bauweise bei ähnlicher Gesamtgröße.
Allerdings sollte man „mehr Planetenräder“ nicht zu einfach verstehen.
Eine Erhöhung der Planetenradanzahl ändert zwar nicht das theoretische Übersetzungsverhältnis, führt aber nicht automatisch zu einer gleichmäßigen Lastverteilung. Fertigungsfehler, Steigungsfehler, Lagerspiel, Positioniergenauigkeit der Planetenradzapfen und strukturelle Verformungen beeinflussen die Lastverteilung. Planetengetriebe mit hoher Belastung erfordern daher oft eine spezielle Lastverteilungsauslegung.
6. Warum sind Planetengetriebe in Automatikgetrieben besonders beliebt?
Ein Planetengetriebe hat einen Vorteil, den ein gewöhnliches Festachsengetriebe gleichzeitig nur schwer bieten kann: Kupplungen und Bremsen können die Verbindung und Verriegelung verschiedener Elemente steuern, sodass mit demselben Getriebe mehrere Übersetzungsverhältnisse erzeugt werden können.
Ein Beispiel: In einer bestimmten Zahnradstellung ist das Hohlrad fixiert, das Sonnenrad dient als Antrieb und der Planetenträger als Abtrieb. In einer anderen Zahnradstellung wird das arretierte Element verändert. Eine Kupplung kann außerdem zwei Elemente miteinander verbinden und so einen Direktantrieb mit einem Übersetzungsverhältnis von nahezu 1:1 ermöglichen.
Das bedeutet, dass das Getriebe nicht für jede Gangposition ein komplett separates, festachsiges Zahnradpaar benötigt. Seine Bauweise kann kompakter und seine Schaltlogik flexibler sein.
Es sollte betont werden, dass moderne Automatikgetriebe üblicherweise zusammengesetzte Planetenradsätze, mehrere Planetenradreihen und Kombinationen mehrerer Kupplungen verwenden. Ihre tatsächlichen Übersetzungsberechnungen sind weitaus komplexer als die eines einzelnen einfachen Planetenradsatzes.
7. Warum werden Brückenkrane und Baumaschinen mit Planetengetrieben betrieben?
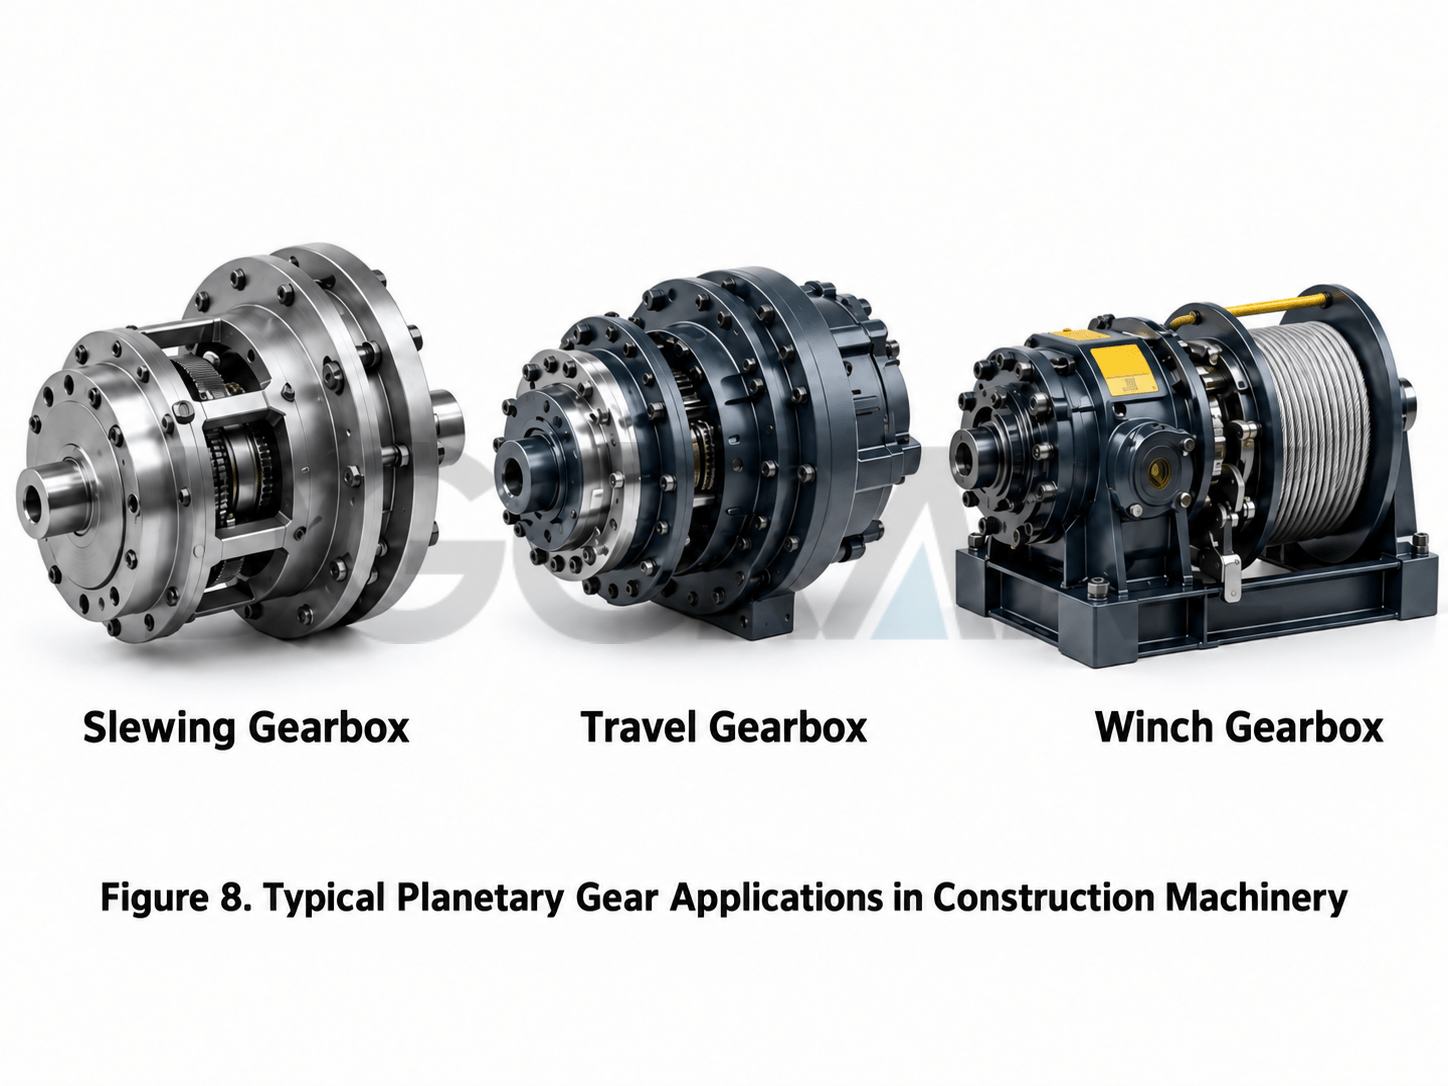
Planetengetriebe finden sich in Fahrmotoren von Baggern, Fahrmechanismen von Brückenkränen und bestimmten Schwenkmechanismen. Getriebe für Kranwindenund große industrielle Antriebe.
Bei Brückenkränen und Baumaschinen muss ein typischer Konflikt gelöst werden: Der Hydraulikmotor oder Elektromotor läuft mit relativ hoher Geschwindigkeit, während das Antriebsrad, SeiltrommelDer Schwenkmechanismus erfordert eine niedrige Drehzahl und ein hohes Drehmoment. Gleichzeitig ist der Bauraum oft sehr begrenzt.
Für diese Betriebsbedingungen ist ein Planetengetriebe gut geeignet: Es ist koaxial und kompakt, bietet ein großes Untersetzungsverhältnis und kann mehrere Stufen in Reihe schalten, um die Drehzahl weiter zu reduzieren und das Ausgangsdrehmoment zu erhöhen.
Ein Planetengetriebe ist jedoch keine Universallösung, die allein durch den Einbau funktioniert. Die Konstruktion muss auch die Zahnflanken-Kontaktfestigkeit, die Zahnfußbiegefestigkeit, die Lagerlebensdauer, die Planetenzapfenbelastung, die Schmierung, den Wärmeausgleich, den Wirkungsgrad, die Stoßbelastung und die Bremsanforderungen berücksichtigen.
8. Eine leicht zu übersehende geometrische Bedingung: Die Anzahl der Zähne darf nicht willkürlich gewählt werden
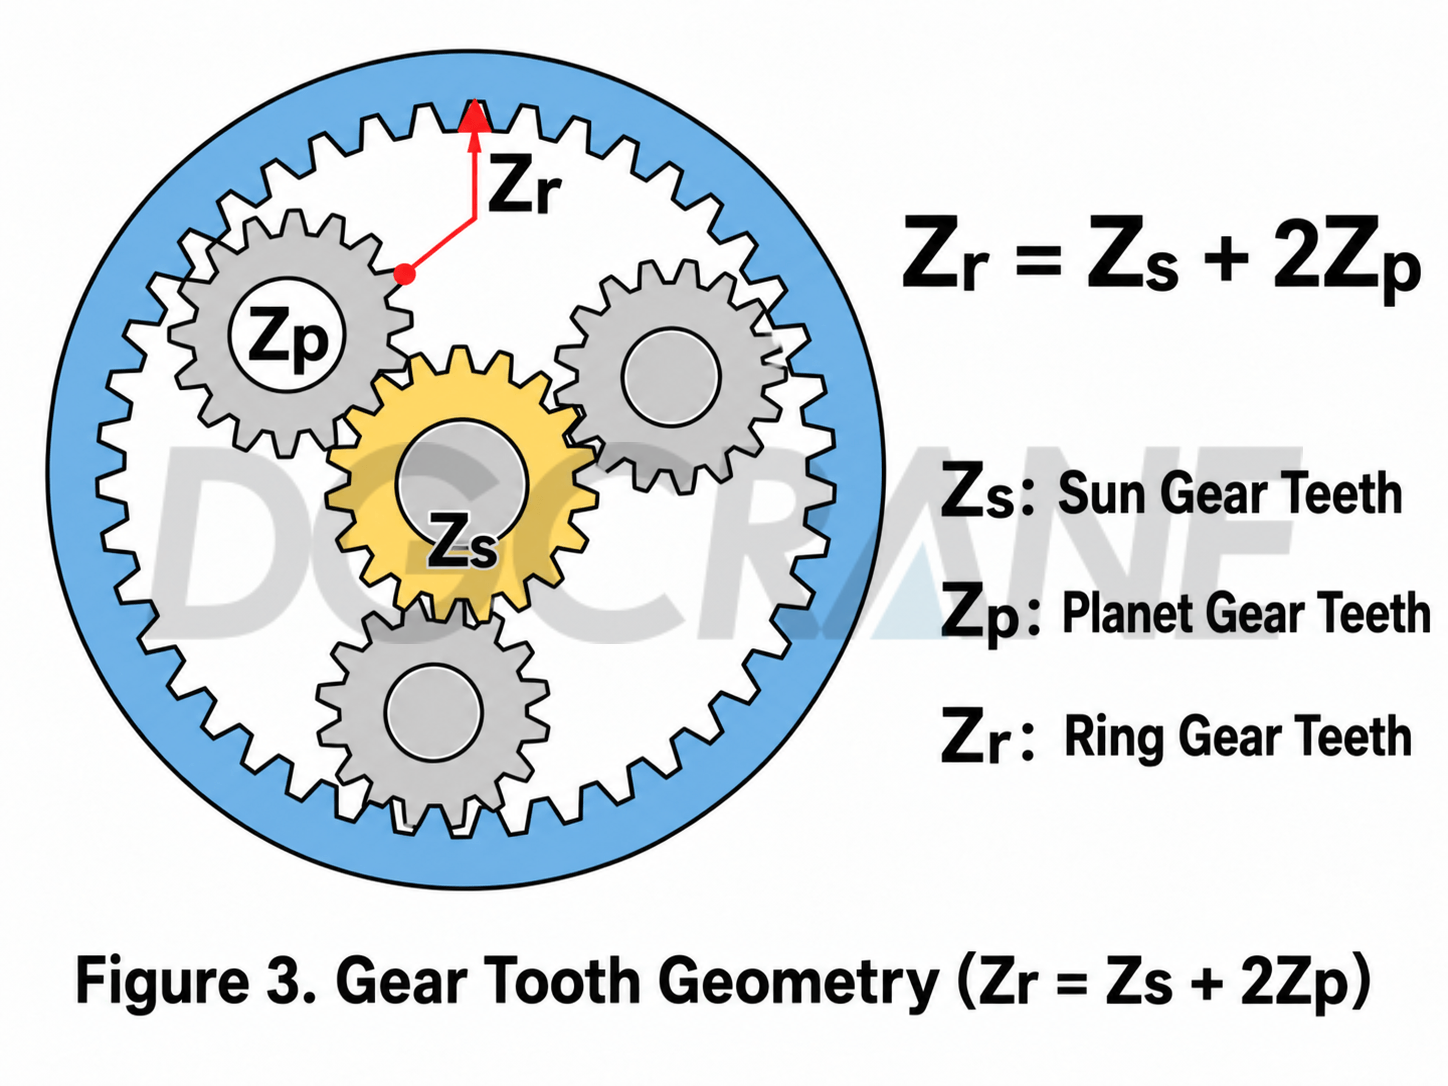
Bei einem einfachen Planetengetriebe müssen Sonnenrad, Planetenräder und Hohlrad eine bestimmte geometrische Grundbeziehung erfüllen. Für eine einfache Anordnung mit gleichem Modul und Standardverzahnung gilt üblicherweise folgende Beziehung:
Wenn das Sonnenrad 20 Zähne und das Planetenrad ebenfalls 20 Zähne hat, benötigt das Hohlrad normalerweise 60 Zähne, um das Achsabstandsverhältnis zu erfüllen.
Sollen mehrere Planetenräder gleichmäßig angeordnet werden, müssen die Montagephase und mögliche geometrische Interferenzen zwischen benachbarten Planetenrädern ebenfalls geprüft werden. Die Berechnung des Übersetzungsverhältnisses ist also nur der erste Schritt. Weitere Konstruktionsarbeiten sind erforderlich, um den Zahnradsatz herstellbar, montagefähig und lasttragfähig zu machen.
9. Vier Aussagen genügen, um ein Planetengetriebe zu verstehen.
- Das Sonnenrad befindet sich im Zentrum; die Planetenräder rotieren um ihre eigenen Achsen und kreisen um das Sonnenrad; das Hohlrad umgibt sie; und der Planetenträger trägt die Planetenräder als Gruppe.
- Die Anzahl der Planetenräder ändert im Allgemeinen nichts am theoretischen Übersetzungsverhältnis, aber die Räder können die Last teilen, wenn die Lastverteilung entsprechend ausgelegt ist.
- Mit dem gleichen Planetengetriebe lassen sich durch Ändern des Festelements, des Eingangselements und des Ausgangselements unterschiedliche Untersetzungs-, Drehzahlerhöhungs- oder Umkehrverhältnisse erzeugen.
- Die gebräuchlichste Untersetzungsanordnung fixiert das Hohlrad, nutzt das Sonnenrad als Eingangsantrieb und den Planetenträger als Ausgangsantrieb. In diesem Fall i = 1 + Zᵣ / Zₛ.
Abschließende Bemerkung: Die wahre Stärke liegt nicht in der Anzahl der Gänge, sondern in der Nutzung der Freiheitsgrade.
Ein herkömmliches Zahnradgetriebe ähnelt zwei Personen, die Händchen halten: Einer dreht sich, der andere folgt – die Beziehung ist also direkt. Ein Planetengetriebe hingegen ist vergleichbar mit einer Gruppe von Personen, die sich gemeinsam auf einer rotierenden Plattform bewegen. Die Plattform selbst und der äußere Ring können sich drehen, sodass dieselbe Zahnradkombination völlig unterschiedliche Ergebnisse liefern kann.
Dies ist das faszinierendste Merkmal eines Planetengetriebes. Mit vier Kernkomponenten – Sonnenrad, Planetenrädern, Hohlrad und Planetenträger – vereint es kompakte Bauweise, mehrere Übersetzungsverhältnisse, koaxiale Kraftübertragung und hohe Drehmomentdichte in einem einzigen Mechanismus.
Wenn Sie das nächste Mal ein Planetengetriebe an einer Baumaschine sehen, stellen Sie sich zunächst drei Fragen: Welches Bauteil ist feststehend? Welches Bauteil ist der Antrieb? Welches Bauteil ist der Antrieb? Sobald diese drei Fragen beantwortet sind, können Sie im Grunde verstehen, warum sich das Planetengetriebe so dreht, wie es sich dreht.
Hinweis: Dieser Artikel dient als Einführung in die Grundlagen der Mechanik. Die Gleichungen basieren auf den kinematischen Beziehungen eines idealen, einfachen Planetengetriebes. Bei der Konstruktion von Krangetrieben müssen jedoch auch Zahnprofiländerungen, Fertigungsgenauigkeit, Lastverteilung, Festigkeit, Wirkungsgrad, Schmierung, Lager und Wärmebilanz berücksichtigt werden.
Zora Zhao
Experte für Lösungen für Laufkrane/Portalkrane/Auslegerkrane/Kranteile
Mit mehr als 10 Jahren Erfahrung in der Exportbranche für Krane in Übersee haben wir mehr als 10.000 Kunden bei ihren Fragen und Bedenken vor dem Verkauf geholfen. Wenn Sie diesbezügliche Bedürfnisse haben, können Sie sich gerne an mich wenden!
WhatsApp: +86 189 3735 0200
E-Mail: zorazhao@dgcrane.com
Kontakt Details
DGCRANE ist verpflichtet, die professionelle Brückenkran Produkte und relavent Service bieten. Exportiert in über 100 Länder, 5000+ Kunden wählen uns, wert, vertraut zu werden.
Kontakt aufnehmen
Füllen Sie Ihre Daten aus und ein Mitarbeiter unseres Verkaufsteams wird sich innerhalb von 24 Stunden mit Ihnen in Verbindung setzen!
Abonnieren Sie unseren Newsletter
Die aktuelle DGCRANE Preisliste, Nachrichten, Artikel und Ressourcen.