

-
INDUSTRI
-
Pabrik Beton Pracetak
-
Industri baja
-
Industri Kertas
-
Limbah menjadi Energi dan Industri Biomassa
-
Industri Tenaga Listrik
-
Derek Overhead untuk Produksi Otomotif: Solusi Cerdas untuk Meningkatkan Efisiensi
-
Industri Mesin Pelabuhan
-
Industri manufaktur
-
Berbagai Jenis Derek Kontainer, Derek Galangan Kapal, Derek Kargo yang Digunakan di Pelabuhan, Pelabuhan dan Dermaga
-
Derek Atas untuk Pengangkatan Kayu: Penanganan Kayu yang Efisien dan Aman
-
Derek Overhead untuk Industri Penerbangan: Memperlancar Perakitan, Perawatan, dan Perbaikan Pesawat
-
Derek Overhead untuk Makanan dan Minuman: Ideal untuk meningkatkan produktivitas dan keamanan pangan
-
Derek Overhead untuk Industri Dirgantara: Peran Kunci dalam Pembuatan dan Peluncuran Roket yang Efisien
-
-
PERALATAN
-
Derek Overhead
-
Derek Overhead Girder Tunggal
-
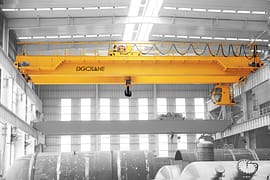
Derek Overhead Girder Ganda
-
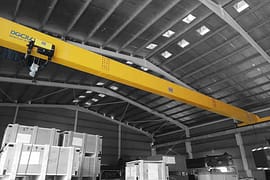
Derek Overhead Standar FEM
-
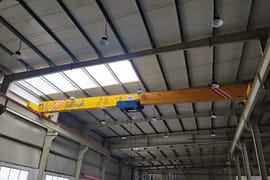
Derek Overhead Ruang Kepala Rendah
-
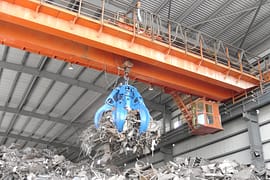
Ambil Derek Overhead Ember
-
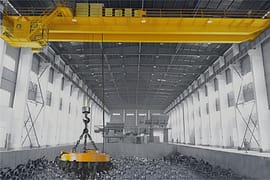
Derek Elektromagnetik di Atas Kepala dengan Magnet Pengangkat
-
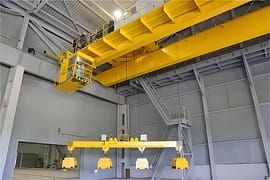
Derek Atas Elektromagnetik dengan Balok Magnet
-
Derek Overhead Manual
-
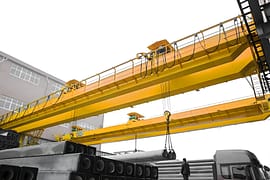
Derek Atas Troli Ganda
-
Derek Atas Girder Tunggal LDP
-
- Bangau Eot
- Derek Gantry
- Bangau Jib
-
Troli Hoist & Winch
-
Kerekan Tali Kawat Listrik
-
Kerekan Listrik Tali Kawat Standar FEM
-
Kerekan Rantai Listrik Standar FEM
-
Troli Derek
-
kerekan rantai
-
Kerekan Listrik
-
Kerekan Rantai Manual
-
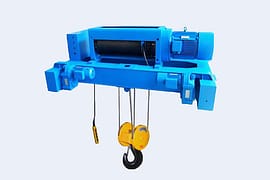
Kerekan Listrik Troli Girder Ganda
-
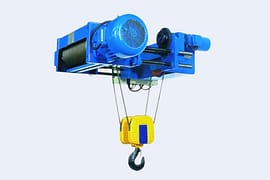
Kerekan Listrik Tali Kawat dengan Ruang Kepala Rendah
-
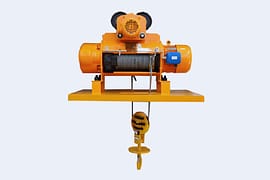
Kerekan Listrik untuk Logam Cair
-
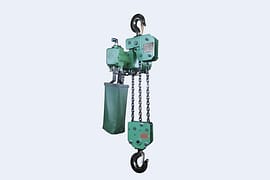
Kerekan Rantai Pneumatik (Udara)
-
Kerekan Tuas
-
kerekan listrik
-
- Derek Stasiun Kerja
- Derek Gantry Portabel
- Derek dan Alat Angkat Tahan Ledakan
- Derek Khusus
- Derek Pelabuhan
- Gerobak Transfer Listrik
-
Derek Overhead
-
BAGIAN CRANE
- Perakitan Roda Derek
- Ember Ambil Derek
- Penjepit Derek
- penyebar derek
- Penggerak Derek
-
Peralatan Listrik Derek
-
Pembatas Kelebihan Beban
-
Kabin Derek
-
Sistem Catu Daya Derek
-
Kontrol Radio Jarak Jauh Derek Antiledakan
-
Kontrol Jarak Jauh Radio Crane Tipe Joystick
-
Kontrol Jarak Jauh Nirkabel Derek Tipe Tombol Tekan
-
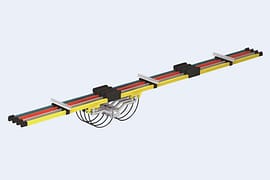
Rel Konduktor Terisolasi Kutub Tunggal
-
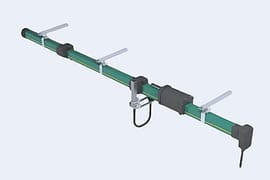
Rel Konduktor Tertutup
-
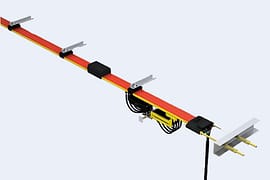
Rel Konduktor Tanpa Sambungan
-
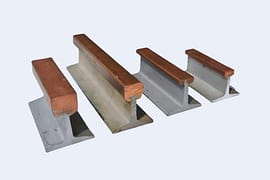
Rel Konduktor Copperhead
-
Kabel Derek Atas
-
- Bagian Derek Lainnya
- TENTANG KAMI
- HUBUNGI KAMI
Gearbox Planetary untuk Derek Atas: Bagaimana Empat Komponen Menciptakan Berbagai Rasio
Daftar isi
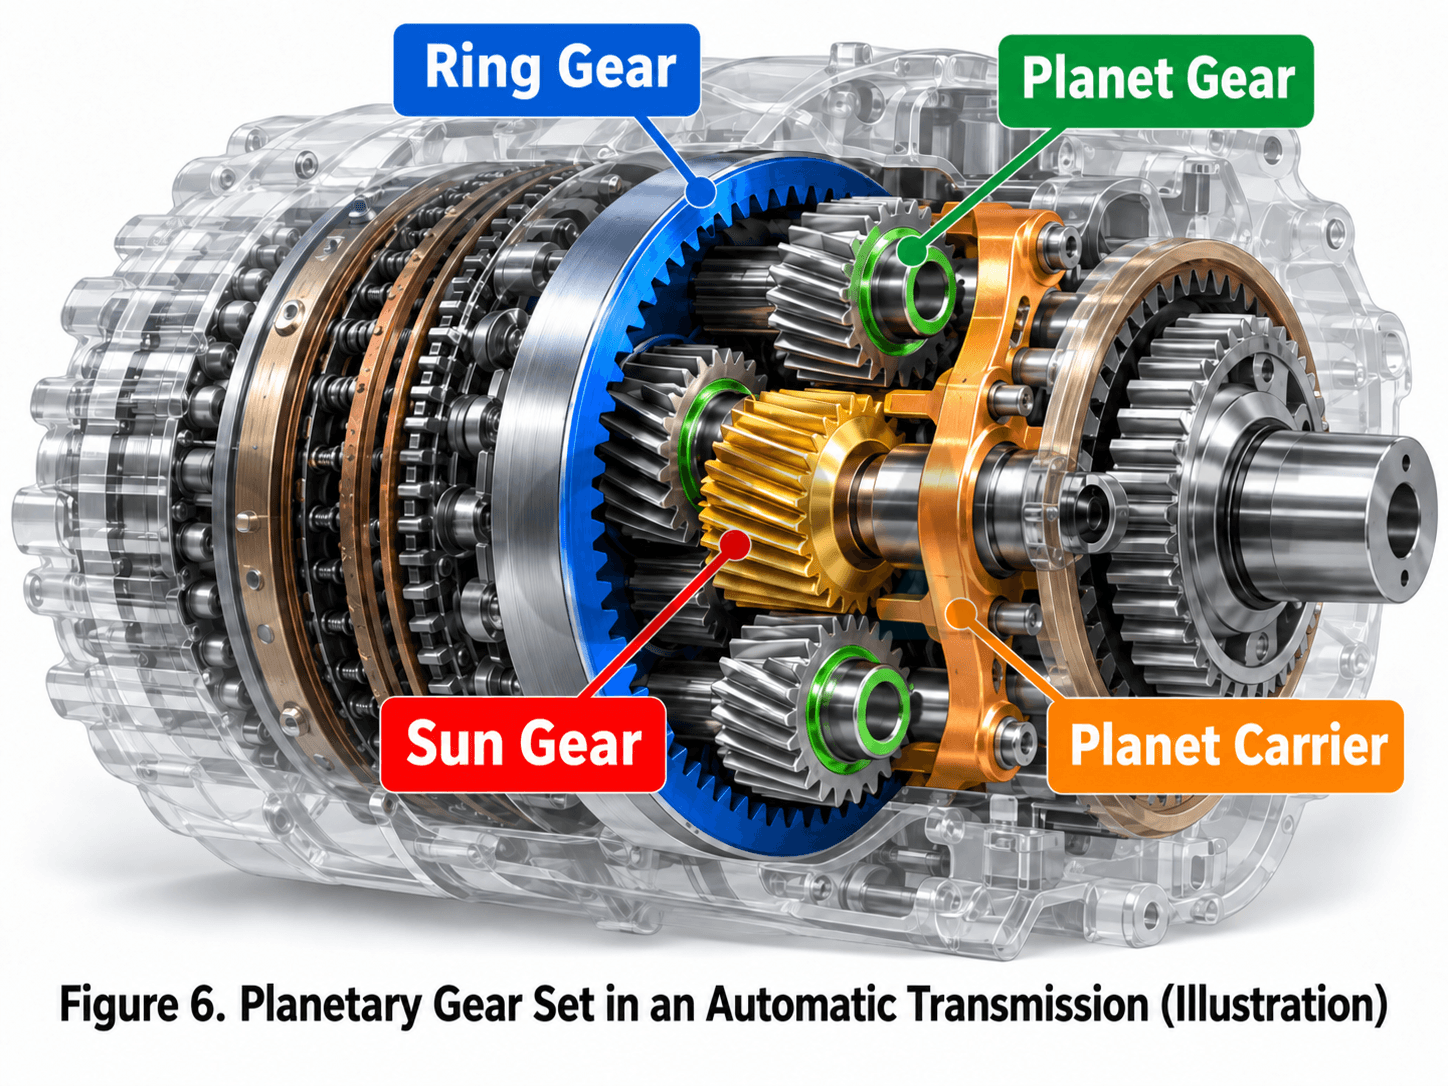
Jika Anda membongkar transmisi otomatis, gearbox planet pada derek gantung, atau reduktor sambungan robot tertentu, Anda akan berulang kali melihat struktur roda gigi yang sangat khas: roda gigi kecil di tengah, beberapa roda gigi kecil di sekitarnya, dan cincin luar dengan gigi di bagian dalamnya.
Sekilas, alat ini tampak seperti "beberapa roda gigi yang disusun melingkar," namun dalam ruang yang sangat kecil, alat ini dapat memberikan pengurangan kecepatan, peningkatan kecepatan, putaran terbalik, dan transmisi koaksial. Bahkan, alat ini dapat menghasilkan rasio roda gigi planet yang sama sekali berbeda hanya dengan mengubah komponen mana yang tetap, mana yang menjadi input, dan mana yang menjadi output.
Ini adalah rangkaian roda gigi planet. Yang membuatnya kuat bukanlah jumlah roda giginya, tetapi hubungan kinematik yang ketat di antara keempat komponen intinya.
Ingat satu hal terlebih dahulu: rangkaian roda gigi planet tidak mengubah rasionya dengan "beralih ke rangkaian roda gigi lain." Sebaliknya, ia mendistribusikan kembali gerakan seluruh rangkaian roda gigi dengan mengubah hubungan masukan, keluaran, dan tetap di antara roda gigi matahari, roda gigi cincin, dan pembawa planet.
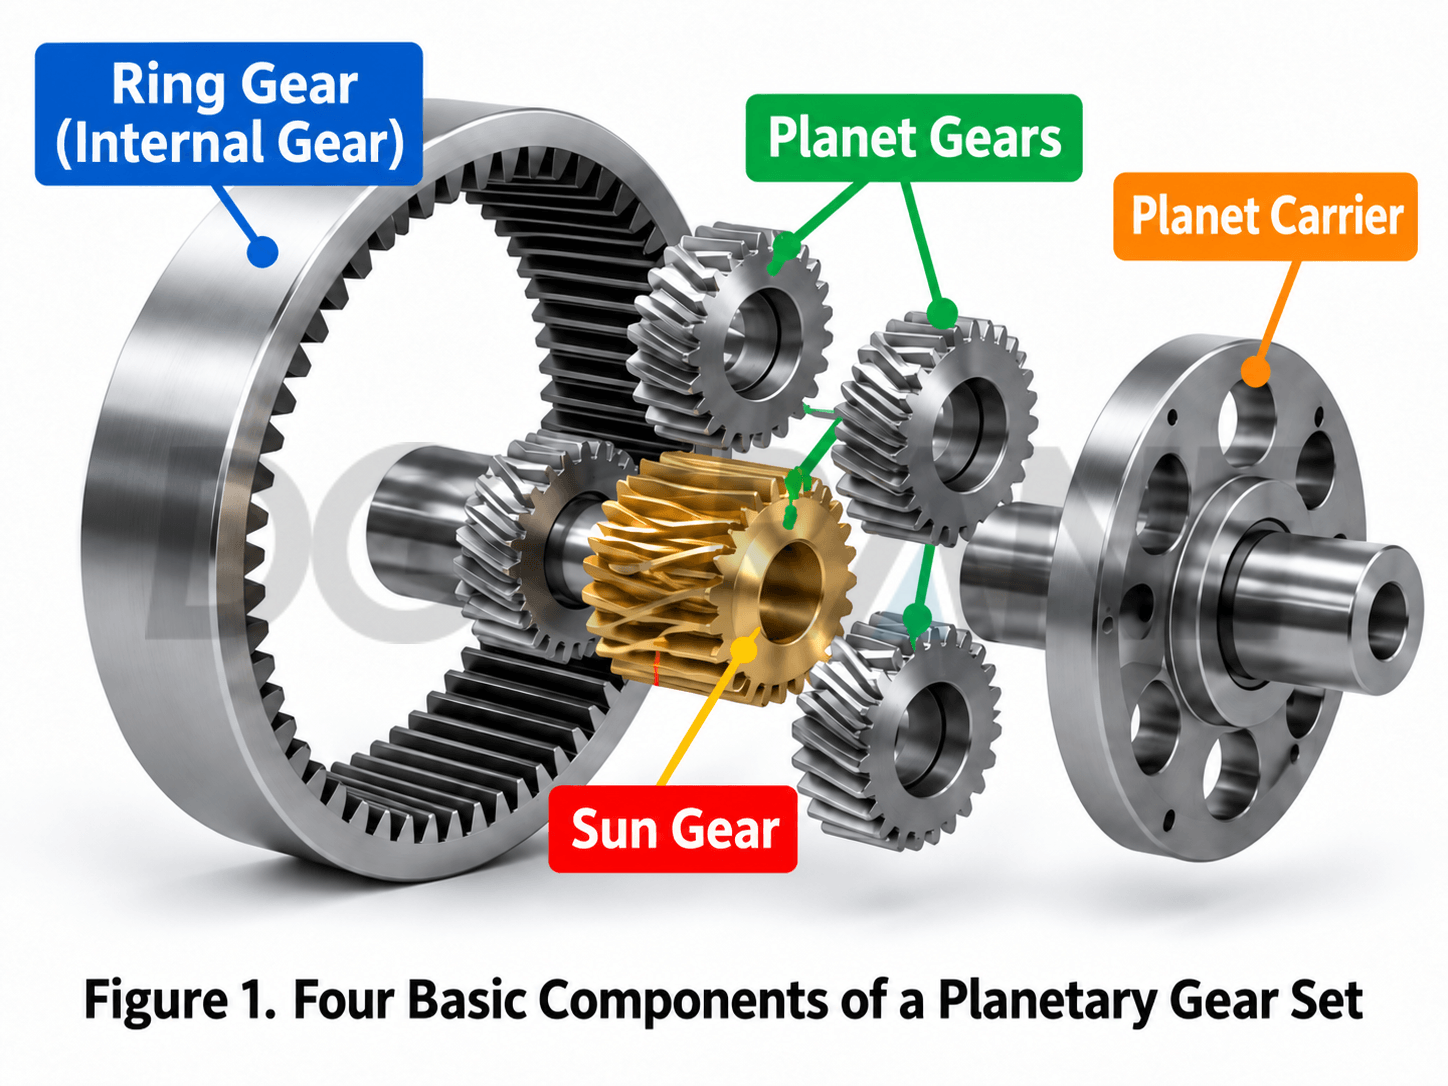
1. Apa saja empat komponen dari sebuah gearbox planet?
1.1 Roda Gigi Matahari: Roda Gigi Pusat dari Sistem
Roda gigi matahari terletak di tengah dan biasanya berpasangan dengan beberapa roda gigi planet secara bersamaan. Pada banyak reduktor, poros input motor listrik atau motor hidrolik dihubungkan langsung ke roda gigi matahari, sehingga seringkali membawa input kecepatan tinggi. Jumlah gigi pada roda gigi matahari dilambangkan dengan Z.S, dan kecepatan sudutnya dengan ωS.
1.2 Roda Gigi Planet: Berputar pada Sumbu Masing-masing Saat Mengorbit Matahari
Roda gigi planet adalah bagian paling menarik dari mekanisme ini. Setiap roda gigi planet berputar mengelilingi porosnya sendiri sambil berputar mengelilingi roda gigi matahari dengan pembawa planet. Pada saat yang sama, ia berpasangan dengan roda gigi matahari dan roda gigi cincin bagian dalam.
Menambah jumlah roda gigi planet tidak mengubah rasio teoritis dari mekanisme roda gigi planet sederhana. Namun, jika desainnya tepat dan pembagian bebannya baik, beberapa roda gigi planet dapat berbagi beban. Inilah salah satu alasan mengapa gearbox planet dapat mencapai kepadatan torsi yang tinggi.
1.3 Roda Gigi Cincin: Meliputi Seluruh Rangkaian Roda Gigi
Roda gigi cincin terletak di bagian luar, dengan giginya menghadap ke dalam. Roda gigi ini membentuk jalinan internal dengan roda gigi planet. Roda gigi cincin dapat dipasang tetap atau digunakan sebagai elemen masukan atau keluaran. Jumlah gigi pada roda gigi cincin dilambangkan dengan Z.R, dan kecepatan sudutnya dengan ωR.
1.4 Pembawa Planet: Menentukan Bagaimana Planet-Planet Bergerak sebagai Suatu Kelompok
Roda gigi planet tidak berputar tanpa penyangga. Porosnya dipasang pada pembawa roda gigi planet. Pembawa tersebut menghubungkan roda gigi planet menjadi satu kesatuan, sehingga putaran pembawa tersebut mewakili revolusi roda gigi planet mengelilingi roda gigi matahari. Kecepatan sudut pembawa tersebut dilambangkan dengan ω.CPada banyak reduktor industri, pengaturan umum adalah dengan memasang roda gigi cincin, menggunakan roda gigi matahari sebagai input, dan menggunakan pembawa planet sebagai output.
| Komponen | Simbol umum | Fungsi utama | Kondisi umum |
|---|---|---|---|
| roda gigi matahari | ZS/ωS | Roda gigi pusat yang mentransmisikan gerakan dan torsi ke roda gigi planet. | Sering digunakan sebagai input kecepatan tinggi. |
| Roda gigi planet | ZP/ωP | Terhubung dengan roda gigi matahari dan roda gigi cincin. | Rotasi ditambah revolusi |
| Roda gigi cincin | ZR/ωR | Roda gigi internal luar yang menahan dan berpartisipasi dalam transmisi. | Bisa berupa tetap, masukan, atau keluaran. |
| Pembawa planet | ωC | Menopang poros roda gigi planet dan menghasilkan gerakan orbital. | Sering digunakan sebagai output kecepatan rendah |
2. Inti Sejati dari Rasio Gigi Planet: Satu Persamaan Menghubungkan Ketiga Komponen yang Berputar
Pada rangkaian roda gigi sumbu tetap biasa, posisi kedua sumbu roda gigi tetap, sehingga rasionya relatif intuitif. Rangkaian roda gigi planet berbeda: sumbu roda gigi planet bergerak bersama dengan pembawa planet, sehingga aturan sederhana "jumlah gigi roda gigi penggerak dibagi dengan jumlah gigi roda gigi yang digerakkan" tidak dapat diterapkan secara langsung.
Untuk rangkaian roda gigi planet sederhana yang paling umum, persamaan Willis menyatakan hubungan kecepatan antara roda gigi matahari, roda gigi cincin, dan pembawa planet:
Di Sini, ωₛ, ωᵣ, Dan ω꜀ adalah kecepatan sudut dari roda gigi matahari, roda gigi cincin, dan pembawa planet, secara berturut-turut; Zₛ Dan Zᵣ adalah jumlah gigi pada roda gigi matahari dan roda gigi cincin.
Bagian terpenting dari persamaan ini bukanlah tanda minus, tetapi fakta bahwa ω꜀ dikurangi dari kedua kecepatan. Dengan kata lain, hubungan persambungan pada rangkaian roda gigi planet harus dipahami dalam kerangka acuan yang berputar bersama dengan pembawa planet.
Setelah kecepatan atau kondisi tetap dari dua komponen diketahui, kecepatan komponen ketiga dapat dihitung. Dengan demikian, rangkaian roda gigi yang sama dapat menghasilkan hasil gerakan yang sangat berbeda tanpa mengubah jumlah gigi.
Mengapa ini tampak begitu cerdik? Di antara roda gigi matahari, roda gigi cincin, dan pembawa planet, dengan memperbaiki salah satu komponen dan memilih input dan output dari dua komponen lainnya akan menghasilkan kombinasi pengurangan, peningkatan kecepatan, atau putaran balik yang berbeda. Strukturnya tetap tidak berubah, tetapi hubungan geraknya berubah.
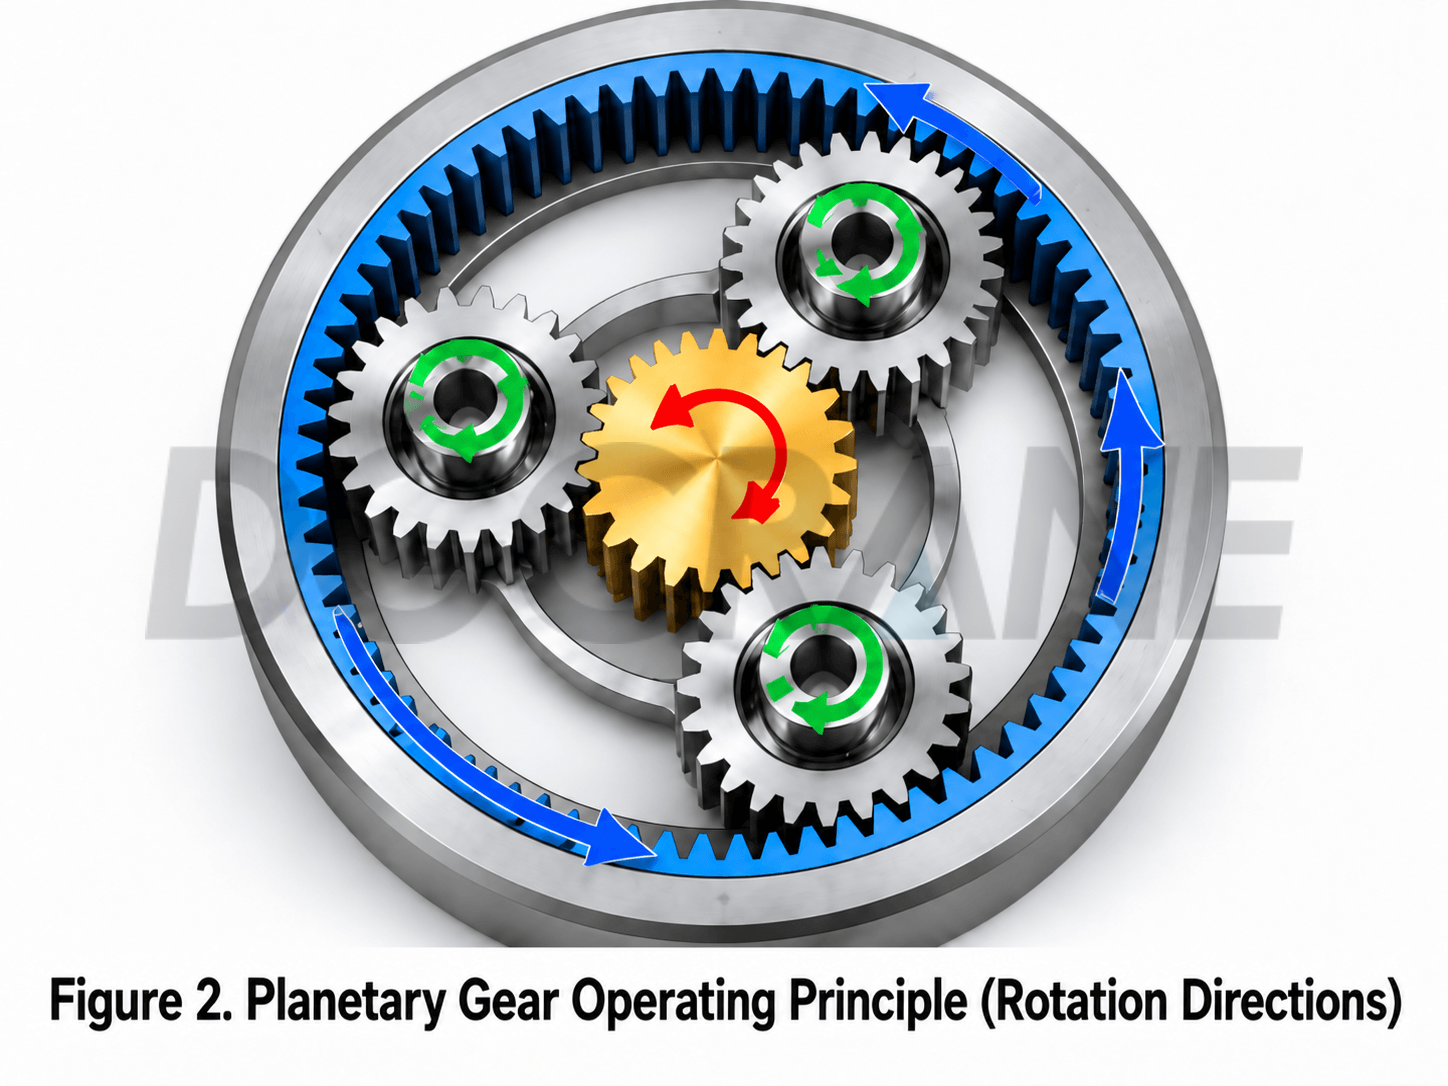
3. Susunan yang Paling Umum: Roda Gigi Cincin Tetap, Input Matahari, Output Pembawa
Ini adalah susunan dasar umum pada gearbox penggerak derek overhead, reduktor putar, dan banyak gearbox planet industri. Biarkan roda gigi cincin tetap, sehingga ωᵣ = 0Dengan mensubstitusikan kondisi ini ke dalam persamaan Willis, diperoleh:
Jika roda gigi matahari memiliki 20 gigi dan roda gigi cincin memiliki 60 gigi:
Roda gigi matahari berputar empat putaran sedangkan roda gigi planet berputar sekitar satu putaran. Jika kecepatan input roda gigi matahari adalah 1.200 r/min, maka, dengan mengabaikan kerugian, kecepatan output teoritis roda gigi planet adalah sekitar 300 r/min.
Ini adalah contoh pengurangan kecepatan dengan perkalian torsi. Secara teori, jika kerugian diabaikan, mengurangi kecepatan hingga sekitar seperempat akan meningkatkan torsi keluaran. Peralatan sebenarnya juga harus memperhitungkan kerugian akibat gesekan roda gigi, kerugian bantalan, kondisi pelumasan, dan faktor-faktor lainnya.
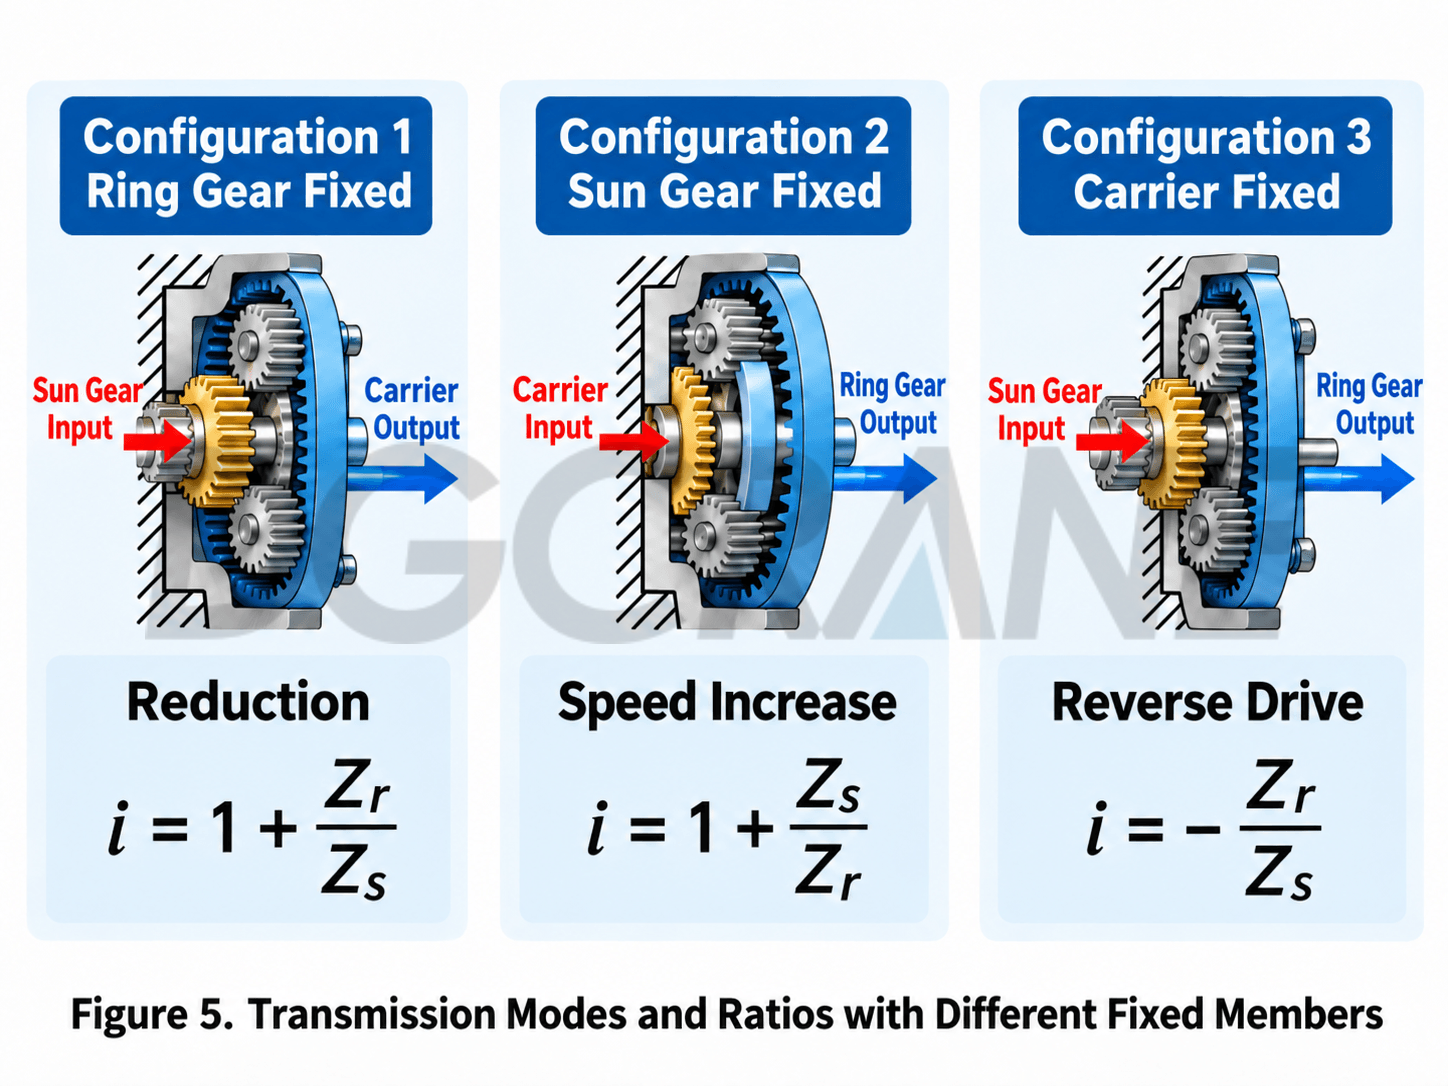
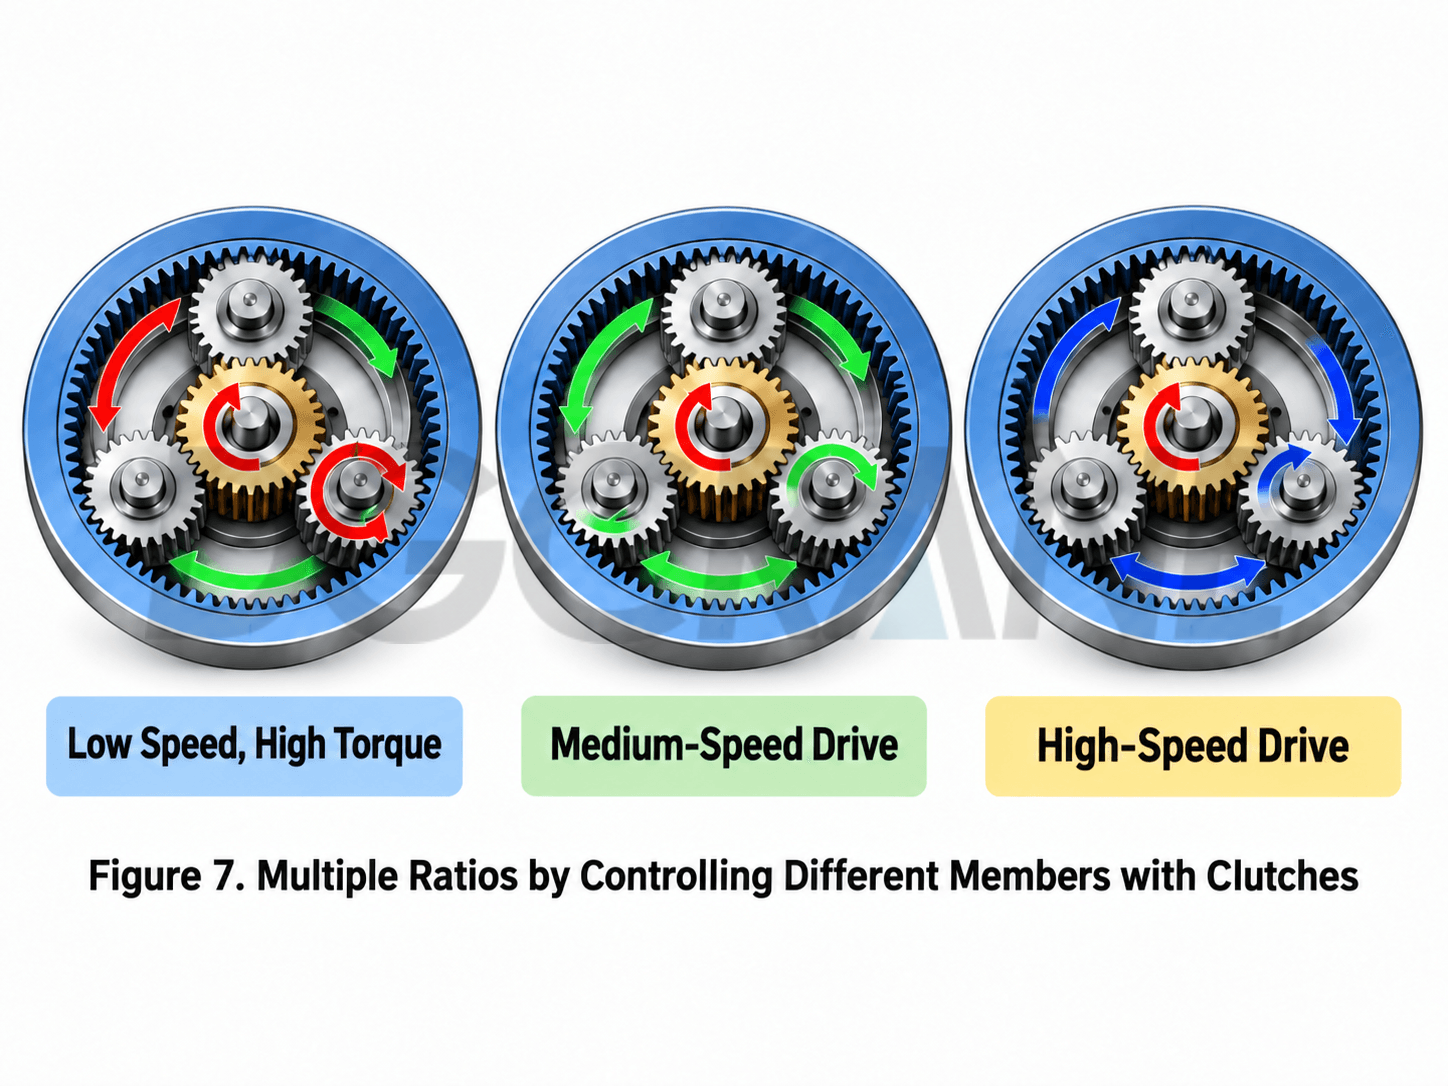
4. Roda Gigi yang Sama Menghasilkan Hasil yang Sama Sekali Berbeda Ketika Komponen yang Berbeda Dipasang
| Anggota tetap | Masukan | Keluaran | Hasil tipikal | Ciri |
|---|---|---|---|---|
| Roda gigi cincin | roda gigi matahari | Pembawa planet | Pengurangan, arah yang sama | Susunan reduksi planet yang paling umum |
| roda gigi matahari | Roda gigi cincin | Pembawa planet | Pengurangan, arah yang sama | Rasio yang lebih ringan |
| Pembawa planet | roda gigi matahari | Roda gigi cincin | Rotasi terbalik | Membentuk transmisi balik sumbu tetap |
| Tidak ada; dua anggota dikendalikan | Tergantung pada metode kontrol | Anggota ketiga | Rasio variabel | Dasar dari transmisi otomatis dan sistem pembagian daya. |
Kesalahpahaman umum adalah bahwa rangkaian roda gigi planet secara alami hanya memiliki satu rasio. Rasio tersebut ditentukan tidak hanya oleh jumlah gigi, tetapi juga oleh komponen mana yang terpasang tetap, mana yang menjadi input, dan mana yang menjadi output.
Jika ketiga komponen utama diizinkan untuk bergerak, dan salah satu komponen dikendalikan oleh kopling, rem, atau sumber daya lainnya, sistem ini dapat menyediakan transmisi multi-kecepatan atau fungsi pembagian daya yang lebih kompleks. Ini adalah alasan penting mengapa rangkaian roda gigi planet banyak digunakan dalam transmisi otomatis dan mekanisme pembagian daya hibrida.
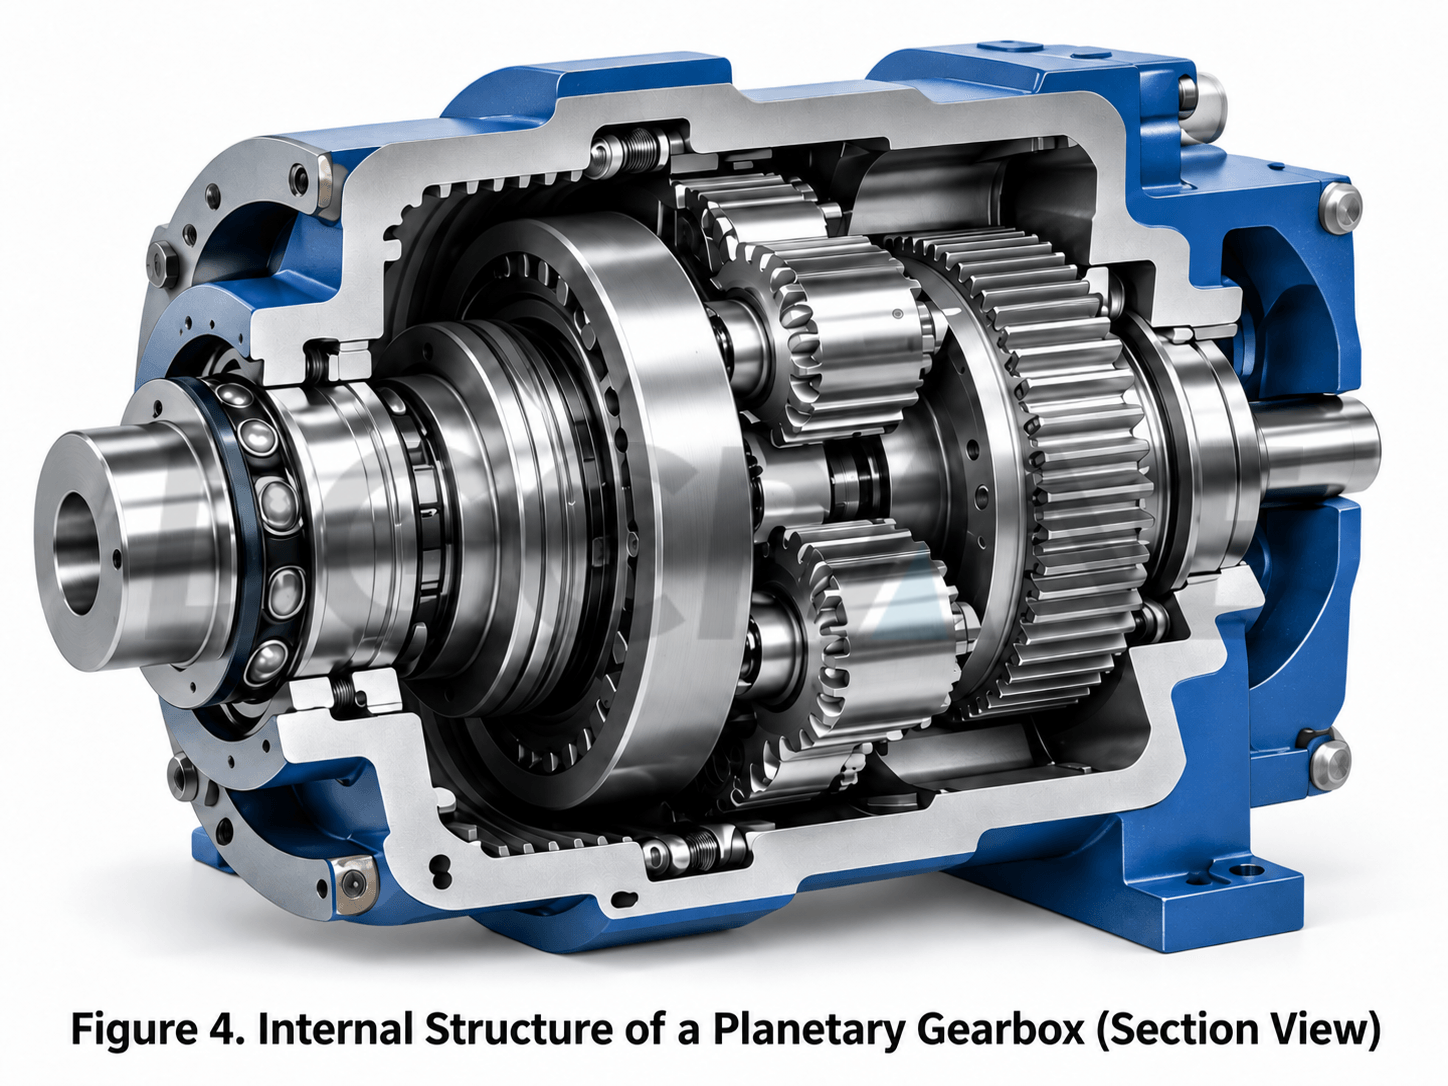
5. Mengapa Rangkaian Roda Gigi Planet Dapat Mentransmisikan Torsi Tinggi dalam Ruang yang Begitu Kecil?
Alasannya tidak misterius. Kuncinya adalah "beberapa titik jala simultan ditambah susunan koaksial."
Pada pasangan roda gigi biasa, beban utama terkonsentrasi pada satu pasangan yang saling berpasangan. Pada mekanisme planet, beberapa roda gigi planet dapat berpasangan dengan roda gigi matahari dan roda gigi cincin secara bersamaan. Jika desainnya tepat dan distribusi bebannya seragam, torsi masukan dapat dibagi oleh beberapa roda gigi planet.
Pada saat yang sama, roda gigi matahari, roda gigi cincin, dan pembawa planet dapat disusun pada sumbu yang sama. Poros input dan output tidak perlu diimbangi secara lateral seperti pada reduktor poros paralel biasa. Hasilnya adalah kepadatan torsi yang lebih tinggi dan susunan yang lebih kompak dalam ukuran keseluruhan yang serupa.
Namun, "lebih banyak roda gigi planet" tidak boleh dipahami terlalu sederhana.
Meningkatkan jumlah roda gigi planet tidak mengubah rasio teoritis, tetapi ini tidak berarti beban akan secara otomatis terdistribusi secara merata. Kesalahan manufaktur, kesalahan ulir, celah bantalan, akurasi posisi pin planet, dan deformasi struktural semuanya memengaruhi pembagian beban. Kotak roda gigi planet beban tinggi seringkali memerlukan desain pembagian beban khusus.
6. Mengapa Roda Gigi Planet Sangat Populer pada Transmisi Otomatis?
Rangkaian roda gigi planet memiliki keunggulan yang sulit diberikan oleh rangkaian roda gigi sumbu tetap biasa secara bersamaan: kopling dan rem dapat mengontrol sambungan dan penguncian berbagai komponen, memungkinkan rangkaian roda gigi yang sama untuk menghasilkan berbagai rasio.
Sebagai contoh konseptual, satu posisi roda gigi dapat mengunci roda gigi cincin, menggunakan roda gigi matahari sebagai input, dan menggunakan pembawa planet sebagai output. Posisi roda gigi lain mengubah anggota yang terkunci. Kopling juga dapat mengunci dua anggota bersama-sama untuk menghasilkan keadaan penggerak langsung yang mendekati 1:1.
Ini berarti transmisi tidak memerlukan pasangan roda gigi sumbu tetap yang sepenuhnya terpisah untuk setiap posisi gigi. Strukturnya bisa lebih kompak, dan logika perpindahannya bisa lebih fleksibel.
Perlu ditekankan bahwa transmisi otomatis modern biasanya menggunakan rangkaian roda gigi planet majemuk, beberapa baris planet, dan kombinasi beberapa kopling. Perhitungan rasio sebenarnya jauh lebih kompleks daripada rangkaian roda gigi planet tunggal yang sederhana.
7. Mengapa Derek Atas dan Mesin Konstruksi Mengandalkan Reducer Planetary?
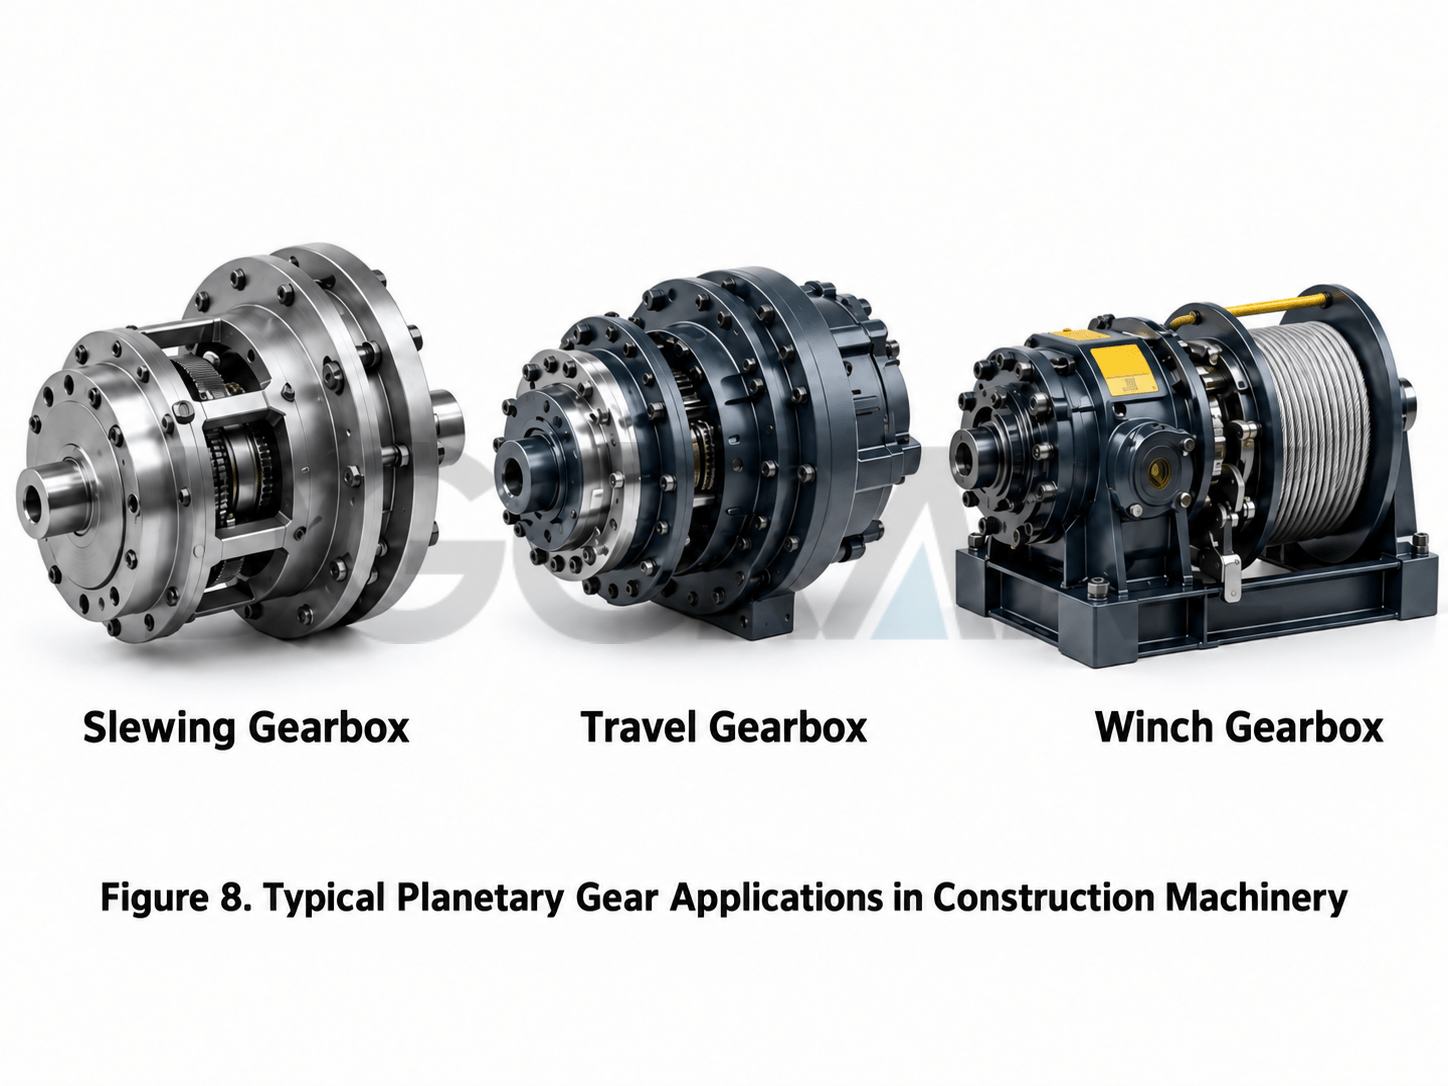
Roda gigi planet dapat ditemukan pada motor penggerak ekskavator, mekanisme penggerak derek gantung, mekanisme putar tertentu, kotak roda gigi winch derek gantung, dan penggerak industri besar.
Derek gantung dan mesin konstruksi harus mengatasi konflik umum: motor hidrolik atau motor listrik berputar dengan kecepatan relatif tinggi, sementara roda penggerak, drum tali, atau mekanisme putar membutuhkan kecepatan rendah dan torsi tinggi. Pada saat yang sama, ruang pemasangan seringkali sangat terbatas.
Reducer planet sangat cocok untuk kondisi operasi ini: ia koaksial dan kompak, dapat memberikan rasio reduksi yang besar, dan dapat menggunakan beberapa tahap secara seri untuk lebih mengurangi kecepatan dan meningkatkan torsi keluaran.
Namun, rangkaian roda gigi planet bukanlah solusi universal yang langsung berfungsi hanya dengan dipasang. Desain sebenarnya juga harus memeriksa kekuatan kontak permukaan gigi, kekuatan lentur akar gigi, umur bantalan, beban pin planet, pelumasan, keseimbangan termal, efisiensi, beban benturan, dan persyaratan pengereman.
8. Suatu Kondisi Geometris yang Mudah Terabaikan: Jumlah Gigi Tidak Dapat Dipilih Secara Sembarangan
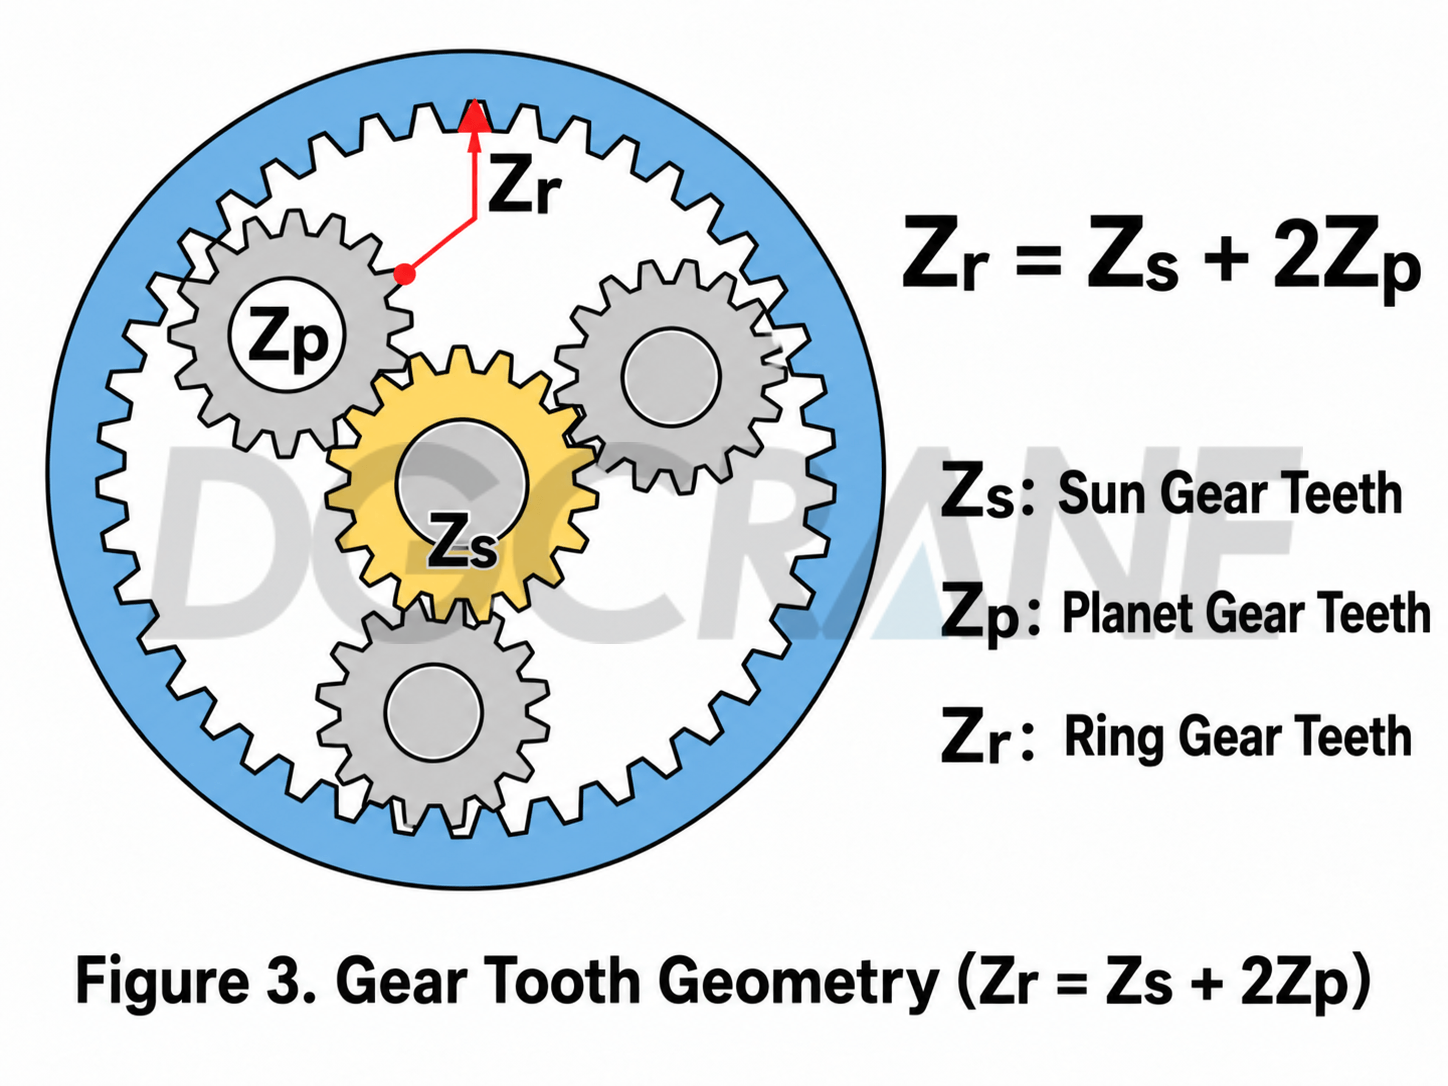
Dalam rangkaian roda gigi planet sederhana, roda gigi matahari, roda gigi planet, dan roda gigi cincin harus memenuhi hubungan geometris dasar. Untuk susunan sederhana dengan modul yang sama dan persambungan standar, hubungan umumnya adalah:
Jika roda gigi matahari memiliki 20 gigi dan roda gigi planet memiliki 20 gigi, maka roda gigi cincin biasanya membutuhkan 60 gigi untuk memenuhi hubungan jarak pusat.
Jika beberapa roda gigi planet akan disusun secara merata, fase perakitan dan kemungkinan interferensi geometris antara roda gigi planet yang berdekatan juga harus diperiksa. Dengan kata lain, menghitung rasio hanyalah langkah pertama. Desain lebih lanjut diperlukan untuk membuat rangkaian roda gigi dapat diproduksi, dirakit, dan mampu menahan beban.
9. Empat Pernyataan Sudah Cukup untuk Memahami Satu Set Roda Gigi Planet
- Roda gigi matahari berada di tengah; roda gigi planet berputar pada porosnya sendiri dan berevolusi mengelilingi matahari; roda gigi cincin mengelilinginya; dan pembawa planet membawa roda gigi planet tersebut sebagai satu kelompok.
- Jumlah roda gigi planet umumnya tidak mengubah rasio teoritis, tetapi roda gigi dapat berbagi beban ketika distribusi beban dirancang dengan benar.
- Satu set roda gigi planet yang sama dapat menghasilkan hubungan reduksi, peningkatan kecepatan, atau pembalikan yang berbeda dengan mengubah komponen tetap, komponen masukan, dan komponen keluaran.
- Susunan reduksi yang paling umum adalah dengan memasang roda gigi cincin tetap, menggunakan roda gigi matahari sebagai input, dan menggunakan pembawa planet sebagai output. Dalam hal ini, i = 1 + Zᵣ / Zₛ.
Catatan Akhir: Kekuatan Sejati Bukanlah Jumlah Gigi, tetapi Penggunaan Derajat Kebebasan
Penggerak roda gigi biasa lebih seperti dua orang yang berpegangan tangan: satu memutar, dan yang lain mengikuti, sehingga hubungannya langsung. Sistem roda gigi planet lebih seperti sekelompok orang yang bergerak bersama di atas platform yang berputar. Platform itu sendiri dapat bergerak, dan cincin luarnya juga dapat bergerak, sehingga kombinasi roda gigi yang sama dapat menghasilkan hasil yang sangat berbeda.
Inilah fitur paling menarik dari rangkaian roda gigi planet. Dengan empat komponen inti—roda gigi matahari, roda gigi planet, roda gigi cincin, dan pembawa planet—rangkaian roda gigi ini menggabungkan struktur kompak, berbagai rasio, transmisi koaksial, dan kepadatan torsi tinggi dalam satu mekanisme.
Lain kali Anda melihat reduktor planet pada mesin konstruksi, ajukan tiga pertanyaan terlebih dahulu: Komponen mana yang tetap? Komponen mana yang merupakan input? Komponen mana yang merupakan output? Setelah ketiga pertanyaan ini dijawab, Anda pada dasarnya dapat memahami mengapa rangkaian roda gigi planet berputar seperti itu.
Catatan: Artikel ini dimaksudkan sebagai pengantar prinsip-prinsip mekanika. Persamaan-persamaan tersebut didasarkan pada hubungan kinematik dari rangkaian roda gigi planet sederhana yang ideal. Desain gearbox derek overhead yang sebenarnya juga harus memperhitungkan modifikasi profil gigi, akurasi manufaktur, pembagian beban, kekuatan, efisiensi, pelumasan, bantalan, dan keseimbangan termal.
Zora Zhao
Ahli dalam Solusi Suku Cadang Derek Overhead/Gantry Crane/Jib Crane/Derek
Dengan 10+ tahun pengalaman di Industri Ekspor Luar Negeri Derek, membantu 10.000+ pelanggan dengan pertanyaan dan kekhawatiran pra-penjualan mereka, jika Anda memiliki kebutuhan terkait, jangan ragu untuk menghubungi saya!
Ada apa: +86 189 3735 0200
Surel: zorazhao@dgcrane.com
Detail Kontak
DGCRANE berkomitmen untuk menyediakan produk Overhead crane dan layanan relavent profesional. Diekspor ke Lebih dari 100 Negara, 5000+ Pelanggan Memilih Kami, Layak untuk Dipercaya.
Berhubungan
Isi detail Anda dan seseorang dari tim penjualan kami akan menghubungi Anda dalam waktu 24 jam!
Berlangganan newsletter kami
Daftar harga, berita, artikel, dan sumber daya DGCRANE terbaru.
- Derek Overhead
- Derek Overhead Girder Tunggal
- Derek Overhead Girder Ganda
- Derek Overhead Ruang Kepala Rendah
- Derek bawah
- Derek Overhead Standar FEM
- Ambil Derek Overhead Ember
- Derek Overhead Manual
- Derek Overhead Girder Tunggal LDP dengan Hoist yang Dipasang di Samping: Solusi Optimal untuk Bengkel dengan Langit-langit Rendah