

-
صنایع
-
کارخانه بتن پیش ساخته
-
صنعت فولاد
-
صنعت کاغذ
-
زباله به صنعت انرژی و زیست توده
-
صنعت برق
-
جرثقیلهای سقفی برای تولید خودرو: راهکارهای هوشمند برای افزایش بهرهوری
-
صنعت ماشین آلات بندری
-
صنعت تولید
-
انواع جرثقیل کانتینری، جرثقیل کشتی سازی، جرثقیل باری مورد استفاده در بندر، بندر و اسکله
-
جرثقیلهای سقفی برای بلند کردن الوار: جابجایی کارآمد و ایمن چوب
-
جرثقیلهای سقفی برای صنعت هوانوردی: سادهسازی مونتاژ، نگهداری و تعمیر هواپیما
-
جرثقیلهای سقفی برای مواد غذایی و نوشیدنی: ایدهآل برای بهبود بهرهوری و ایمنی مواد غذایی
-
جرثقیلهای سقفی برای صنعت هوافضا: نقش کلیدی در تولید و پرتاب کارآمد موشک
-
-
تجهیزات
- جرثقیل های سقفی
- جرثقیل Eot
- جرثقیل زیرزمینی
- جرثقیل جیب
-
ترولی بالابر و وینچ
-
بالابرهای سیمی برقی
-
بالابرهای برقی طناب سیم استاندارد FEM
-
بالابرهای زنجیره ای برقی استاندارد FEM
-
چرخ دستی جرثقیل
-
بالابر زنجیر
-
وینچ برقی
-
بالابر زنجیری دستی
-
بالابر برقی چرخ دستی دو تیر
-
بالابر برقی طناب سیمی کم ارتفاع
-
بالابر برقی برای فلز مذاب
-
بالابر زنجیر پنوماتیک (هوا).
-
بالابرهای اهرمی
-
بالابرهای برقی
-
- جرثقیلهای ایستگاه کاری
- جرثقیل دروازه ای قابل حمل
- جرثقیلها و بالابرهای ضد انفجار
- جرثقیل های ویژه
- جرثقیل بندری
- چرخ دستی های انتقال الکتریکی
-
قطعات جرثقیل
- مونتاژ چرخ جرثقیل
- سطل های دستگیره جرثقیل
- انبر جرثقیل
- پخش کننده جرثقیل
- درایوهای جرثقیل
-
تجهیزات برق جرثقیل
-
محدود کننده اضافه بار
-
کابین جرثقیل
-
سیستم منبع تغذیه جرثقیل
-
کنترل از راه دور رادیویی جرثقیل ضد انفجار
-
کنترل از راه دور رادیویی جرثقیل نوع جوی استیک
-
کنترل از راه دور بی سیم جرثقیل نوع فشاری
-
ریل های هادی عایق بندی شده تک قطبی
-
ریل های هادی محصور
-
ریل های هادی بدون درز
-
ریل های هادی سر مسی
-
کابل های جرثقیل سقفی
-
- سایر قطعات جرثقیل
- درباره ما
- با ما تماس بگیرید
گیربکس سیارهای جرثقیل سقفی: چگونه چهار جزء نسبتهای چندگانه ایجاد میکنند
فهرست مطالب
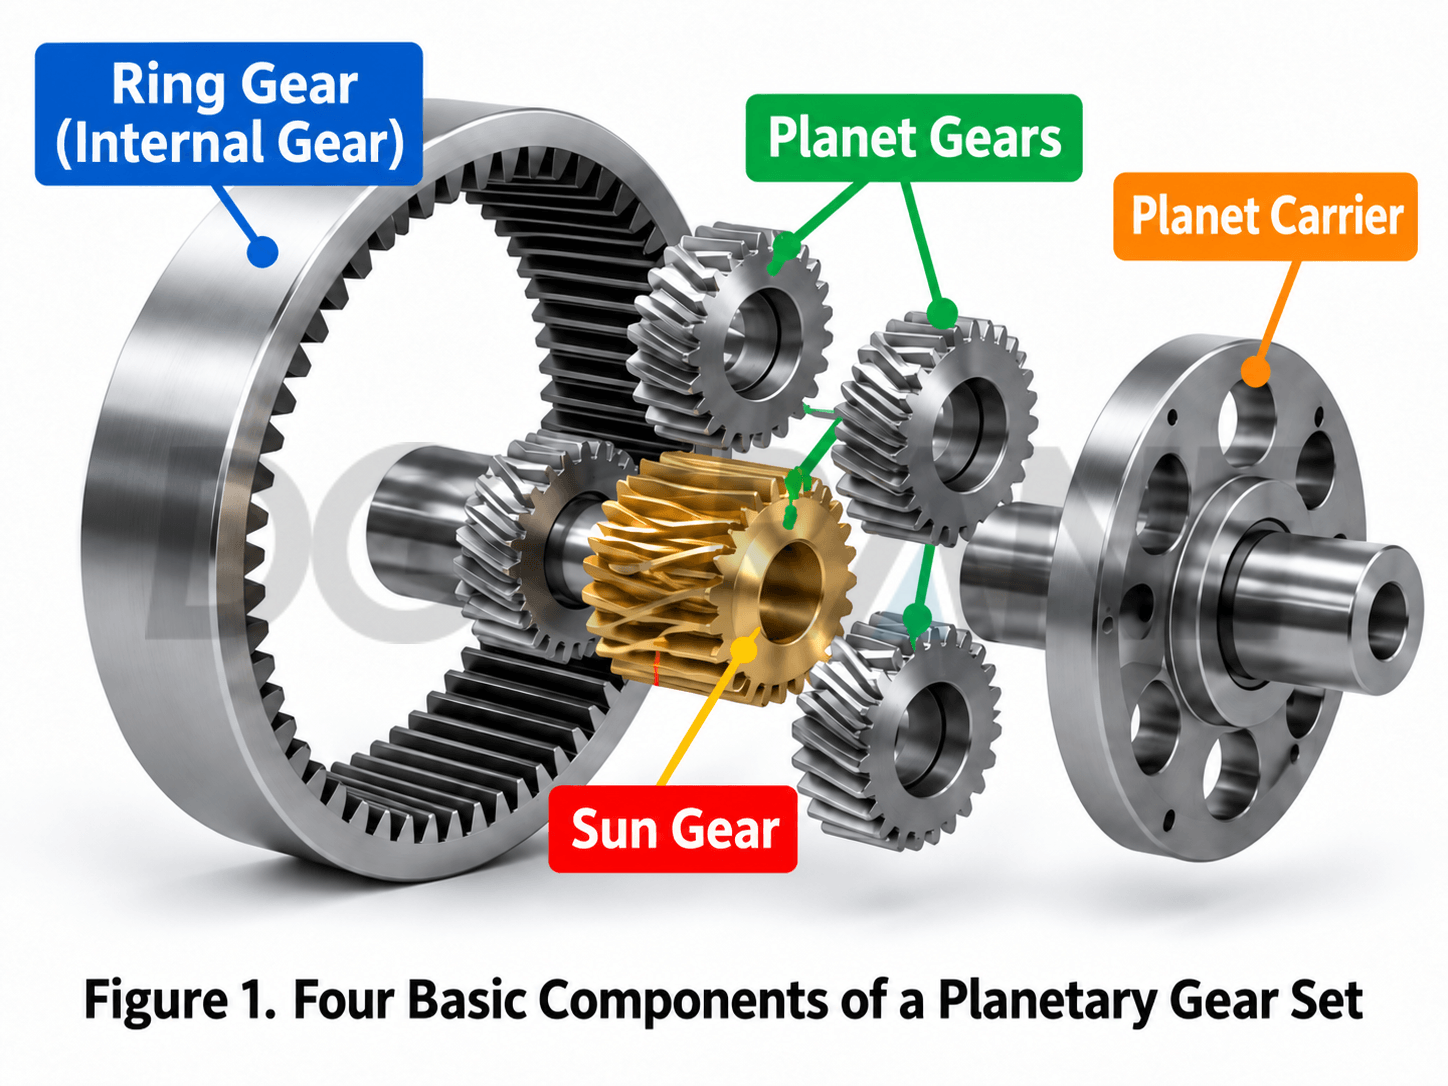
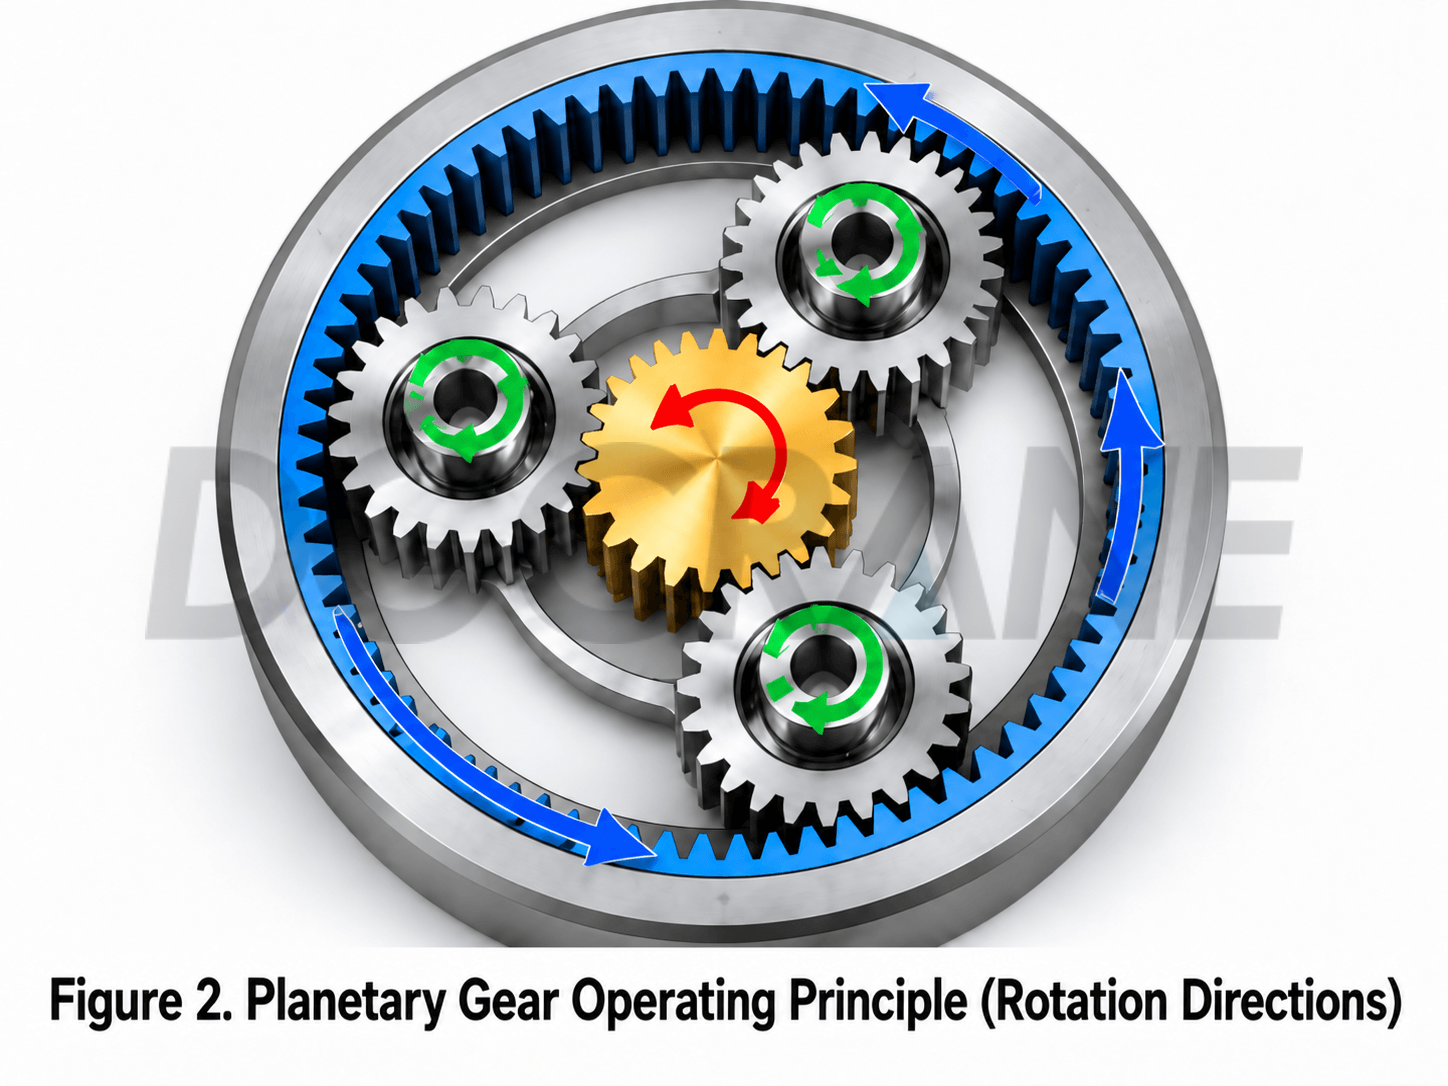
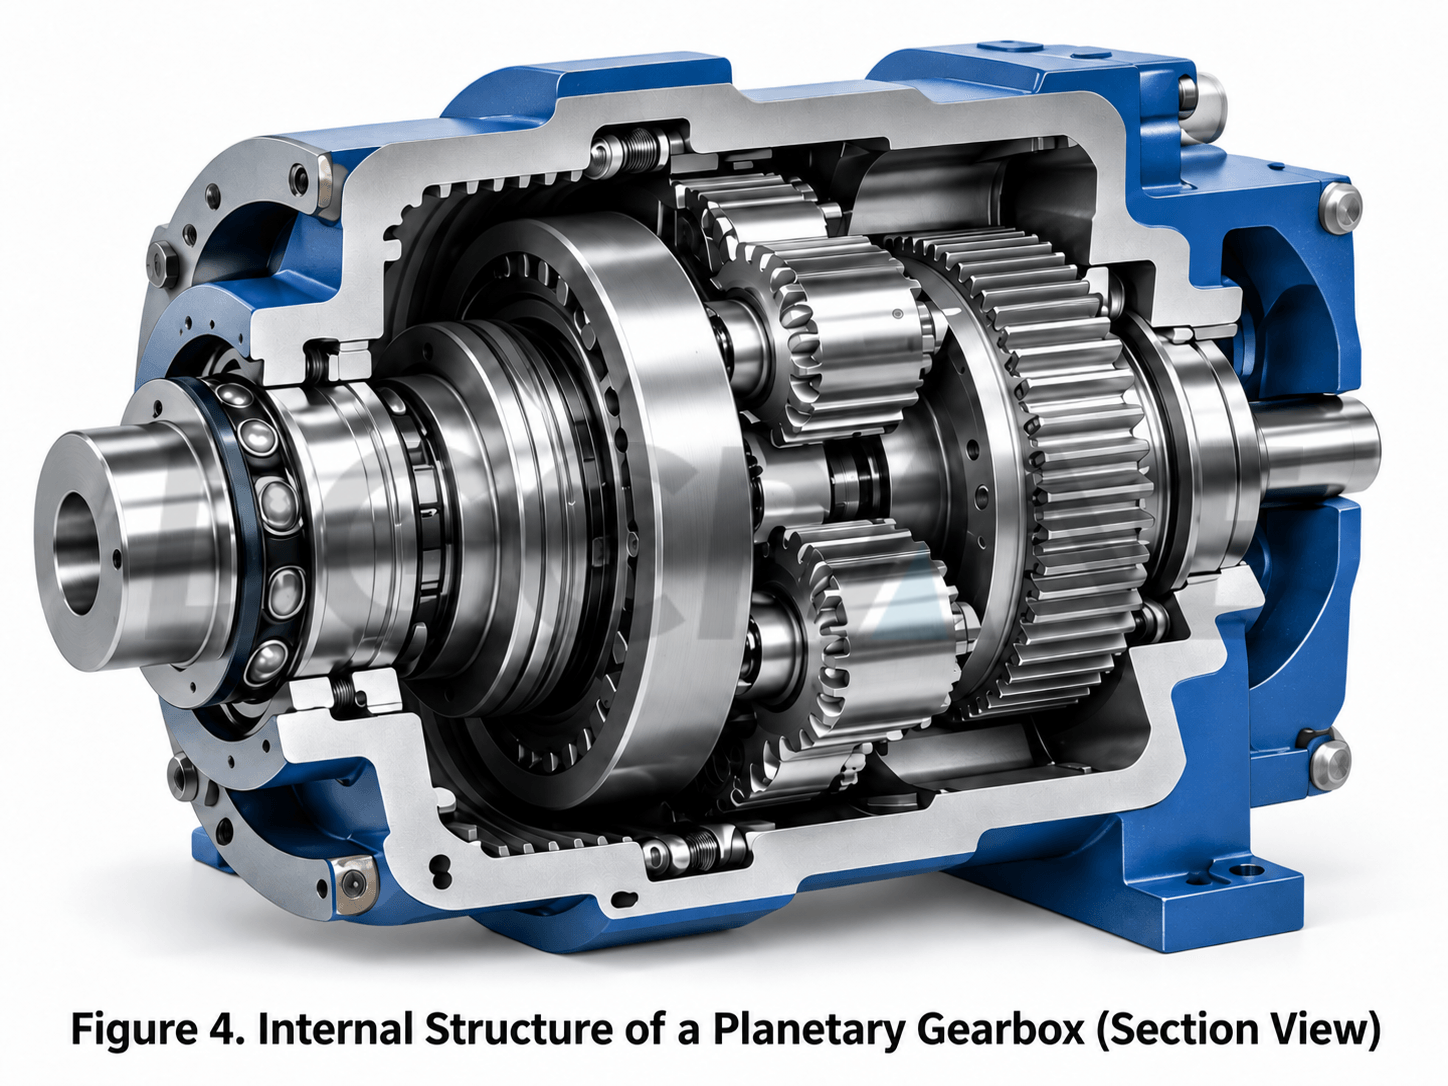
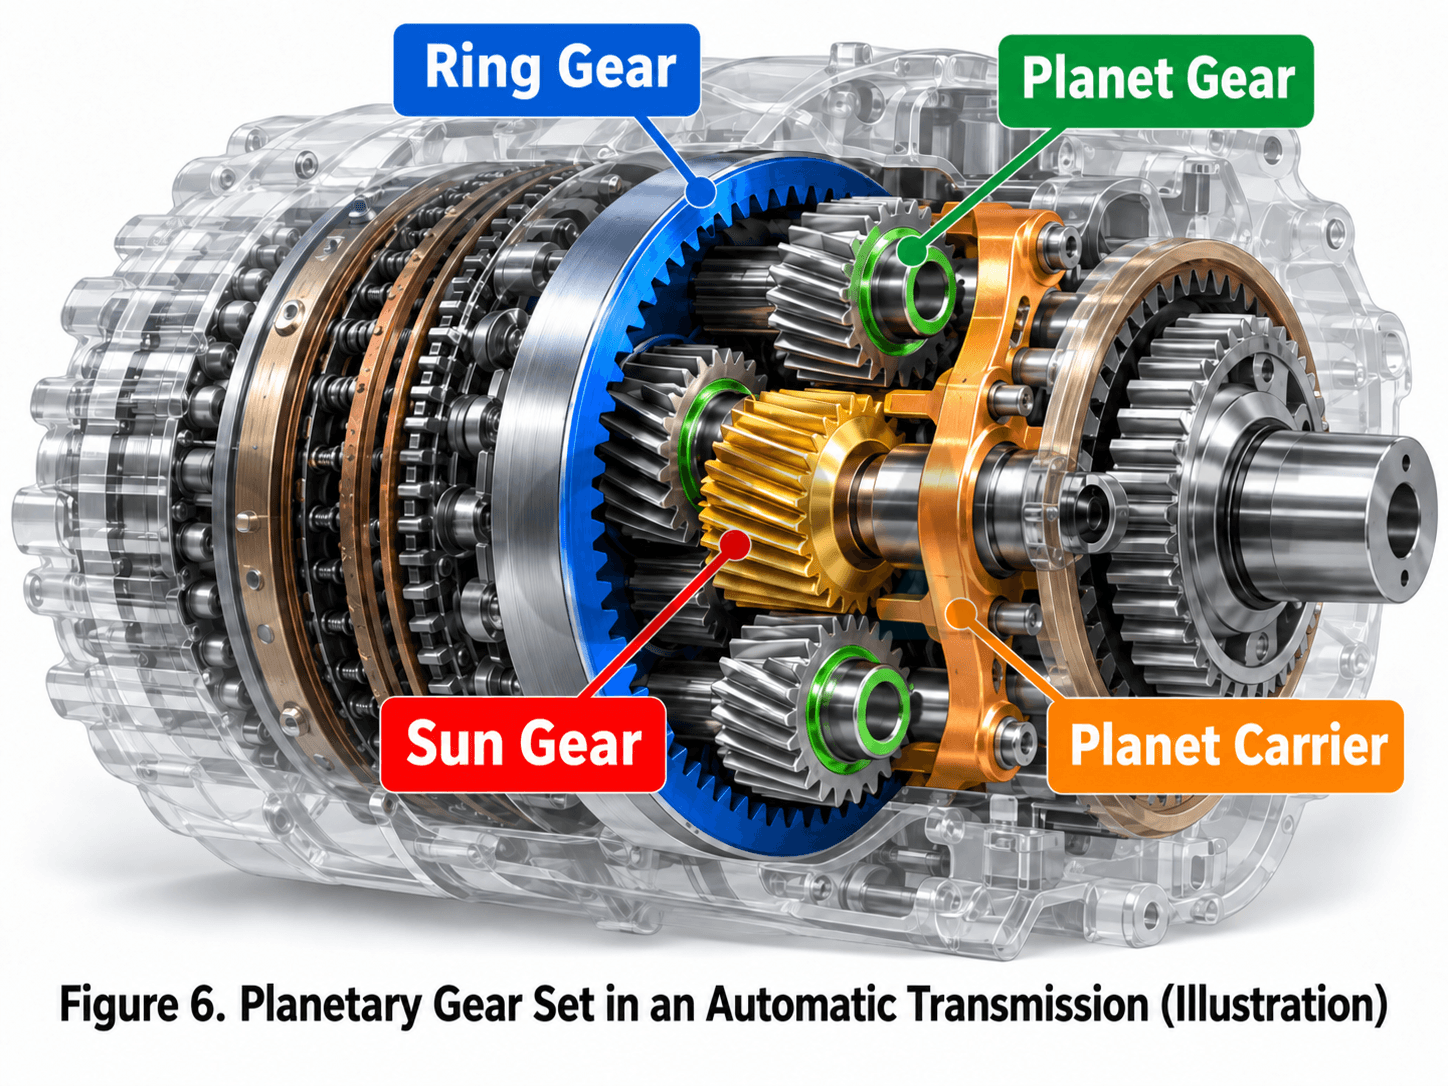
اگر یک گیربکس اتوماتیک، یک گیربکس سیارهای جرثقیل سقفی یا برخی از گیربکسهای اتصال ربات را باز کنید، بارها و بارها ساختار دندهای بسیار متمایزی را مشاهده خواهید کرد: یک دنده کوچک در مرکز، چندین دنده کوچک در اطراف آن و یک حلقه بیرونی با دندانههای داخلی.
به نظر میرسد چیزی بیش از «چندین چرخدنده که در یک دایره چیده شدهاند» نیست، اما میتواند کاهش سرعت، افزایش سرعت، چرخش معکوس و انتقال هم محور را در یک فضای بسیار کوچک فراهم کند. حتی میتواند با تغییر اینکه کدام جزء ثابت است، کدام ورودی است و کدام خروجی، نسبت دنده سیارهای کاملاً متفاوتی ایجاد کند.
این یک مجموعه دنده سیارهای است. چیزی که آن را قدرتمند میکند تعداد دندهها نیست، بلکه رابطه سینماتیکی دقیق بین چهار جزء اصلی آن است.
ابتدا یک نکته را به خاطر داشته باشید: یک مجموعه دنده سیارهای با «تغییر به مجموعه دیگری از چرخدندهها» نسبت خود را تغییر نمیدهد. در عوض، حرکت کل مجموعه دنده را با تغییر ورودی، خروجی و روابط ثابت بین دنده خورشیدی، دنده رینگی و حامل سیارهای، توزیع مجدد میکند.
۱. چهار جزء گیربکس سیارهای چیست؟
۱.۱ چرخدنده خورشیدی: چرخدنده مرکزی سیستم
چرخدنده خورشیدی در مرکز قرار دارد و معمولاً همزمان با چندین چرخدنده سیارهای درگیر میشود. در بسیاری از گیربکسها، شفت ورودی یک موتور الکتریکی یا موتور هیدرولیکی مستقیماً به چرخدنده خورشیدی متصل است، بنابراین اغلب ورودی پرسرعت را حمل میکند. تعداد دندانههای چرخدنده خورشیدی با Z نشان داده میشود.سو سرعت زاویهای آن برابر با ωس.
۱.۲ چرخدندههای سیارهای: چرخش روی محورهای خود هنگام چرخش به دور خورشید
چرخدندههای سیارهای جالبترین بخش این مکانیزم هستند. هر چرخدنده سیارهای در حالی که به همراه حامل سیارهای به دور چرخدنده خورشیدی میچرخد، حول محور خود میچرخد. در عین حال، با چرخدنده خورشیدی و چرخدنده حلقهای داخلی درگیر میشود.
افزایش تعداد چرخدندههای سیارهای، نسبت تئوری یک مکانیزم چرخدنده سیارهای ساده را تغییر نمیدهد. با این حال، هنگامی که طراحی مناسب باشد و تقسیم بار به خوبی انجام شود، چندین چرخدنده سیارهای میتوانند بار را به اشتراک بگذارند. این یکی از دلایلی است که یک گیربکس سیارهای میتواند به چگالی گشتاور بالایی دست یابد.
۱.۳ چرخدنده حلقهای: احاطه کردن کل مجموعه چرخدنده
چرخدنده حلقهای در قسمت بیرونی قرار دارد و دندانههای آن به سمت داخل است. این چرخدنده با چرخدندههای سیارهای یک شبکه داخلی تشکیل میدهد. چرخدنده حلقهای میتواند ثابت باشد یا به عنوان عنصر ورودی یا خروجی استفاده شود. تعداد دندانههای چرخدنده حلقهای با Z نشان داده میشود.رو سرعت زاویهای آن برابر با ωر.
۱.۴ حامل سیاره: تعیین نحوه حرکت سیارات به صورت گروهی
چرخدندههای سیارهای بدون تکیهگاه نمیچرخند. شفتهای آنها روی حامل سیارهای نصب شده است. حامل، چرخدندههای سیارهای را به یک مجموعه متصل میکند، بنابراین چرخش حامل نشان دهندهی چرخش چرخدندههای سیارهای به دور چرخدنده خورشیدی است. سرعت زاویهای حامل با ω نشان داده میشود.جدر بسیاری از کاهندههای صنعتی، یک روش رایج این است که چرخدنده حلقهای را ثابت نگه دارند، از چرخدنده خورشیدی به عنوان ورودی و از حامل سیارهای به عنوان خروجی استفاده کنند.
| کامپوننت | نماد مشترک | تابع اصلی | حالت معمولی |
|---|---|---|---|
| چرخ دنده خورشیدی | زس/ωس | چرخدنده مرکزی که حرکت و گشتاور را به چرخدندههای سیارهای منتقل میکند | اغلب به عنوان ورودی پرسرعت استفاده میشود |
| چرخ دنده های سیاره ای | زص/ωص | با هر دو دنده خورشیدی و دنده حلقهای درگیر میشود | چرخش به علاوهی انقلاب |
| چرخ دنده حلقه ای | زر/ωر | چرخدنده داخلی بیرونی که انتقال نیرو را محدود کرده و در آن مشارکت دارد | میتواند ثابت، ورودی یا خروجی باشد |
| حامل سیارهای | ωج | از شفتهای چرخدنده سیارهای پشتیبانی میکند و حرکت مداری ایجاد میکند | اغلب به عنوان خروجی با سرعت پایین استفاده میشود |
۲. هسته اصلی نسبت دنده سیارهای: یک معادله، سه عضو چرخان را به هم مرتبط میکند
در یک مجموعه چرخدنده معمولی با محور ثابت، موقعیت دو محور چرخدنده ثابت است، بنابراین نسبت تبدیل نسبتاً شهودی است. اما در یک مجموعه چرخدنده سیارهای وضعیت متفاوت است: محورهای چرخدندههای سیارهای با حامل سیارهای حرکت میکنند، بنابراین قانون ساده «دندانههای چرخدنده محرک تقسیم بر دندانههای چرخدنده متحرک» را نمیتوان مستقیماً اعمال کرد.
برای رایجترین مجموعه چرخدندههای سیارهای ساده، معادله ویلیس رابطه سرعت بین چرخدنده خورشیدی، چرخدنده رینگی و حامل سیارهای را بیان میکند:
اینجا، ωₛ, او، و او به ترتیب سرعت زاویهای دنده خورشیدی، دنده رینگی و حامل سیارهای هستند؛ Zₛ و زو تعداد دندانههای چرخدنده خورشیدی و چرخدنده حلقهای هستند.
مهمترین بخش این معادله علامت منفی نیست، بلکه این واقعیت است که او از هر دو سرعت کم میشود. به عبارت دیگر، رابطه درگیری در یک مجموعه دنده سیارهای باید در یک چارچوب مرجع که همراه با حامل سیارهای میچرخد، درک شود.
وقتی سرعت یا وضعیت ثابت هر دو عضو مشخص باشد، سرعت عضو سوم را میتوان محاسبه کرد. بنابراین، یک مجموعه چرخدنده میتواند بدون تغییر تعداد دندانهها، نتایج حرکتی کاملاً متفاوتی ایجاد کند.
چرا این موضوع اینقدر هوشمندانه به نظر میرسد؟ در میان چرخدنده خورشیدی، چرخدنده حلقهای و حامل سیارهای، ثابت کردن هر عضو و انتخاب ورودی و خروجی از دو عضو دیگر، ترکیبات مختلفی از کاهش، افزایش سرعت یا چرخش معکوس ایجاد میکند. ساختار بدون تغییر باقی میماند، اما رابطه حرکت تغییر میکند.
۳. رایجترین چیدمان: چرخدنده حلقهای ثابت، ورودی خورشیدی، خروجی حامل
این یک چیدمان اساسی رایج در گیربکسهای جرثقیل سقفی، گیربکسهای چرخشی و بسیاری از گیربکسهای سیارهای صنعتی است. فرض کنید چرخدنده حلقهای ثابت باشد، بنابراین ωᵣ = 0با جایگذاری این شرط در معادله ویلیس، خواهیم داشت:
اگر چرخ دنده خورشیدی 20 دندانه و چرخ دنده رینگی 60 دندانه داشته باشد:
چرخدنده خورشیدی چهار دور میچرخد در حالی که حامل سیارهای تقریباً یک دور میچرخد. اگر سرعت ورودی چرخدنده خورشیدی ۱۲۰۰ دور در دقیقه باشد، با صرف نظر از تلفات، سرعت خروجی تئوری حامل سیارهای تقریباً ۳۰۰ دور در دقیقه است.
این کاهش سرعت معمول با افزایش گشتاور است. در تئوری، وقتی تلفات نادیده گرفته شود، کاهش سرعت به تقریباً یک چهارم، گشتاور خروجی را نیز به همان نسبت افزایش میدهد. تجهیزات واقعی همچنین باید تلفات درگیری چرخدندهها، تلفات یاتاقانها، شرایط روانکاری و سایر عوامل را در نظر بگیرند.
۴. چرخدندههای یکسان، وقتی عضو متفاوتی ثابت میشود، نتایج کاملاً متفاوتی تولید میکنند.
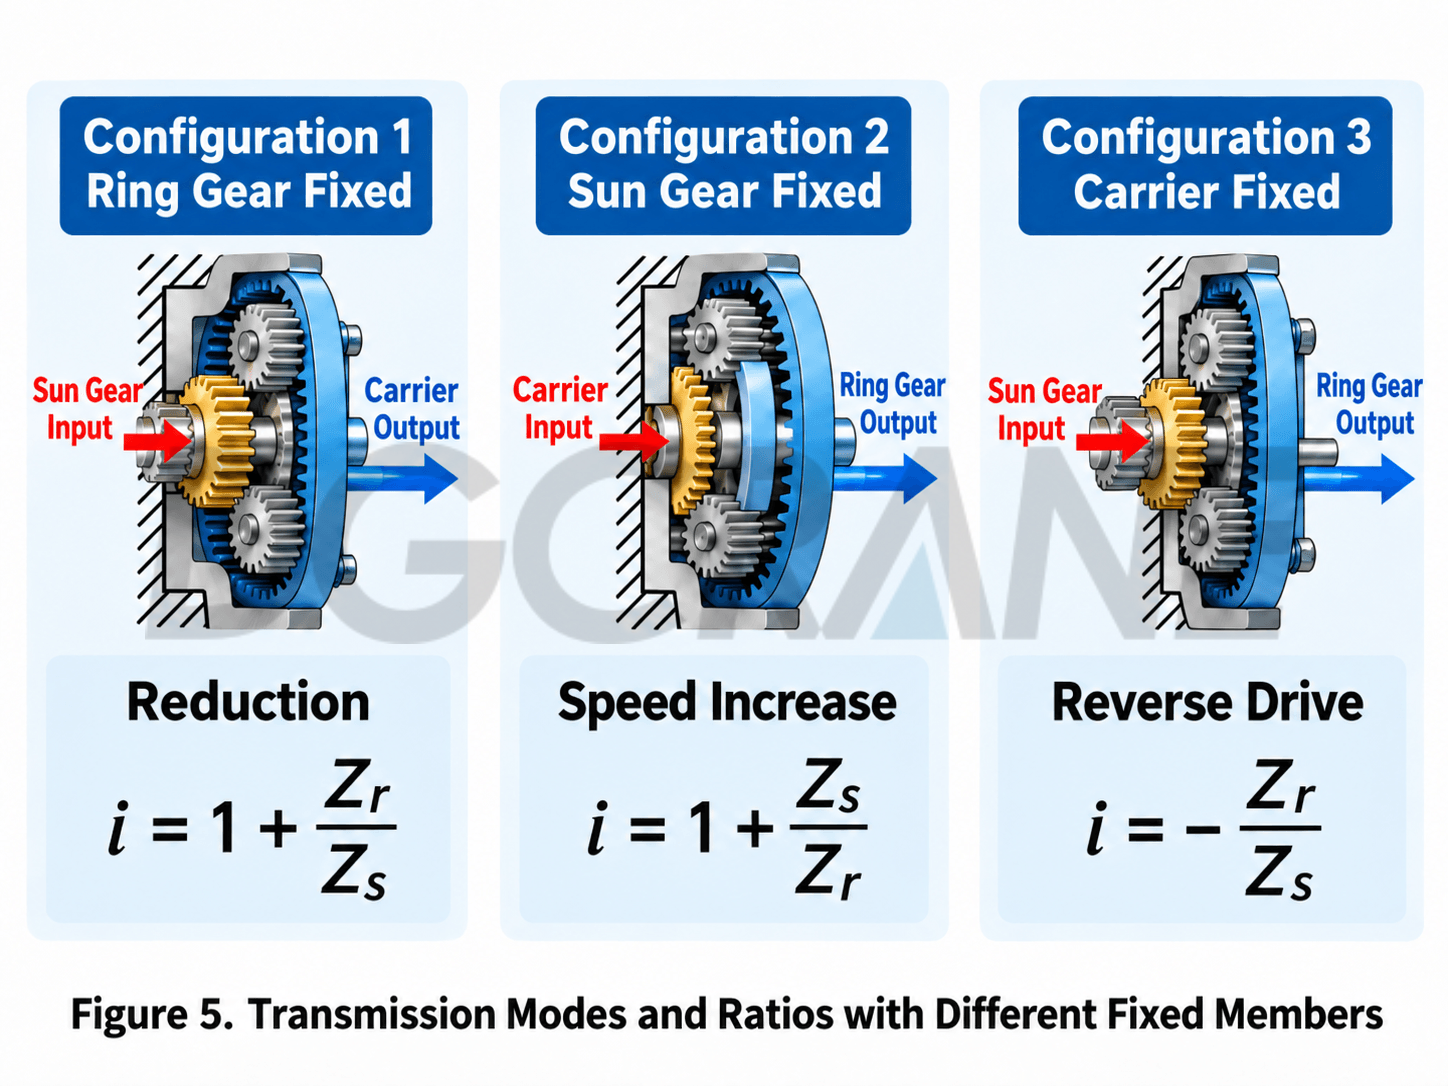
| عضو ثابت | ورودی | خروجی | نتیجه معمول | مشخصه |
|---|---|---|---|---|
| چرخ دنده حلقه ای | چرخ دنده خورشیدی | حامل سیارهای | کاهش، در همان جهت | رایجترین چیدمان کاهش سیارهای |
| چرخ دنده خورشیدی | چرخ دنده حلقه ای | حامل سیارهای | کاهش، در همان جهت | نسبت ملایمتر |
| حامل سیارهای | چرخ دنده خورشیدی | چرخ دنده حلقه ای | چرخش معکوس | انتقال معکوس محور ثابت را تشکیل میدهد |
| هیچکدام؛ دو عضو کنترل میشوند | بستگی به روش کنترل دارد | عضو سوم | نسبت متغیر | اساس سیستم انتقال قدرت اتوماتیک و تقسیم قدرت |
یک سوءتفاهم رایج این است که یک مجموعه چرخدنده سیارهای به طور طبیعی فقط یک نسبت تبدیل دارد. این نسبت نه تنها توسط تعداد دندانهها تعیین میشود، بلکه توسط اینکه کدام عضو ثابت است، کدام ورودی است و کدام خروجی.
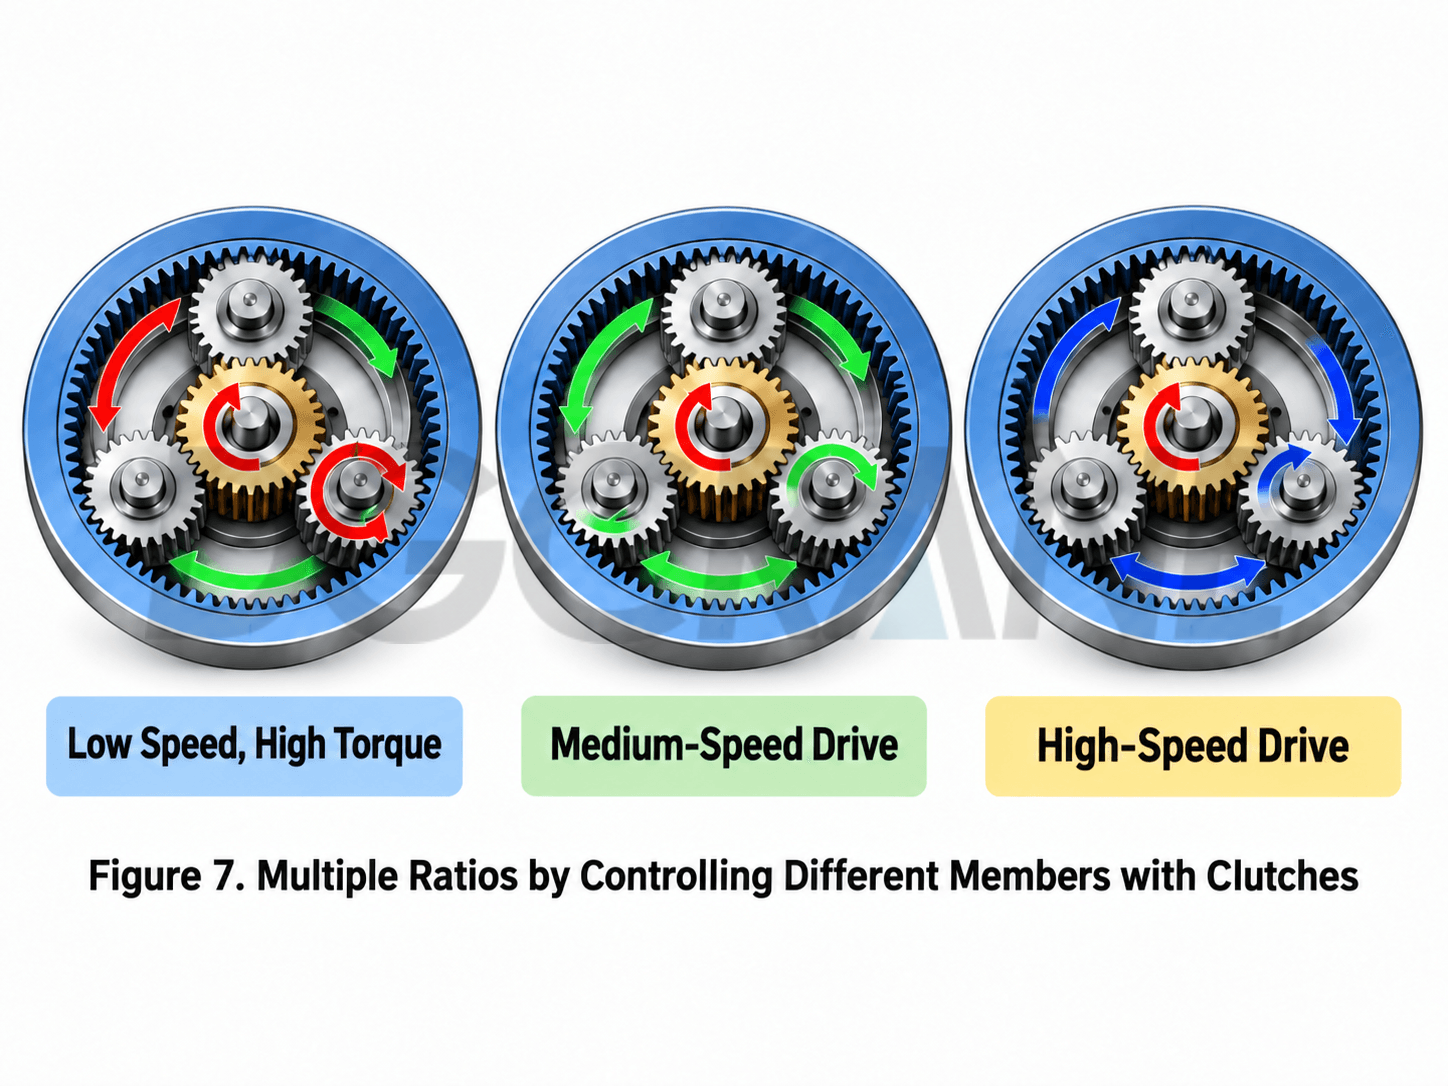
اگر هر سه عضو اصلی اجازه حرکت داشته باشند و یکی از اعضا توسط کلاچ، ترمز یا منبع تغذیه دیگری کنترل شود، سیستم میتواند عملکردهای پیچیدهتر انتقال قدرت چند سرعته یا تقسیم قدرت را ارائه دهد. این دلیل مهمی است که مجموعه دندههای سیارهای به طور گسترده در گیربکسهای اتوماتیک و مکانیسمهای تقسیم قدرت هیبریدی استفاده میشوند.
۵. چرا یک مجموعه دنده سیارهای میتواند گشتاور بالایی را در چنین فضای کوچکی منتقل کند؟
دلیلش مرموز نیست. کلید ماجرا «چندین نقطه مش همزمان به علاوه چیدمان هم محور» است.
در یک جفت چرخدنده معمولی، بار اصلی روی یک جفت درگیر متمرکز است. در یک مکانیزم سیارهای، چندین چرخدنده سیارهای میتوانند همزمان با چرخدنده خورشیدی و چرخدنده حلقهای درگیر شوند. هنگامی که طراحی مناسب باشد و توزیع بار یکنواخت باشد، گشتاور ورودی میتواند توسط چندین چرخدنده سیارهای به اشتراک گذاشته شود.
همزمان، دنده خورشیدی، دنده رینگی و حامل سیارهای میتوانند روی یک محور قرار گیرند. شفتهای ورودی و خروجی نیازی به جابجایی جانبی ندارند، همانطور که در یک کاهنده شفت موازی معمولی این جابجایی وجود دارد. نتیجه، چگالی گشتاور بالاتر و چیدمان فشردهتر در اندازه کلی مشابه است.
با این حال، «چرخ دندههای سیارهای بیشتر» نباید خیلی ساده درک شود.
افزایش تعداد چرخدندههای سیارهای نسبت تئوری را تغییر نمیدهد، اما این بدان معنا نیست که بار به طور خودکار به طور مساوی توزیع میشود. خطاهای تولید، خطاهای مربوط به سرب، لقی یاتاقان، دقت موقعیتیابی پین سیارهای و تغییر شکل ساختاری، همگی بر تقسیم بار تأثیر میگذارند. گیربکسهای سیارهای با بار بالا اغلب به طراحی تقسیم بار اختصاصی نیاز دارند.
۶. چرا چرخدندههای سیارهای به ویژه در گیربکسهای اتوماتیک محبوب هستند؟
یک مجموعه چرخدنده سیارهای مزیتی دارد که برای یک مجموعه چرخدنده محور ثابت معمولی به طور همزمان دشوار است: کلاچها و ترمزها میتوانند اتصال و قفل شدن اعضای مختلف را کنترل کنند و به یک مجموعه چرخدنده اجازه دهند نسبتهای چندگانه تولید کند.
به عنوان یک مثال مفهومی، یک موقعیت دنده ممکن است دنده حلقهای را ثابت کند، از دنده خورشیدی به عنوان ورودی و از حامل سیارهای به عنوان خروجی استفاده کند. موقعیت دنده دیگر، عضو قفل شده را تغییر میدهد. یک کلاچ همچنین میتواند دو عضو را به هم قفل کند تا حالت رانندگی مستقیم نزدیک به ۱:۱ ایجاد شود.
این یعنی گیربکس برای هر موقعیت دنده به یک جفت چرخدنده محور ثابت کاملاً مجزا نیاز ندارد. ساختار آن میتواند جمعوجورتر باشد و منطق تعویض دنده آن میتواند انعطافپذیرتر باشد.
باید تأکید کرد که گیربکسهای اتوماتیک مدرن معمولاً از مجموعه دندههای سیارهای مرکب، چندین ردیف دنده سیارهای و ترکیبی از چندین کلاچ استفاده میکنند. محاسبات نسبت دنده واقعی آنها بسیار پیچیدهتر از یک مجموعه دنده سیارهای ساده است.
۷. چرا جرثقیلهای سقفی و ماشینآلات ساختمانی به کاهندههای سیارهای متکی هستند؟
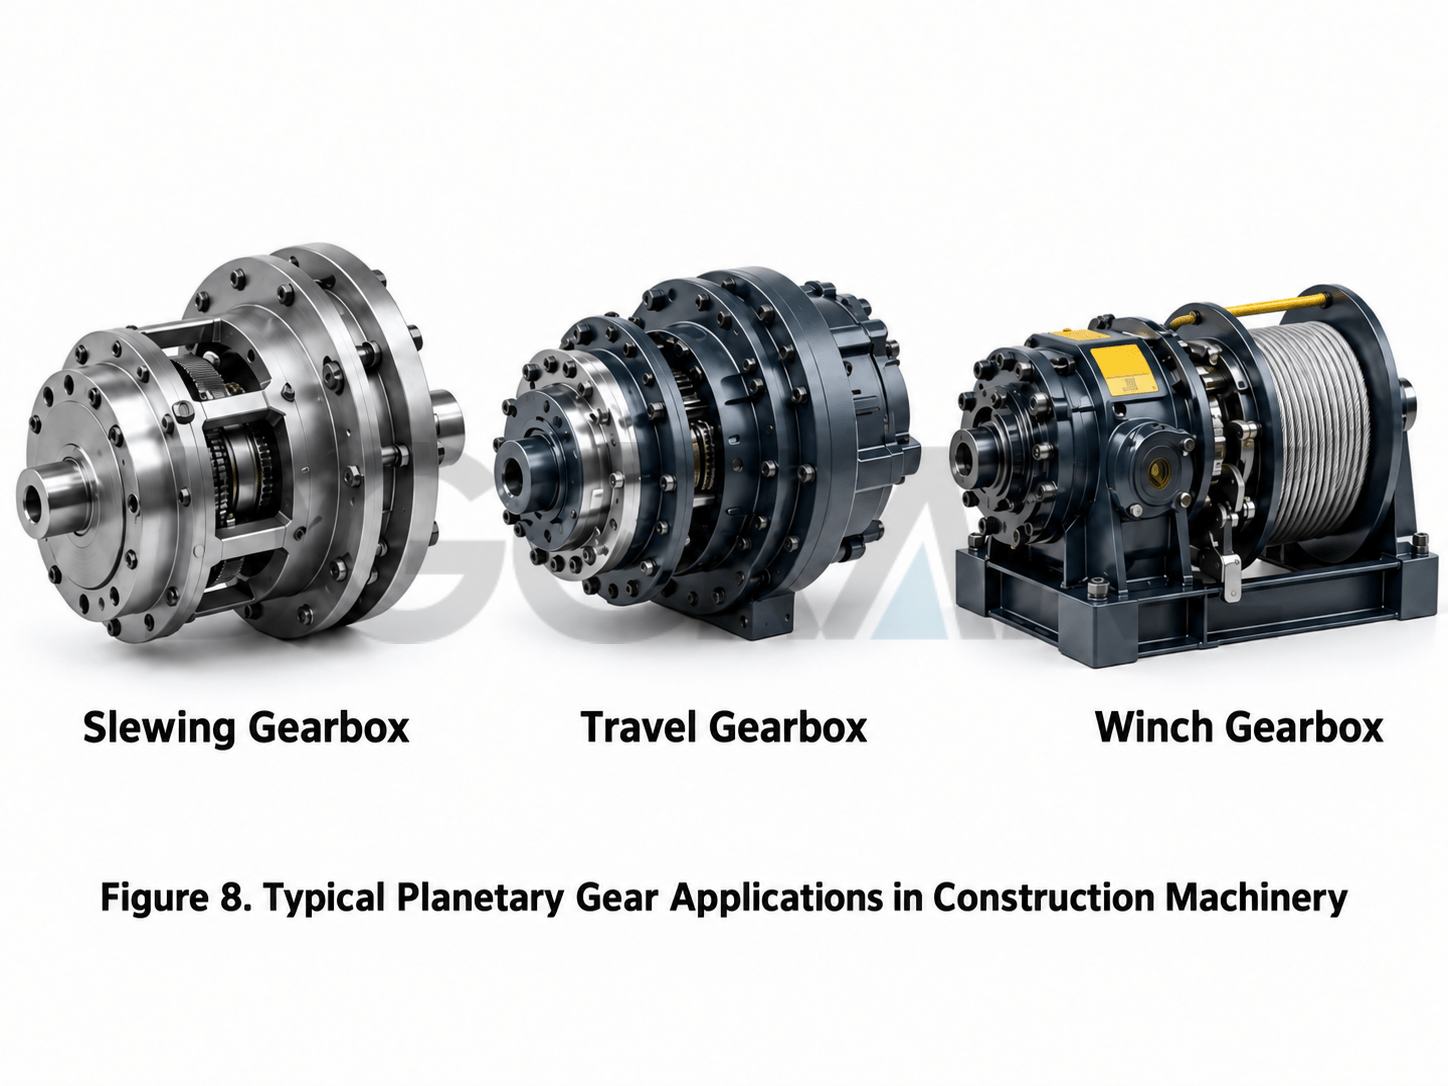
چرخدندههای سیارهای را میتوان در موتورهای حرکتی بیل مکانیکی، مکانیزمهای حرکتی جرثقیل سقفی، برخی مکانیزمهای چرخشی، گیربکس وینچ جرثقیل سقفیو درایوهای صنعتی بزرگ.
جرثقیلهای سقفی و ماشینآلات ساختمانی باید یک تضاد معمول را حل کنند: موتور هیدرولیک یا موتور الکتریکی با سرعت نسبتاً بالایی کار میکند، در حالی که چرخ محرک، طبل طنابیا مکانیزم چرخشی به سرعت کم و گشتاور بالا نیاز دارد. در عین حال، فضای نصب اغلب بسیار محدود است.
یک کاهنده سیارهای برای این شرایط عملیاتی مناسب است: هم محور و جمع و جور است، میتواند نسبت کاهش زیادی را فراهم کند و میتواند از چندین مرحله به صورت سری برای کاهش بیشتر سرعت و افزایش گشتاور خروجی استفاده کند.
با این حال، یک مجموعه دنده سیارهای یک راه حل جهانی نیست که صرفاً با نصب شدن کار کند. طراحی واقعی همچنین باید استحکام تماس سطح دندانه، استحکام خمشی ریشه دندانه، عمر یاتاقان، بارگذاری پین سیارهای، روانکاری، تعادل حرارتی، راندمان، بار ضربهای و الزامات ترمز را بررسی کند.
۸. یک وضعیت هندسی که به راحتی نادیده گرفته میشود: تعداد دندانها را نمیتوان به طور دلخواه انتخاب کرد
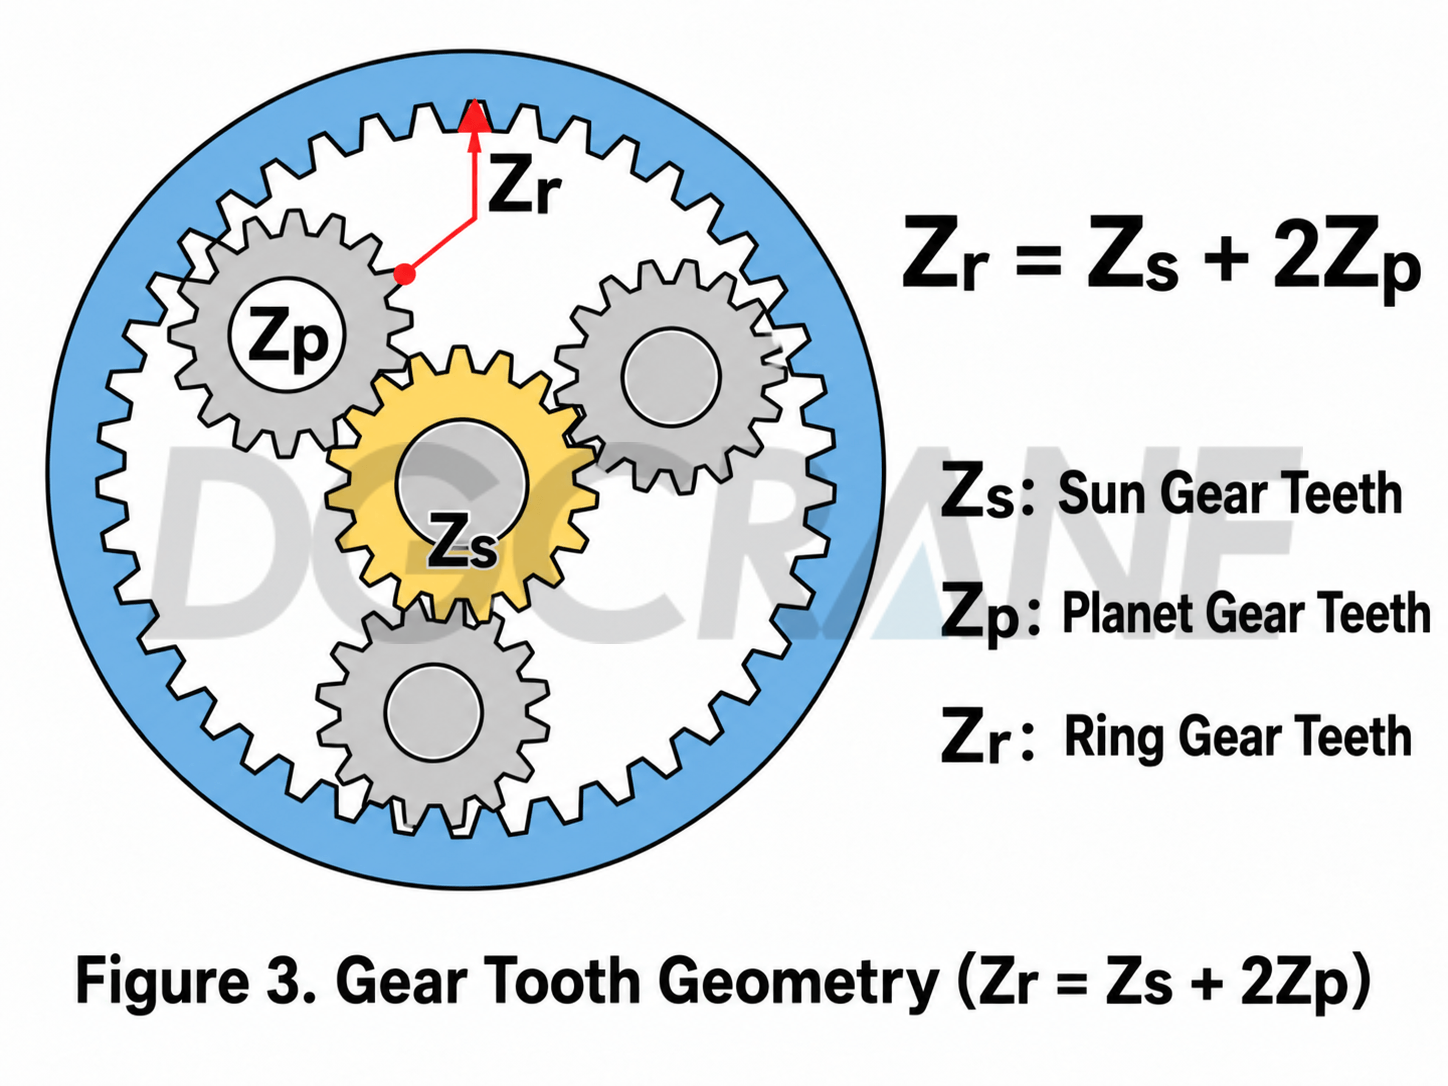
در یک مجموعه چرخدنده سیارهای ساده، چرخدنده خورشیدی، چرخدنده سیارهای و چرخدنده حلقهای باید یک رابطه هندسی اساسی را برآورده کنند. برای یک چیدمان ساده با همان ماژول و مشبندی استاندارد، رابطه رایج به صورت زیر است:
اگر چرخدنده خورشیدی ۲۰ دندانه و چرخدنده سیارهای نیز ۲۰ دندانه داشته باشد، چرخدنده رینگی معمولاً برای برآورده کردن رابطه فاصله مرکز-محور به ۶۰ دندانه نیاز دارد.
اگر قرار است چندین چرخدنده سیارهای به طور مساوی چیده شوند، مرحله مونتاژ و تداخل هندسی احتمالی بین چرخدندههای سیارهای مجاور نیز باید بررسی شود. به عبارت دیگر، محاسبه نسبت تنها اولین قدم است. طراحی بیشتری لازم است تا مجموعه چرخدنده قابل ساخت، مونتاژ و قادر به حمل بار باشد.
۹. چهار جمله برای درک مجموعه دندههای سیارهای کافی است
- چرخدنده خورشیدی در مرکز قرار دارد؛ چرخدندههای سیارهای روی محورهای خود میچرخند و به دور خورشید میچرخند؛ چرخدنده حلقهای آنها را احاطه کرده است؛ و حامل سیارهای، چرخدندههای سیارهای را به صورت گروهی حمل میکند.
- تعداد چرخدندههای سیارهای عموماً نسبت تئوری را تغییر نمیدهد، اما چرخدندهها میتوانند بار را در صورت طراحی صحیح توزیع بار، به اشتراک بگذارند.
- یک مجموعه چرخدنده سیارهای میتواند با تغییر عضو ثابت، عضو ورودی و عضو خروجی، روابط کاهش، افزایش-سرعت یا معکوس متفاوتی ایجاد کند.
- رایجترین آرایش کاهنده، چرخدنده حلقهای را ثابت میکند، از چرخدنده خورشیدی به عنوان ورودی و از حامل سیارهای به عنوان خروجی استفاده میکند. در این حالت، i = 1 + Zᵣ / Zₛ.
نکته آخر: قدرت واقعی آن تعداد دندهها نیست، بلکه استفاده از درجات آزادی است
یک چرخدنده معمولی بیشتر شبیه دو نفر است که دست در دست هم دارند: یکی میچرخد و دیگری دنبال میکند، بنابراین رابطه مستقیم است. یک مجموعه چرخدنده سیارهای بیشتر شبیه گروهی از افراد است که با هم روی یک سکوی چرخان حرکت میکنند. خود سکو میتواند حرکت کند و حلقه بیرونی نیز میتواند حرکت کند، بنابراین ترکیب چرخدندههای یکسان میتواند نتایج کاملاً متفاوتی ایجاد کند.
این جذابترین ویژگی یک مجموعه دنده سیارهای است. این مجموعه با چهار جزء اصلی - دنده خورشیدی، دنده سیارهای، دنده رینگی و حامل سیارهای - ساختار جمع و جور، نسبتهای چندگانه، انتقال کواکسیال و چگالی گشتاور بالا را در یک مکانیزم واحد ترکیب میکند.
دفعهی بعد که یک کاهندهی سرعت سیارهای را روی ماشینآلات ساختمانی دیدید، ابتدا سه سوال بپرسید: کدام عضو ثابت است؟ کدام عضو ورودی است؟ کدام عضو خروجی است؟ وقتی به این سه سوال پاسخ داده شود، اساساً میتوانید بفهمید که چرا مجموعهی چرخدندههای سیارهای به این شکل میچرخد.
توجه: این مقاله به عنوان مقدمهای بر اصول مکانیکی در نظر گرفته شده است. معادلات بر اساس روابط سینماتیکی یک مجموعه چرخدنده سیارهای ساده و ایدهآل هستند. طراحی واقعی گیربکس جرثقیل سقفی همچنین باید اصلاح پروفیل دندانه، دقت ساخت، تقسیم بار، استحکام، راندمان، روانکاری، یاتاقانها و تعادل حرارتی را در نظر بگیرد.
زورا ژائو
کارشناس جرثقیل سقفی / جرثقیل دروازه ای / جرثقیل بازویی / راه حل قطعات جرثقیل
با بیش از 10 سال تجربه در صنعت صادرات جرثقیل در خارج از کشور، به بیش از 10000 مشتری با سوالات و نگرانی های قبل از فروش خود کمک کرد، اگر نیازهای مرتبط دارید، لطفا با من تماس بگیرید!
واتس اپ: +86 189 3735 0200
پست الکترونیک: zorazhao@dgcrane.com
اطلاعات تماس
DGCRANE متعهد به ارائه محصولات حرفه ای جرثقیل سقفی و خدمات مرتبط است. به بیش از 100 کشور صادر شده، بیش از 5000 مشتری ما را انتخاب می کنند، ارزش اعتماد را دارد.
در تماس باشید
مشخصات خود را پر کنید و یکی از تیم فروش ما ظرف 24 ساعت با شما تماس خواهد گرفت!
مشترک شدن در خبرنامه ما
آخرین لیست قیمت، اخبار، مقالات و منابع DGCRANE.