

桥式起重机行星齿轮箱:四个部件如何实现多种传动比
目录
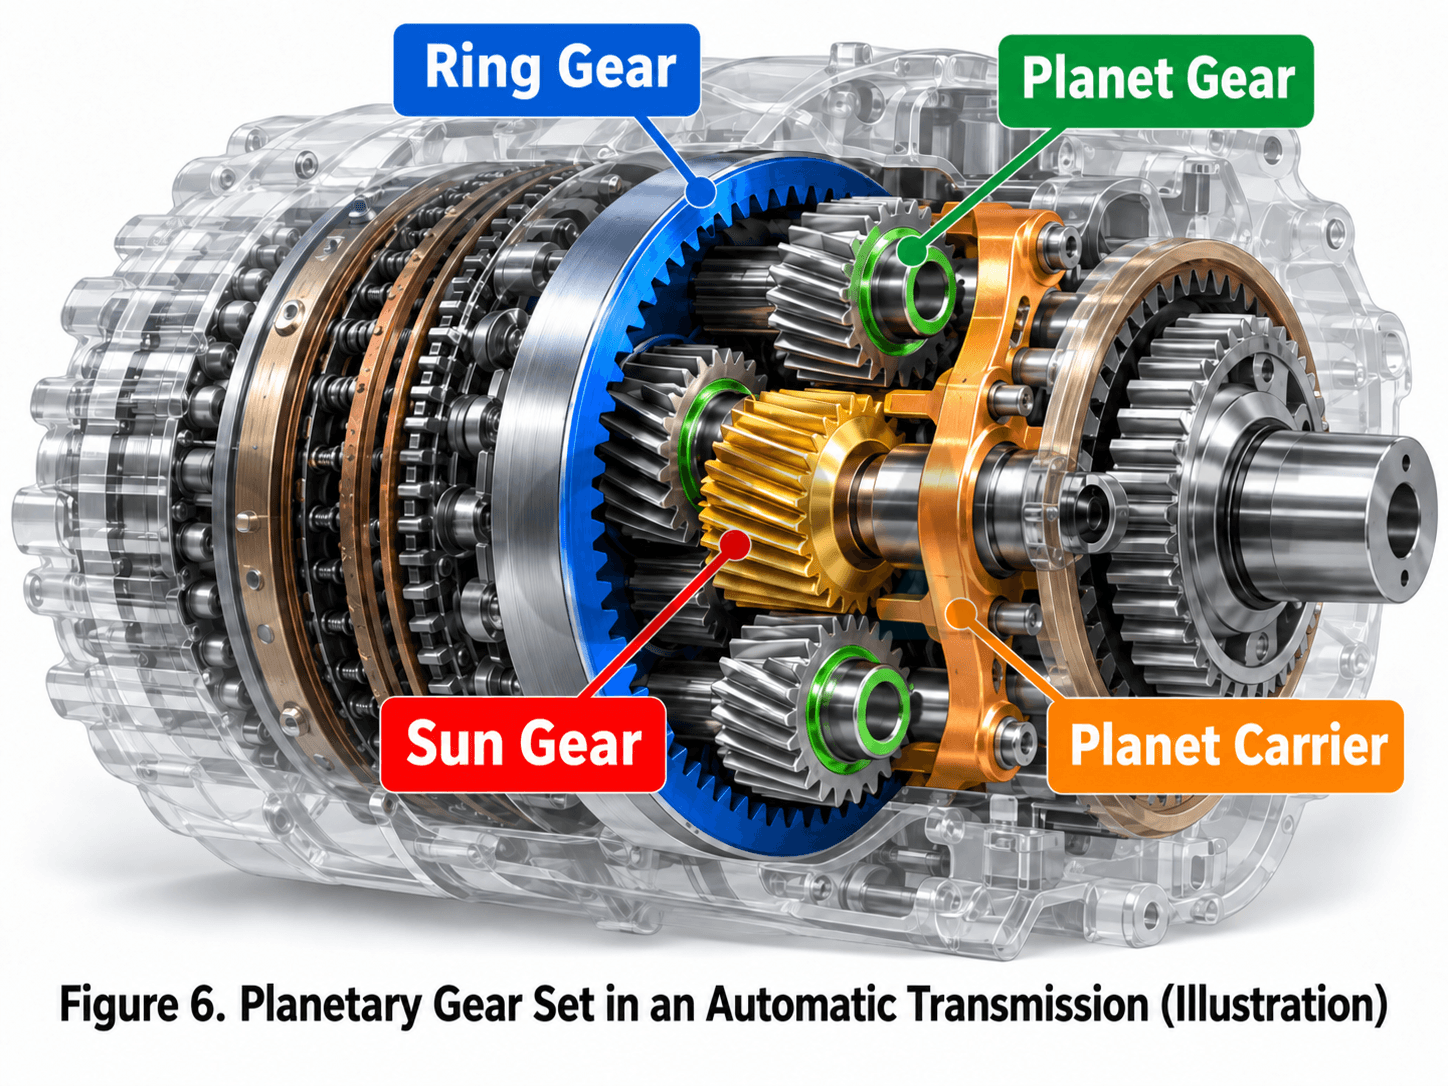
拆开自动变速器、桥式起重机行星齿轮箱或某些机器人关节减速器,你会反复看到一种非常独特的齿轮结构:中心有一个小齿轮,周围有几个小齿轮,以及一个带有内齿的外环。
它看起来只不过是“几个齿轮围成一个圆圈”,却能在极小的空间内实现减速、加速、反转和同轴传动。只需改变哪个部件是固定的、哪个部件是输入、哪个部件是输出,就能产生完全不同的行星齿轮传动比。
这是一个行星齿轮组。它的强大之处不在于齿轮的数量,而在于其四个核心部件之间严格的运动学关系。
首先要记住一点:行星齿轮组改变传动比并不是通过“换用另一组齿轮”。相反,它是通过改变太阳轮、环形齿轮和行星架之间的输入、输出和固定关系来重新分配整个齿轮组的运动。
1. 行星齿轮箱的四个组成部分是什么?
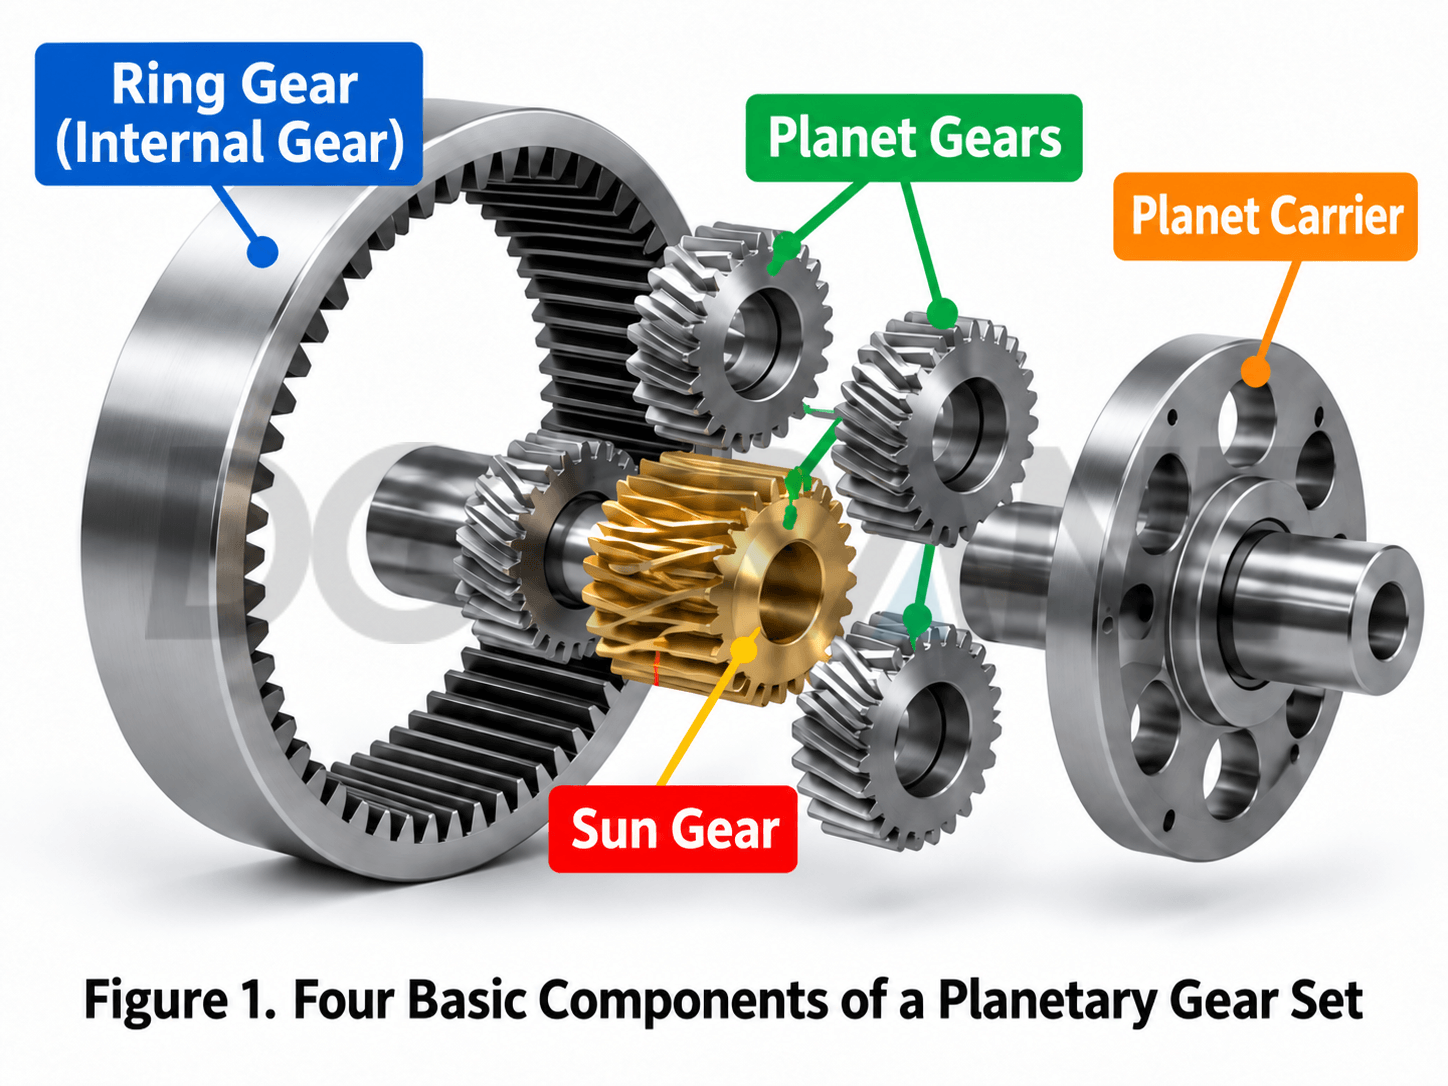
1.1 太阳轮:系统的中央齿轮
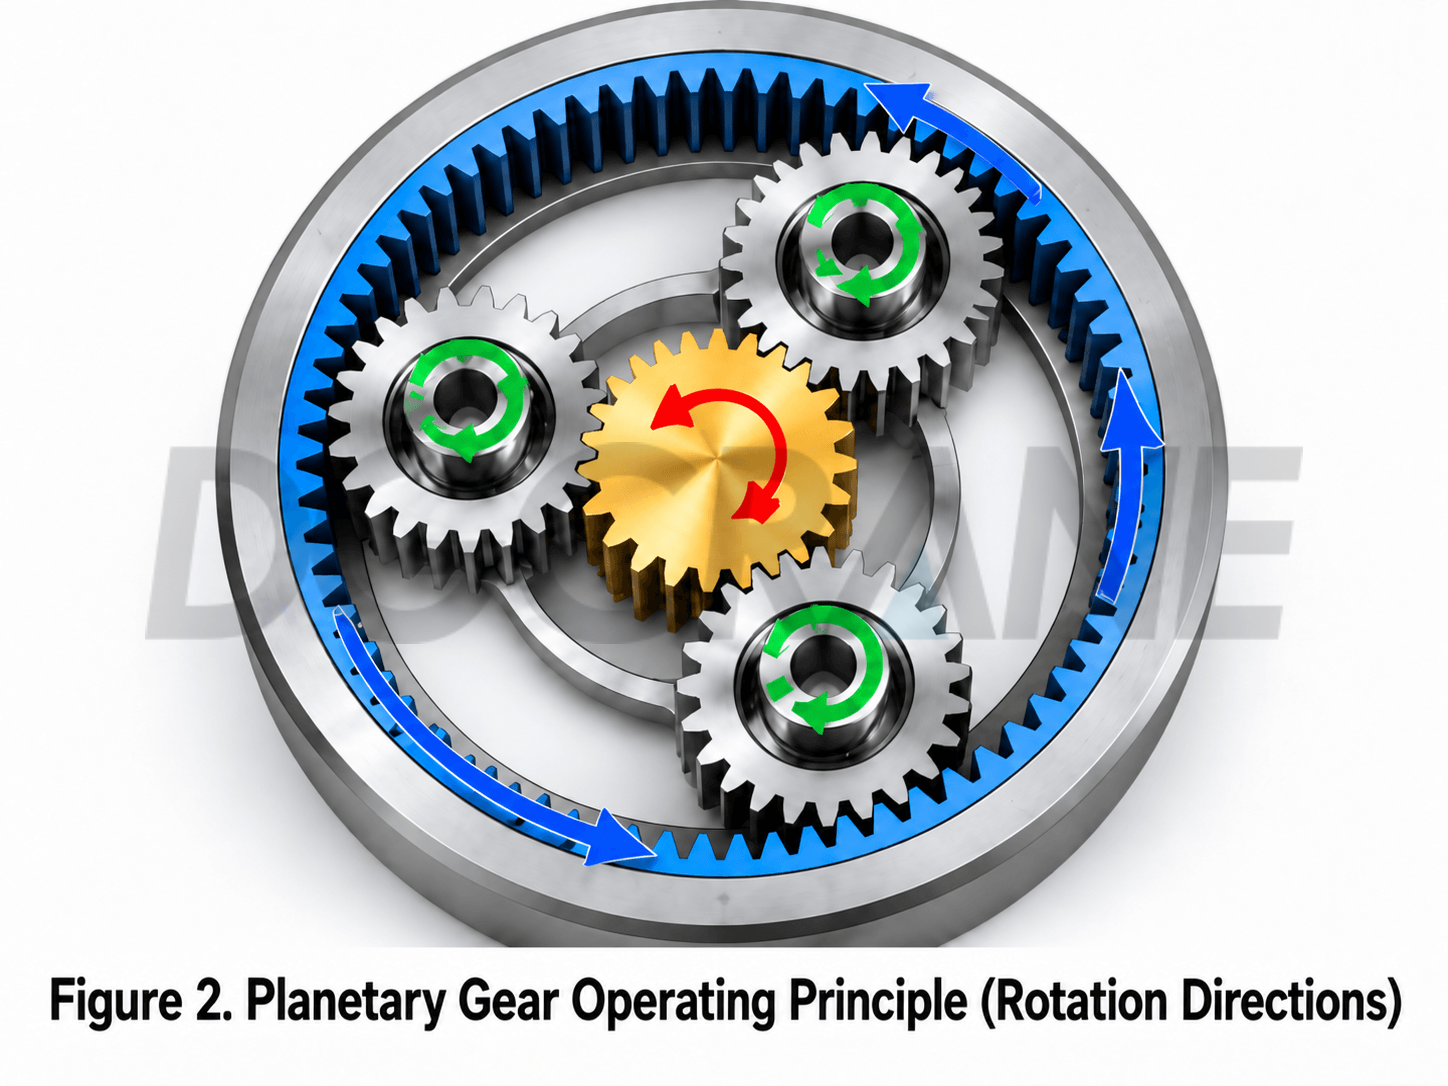
太阳轮位于中心,通常同时与多个行星齿轮啮合。在许多减速器中,电机或液压马达的输入轴直接与太阳轮连接,因此它通常承受高速输入。太阳轮的齿数用Z表示。秒,其角速度为ω。秒.
1.2 行星齿轮:绕太阳公转的同时自身轴线旋转
行星齿轮是该机构中最有趣的部分。每个行星齿轮都绕着自身的轴线旋转,同时又与太阳齿轮和内齿圈啮合。
增加行星齿轮的数量并不会改变简单行星齿轮机构的理论传动比。然而,当设计合理且载荷分配良好时,多个行星齿轮可以共同分担载荷。这正是行星齿轮箱能够实现高扭矩密度的原因之一。
1.3 环形齿轮:包裹整个齿轮组
环形齿轮位于外部,齿向内。它与行星齿轮形成内部啮合。环形齿轮可以固定,也可以用作输入或输出元件。环形齿轮的齿数用 Z 表示。r,其角速度为ω。r.
1.4 行星载体:确定行星作为一个整体的运动方式
行星齿轮并非独立旋转,它们的轴安装在行星架上。行星架将行星齿轮连接成一个整体,因此行星架的旋转就代表行星齿轮绕太阳轮的旋转。行星架的角速度用ω表示。c在许多工业减速器中,常见的布置方式是固定环形齿轮,使用太阳轮作为输入,使用行星架作为输出。
| 成分 | 常用符号 | 主要功能 | 典型状态 |
|---|---|---|---|
| 太阳齿轮 | Z秒/ω秒 | 将运动和扭矩传递给行星齿轮的中央齿轮 | 常用作高速输入 |
| 行星齿轮 | Zp/ωp | 与太阳轮和环形齿轮啮合 | 旋转加公转 |
| 环形齿轮 | Zr/ωr | 外部内部齿轮起到约束和参与传动的作用 | 可以是固定的、输入的或输出的 |
| 行星运输机 | ωc | 支撑行星齿轮轴并产生轨道运动 | 常用作低速输出 |
2. 行星齿轮传动比的真正核心:一个方程式连接三个旋转部件
在普通的定轴齿轮传动装置中,两个齿轮轴线的位置是固定的,因此传动比比较直观。行星齿轮组则不同:行星齿轮的轴线随行星架一起运动,因此不能直接应用“主动齿轮齿数除以从动齿轮齿数”的简单规则。
对于最常见的简单行星齿轮组,威利斯方程表示太阳轮、环形齿轮和行星架之间的速度关系:
这里, ωₛ, ωᵣ, 和 ω꜀ 分别是太阳轮、环形齿轮和行星架的角速度; Zₛ 和 Zᵣ 分别是太阳轮和环形齿轮的齿数。
这个等式中最重要的部分不是负号,而是以下事实: ω꜀ 从两个速度中减去该值。换句话说,行星齿轮组的啮合关系必须在与行星架一起旋转的参考系中理解。
一旦已知任意两个齿轮的转速或固定状态,即可计算第三个齿轮的转速。因此,即使齿数不变,同一齿轮组也能产生完全不同的运动结果。
为什么这种设计如此巧妙?在太阳轮、环形齿轮和行星架这三个部件中,固定其中一个,然后选择另外两个部件作为输入和输出,就能实现不同的减速、加速或反转组合。结构保持不变,但运动关系却发生了改变。
3. 最常见的结构:环形齿轮固定,太阳轮输入,行星架输出
这是桥式起重机行走齿轮箱、回转减速器和许多工业行星齿轮箱中常见的基本结构。假设环形齿轮固定不动,那么…… ωᵣ = 0将此条件代入威利斯方程,得到:
如果太阳轮有20个齿,环形齿轮有60个齿:
太阳轮转动四圈,行星架大约转动一圈。如果太阳轮的输入转速为 1200 转/分,那么忽略损耗,行星架的理论输出转速约为 300 转/分。
这是典型的减速增扭矩方式。理论上,忽略损耗时,将转速降低到大约四分之一,输出扭矩就会相应增加。但实际设备还必须考虑齿轮啮合损耗、轴承损耗、润滑状况以及其他因素。
4. 当固定不同的部件时,同样的齿轮会产生完全不同的结果。
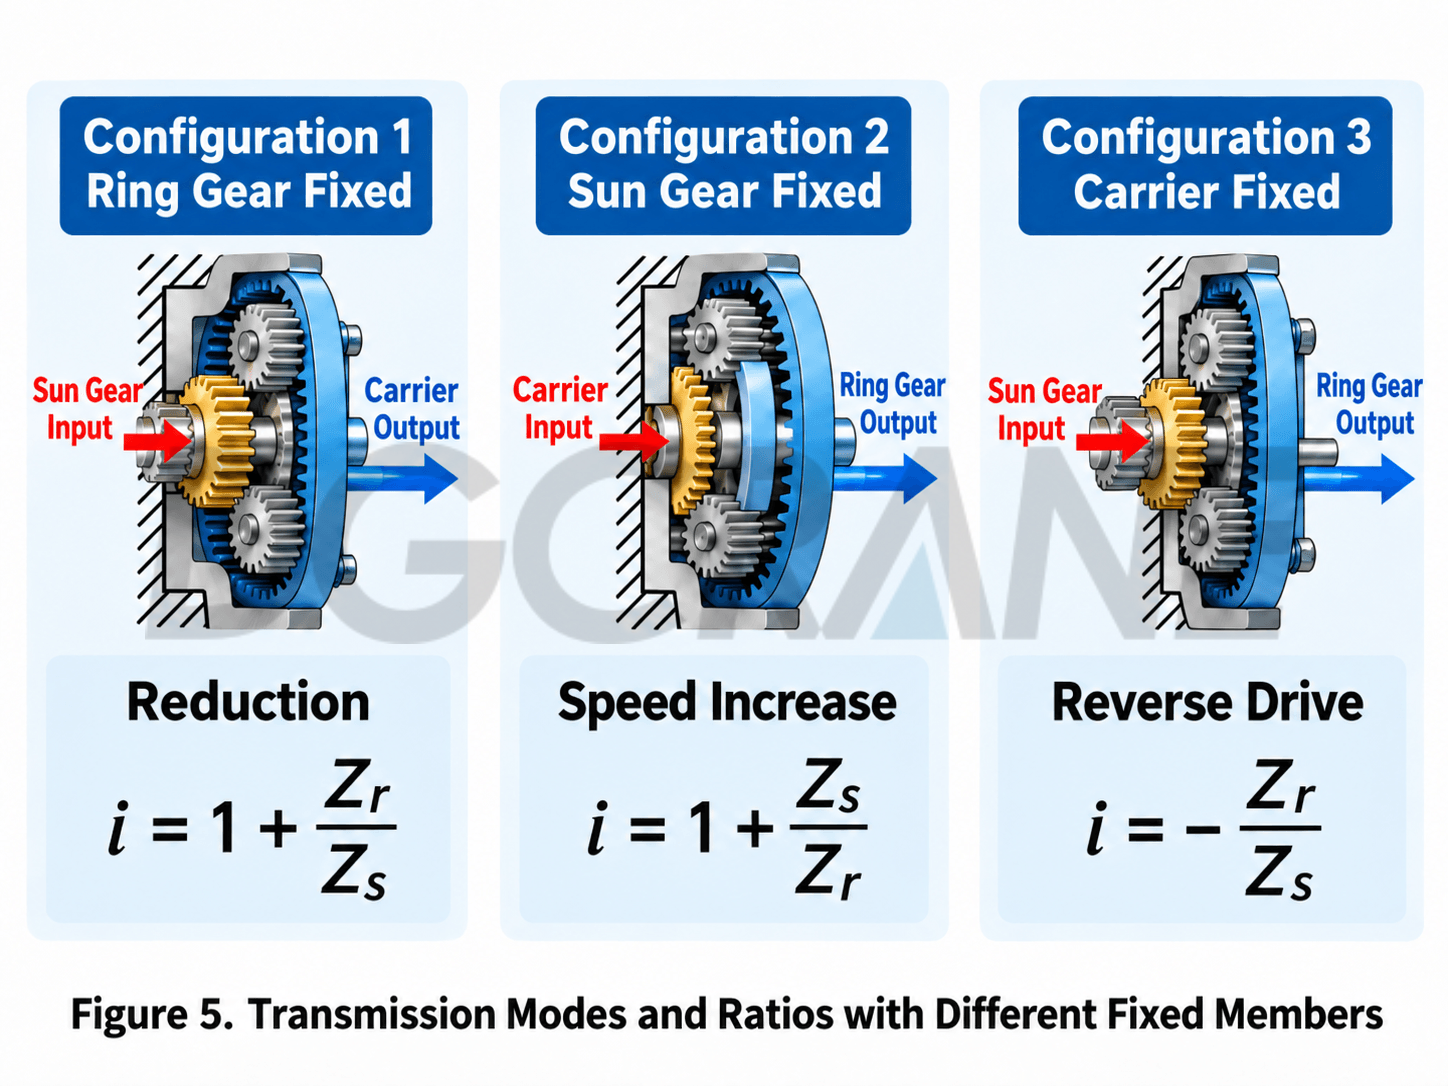
| 固定成员 | 输入 | 输出 | 典型结果 | 特征 |
|---|---|---|---|---|
| 环形齿轮 | 太阳齿轮 | 行星运输机 | 同方向的减少 | 最常见的行星减速装置 |
| 太阳齿轮 | 环形齿轮 | 行星运输机 | 同方向的减少 | 较为温和的比例 |
| 行星运输机 | 太阳齿轮 | 环形齿轮 | 反向旋转 | 形成固定轴反向传动装置 |
| 无;两名成员受控 | 取决于控制方法 | 第三成员 | 可变比率 | 自动变速器和动力分流系统的基础 |
人们普遍误解行星齿轮组自然只有一个传动比。实际上,传动比不仅取决于齿数,还取决于哪个部件是固定的,哪个部件是输入,哪个部件是输出。
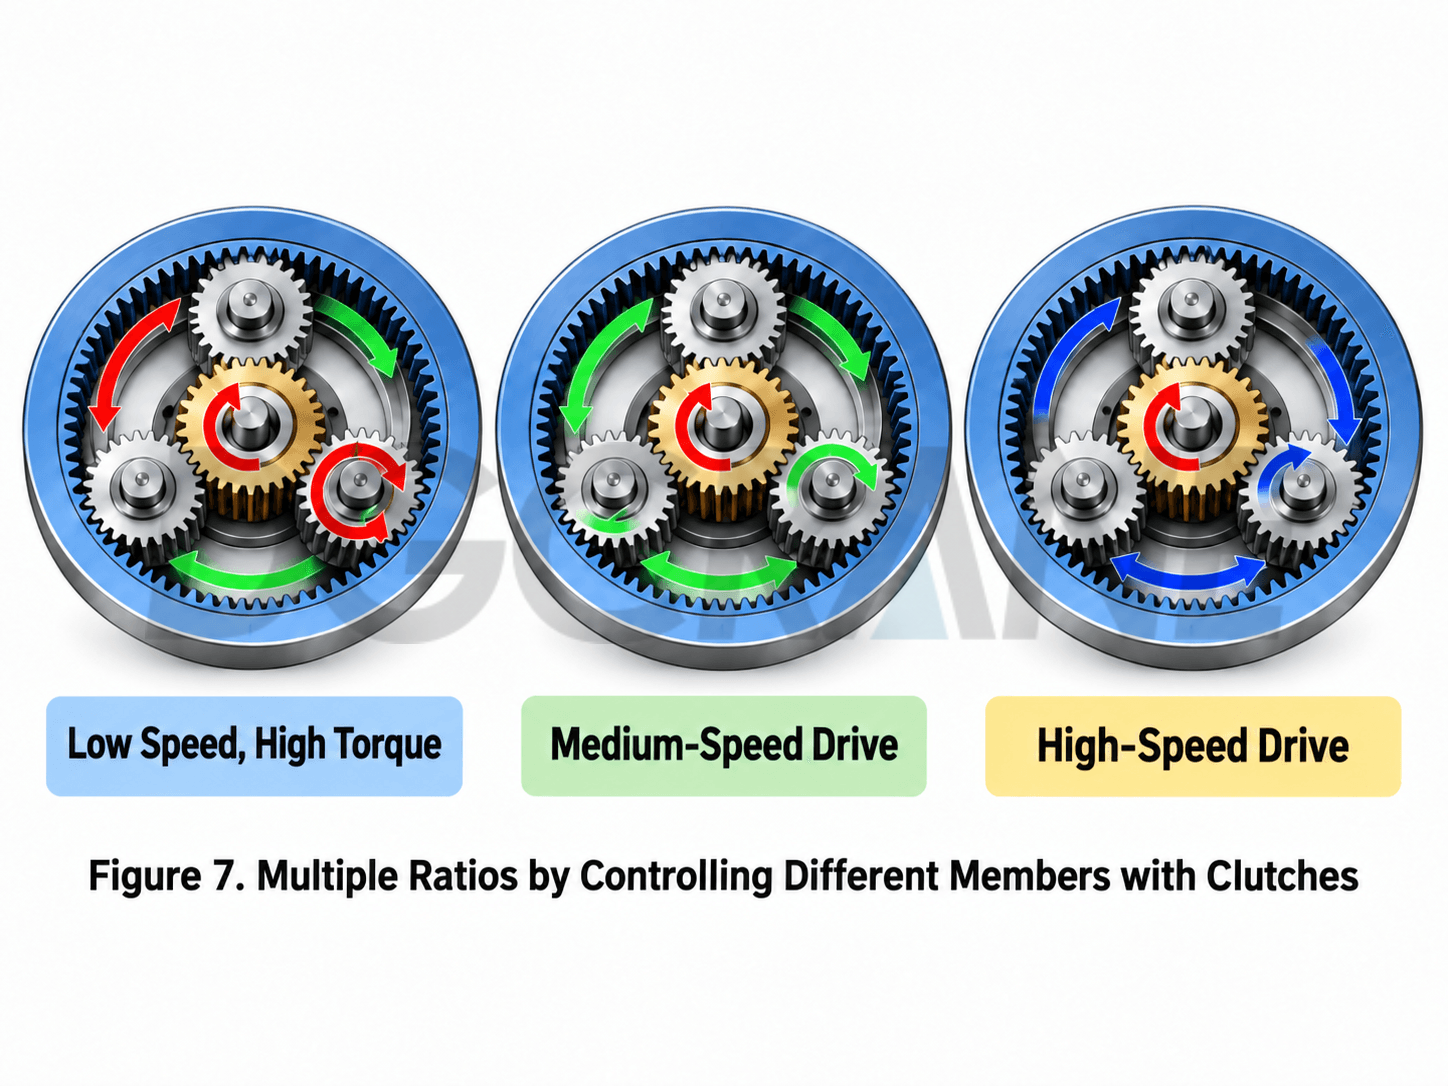
如果允许三个主要部件全部运动,并且其中一个部件由离合器、制动器或其他动力源控制,则该系统可以实现更复杂的多速传动或动力分配功能。这正是行星齿轮组广泛应用于自动变速器和混合动力动力分配机构的重要原因。
5. 为什么行星齿轮组能在如此小的空间内传递高扭矩?
原因并不神秘。关键在于“多个同时啮合点加上同轴排列”。
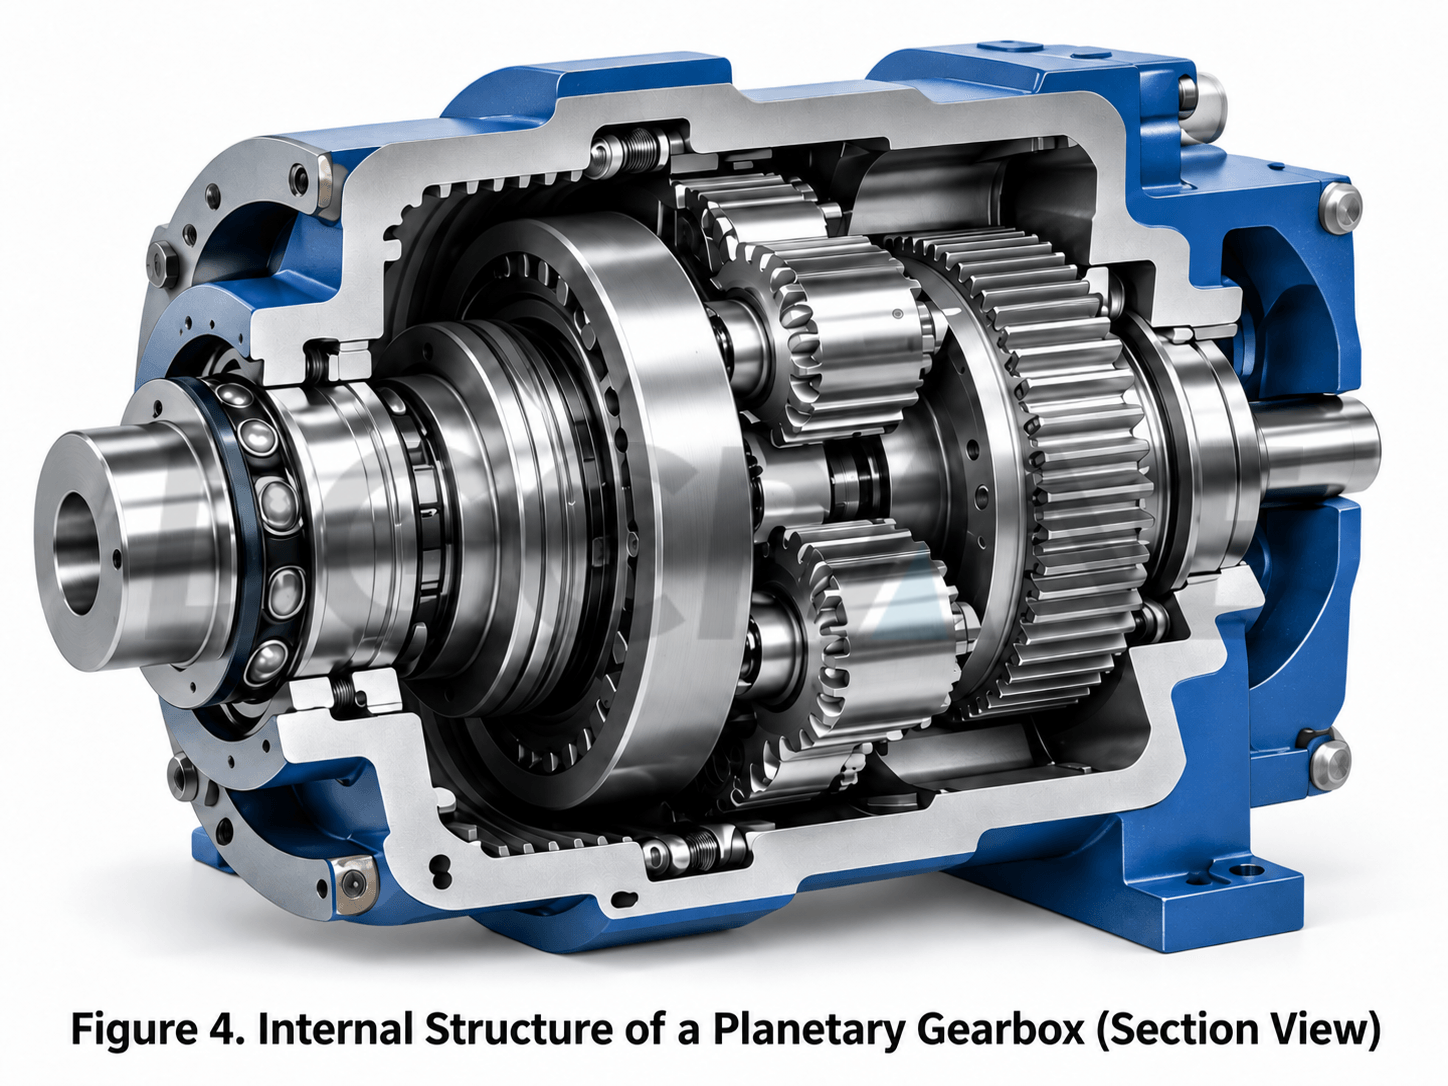
在普通齿轮副中,主要载荷集中在一对啮合齿轮上。而在行星机构中,多个行星齿轮可以同时与太阳轮和齿圈啮合。当设计合理且载荷分布均匀时,输入扭矩可以由多个行星齿轮分担。
同时,太阳轮、环形齿轮和行星架可以布置在同一轴线上。输入轴和输出轴无需像普通平行轴减速器那样进行横向偏移。这样一来,在尺寸相近的情况下,即可实现更高的扭矩密度和更紧凑的结构布置。
然而,“更多的行星齿轮”不应被理解得过于简单。
增加行星齿轮的数量并不会改变理论传动比,但这并不意味着负载会自动平均分配。制造误差、导程误差、轴承间隙、行星销定位精度以及结构变形都会影响负载分配。高负载行星齿轮箱通常需要专门的负载分配设计。
6. 为什么行星齿轮在自动变速器中特别受欢迎?
行星齿轮组具有普通固定轴齿轮系难以同时提供的优势:离合器和制动器可以控制不同部件的连接和锁定,从而使同一齿轮组能够产生多种传动比。
举例来说,一个齿轮位置可以固定环形齿轮,以太阳轮为输入,行星架为输出。另一个齿轮位置则可以改变锁定部件。离合器还可以将两个部件锁定在一起,从而产生接近1:1的直接驱动状态。
这意味着变速器无需为每个档位配备完全独立的固定轴齿轮副。其结构可以更加紧凑,换挡逻辑也可以更加灵活。
需要强调的是,现代自动变速器通常采用复合行星齿轮组、多排行星齿轮以及多个离合器的组合。它们的实际传动比计算远比单个简单行星齿轮组复杂得多。
7. 为什么桥式起重机和工程机械需要行星减速器?
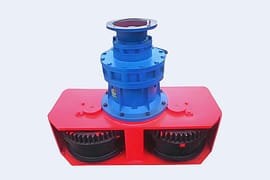
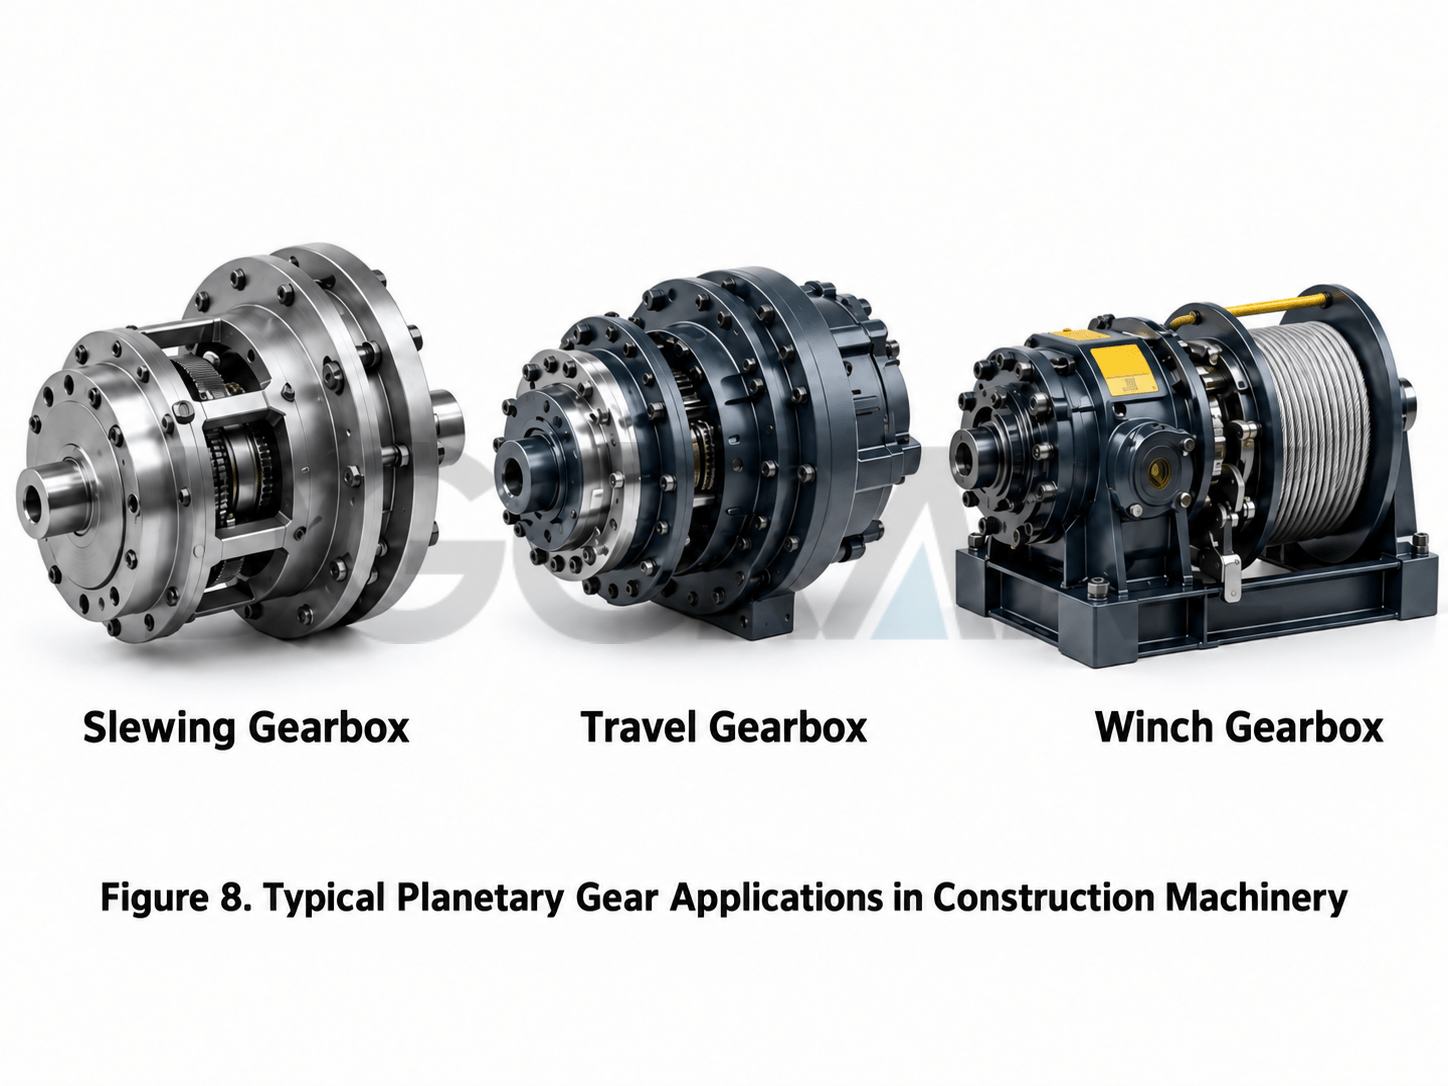
行星齿轮广泛应用于挖掘机行走马达、桥式起重机行走机构、某些回转机构中。 桥式起重机绞车齿轮箱以及大型工业驱动器。
桥式起重机和建筑机械必须解决一个典型的冲突:液压马达或电动机以相对较高的速度运转,而驱动轮, 绳筒回转机构需要低速高扭矩,同时安装空间往往非常有限。
行星减速器非常适合这些工况:它是同轴的、结构紧凑的,可以提供较大的减速比,并且可以串联多个级来进一步降低转速并增加输出扭矩。
然而,行星齿轮组并非万能解决方案,安装后并非万能。实际设计还必须考虑齿面接触强度、齿根弯曲强度、轴承寿命、行星销载荷、润滑、热平衡、效率、冲击载荷和制动要求。
8. 一个容易被忽视的几何条件:牙齿数量不能随意选择
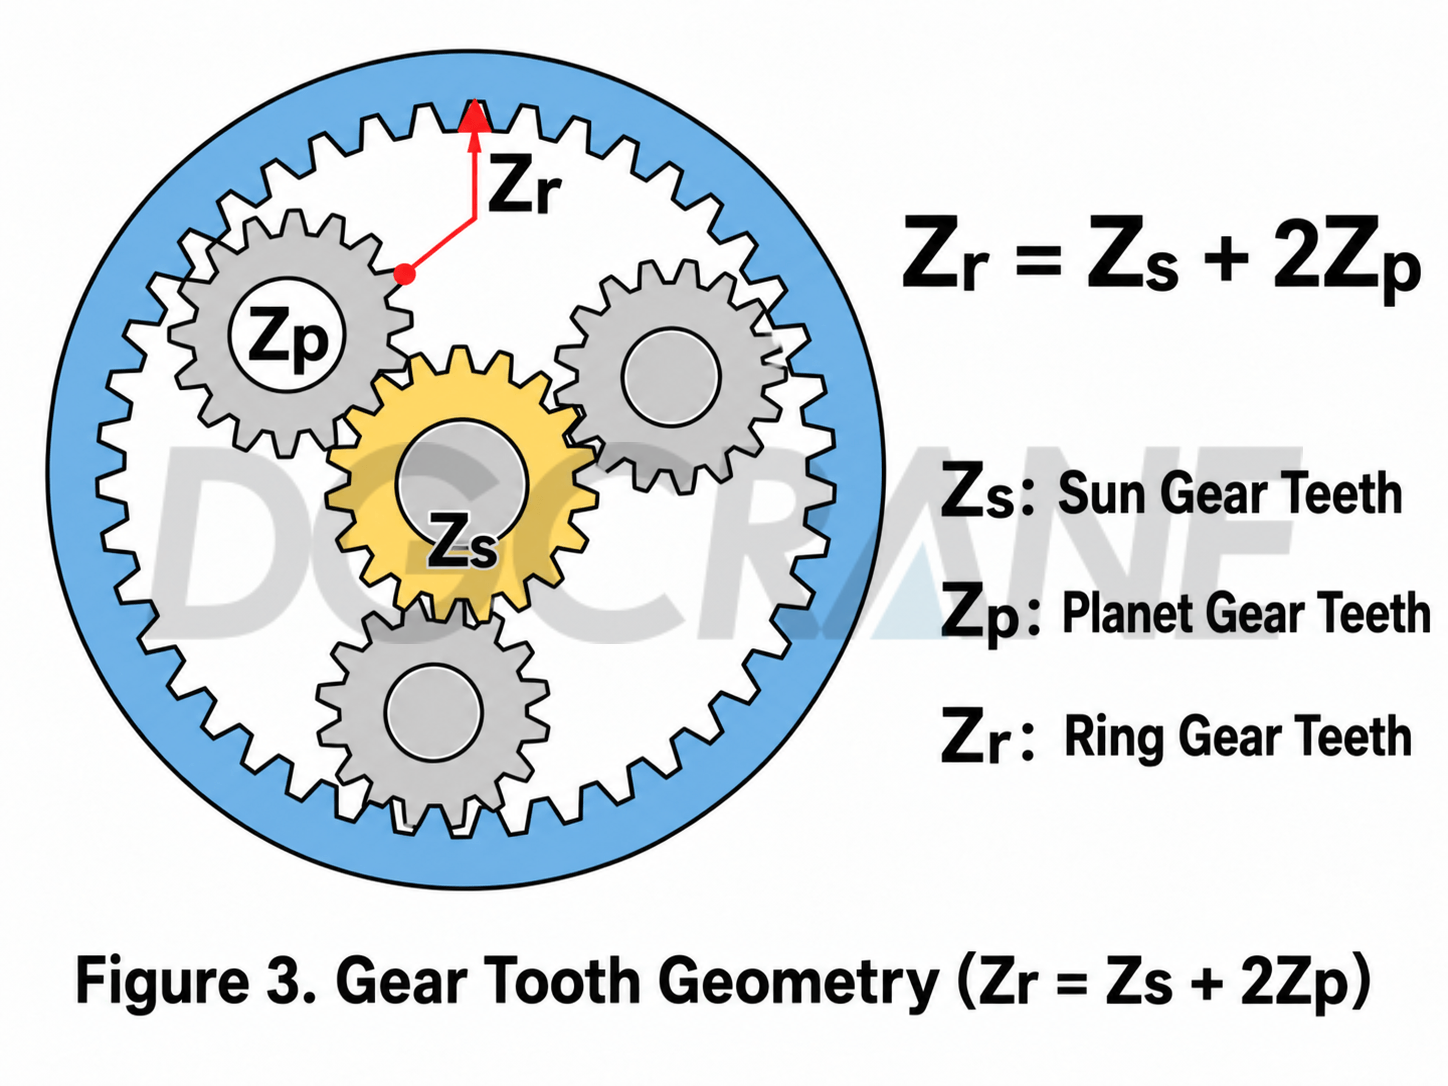
在一个简单的行星齿轮组中,太阳轮、行星轮和齿圈必须满足基本的几何关系。对于具有相同模数和标准啮合方式的简单结构,常见的几何关系为:
如果太阳轮有 20 个齿,行星轮有 20 个齿,那么为了满足中心距关系,环形齿轮通常需要 60 个齿。
如果需要均匀布置多个行星齿轮,则必须检查装配阶段以及相邻行星齿轮之间可能存在的几何干涉。换句话说,计算传动比只是第一步。还需要进一步设计,才能使齿轮组易于制造、易于装配,并能够承受负载。
9. 四个陈述足以理解行星齿轮组
- 太阳轮位于中心;行星轮绕着各自的轴线旋转并围绕太阳轮公转;环形齿轮围绕着它们;行星架将行星轮作为一个整体带动它们旋转。
- 行星齿轮的数量通常不会改变理论传动比,但当负载分配设计合理时,齿轮可以分担负载。
- 通过改变固定部件、输入部件和输出部件,同一行星齿轮组可以产生不同的减速、加速或反向关系。
- 最常见的减速机构固定环形齿轮,以太阳轮为输入,以行星架为输出。在这种情况下, i = 1 + Zᵣ / Zₛ.
最后说明:它的真正优势不在于齿轮的数量,而在于自由度的运用。
普通的齿轮传动更像是两个人手牵手:一人转动,另一人跟随,关系直接。而行星齿轮组则更像是一群人在一个旋转平台上共同移动。平台本身可以移动,外圈也可以移动,因此同样的齿轮组合可以产生完全不同的结果。
这是行星齿轮组最引人入胜的特点。它由四个核心部件——太阳轮、行星齿轮、环形齿轮和行星架——组成,在一个机构中实现了结构紧凑、传动比多样、同轴传动和高扭矩密度等优点。
下次你在工程机械上看到行星减速器时,先问自己三个问题:哪个部件是固定的?哪个部件是输入?哪个部件是输出?一旦回答了这三个问题,你就能基本理解行星齿轮组的旋转原理了。
注:本文旨在介绍机械原理。文中方程基于理想简单行星齿轮组的运动学关系。实际的桥式起重机齿轮箱设计还必须考虑齿廓修正、制造精度、载荷分配、强度、效率、润滑、轴承和热平衡等因素。
赵卓拉
桥式起重机/门式起重机/旋臂起重机/起重机零部件解决方案专家
拥有10多年起重机海外出口行业经验,帮助10,000+客户解决售前问题和疑虑,如果您有任何相关需求,请随时与我联系!
微信: +86 189 3735 0200
电子邮件。 zorazhao@dgcrane.com
联系信息
DGCRANE致力于提供专业的桥式起重机产品和相关服务。出口到100多个国家,5000多个客户选择我们,值得信赖。
取得联系
请填写您的详细资料,我们的销售团队会在24小时内给您答复
订阅我们的新闻
最新的DGCRANE价格表、新闻、文章和资源。