

-
ODVĚTVÍ
-
Závod na výrobu prefabrikátů
-
Ocelářský průmysl
-
Papírenský průmysl
-
Odpady pro energetiku a biomasový průmysl
-
Energetický průmysl
-
Mostové jeřáby pro automobilovou výrobu: Chytrá řešení pro vyšší efektivitu
-
Průmysl přístavních strojů
-
Výrobní průmysl
-
Různé typy kontejnerových jeřábů, lodních jeřábů, nákladních jeřábů používaných v přístavu, přístavu a přístavišti
-
Mostové jeřáby pro zvedání dřeva: Efektivní a bezpečná manipulace se dřevem
-
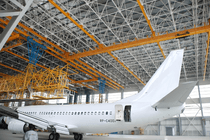
Mostové jeřáby pro letecký průmysl: Zefektivnění montáže, údržby a oprav letadel
-
Mostové jeřáby pro potraviny a nápoje: Ideální pro zvýšení produktivity a bezpečnosti potravin
-
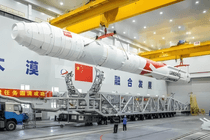
Mostové jeřáby pro letecký průmysl: Klíčová role v efektivní výrobě a vypouštění raket
-
-
ZAŘÍZENÍ
-
Mostové jeřáby
-
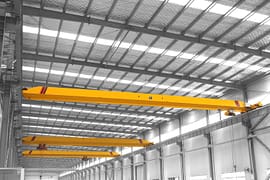
Jednonosníkový mostový jeřáb
-
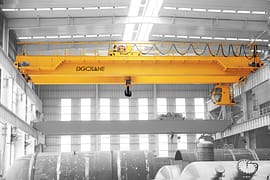
Mostový jeřáb s dvojitým nosníkem
-
Standardní mostové jeřáby FEM
-
Mostové jeřáby s nízkou světlou výškou
-
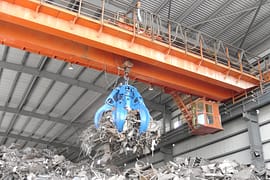
Uchopte lopatu mostový jeřáb
-
Elektromagnetické mostové jeřáby se zvedacím magnetem
-
Elektromagnetické mostové jeřáby s magnetickým paprskem
-
Manuální mostové jeřáby
-
Dvojité trolejové mostové jeřáby
-
Jednonosníkové mostové jeřáby LDP
-
- Jeřáby Eot
- Portálové jeřáby
- Výložníkové jeřáby
-
Kladkostroj a naviják
-
Elektrické lanové kladkostroje
-
Standardní elektrické lanové kladkostroje FEM
-
Standardní elektrické řetězové kladkostroje FEM
-
Jeřábový vozík
-
Řetězové kladkostroje
-
Elektrický naviják
-
Ruční řetězové kladkostroje
-
Elektrické kladkostroje s dvojitým nosníkem
-
Elektrický lanový kladkostroj s nízkou světlou výškou
-
Elektrický kladkostroj na roztavený kov
-
Pneumatické (vzduchové) řetězové kladkostroje
-
Pákové kladkostroje
-
Elektrické kladkostroje
-
- Pracovní stanice jeřáby
- Přenosné portálové jeřáby
- Jeřáby a kladkostroje odolné proti výbuchu
- Speciální jeřáby
- Přístavní jeřáby
- Elektrické přepravní vozíky
-
Mostové jeřáby
-
JEŘÁBOVÉ DÍLY
- Sestava jeřábového kola
- Jeřábové drapáky
- Jeřábové kleště
- Jeřábový rozmetač
- Jeřábové pohony
-
Jeřábové elektrické zařízení
-
Omezovač přetížení
-
Jeřábová kabina
-
Systém napájení jeřábu
-
Rádiová dálková ovládání jeřábů s ochranou proti výbuchu
-
Jeřábové rádiové dálkové ovladače typu joystick
-
Bezdrátové dálkové ovladače jeřábového typu s tlačítkem
-
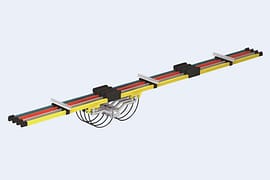
Jednopólové izolované vodiče
-
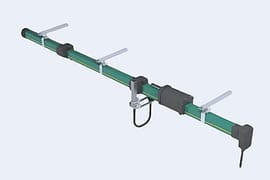
Uzavřené vodicí lišty
-
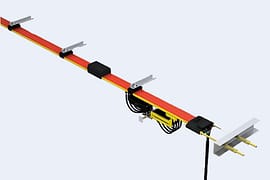
Bezešvé vodičové lišty
-
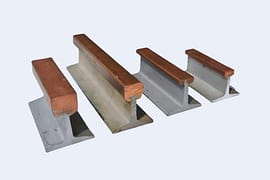
Měděné vodiče
-
Kabely mostových jeřábů
-
- Ostatní díly jeřábů
- O NÁS
- KONTAKTUJTE NÁS
Planetová převodovka mostového jeřábu: Jak čtyři komponenty vytvářejí více převodových poměrů
Obsah
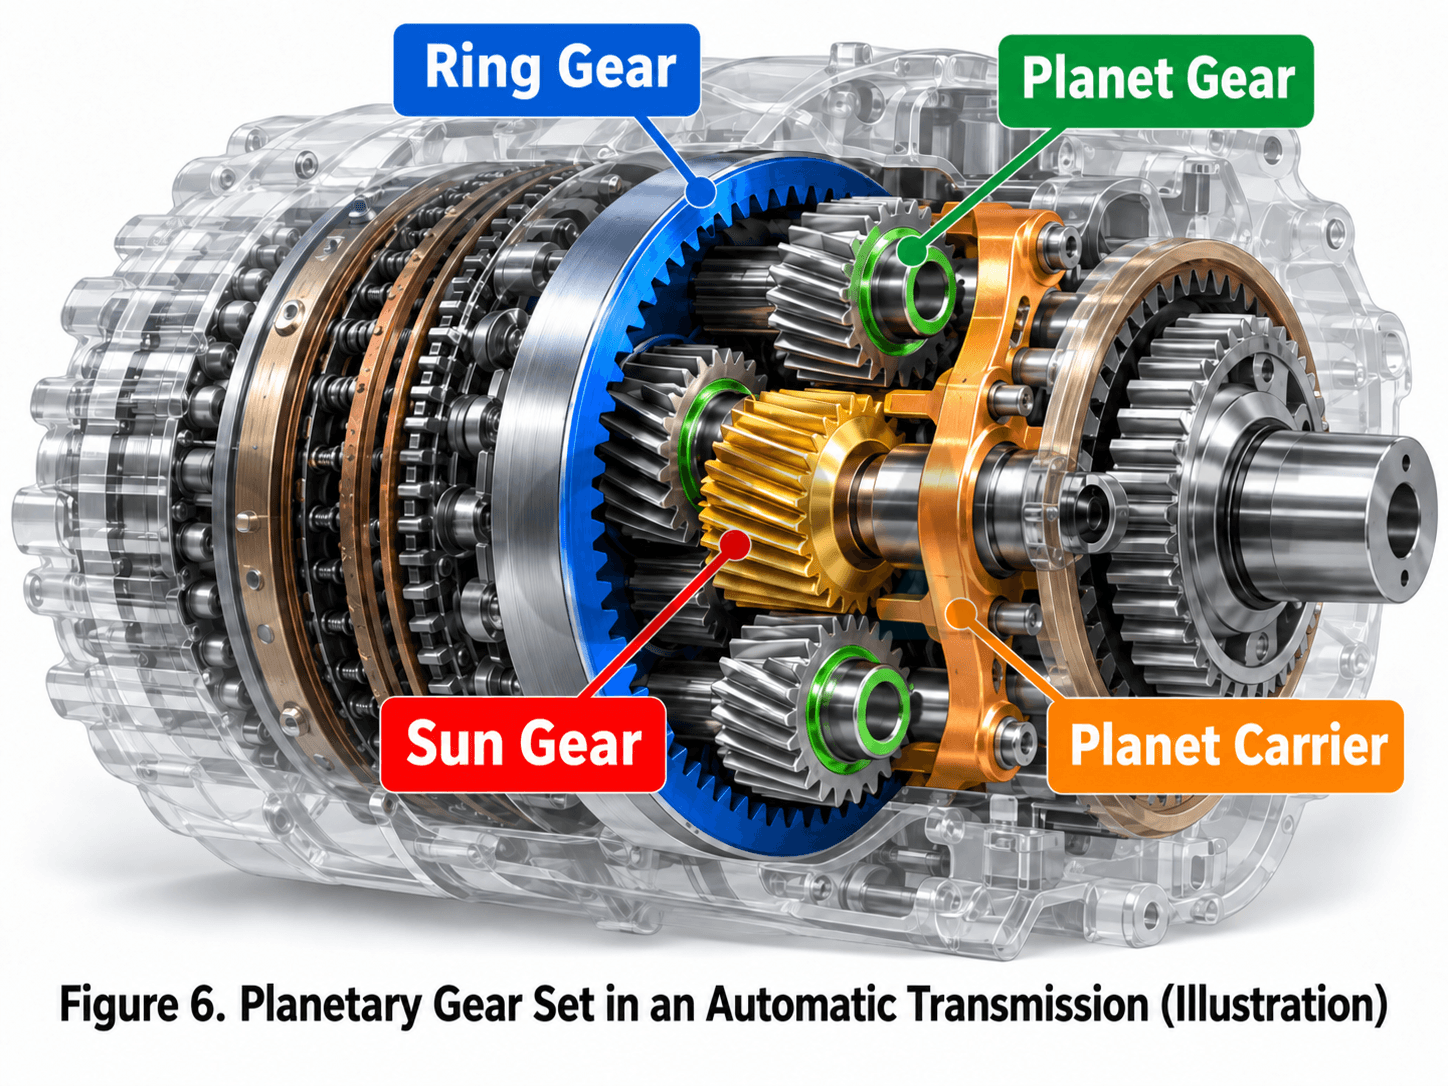
Rozeberte automatickou převodovku, planetovou převodovku mostového jeřábu nebo některé robotické reduktory a opakovaně uvidíte velmi charakteristickou strukturu ozubených kol: malé ozubené kolo uprostřed, několik malých ozubených kol kolem něj a vnější kroužek s vnitřními zuby.
Vypadá to jako nic víc než „několik ozubených kol uspořádaných v kruhu“, přesto dokáže ve velmi malém prostoru snížit rychlost, zvýšit rychlost, provést reverzaci a provést koaxiální přenos. Dokáže dokonce vytvořit zcela odlišný planetový převodový poměr pouhou změnou toho, která součást je pevná, která je vstupní a která výstupní.
Jedná se o planetovou převodovku. To, co ji činí silnou, není počet převodových stupňů, ale striktní kinematický vztah mezi jejími čtyřmi hlavními komponenty.
Nejprve si pamatujte jednu věc: planetové soukolí nemění svůj převodový poměr „přepnutím na jiné soukolí“. Místo toho přerozděluje pohyb celého soukolí změnou vstupního, výstupního a pevného poměru mezi centrálním kolem, korunovým kolem a nosičem planetových kol.
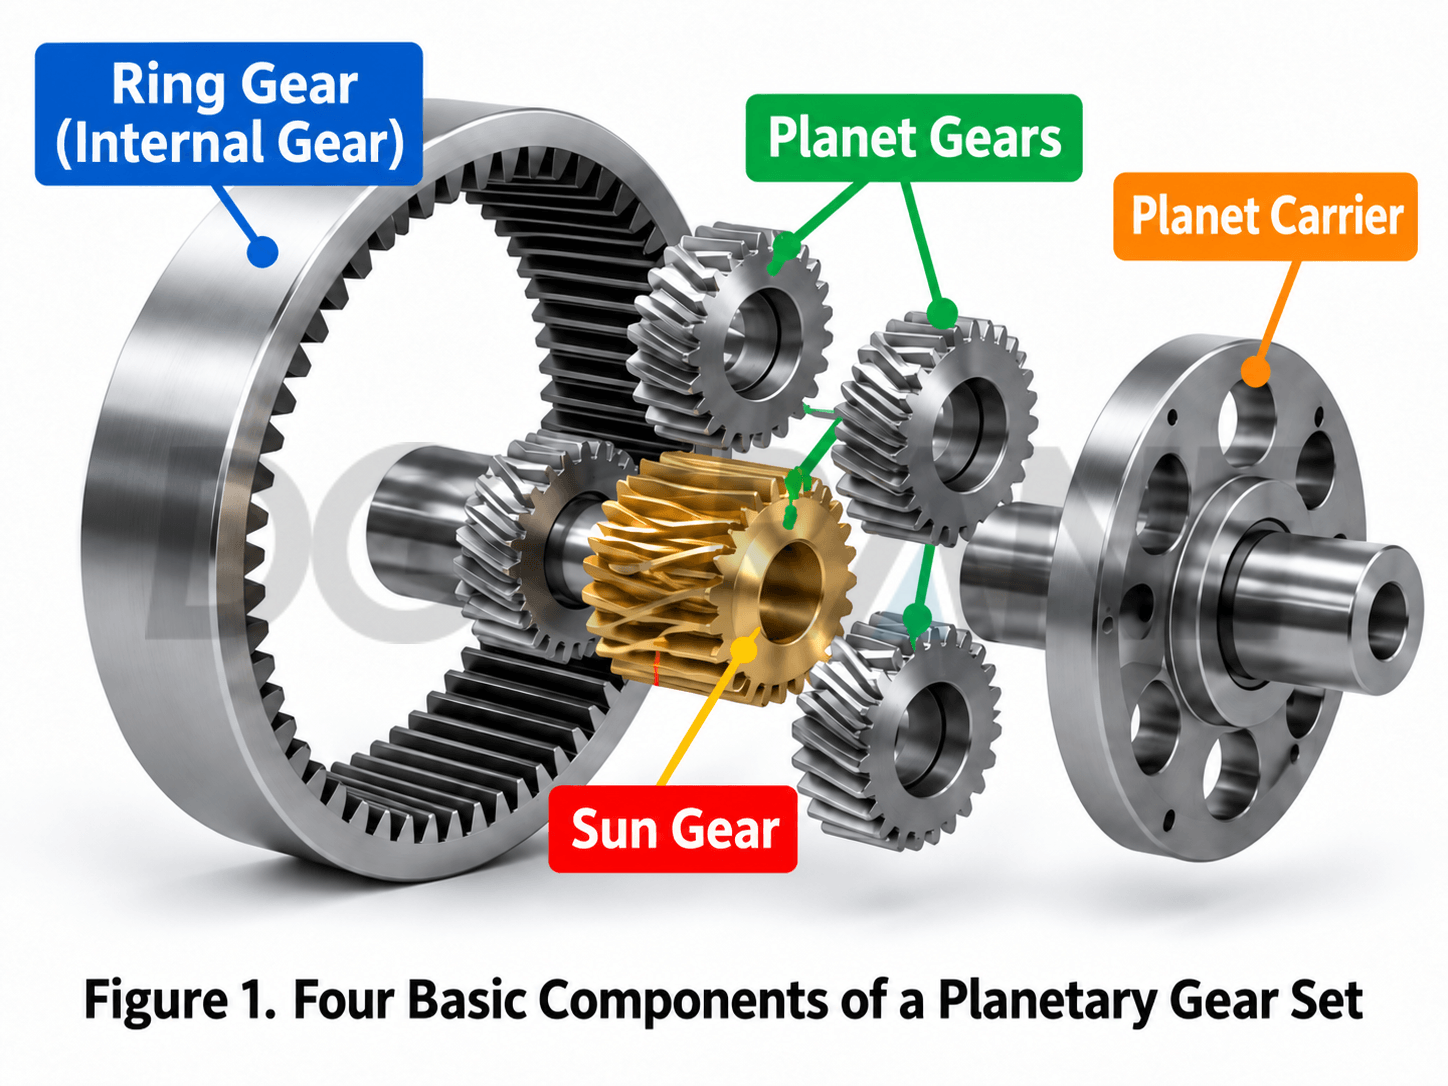
1. Jaké jsou čtyři komponenty planetové převodovky?
1.1 Sluneční převod: Centrální převod systému
Centrální kolo se nachází uprostřed a obvykle zabírá s několika planetovými koly současně. U mnoha reduktorů je vstupní hřídel elektromotoru nebo hydraulického motoru přímo spojena s centrálním kolem, takže často nese vysokorychlostní vstup. Počet zubů na centrálním kole se označuje Z.sa jeho úhlovou rychlost pomocí ωs.
1.2 Planetová soukolí: Otáčení kolem vlastních os při oběhu kolem Slunce
Planetová kola jsou nejzajímavější částí mechanismu. Každé planetové kolo se otáčí kolem své vlastní osy a zároveň se otáčí kolem centrálního kola s nosičem planet. Zároveň zabírá jak s centrálním kolem, tak s vnitřním ozubeným věncem.
Zvýšení počtu planetových převodů nemění teoretický převodový poměr jednoduchého planetového převodového mechanismu. Pokud je však konstrukce vhodná a rozdělení zátěže je dobré, může se o zátěž podělit více planetových převodů. To je jeden z důvodů, proč může planetová převodovka dosáhnout vysoké hustoty točivého momentu.
1.3 Ozubený věnec: Uzavírání celé sady ozubených kol
Ozubený věnec je umístěn na vnější straně, jeho zuby směřují dovnitř. Tvoří vnitřní záběr s planetovými koly. Ozubený věnec může být pevný nebo může být použit jako vstupní nebo výstupní prvek. Počet zubů na ozubeném věnci se označuje Z.ra jeho úhlovou rychlost pomocí ωr.
1.4 Nosič planet: Určení pohybu planet jako skupiny
Planetová kola se neotáčejí bez opory. Jejich hřídele jsou uloženy na nosiči planetových kol. Nosič spojuje planetová kola do jedné sestavy, takže rotace nosiče představuje otáčení planetových kol kolem centrálního kola. Úhlová rychlost nosiče se označuje ω.CV mnoha průmyslových reduktorech je běžným uspořádáním pevně upevněno ozubené kolo, centrální kolo je použito jako vstup a nosič planetových kol je použit jako výstup.
| Komponent | Běžný symbol | Hlavní funkce | Typický stav |
|---|---|---|---|
| Sluneční výstroj | Zs/ωs | Centrální ozubené kolo, které přenáší pohyb a točivý moment na planetová kola | Často se používá jako vysokorychlostní vstup |
| Planetová ozubená kola | Zstr./ωstr. | Záběr s centrálním i věncovým kolem | Rotace plus revoluce |
| Ozubený věnec | Zr/ωr | Vnější vnitřní ozubené kolo, které omezuje a podílí se na přenosu | Může být pevný, vstupní nebo výstupní |
| Planetární nosič | ωC | Podpírá hřídele planetových kol a zajišťuje orbitální pohyb | Často se používá jako nízkorychlostní výstup |
2. Skutečné jádro planetového převodového poměru: Jedna rovnice spojuje tři rotující členy
V běžném převodu s pevnou osou jsou polohy obou os ozubených kol pevné, takže převodový poměr je relativně intuitivní. U planetového soukolí je to jiné: osy planetových kol se pohybují s nosičem planet, takže jednoduché pravidlo „počet zubů hnacího kola děleno zuby hnaného kola“ nelze přímo použít.
Pro nejběžnější jednoduchou planetovou soukolí vyjadřuje Willisova rovnice vztah rychlosti mezi centrálním kolem, korunovým kolem a nosičem planet:
Zde, ωₛ, ωᵣ, a ω꜀ jsou úhlové rychlosti centrálního kola, korunového kola a unašeče planetových kol; Zₛ a Zᵣ jsou počty zubů na centrálním a korunovém ozubeném kole.
Nejdůležitější částí této rovnice není znaménko mínus, ale fakt, že ω꜀ se odečítá od obou rychlostí. Jinými slovy, záběrový vztah v planetovém soukolí musí být chápán v referenční soustavě, která se otáčí společně s nosičem planety.
Jakmile je známa rychlost nebo pevný stav libovolných dvou členů, lze vypočítat rychlost třetího. Stejná soukolí tedy může produkovat zcela odlišné výsledky pohybu bez změny počtu zubů.
Proč se to zdá tak důmyslné? U centrálního ozubeného kola, korunového ozubeného kola a unašeče planetových kol platí, že upevnění jednoho členu a volba vstupu a výstupu z ostatních dvou vytváří různé kombinace redukce, zvýšení rychlosti nebo zpětného otáčení. Struktura zůstává nezměněna, ale mění se vztah pohybu.
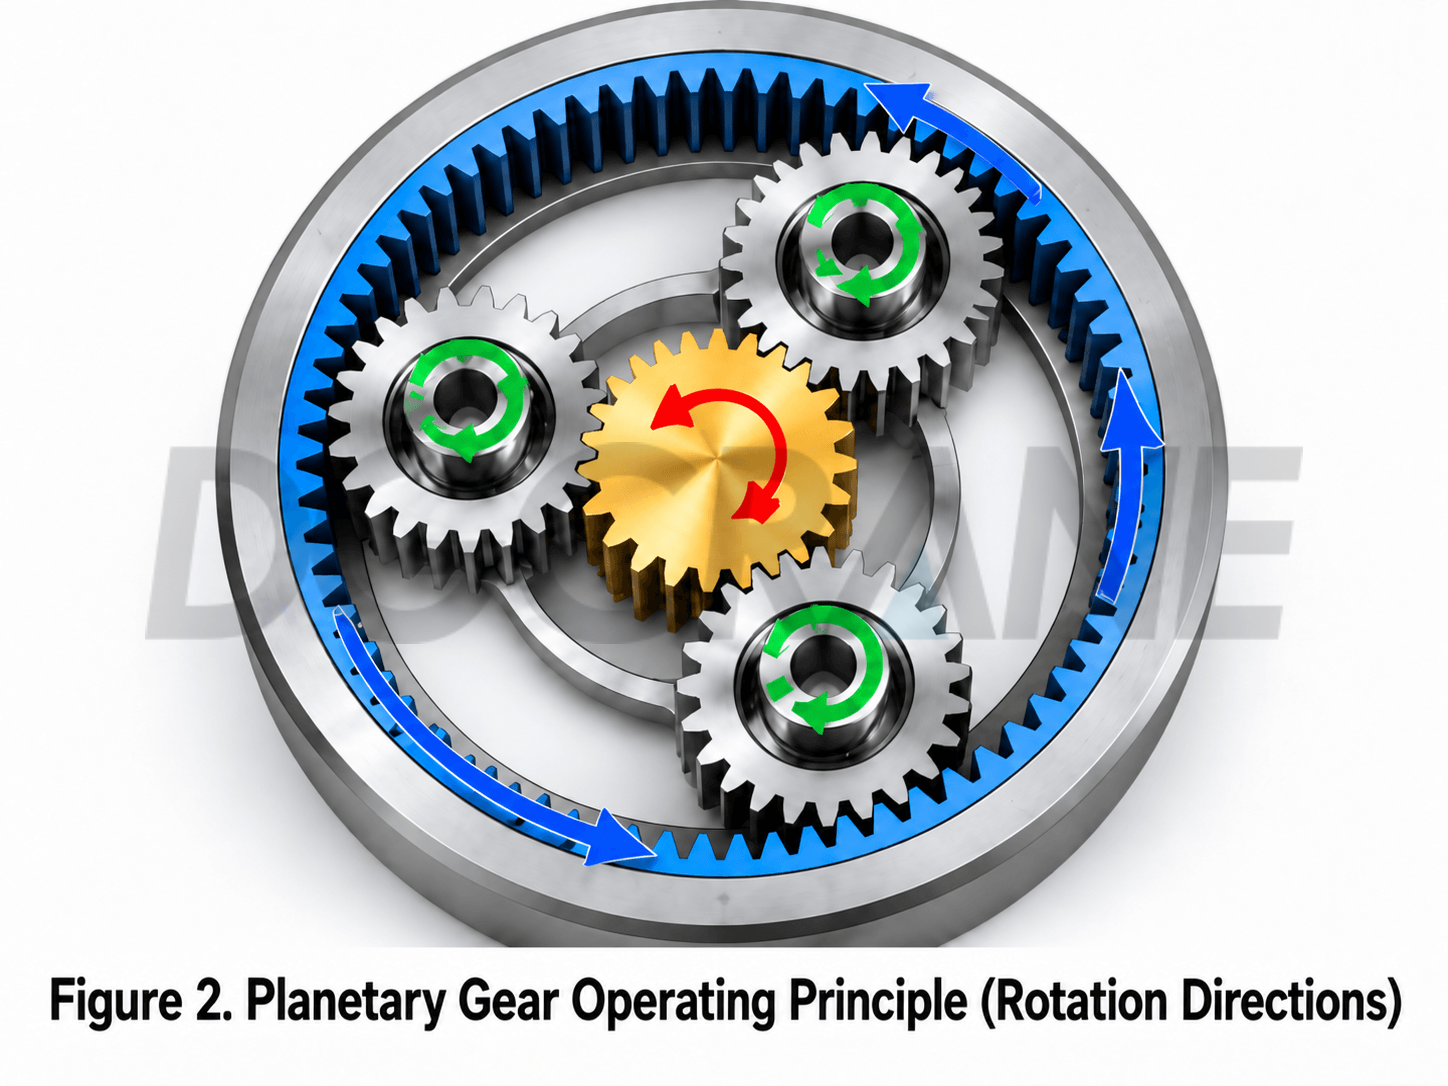
3. Nejběžnější uspořádání: Pevné ozubené kolo, vstup pro sluneční kolo, výstup pro nosič
Toto je běžné základní uspořádání u převodovek pojezdu mostových jeřábů, reduktorů otáčení a mnoha průmyslových planetových převodovek. Nechť je ozubený věnec pevný, takže ωᵣ = 0Dosazením této podmínky do Willisovy rovnice dostaneme:
Pokud má centrální kolo 20 zubů a korunové kolo 60 zubů:
Centrální kolo se otočí o čtyři otáčky, zatímco unašeč planetového kola se otočí přibližně o jednu otáčku. Pokud jsou vstupní otáčky centrálního kola 1 200 ot/min, pak po zanedbání ztrát jsou teoretické výstupní otáčky unašeče planetového kola přibližně 300 ot/min.
Toto je typické snížení otáček s násobením točivého momentu. Teoreticky, pokud se ztráty zanedbají, snížení otáček přibližně na jednu čtvrtinu odpovídajícím způsobem zvýší výstupní točivý moment. Skutečné zařízení musí také zohlednit ztráty v záběru ozubených kol, ztráty v ložiskách, mazací podmínky a další faktory.
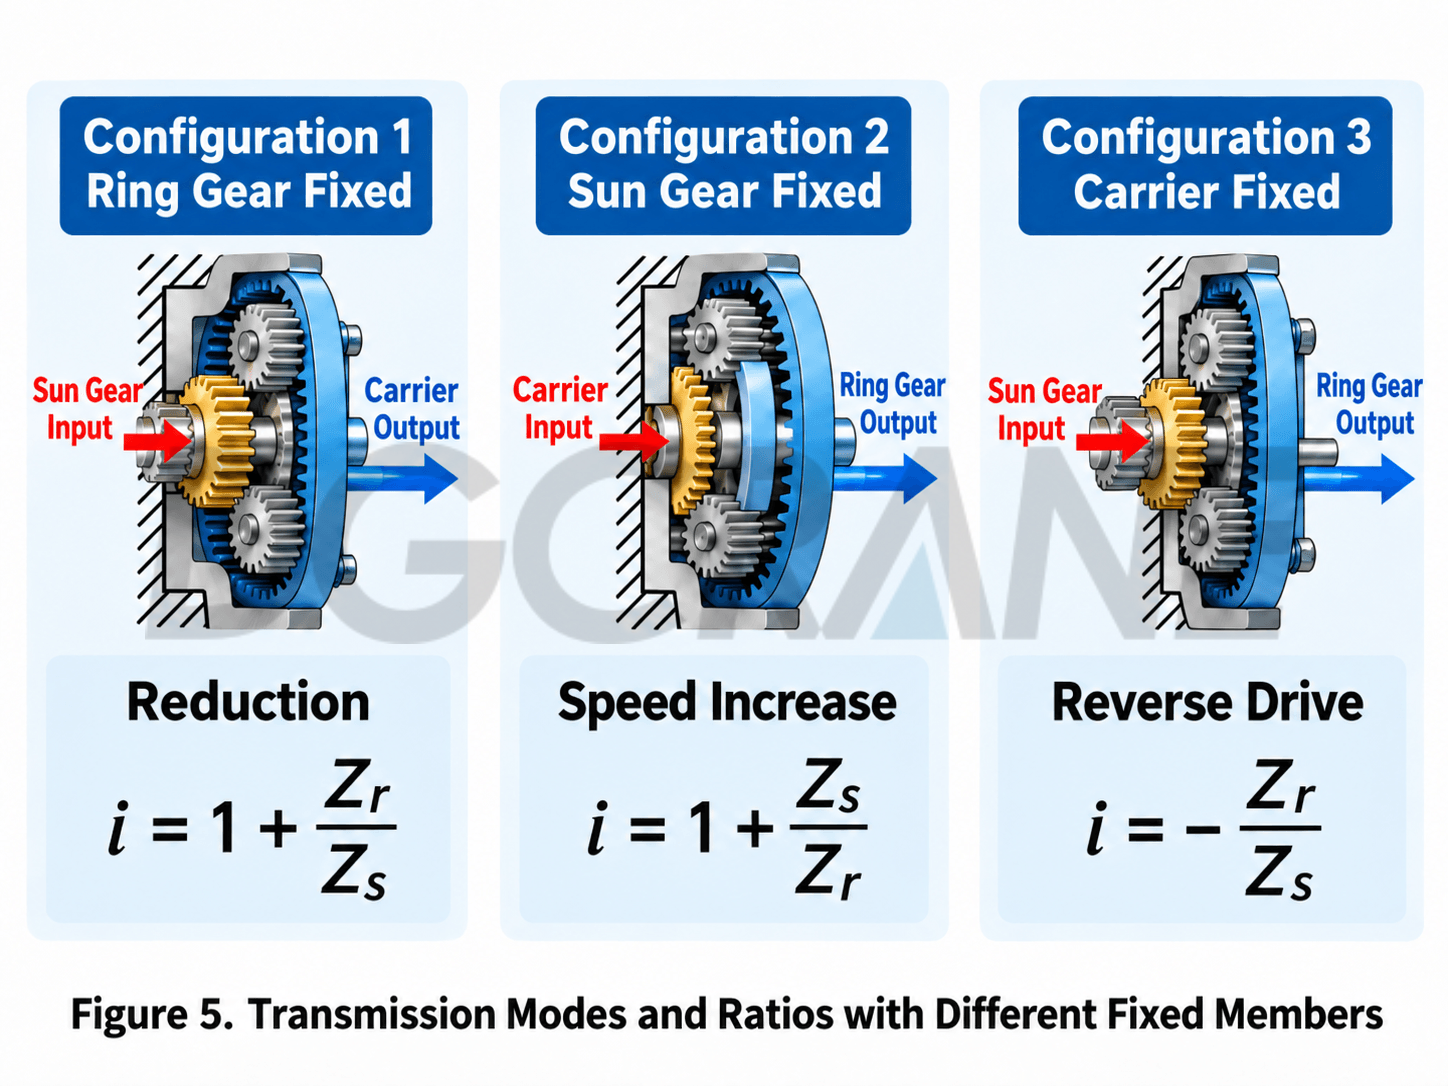
4. Stejná ozubená kola produkují zcela odlišné výsledky, když je upevněn jiný člen
| Pevný člen | Vstup | Výstup | Typický výsledek | Charakteristický |
|---|---|---|---|---|
| Ozubený věnec | Sluneční výstroj | Planetární nosič | Redukce, stejný směr | Nejběžnější uspořádání planetární redukce |
| Sluneční výstroj | Ozubený věnec | Planetární nosič | Redukce, stejný směr | Mírnější poměr |
| Planetární nosič | Sluneční výstroj | Ozubený věnec | Opačná rotace | Formuje reverzní převod s pevnou osou |
| Žádný; dva členové jsou ovládáni | Záleží na způsobu ovládání | Třetí člen | Variabilní poměr | Základy automatických převodovek a systémů dělení výkonu |
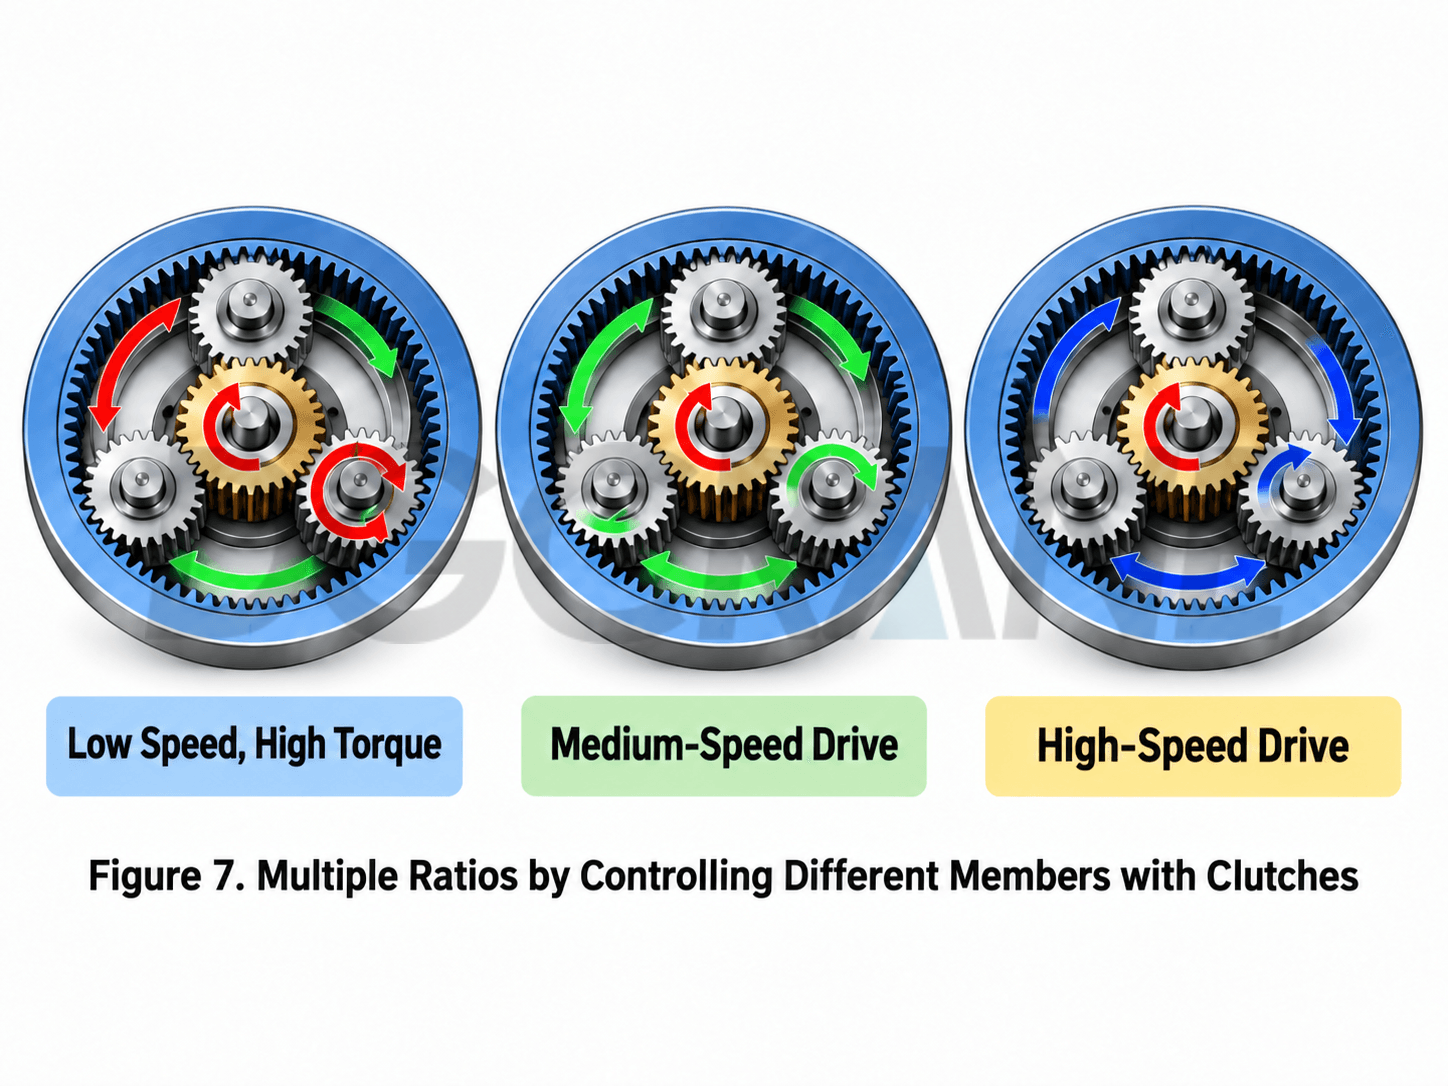
Častým nedorozuměním je, že planetové soukolí má přirozeně pouze jeden převodový poměr. Převodový poměr je určen nejen počtem zubů, ale také tím, který člen je pevný, který je vstupní a který výstupní.
Pokud se všechny tři hlavní členy mohou pohybovat a jeden člen je ovládán spojkou, brzdou nebo jiným zdrojem energie, může systém poskytovat složitější vícestupňovou převodovku nebo funkce rozdělení výkonu. To je důležitý důvod, proč se planetové převodovky široce používají v automatických převodovkách a hybridních mechanismech s rozdělením výkonu.
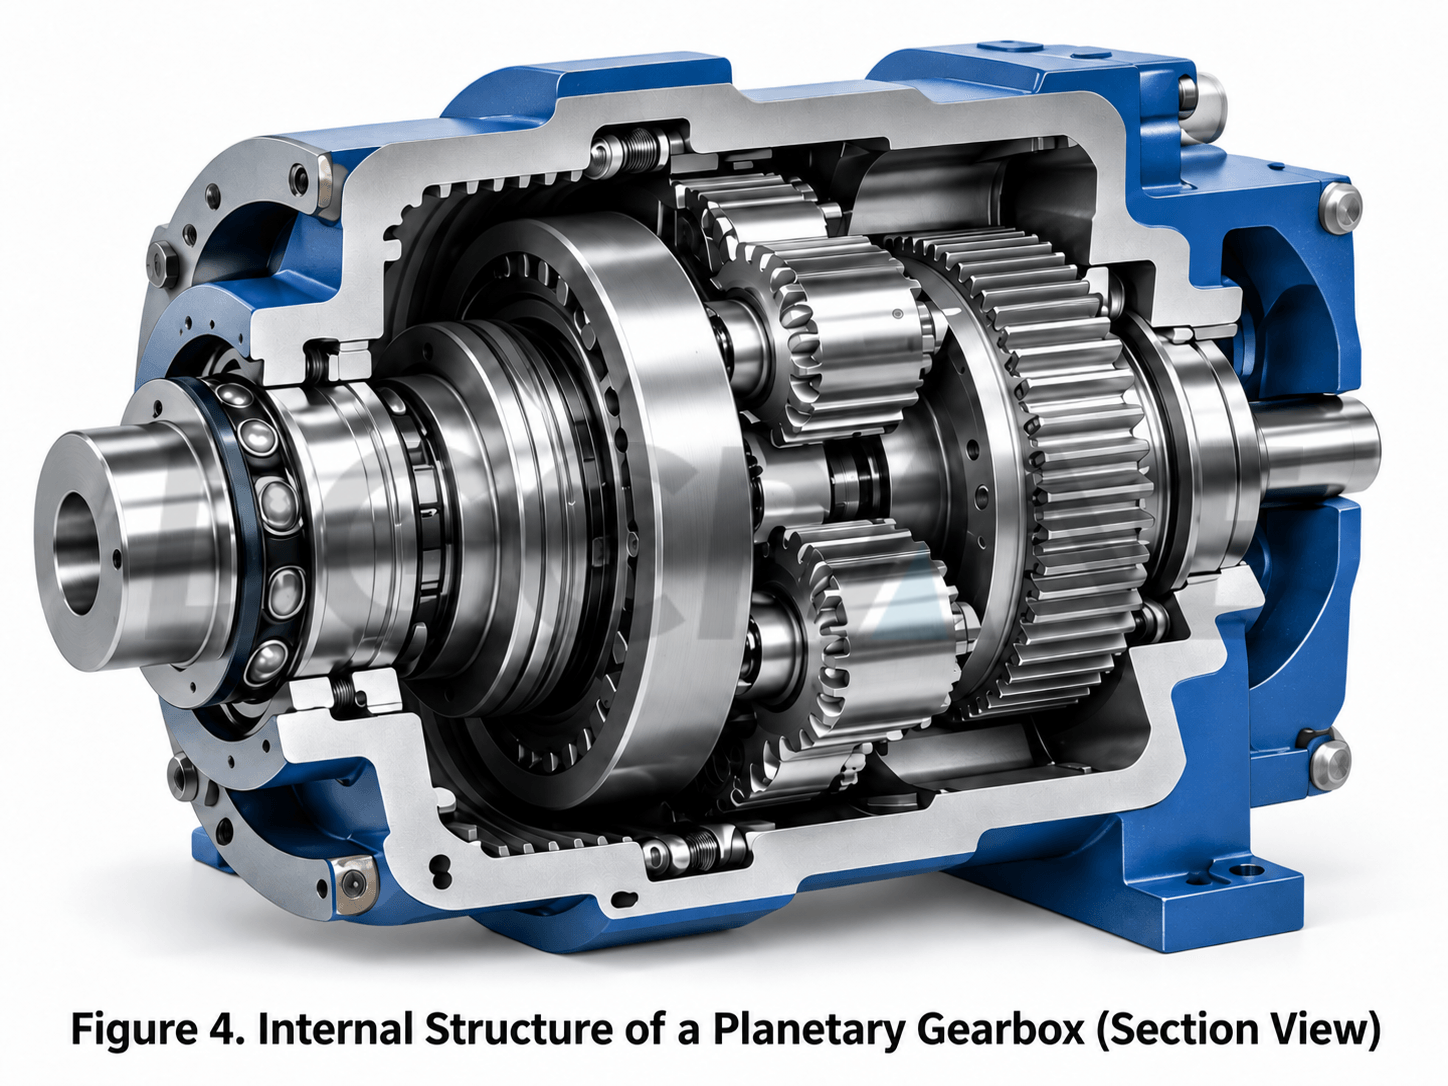
5. Proč dokáže planetová převodovka přenášet vysoký točivý moment v tak malém prostoru?
Důvod není záhadný. Klíčem je „více simultánních bodů sítě plus koaxiální uspořádání“.
U běžného páru ozubených kol je hlavní zatížení soustředěno na jeden pár, který do sebe zabírá. V planetovém mechanismu může několik planetových kol zabírat s centrálním a korunovým kolem současně. Pokud je konstrukce vhodná a rozložení zatížení je rovnoměrné, může být vstupní krouticí moment sdílen mezi více planetových kol.
Zároveň mohou být centrální kolo, korunové kolo a unašeč planetových kol uspořádány na stejné ose. Vstupní a výstupní hřídele nemusí být bočně posunuty, jako je tomu u běžného reduktoru s paralelními hřídeli. Výsledkem je vyšší hustota točivého momentu a kompaktnější uspořádání při podobné celkové velikosti.
Pojem „více planetových převodů“ by se však neměl chápat příliš zjednodušeně.
Zvýšení počtu planetových převodovek nemění teoretický převodový poměr, ale to neznamená, že zatížení bude automaticky rovnoměrně rozloženo. Výrobní chyby, chyby stoupání, vůle ložiska, přesnost polohování planetových čepů a strukturální deformace - to vše ovlivňuje rozdělení zatížení. Planetové převodovky pro vysoké zatížení často vyžadují specializovanou konstrukci pro rozdělení zatížení.
6. Proč jsou planetové převodovky obzvláště oblíbené v automatických převodovkách?
Planetová převodovka má výhodu, kterou je pro běžné soukolí s pevnou osou obtížné zároveň poskytnout: spojky a brzdy mohou ovládat spojení a blokování různých členů, což umožňuje stejné převodovce vytvářet více převodových poměrů.
Jako koncepční příklad může jedna poloha převodového stupně fixovat korunové kolo, používat centrální kolo jako vstup a nosič planetových kol jako výstup. Jiná poloha převodového stupně mění zablokovaný člen. Spojka může také zablokovat dva členy dohromady a vytvořit tak stav přímého pohonu blízký 1:1.
To znamená, že převodovka nepotřebuje pro každou převodovou pozici zcela samostatný pár ozubených kol s pevnou osou. Její konstrukce může být kompaktnější a logika řazení flexibilnější.
Je třeba zdůraznit, že moderní automatické převodovky obvykle používají složené planetové soukolí, více planetových řad a kombinace několika spojek. Jejich skutečné výpočty převodových poměrů jsou mnohem složitější než u jediného jednoduchého planetového soukolí.
7. Proč se mostové jeřáby a stavební stroje spoléhají na planetové reduktory?
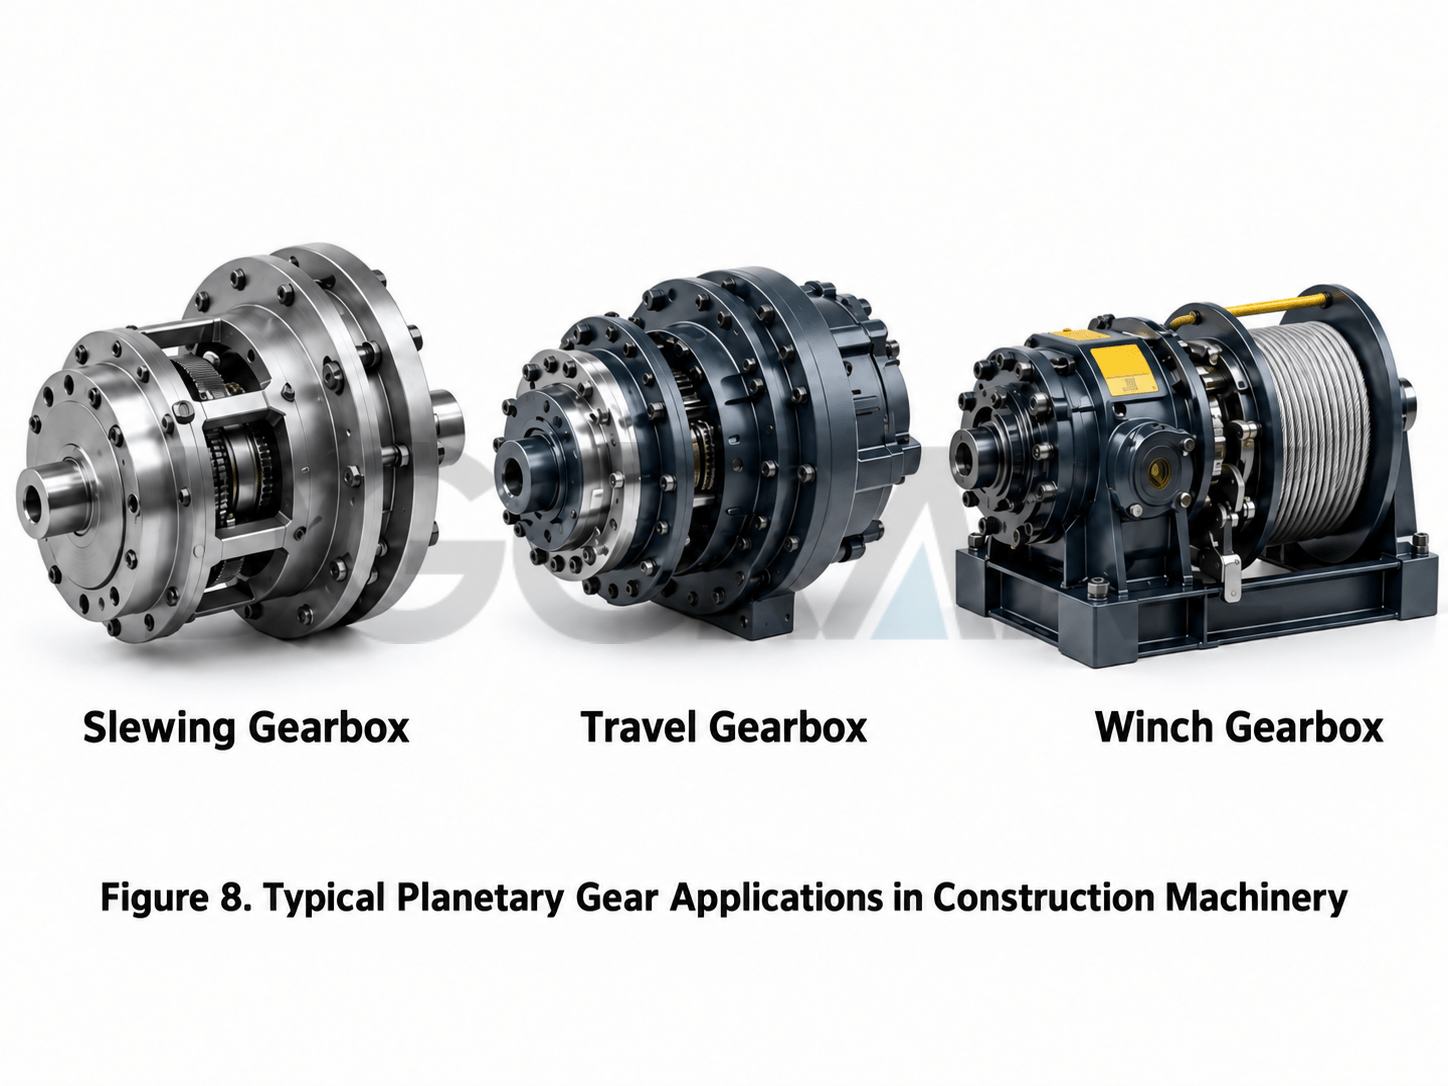
Planetové převody se nacházejí v pojezdových motorech bagrů, pojezdových mechanismech mostových jeřábů, některých otočných mechanismech, převodovky navijáků mostových jeřábůa velké průmyslové pohony.
Mostové jeřáby a stavební stroje musí řešit typický konflikt: hydraulický motor nebo elektromotor běží relativně vysokou rychlostí, zatímco hnací kolo, lanový buben, nebo otočný mechanismus vyžaduje nízkou rychlost a vysoký točivý moment. Zároveň je instalační prostor často velmi omezený.
Planetový reduktor je pro tyto provozní podmínky dobře vhodný: je souosý a kompaktní, může poskytovat velký redukční poměr a může používat více stupňů zapojených do série pro další snížení otáček a zvýšení výstupního točivého momentu.
Planetová převodovka však není univerzálním řešením, které funguje pouhou instalací. Samotný návrh musí také kontrolovat pevnost v kontaktu zubů s povrchem, ohybovou pevnost paty zubu, životnost ložiska, zatížení planetového čepu, mazání, tepelnou rovnováhu, účinnost, rázové zatížení a požadavky na brzdění.
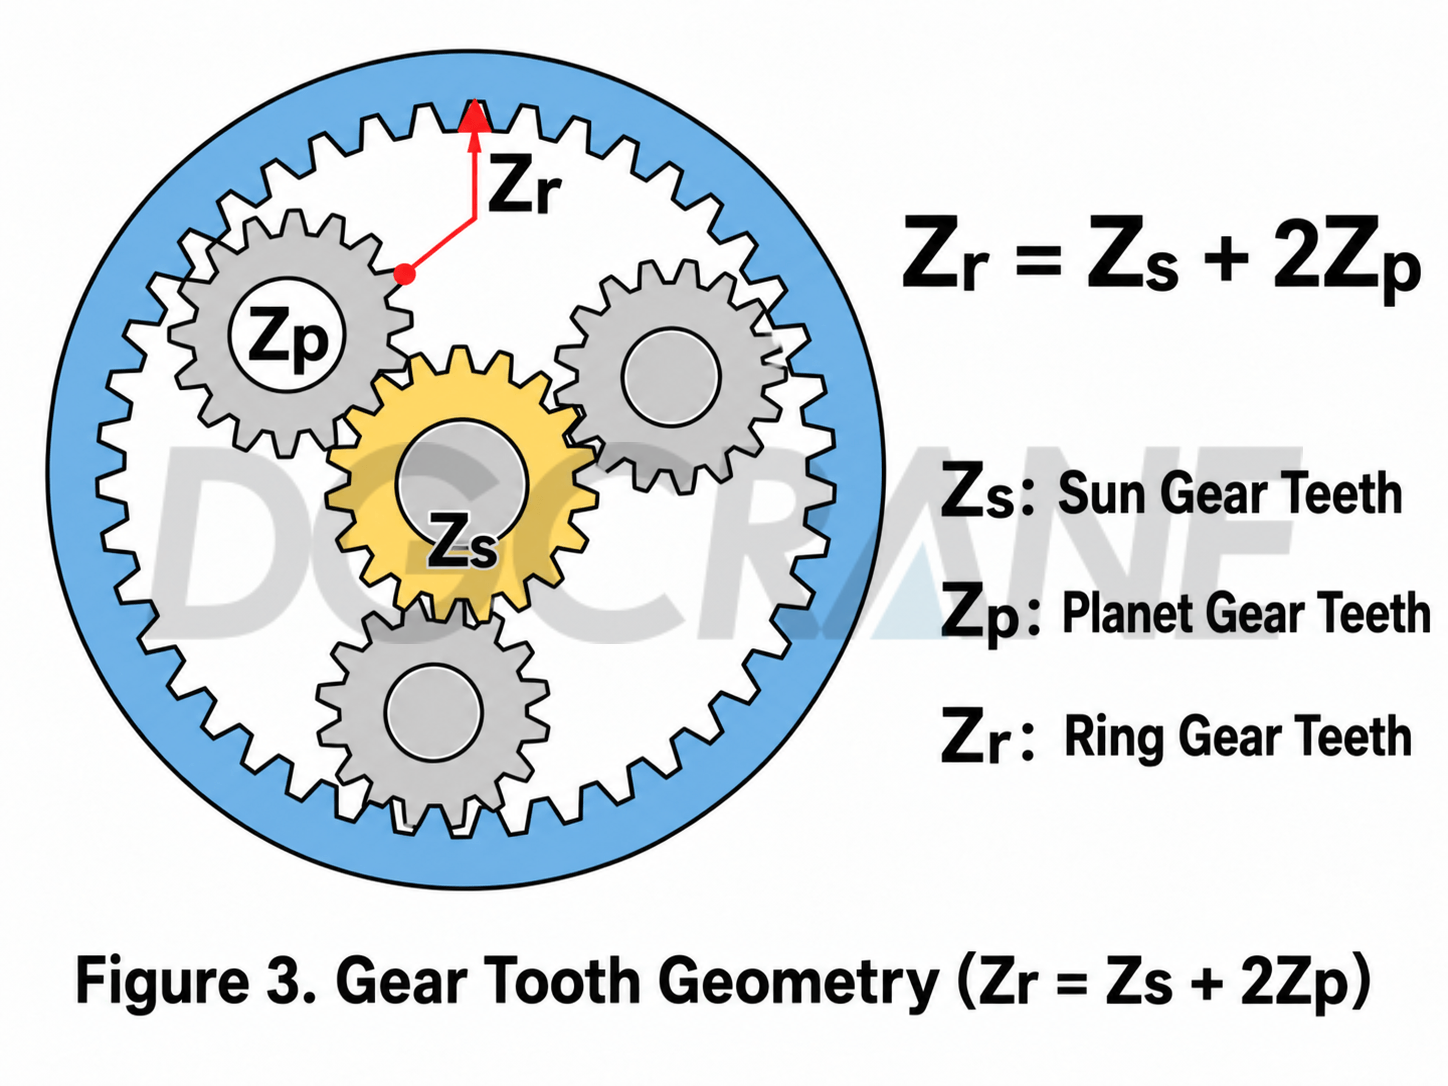
8. Snadno přehlížená geometrická podmínka: Počet zubů nelze volit libovolně
V jednoduchém planetovém soukolí musí centrální kolo, planetová kola a korunové kolo splňovat základní geometrický vztah. Pro jednoduché uspořádání se stejným modulem a standardním záběrem je běžný vztah:
Pokud má centrální kolo 20 zubů a planetové kolo má také 20 zubů, pak korunové kolo obvykle potřebuje 60 zubů, aby splnilo vztah mezi osovou vzdáleností.
Pokud má být rovnoměrně uspořádáno více planetových kol, je nutné zkontrolovat také fázi montáže a případné geometrické přesahy mezi sousedními planetovými koly. Jinými slovy, výpočet převodového poměru je pouze prvním krokem. Další návrh je nutný, aby bylo soukolí vyrobitelné, smontovatelné a schopné unést zatížení.
9. Čtyři tvrzení stačí k pochopení planetového převodu
- Centrální kolo je uprostřed; planetová kola se otáčejí kolem svých vlastních os a otáčejí se kolem Slunce; korunové kolo je obklopuje; a nosič planetových kol nese planetová kola jako skupinu.
- Počet planetových kol obecně nemění teoretický převodový poměr, ale kola mohou při správném návrhu rozložení zatížení rozdělit zatížení.
- Stejná planetová soukolí může vytvářet různé poměry redukce, zvýšení rychlosti nebo reverzace změnou pevného členu, vstupního členu a výstupního členu.
- Nejběžnější uspořádání reduktoru upevňuje ozubený věnec, používá centrální kolo jako vstup a unášeč planetových kol jako výstup. V tomto případě, i = 1 + Zᵣ / Zₛ.
Závěrečná poznámka: Jeho skutečnou silou není počet převodových stupňů, ale využití stupňů volnosti
Běžný ozubený převod je spíše jako dva lidé držící se za ruce: jeden se otáčí a druhý ho následuje, takže vztah je přímý. Planetové soukolí je spíše jako skupina lidí pohybujících se společně na rotující plošině. Samotná plošina se může pohybovat a může se pohybovat i vnější kroužek, takže stejná kombinace převodů může vést ke zcela odlišným výsledkům.
Toto je nejzajímavější vlastnost planetového převodu. Díky čtyřem základním komponentům – centrálnímu kolu, planetovým ozubením, korunovému kolu a unašeči planet – kombinuje kompaktní konstrukci, více převodových poměrů, souosý převod a vysokou hustotu točivého momentu v jednom mechanismu.
Až příště uvidíte planetový převod na stavebních strojích, položte si nejprve tři otázky: Který člen je pevný? Který člen je vstupní? Který člen je výstupní? Jakmile si na tyto tři otázky odpovíte, v podstatě pochopíte, proč se planetové soukolí otáčí tak, jak se otáčí.
Poznámka: Tento článek je zamýšlen jako úvod do mechanických principů. Rovnice jsou založeny na kinematických vztazích ideální jednoduché planetové soukolí. Skutečná konstrukce převodovky mostového jeřábu musí také zohledňovat modifikaci profilu zubů, přesnost výroby, rozdělení zatížení, pevnost, účinnost, mazání, ložiska a tepelnou rovnováhu.
Zora Zhao
Expert na mostové jeřáby/portálové jeřáby/výložníkové jeřáby/řešení dílů pro jeřáby
S více než 10 lety zkušeností v exportním průmyslu Crane Overseas jsme pomohli více než 10 000 zákazníkům s jejich předprodejními otázkami a obavami, pokud máte nějaké související potřeby, neváhejte mě kontaktovat!
WhatsApp: +86 189 3735 0200
E-mailem: zorazhao@dgcrane.com
Kontaktní údaje
DGCRANE se zavazuje poskytovat profesionální produkty mostových jeřábů a služby relavent. Exportováno do více než 100 zemí, více než 5000 zákazníků si nás vybralo, stojí za to být důvěryhodní.
Být v kontaktu
Vyplňte své údaje a někdo z našeho prodejního týmu se vám do 24 hodin ozve!
Přihlaste se k odběru našeho newsletteru
Nejnovější ceník DGCRANE, novinky, články a zdroje.
- Mostové jeřáby
- Jednonosníkové mostové jeřáby
- Mostový jeřáb s dvojitým nosníkem
- Mostové jeřáby s nízkou světlou výškou
- Podvěsné jeřáby
- Standardní mostové jeřáby FEM
- Uchopte lopatu mostový jeřáb
- Manuální mostové jeřáby
- Jednonosníkové mostové jeřáby LDP s bočními kladkostroji: Optimální řešení pro dílny s nízkým stropem