

-
SEKTÖRLER
-
Prekast Beton Santrali
-
Çelik endüstrisi
-
Kağıt Endüstrisi
-
Enerji ve Biyokütle Endüstrisine Atık
-
Enerji endüstrisi
-
Otomotiv Üretimi İçin Köprülü Vinçler: Gelişmiş Verimlilik için Akıllı Çözümler
-
Liman Makinaları Sanayi
-
Üretim endüstrisi
-
Liman, Liman ve Rıhtımlarda Kullanılan Farklı Tip Konteyner Vinçleri, Tersane Vinçleri, Kargo Vinçleri
-
Kereste Kaldırma İçin Üstten Vinçler: Verimli ve Güvenli Ahşap Taşıma
-
Havacılık Endüstrisi için Köprülü Vinçler: Uçak Montajı, Bakımı ve Onarımının Kolaylaştırılması
-
Gıda ve İçecekler için Vinçler: Verimliliği ve gıda güvenliğini artırmak için idealdir
-
Havacılık ve Uzay Endüstrisi için Köprülü Vinçler: Verimli Roket Üretimi ve Fırlatmada Kilit Rol
-
-
TEÇHİZAT
-
Gezer Vinçler
-
Tek Kirişli Gezer Vinç
-
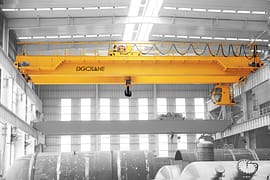
Çift Kirişli Gezer Vinç
-
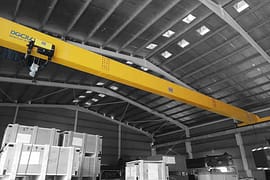
FEM Standart Tavan Vinçleri
-
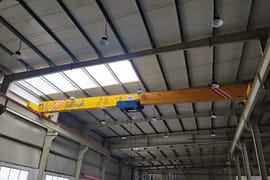
Düşük Tavan Boşluklu Tavan Vinçleri
-
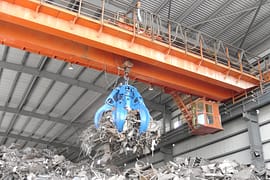
Kepçeli Tavan Vinci
-
Kaldırma Mıknatıslı Elektromanyetik Köprülü Vinçler
-
Mıknatıs Kirişli Elektromanyetik Köprülü Vinçler
-
Manuel Tavan Vinçleri
-
Çift Arabalı Köprülü Vinçler
-
LDP Tek Kirişli Köprülü Vinçler
-
- Eot Vinçleri
- Portal Vinçler
- Pergel Vinçler
-
Kaldırma ve Vinç Arabası
-
Elektrikli Halatlı Vinçler
-
FEM Standart Halatlı Elektrikli Vinçler
-
FEM Standart Elektrikli Zincirli Vinçler
-
Vinç Arabası
-
Zincirli Vinçler
-
Elektrikli Vinç
-
Manuel Zincirli Vinçler
-
Çift Kirişli Arabalı Elektrikli Vinçler
-
Düşük Tavan Yüksekliğindeki Tel Halatlı Elektrikli Vinç
-
Erimiş Metal için Elektrikli Vinç
-
Pnömatik (Hava) Zincirli Vinçler
-
Kaldıraçlı Vinçler
-
Elektrikli Vinçler
-
- İş İstasyonu Vinçleri
- Portatif Portal Vinçler
- Patlamaya Dayanıklı Vinçler ve Kaldırma Sistemleri
- Özel Vinçler
- Liman Vinçleri
- Elektrikli Transfer Arabaları
-
Gezer Vinçler
-
VİNÇ PARÇALARI
- Vinç Tekerlek Tertibatı
- Vinç Tutma Kovaları
- Vinç Maşaları
- Vinç Yayıcı
- Vinç Tahrikleri
-
Vinç Elektrik Ekipmanları
-
Aşırı Yük Sınırlayıcı
-
Vinç Kabini
-
Vinç Güç Kaynağı Sistemi
-
Patlamaya Dayanıklı Vinç Radyo Uzaktan Kumandaları
-
Joystick Tipi Vinç Radyo Uzaktan Kumandaları
-
Basmalı Tip Vinç Kablosuz Uzaktan Kumandaları
-
Tek Kutuplu Yalıtımlı Baralar
-
Kapalı İletken Raylar
-
Dikişsiz İletken Raylar
-
Copperhead İletken Raylar
-
Köprülü Vinç Kabloları
-
- Diğer Vinç Parçaları
- HAKKIMIZDA
- BİZE ULAŞIN
Tavan Vinci Planet Dişli Kutusu: Dört Bileşen Nasıl Çoklu Oranlar Oluşturur?
İçindekiler
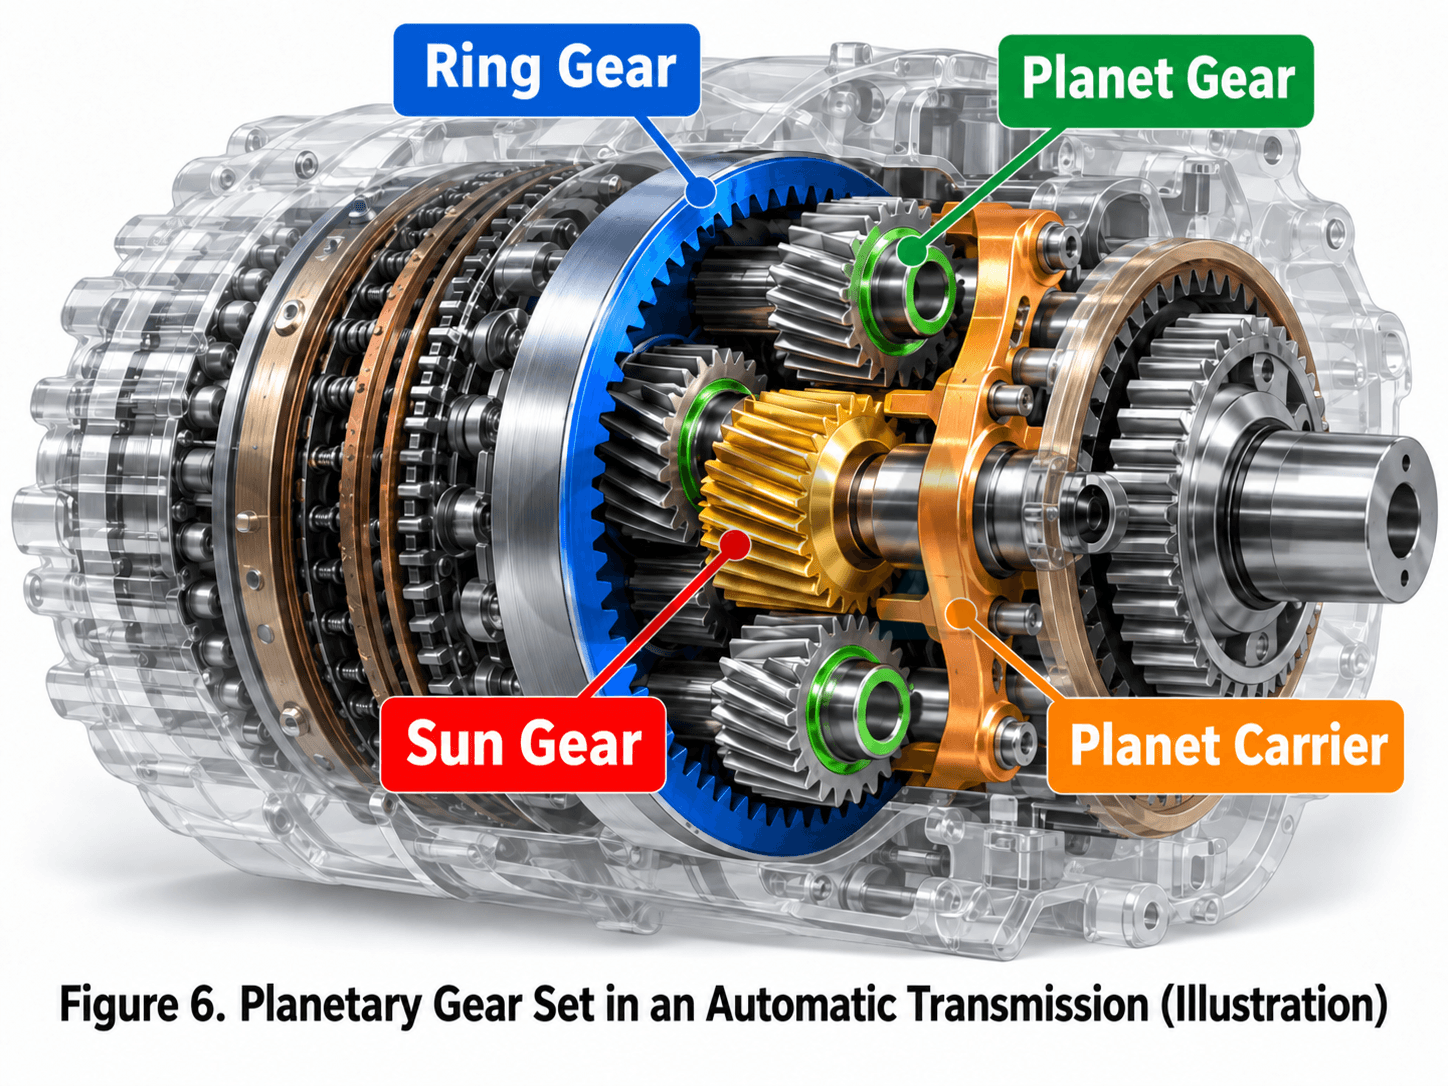
Otomatik şanzımanı, tavan vinci planet dişli kutusunu veya bazı robot mafsal redüktörlerini söktüğünüzde, tekrar tekrar çok belirgin bir dişli yapısı göreceksiniz: merkezde küçük bir dişli, etrafında birkaç küçük dişli ve iç dişlere sahip bir dış halka.
Görünüşte "bir daire şeklinde düzenlenmiş birkaç dişli"den ibaret gibi dursa da, çok küçük bir alanda hız düşürme, hız artırma, ters dönüş ve eş eksenli iletim sağlayabilir. Hatta hangi bileşenin sabit, hangisinin giriş ve hangisinin çıkış olduğunu değiştirerek tamamen farklı bir planet dişli oranı bile üretebilir.
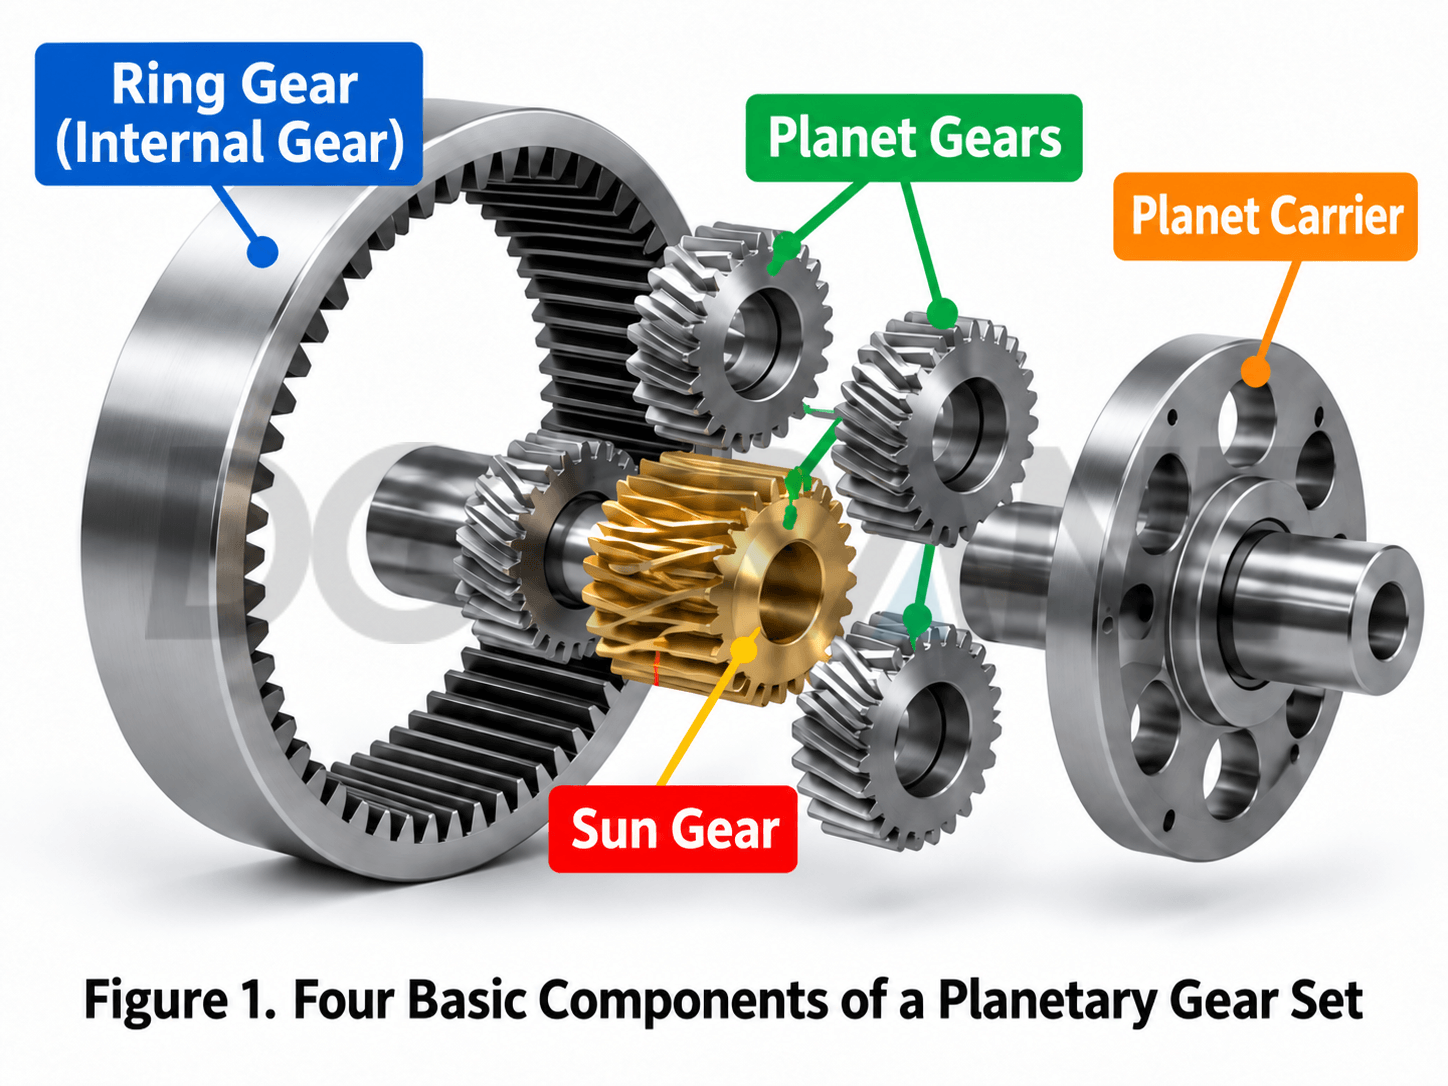
Bu bir planet dişli takımıdır. Onu güçlü kılan şey dişli sayısı değil, dört temel bileşeni arasındaki sıkı kinematik ilişkidir.
Öncelikle şu noktayı hatırlayalım: bir planet dişli takımı, "başka bir dişli takımına geçerek" oranını değiştirmez. Bunun yerine, güneş dişlisi, halka dişlisi ve planet taşıyıcı arasındaki giriş, çıkış ve sabit ilişkileri değiştirerek tüm dişli takımının hareketini yeniden dağıtır.
1. Planet dişli kutusunun dört bileşeni nelerdir?
1.1 Güneş Dişlisi: Sistemin Merkezi Dişlisi
Güneş dişlisi merkezde bulunur ve normalde aynı anda birkaç planet dişlisiyle kenetlenir. Birçok redüktörde, elektrik motorunun veya hidrolik motorun giriş mili doğrudan güneş dişlisine bağlanır, bu nedenle genellikle yüksek hızlı girişi taşır. Güneş dişlisindeki diş sayısı Z ile gösterilir.Sve açısal hızı ω ileS.
1.2 Gezegen Dişlileri: Güneşin Etrafında Dönerek Kendi Eksenleri Etrafında Hareket Edenler
Gezegen dişlileri, mekanizmanın en ilginç kısmıdır. Her bir gezegen dişlisi, gezegen taşıyıcısıyla birlikte güneş dişlisi etrafında dönerken kendi ekseni etrafında da döner. Aynı zamanda hem güneş dişlisi hem de iç halka dişlisiyle kenetlenir.
Planet dişli sayısını artırmak, basit bir planet dişli mekanizmasının teorik oranını değiştirmez. Ancak, tasarım uygun olduğunda ve yük paylaşımı iyi olduğunda, birden fazla planet dişli yükü paylaşabilir. Bu, bir planet dişli kutusunun yüksek tork yoğunluğuna ulaşabilmesinin nedenlerinden biridir.
1.3 Halka Dişli: Tüm Dişli Takımını Kapsayan Parça
Halka dişli, dişleri içe doğru bakacak şekilde dış tarafta yer alır. Planet dişlilerle içten bir bağlantı oluşturur. Halka dişli sabitlenebilir veya giriş ya da çıkış elemanı olarak kullanılabilir. Halka dişlinin diş sayısı Z ile gösterilir.Rve açısal hızı ω ileR.
1.4 Gezegen Taşıyıcı: Gezegenlerin Grup Halinde Nasıl Hareket Ettiğini Belirleme
Gezegen dişliler desteksiz dönmezler. Şaftları gezegen taşıyıcısına monte edilmiştir. Taşıyıcı, gezegen dişlileri tek bir düzeneğe bağlar, bu nedenle taşıyıcının dönüşü, gezegen dişlilerin güneş dişlisi etrafındaki dönüşünü temsil eder. Taşıyıcının açısal hızı ω ile gösterilir.CBirçok endüstriyel redüktörde yaygın bir düzenleme, halka dişliyi sabitlemek, güneş dişlisini giriş olarak ve planet taşıyıcıyı çıkış olarak kullanmaktır.
| Bileşen | Ortak sembol | Ana işlev | Tipik durum |
|---|---|---|---|
| Güneş ekipmanı | ZS/ωS | Merkezi dişli, hareketi ve torku gezegen dişlilerine iletir. | Genellikle yüksek hızlı giriş olarak kullanılır. |
| Gezegen dişlileri | ZP/ωP | Hem güneş gözlüğü hem de halkalı yüzme simidiyle uyumludur. | Dönme artı devrim |
| Halka dişlisi | ZR/ωR | İletime katılan ve onu sınırlayan dış iç dişli | Sabit, giriş veya çıkış olabilir. |
| Gezegen taşıyıcı | ωC | Gezegen dişli millerini destekler ve yörünge hareketi üretir. | Genellikle düşük hızlı çıkış olarak kullanılır. |
2. Planet Dişli Oranının Gerçek Özü: Üç Dönen Elemanı Birbirine Bağlayan Tek Bir Denklem
Sıradan sabit eksenli bir dişli takımında, iki dişli ekseninin konumları sabittir, bu nedenle oran nispeten sezgiseldir. Planet dişli takımı farklıdır: planet dişlilerin eksenleri planet taşıyıcı ile birlikte hareket eder, bu nedenle "tahrik eden dişli diş sayısı bölü tahrik edilen dişli diş sayısı" basit kuralı doğrudan uygulanamaz.
En yaygın basit planet dişli takımları için Willis denklemi, güneş dişlisi, halka dişlisi ve planet taşıyıcı arasındaki hız ilişkisini ifade eder:
Burada, ωₛ, ωᵣ, Ve ω꜀ Bunlar sırasıyla güneş dişlisinin, halka dişlisinin ve planet taşıyıcısının açısal hızlarıdır; Zₛ Ve Zᵣ Güneş dişlisi ve halka dişlisindeki diş sayılarıdır.
Bu denklemin en önemli kısmı eksi işareti değil, şu gerçektir: ω꜀ Her iki hızdan da çıkarılır. Başka bir deyişle, planet dişli takımındaki dişli ilişkisi, planet taşıyıcıyla birlikte dönen bir referans çerçevesinde anlaşılmalıdır.
İki elemanın hızı veya sabit durumu bilindiğinde, üçüncü elemanın hızı hesaplanabilir. Bu nedenle, aynı dişli takımı, diş sayısını değiştirmeden tamamen farklı hareket sonuçları üretebilir.
Bu neden bu kadar dahice görünüyor? Güneş dişlisi, halka dişlisi ve planet taşıyıcı arasında, herhangi bir elemanı sabit tutarak diğer ikisinden giriş ve çıkışı seçmek, farklı hız azaltma, hız artırma veya ters dönüş kombinasyonları üretir. Yapı değişmez, ancak hareket ilişkisi değişir.
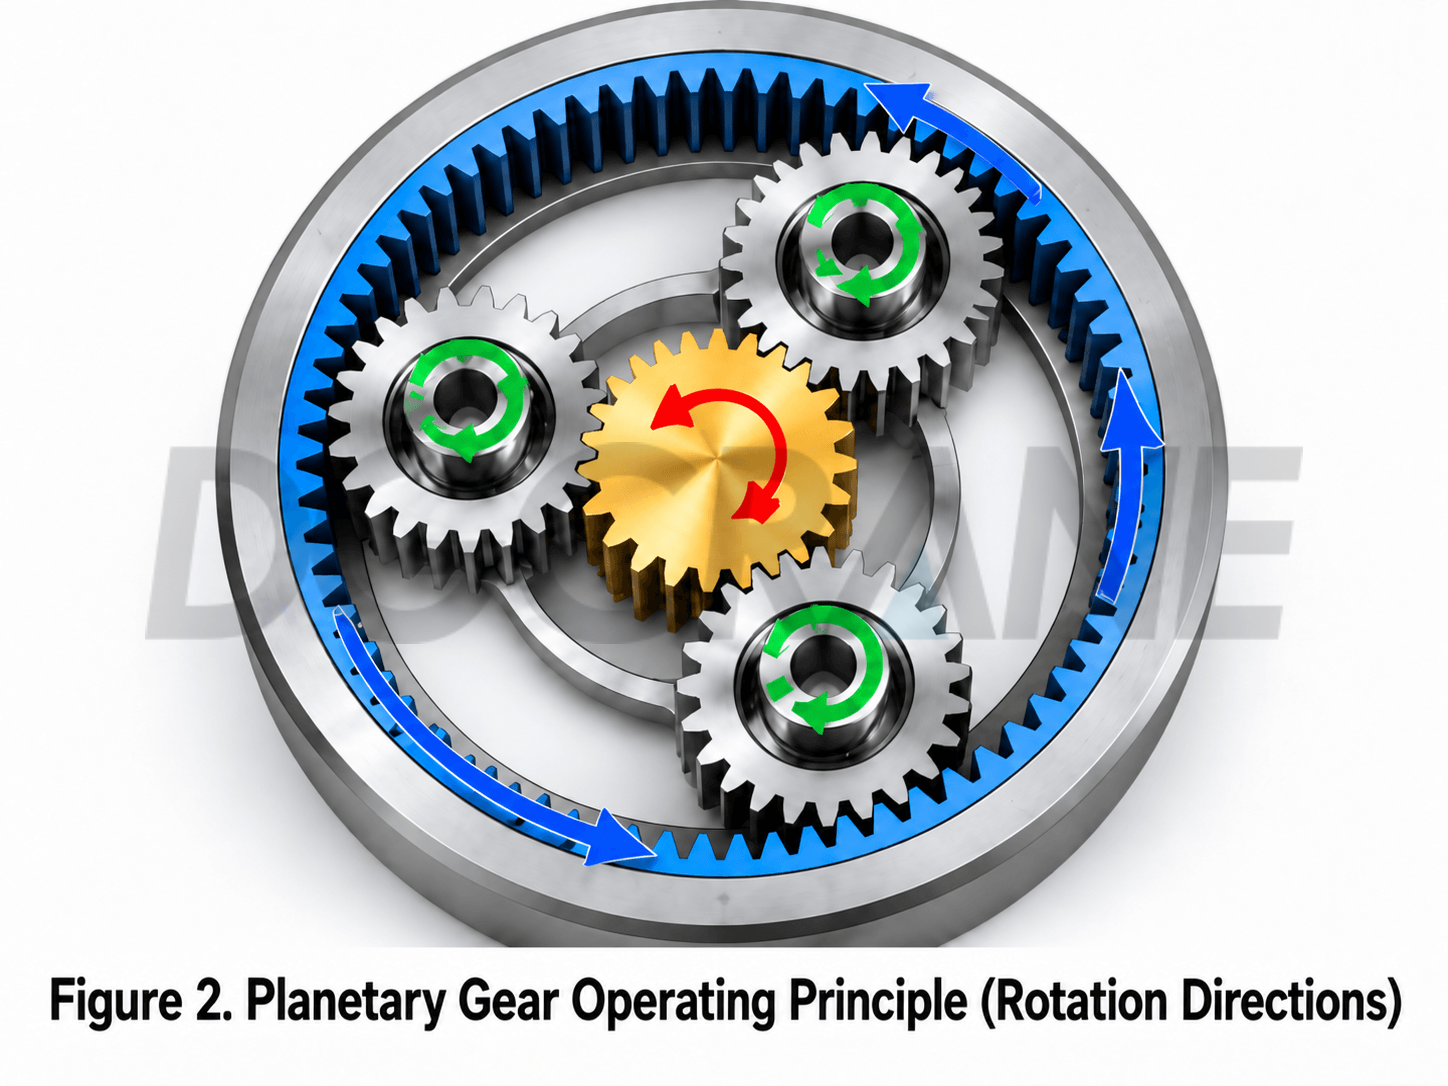
3. En Yaygın Düzenleme: Halka Dişli Sabit, Güneş Girişi, Taşıyıcı Çıkışı
Bu, tavan vinci hareket dişli kutularında, döner redüktörlerde ve birçok endüstriyel planet dişli kutusunda yaygın bir temel düzenlemedir. Halka dişlinin sabit olduğunu varsayalım, bu nedenle ωᵣ = 0Bu koşulu Willis denklemine yerleştirdiğimizde şu sonuç elde edilir:
Güneş dişlisinin 20 dişi ve halka dişlisinin 60 dişi varsa:
Güneş dişlisi dört devir dönerken, planet taşıyıcı yaklaşık bir devir döner. Güneş dişlisinin giriş hızı 1200 dev/dak ise, kayıpları ihmal edersek, planet taşıyıcının teorik çıkış hızı yaklaşık 300 dev/dak olur.
Bu, tork artışıyla birlikte tipik bir hız düşürme işlemidir. Teoride, kayıplar göz ardı edildiğinde, hızı yaklaşık dörtte bir oranında düşürmek, çıkış torkunu da buna göre artırır. Gerçek ekipman ayrıca dişli temas kayıplarını, yatak kayıplarını, yağlama koşullarını ve diğer faktörleri de hesaba katmalıdır.
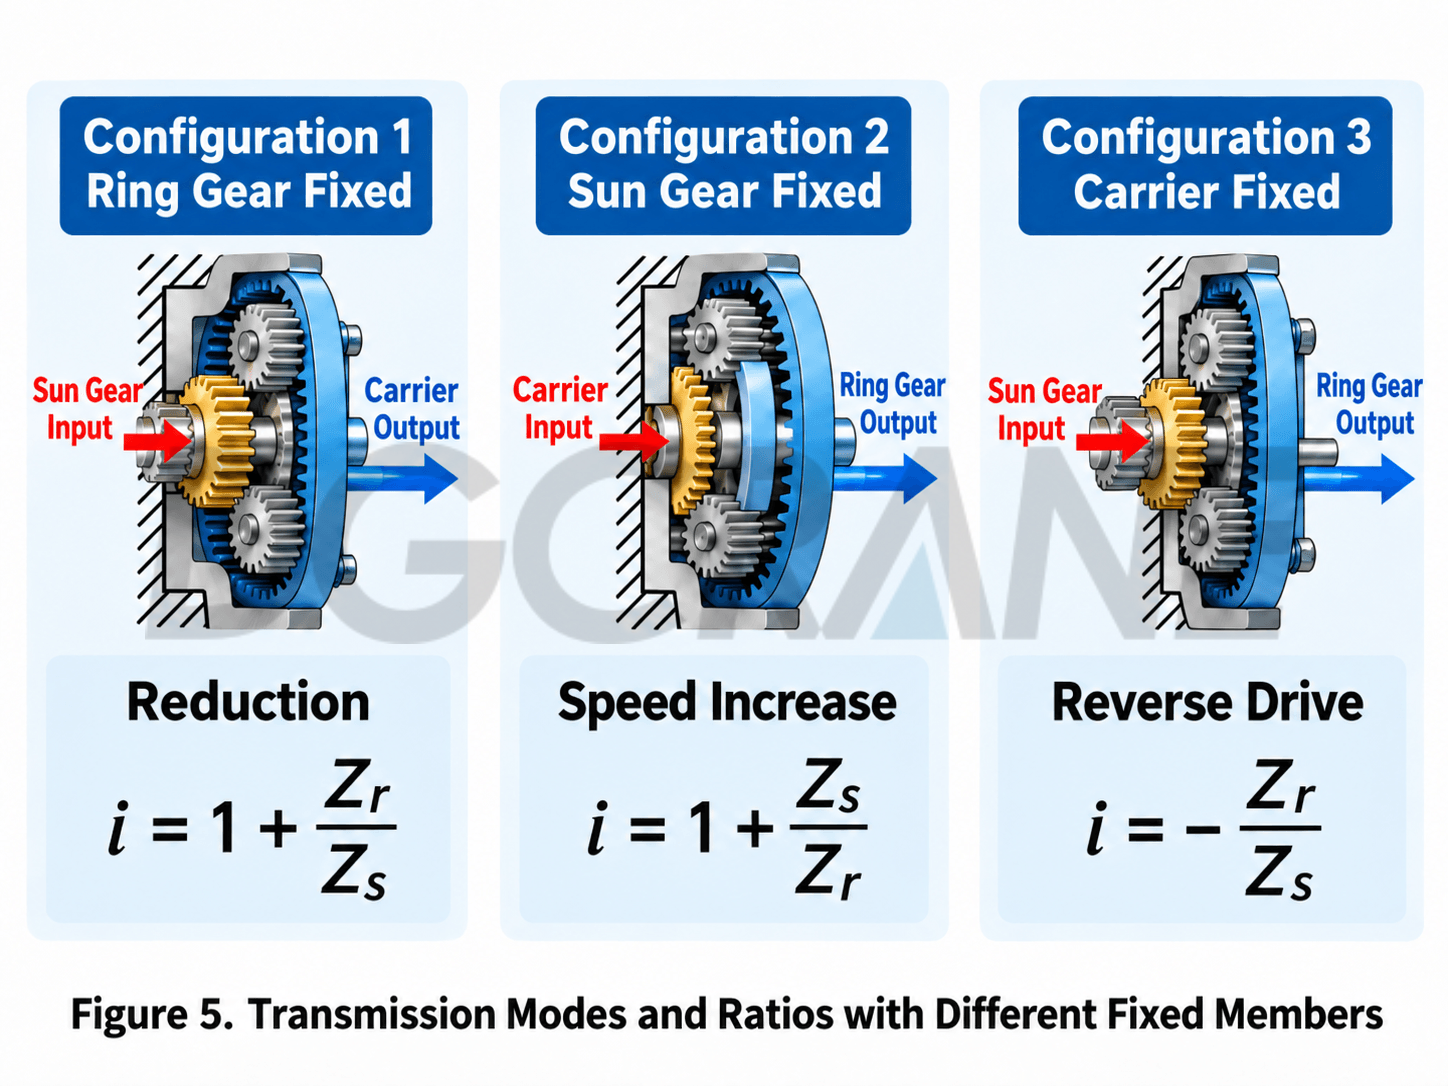
4. Aynı dişliler, farklı bir parça takıldığında tamamen farklı sonuçlar üretir.
| Sabit üye | Giriş | Çıktı | Tipik sonuç | Özellik |
|---|---|---|---|---|
| Halka dişlisi | Güneş ekipmanı | Gezegen taşıyıcı | İndirgeme, aynı yönde | En yaygın gezegen indirgeme düzenlemesi |
| Güneş ekipmanı | Halka dişlisi | Gezegen taşıyıcı | İndirgeme, aynı yönde | Daha hafif bir oran |
| Gezegen taşıyıcı | Güneş ekipmanı | Halka dişlisi | Ters dönüş | Sabit eksenli geri vites şanzımanı oluşturur. |
| Hiçbiri; iki üye kontrol ediliyor. | Kontrol yöntemine bağlıdır. | Üçüncü üye | Değişken oran | Otomatik şanzıman ve güç dağıtım sistemlerinin temeli |
Sıkça karşılaşılan bir yanılgı, planet dişli takımının doğal olarak yalnızca tek bir orana sahip olduğudur. Oran, yalnızca diş sayısıyla değil, aynı zamanda hangi elemanın sabit olduğu, hangisinin giriş ve hangisinin çıkış olduğuyla da belirlenir.
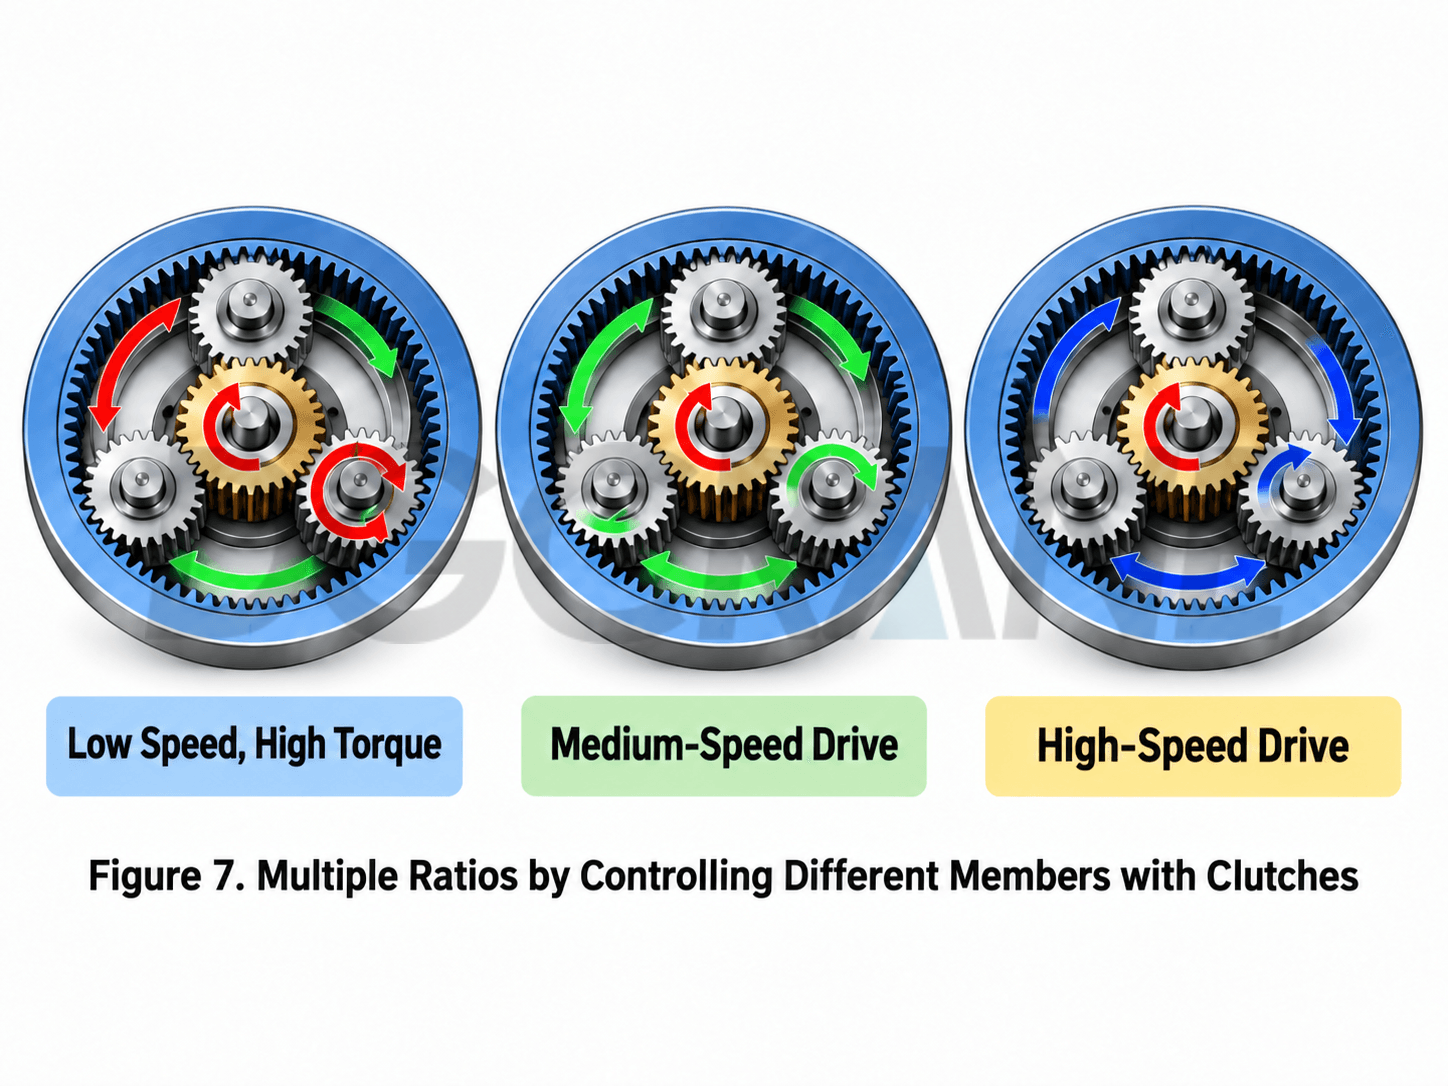
Üç ana elemanın da hareket etmesine izin verilirse ve bir eleman debriyaj, fren veya başka bir güç kaynağı tarafından kontrol edilirse, sistem daha karmaşık çok hızlı iletim veya güç dağıtım fonksiyonları sağlayabilir. Bu, planet dişli takımlarının otomatik şanzımanlarda ve hibrit güç dağıtım mekanizmalarında yaygın olarak kullanılmasının önemli bir nedenidir.
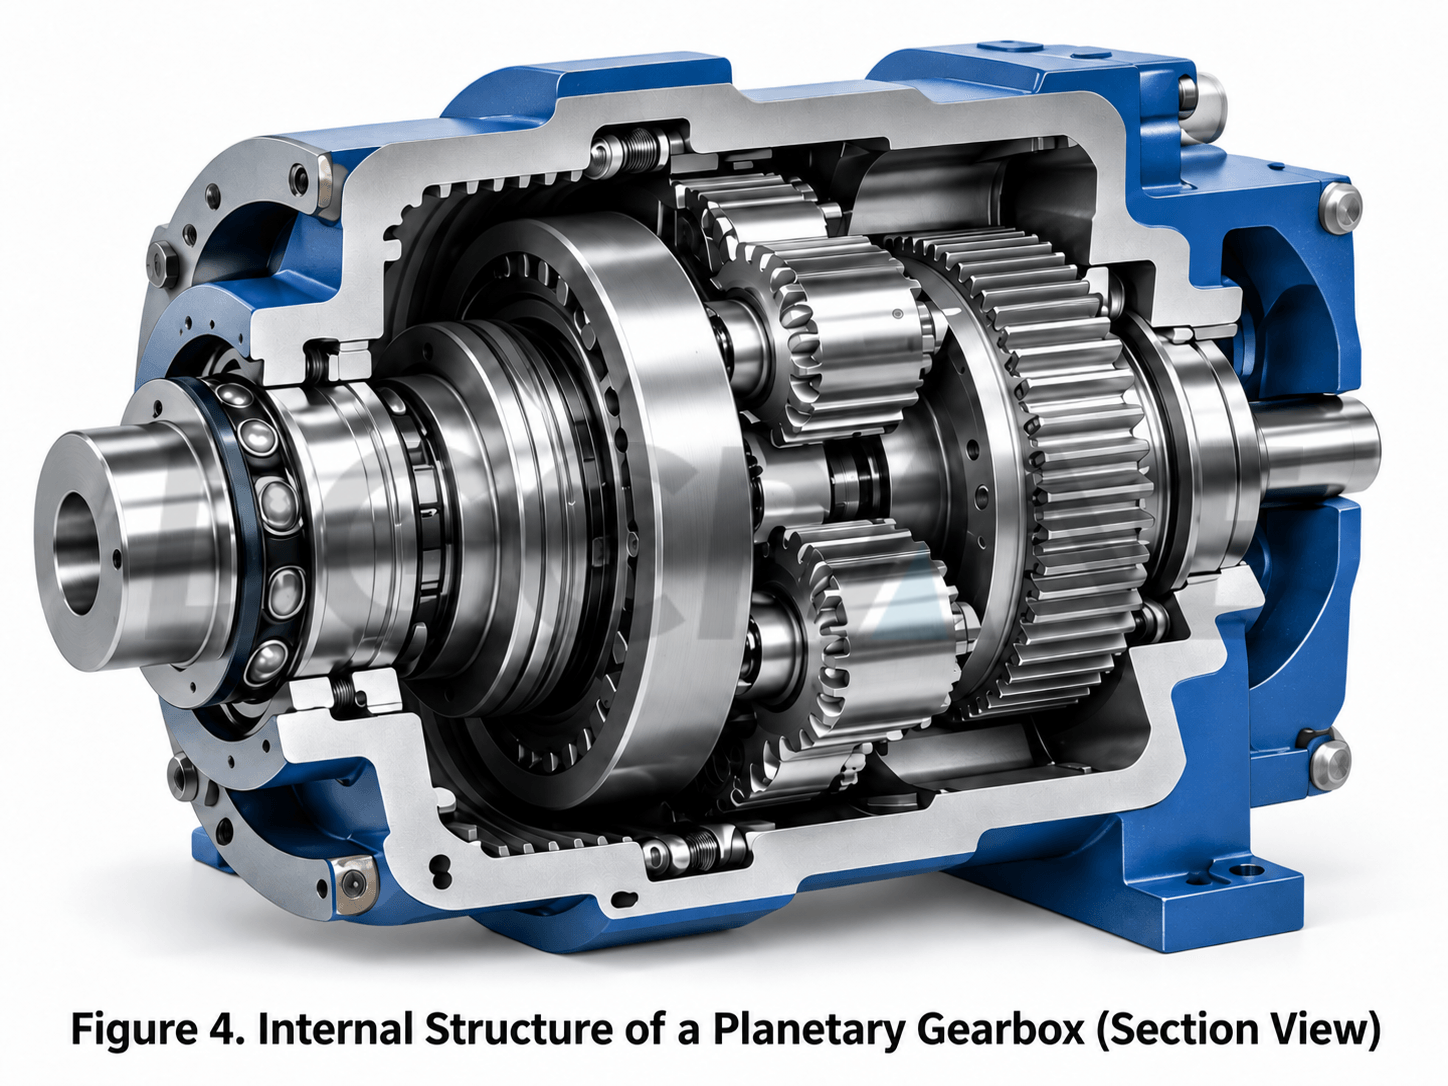
5. Planet dişli takımı neden bu kadar küçük bir alanda yüksek tork iletebilir?
Sebebi gizemli değil. Anahtar nokta "çoklu eş zamanlı ağ noktaları artı eş eksenli düzenleme"dir.
Sıradan bir dişli çiftinde, ana yük tek bir dişli çiftine yoğunlaşır. Planet mekanizmasında ise, birkaç planet dişlisi aynı anda güneş dişlisi ve halka dişlisiyle kenetlenebilir. Tasarım uygun olduğunda ve yük dağılımı düzgün olduğunda, giriş torku birden fazla planet dişlisi tarafından paylaşılabilir.
Aynı zamanda, güneş dişlisi, halka dişlisi ve planet taşıyıcı aynı eksen üzerinde düzenlenebilir. Giriş ve çıkış milleri, sıradan paralel şaftlı redüktörlerde olduğu gibi yanal olarak kaydırılmaya gerek duymaz. Sonuç olarak, daha yüksek tork yoğunluğu ve benzer genel boyutta daha kompakt bir düzenleme elde edilir.
Ancak, "daha fazla planet dişli" ifadesi çok basit bir şekilde anlaşılmamalıdır.
Planet dişli sayısının artırılması teorik oranı değiştirmez, ancak bu, yükün otomatik olarak eşit olarak dağıtılacağı anlamına gelmez. Üretim hataları, hatve hataları, yatak boşluğu, planet pim konumlandırma doğruluğu ve yapısal deformasyon, yük paylaşımını etkiler. Yüksek yük taşıyan planet dişli kutuları genellikle özel yük paylaşım tasarımı gerektirir.
6. Otomatik şanzımanlarda planet dişliler neden özellikle popülerdir?
Planet dişli takımının, sıradan sabit eksenli dişli takımlarının aynı anda sağlamasının zor olduğu bir avantajı vardır: kavramalar ve frenler, farklı elemanların bağlantısını ve kilitlenmesini kontrol edebilir, böylece aynı dişli takımı birden fazla oran üretebilir.
Kavramsal bir örnek olarak, bir dişli konumu halka dişliyi sabitleyebilir, güneş dişlisini giriş olarak ve planet taşıyıcıyı çıkış olarak kullanabilir. Başka bir dişli konumu ise kilitlenen elemanı değiştirir. Bir kavrama ayrıca iki elemanı birbirine kilitleyerek 1:1'e yakın doğrudan tahrik durumu oluşturabilir.
Bu, şanzımanın her vites konumu için tamamen ayrı bir sabit eksenli dişli çiftine ihtiyaç duymadığı anlamına gelir. Yapısı daha kompakt olabilir ve vites değiştirme mantığı daha esnek olabilir.
Şunu vurgulamak gerekir ki, modern otomatik şanzımanlar genellikle bileşik planet dişli takımları, çoklu planet sıraları ve çeşitli debriyaj kombinasyonları kullanır. Bunların gerçek oran hesaplamaları, tek bir basit planet dişli takımınınkinden çok daha karmaşıktır.
7. Tavan vinçleri ve inşaat makineleri neden planet dişli redüktörlerine ihtiyaç duyar?
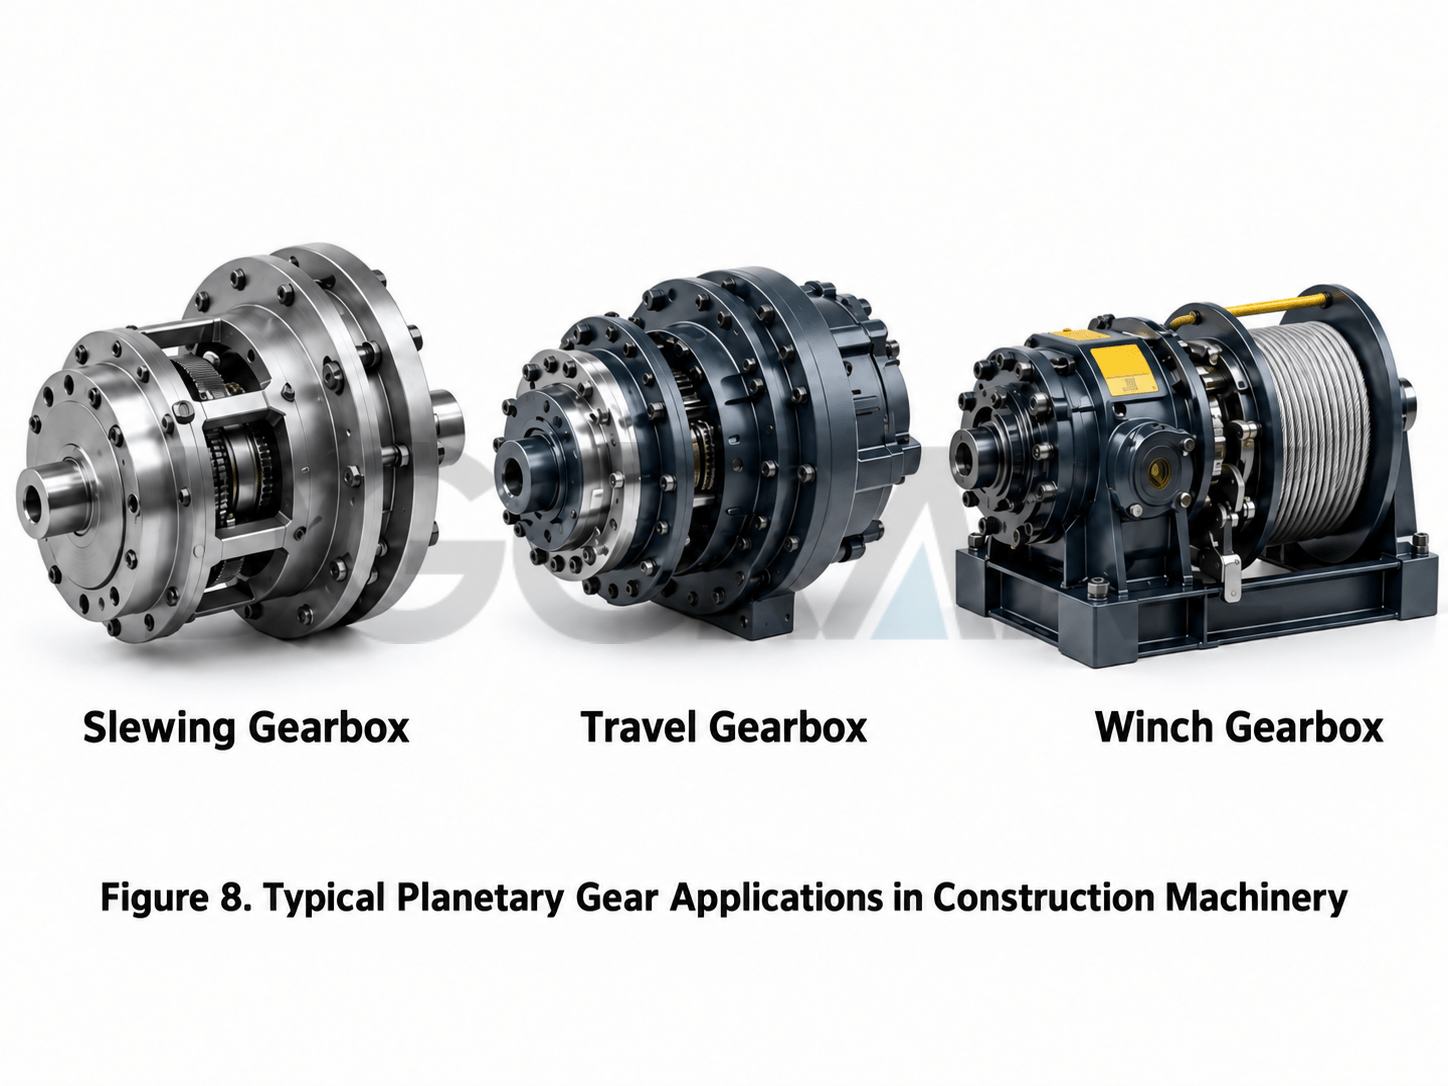
Planet dişliler, ekskavatör yürüyüş motorlarında, tavan vinci yürüyüş mekanizmalarında ve bazı döndürme mekanizmalarında bulunabilir. tavan vinci vinç dişli kutularıve büyük endüstriyel sürücüler.
Tavan vinçleri ve inşaat makineleri tipik bir çelişkiyi çözmek zorundadır: hidrolik motor veya elektrik motoru nispeten yüksek hızda çalışırken, tahrik tekerleği, halat davulDöner mekanizma düşük hız ve yüksek tork gerektirir. Aynı zamanda, montaj alanı genellikle çok sınırlıdır.
Planet dişli redüktör bu çalışma koşullarına oldukça uygundur: koaksiyel ve kompakttır, yüksek bir redüksiyon oranı sağlayabilir ve hızı daha da düşürmek ve çıkış torkunu artırmak için seri halde birden fazla kademe kullanabilir.
Ancak, planet dişli takımı sadece takılarak çalışan evrensel bir çözüm değildir. Gerçek tasarımda ayrıca diş yüzeyi temas dayanımı, diş kökü eğilme dayanımı, yatak ömrü, planet pimi yüklemesi, yağlama, termal denge, verimlilik, darbe yükü ve frenleme gereksinimleri de kontrol edilmelidir.
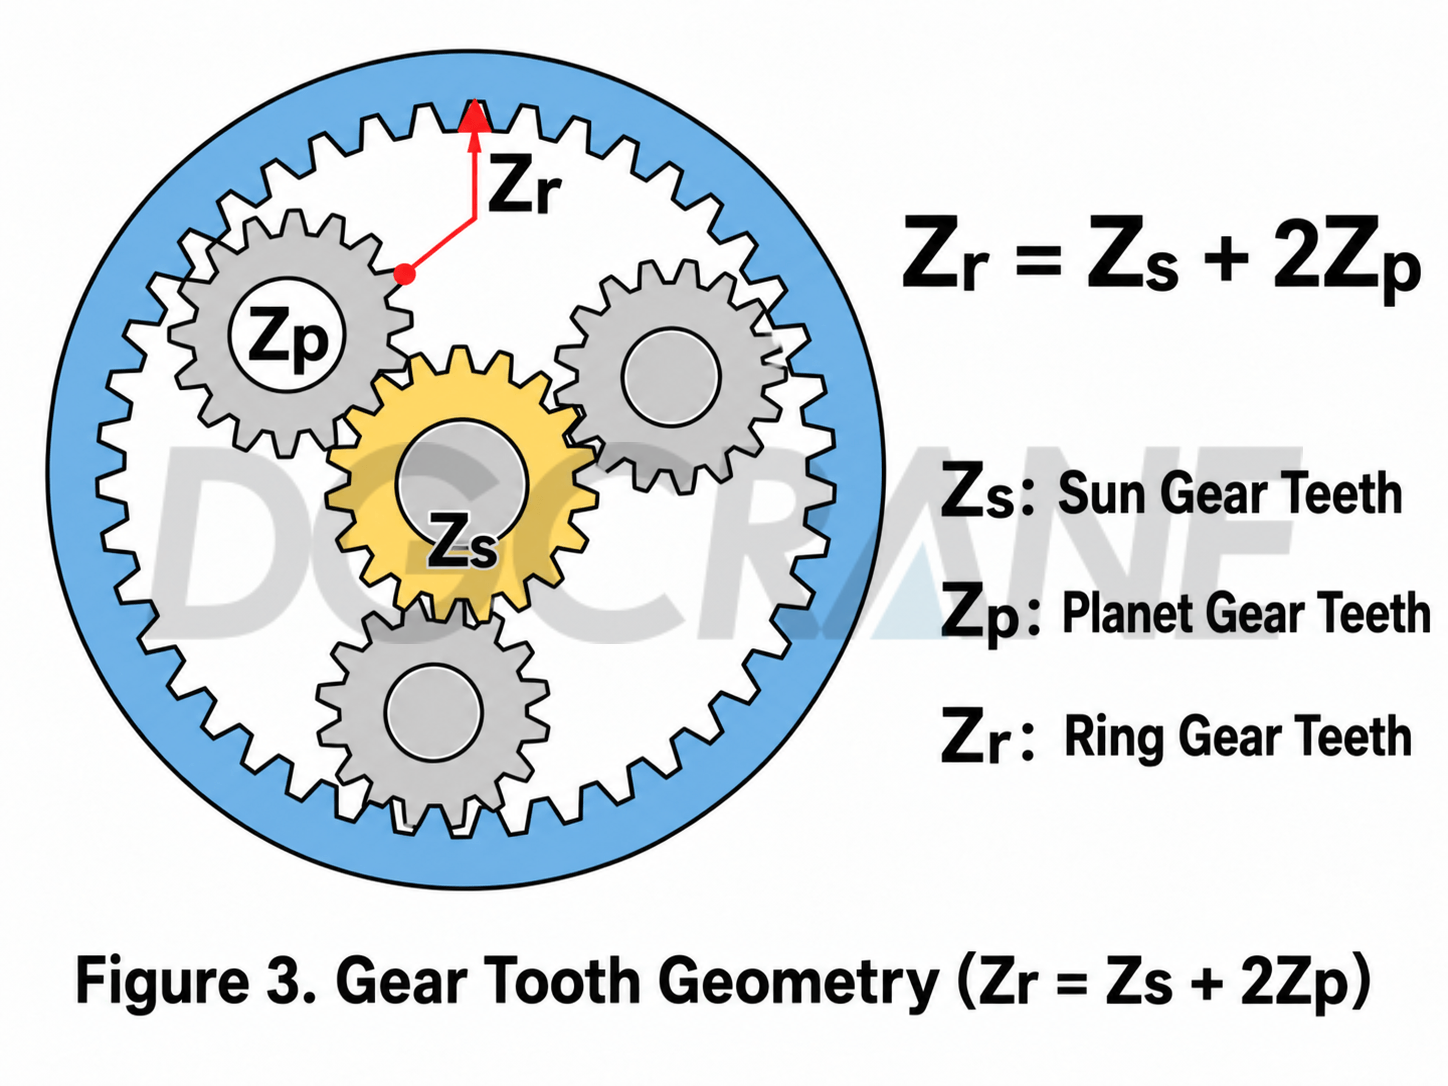
8. Kolayca Gözden Kaçan Geometrik Bir Koşul: Diş Sayıları Keyfi Olarak Seçilemez
Basit bir planet dişli sisteminde, güneş dişlisi, planet dişlileri ve halka dişlisi temel bir geometrik ilişkiyi sağlamalıdır. Aynı modüle ve standart dişli geçişine sahip basit bir düzenleme için, yaygın ilişki şöyledir:
Güneş dişlisinde 20 diş ve gezegen dişlisinde 20 diş varsa, merkez-mesafe ilişkisini sağlamak için halka dişlisinin normalde 60 dişe ihtiyacı vardır.
Birden fazla planet dişlinin eşit aralıklarla yerleştirilmesi gerekiyorsa, montaj aşaması ve bitişik planet dişliler arasındaki olası geometrik girişim de kontrol edilmelidir. Başka bir deyişle, oran hesaplamak sadece ilk adımdır. Dişli takımının üretilebilir, monte edilebilir ve yükü taşıyabilecek şekilde tasarlanması için daha fazla çalışma gereklidir.
9. Bir Planet Dişli Takımını Anlamak İçin Dört Açıklama Yeterlidir
- Merkezde güneş dişlisi bulunur; gezegen dişlileri kendi eksenleri etrafında döner ve güneşin etrafında dolanır; halka dişlisi onları çevreler; ve gezegen taşıyıcısı gezegen dişlilerini bir grup halinde taşır.
- Planet dişli sayısı genellikle teorik oranı değiştirmez, ancak yük dağılımı doğru şekilde tasarlandığında dişliler yükü paylaşabilir.
- Aynı planet dişli takımı, sabit elemanı, giriş elemanını ve çıkış elemanını değiştirerek farklı hız düşürme, hız artırma veya ters yönde çalışma ilişkileri üretebilir.
- En yaygın redüksiyon düzenlemesi, halka dişliyi sabit tutar, giriş olarak güneş dişlisini ve çıkış olarak planet taşıyıcıyı kullanır. Bu durumda, i = 1 + Zᵣ / Zₛ.
Son Not: Gerçek Gücü Dişli Sayısında Değil, Serbestlik Derecelerinin Kullanımındadır
Sıradan bir dişli tahrik sistemi, el ele tutuşan iki kişiye benzer: biri döner, diğeri takip eder, dolayısıyla ilişki doğrudandır. Planet dişli takımı ise dönen bir platform üzerinde birlikte hareket eden bir grup insana benzer. Platformun kendisi hareket edebilir ve dış halka da hareket edebilir, bu nedenle aynı dişli kombinasyonu tamamen farklı sonuçlar üretebilir.
Bu, planet dişli takımının en büyüleyici özelliğidir. Güneş dişlisi, planet dişlileri, halka dişlisi ve planet taşıyıcı olmak üzere dört temel bileşenle, kompakt yapıyı, çoklu oranları, eş eksenli iletimi ve yüksek tork yoğunluğunu tek bir mekanizmada birleştirir.
Bir dahaki sefere inşaat makinelerinde planet dişli redüktörü gördüğünüzde, önce şu üç soruyu sorun: Hangi parça sabittir? Hangi parça giriştir? Hangi parça çıkıştır? Bu üç soruya cevap bulduktan sonra, planet dişli takımının neden bu şekilde döndüğünü temel olarak anlayabilirsiniz.
Not: Bu makale, mekanik prensiplere giriş niteliğindedir. Denklemler, ideal basit bir planet dişli takımının kinematik ilişkilerine dayanmaktadır. Gerçek tavan vinci dişli kutusu tasarımında ayrıca diş profili modifikasyonu, üretim hassasiyeti, yük paylaşımı, mukavemet, verimlilik, yağlama, rulmanlar ve termal denge de dikkate alınmalıdır.
Zora Zhao
Asma Vinç/Portal Vinç/Pergel Vinç/Vinç Parçaları Çözümlerinde Uzman
Vinç Yurtdışı İhracat Sektöründe 10 yıldan fazla deneyimimizle 10.000'den fazla müşteriye satış öncesi soruları ve endişeleri konusunda yardımcı oldum; ilgili ihtiyaçlarınız varsa lütfen benimle iletişime geçmekten çekinmeyin!
Naber: +86 189 3735 0200
E-posta: zorazhao@dgcrane.com
İletişim detayları
DGCRANE, profesyonel Gezer vinç ürünleri ve ilgili hizmeti sunmayı taahhüt eder. 100'den Fazla Ülkeye İhracat, 5000'den Fazla Müşteri Bizi Tercih Etti, Güvenilmeye Değer.
Temasta olmak
Bilgilerinizi doldurun, satış ekibimizden biri 24 saat içinde size geri dönecek!
Haber bültenimize abone ol
En son DGCRANE fiyat listesi, haberler, makaleler ve kaynaklar.