

-
CÁC NGÀNH NGHỀ
-
Nhà máy bê tông đúc sẵn
-
Ngành thép
-
Công nghiệp giấy
-
Chất thải cho ngành năng lượng và sinh khối
-
Ngành công nghiệp điện
-
Cầu trục cho sản xuất ô tô: Giải pháp thông minh nâng cao hiệu quả
-
Ngành máy cảng
-
Công nghiệp sản xuất
-
Các loại cẩu container, cẩu nhà máy đóng tàu, cẩu hàng dùng trong cảng, bến cảng và bến cảng
-
Cẩu trục nâng gỗ: Xử lý gỗ hiệu quả và an toàn
-
Cần trục cầu trục cho ngành hàng không: Tinh giản quy trình lắp ráp, bảo trì và sửa chữa máy bay
-
Cầu trục treo cho thực phẩm và đồ uống: Lý tưởng để cải thiện năng suất và an toàn thực phẩm
-
Cần trục trên cao cho ngành hàng không vũ trụ: Vai trò quan trọng trong sản xuất và phóng tên lửa hiệu quả
-
- TRANG THIẾT BỊ
-
BỘ PHẬN CẨU
- Bộ bánh xe cẩu
- Xô lấy cần cẩu
- Kẹp cần cẩu
- Máy rải cần cẩu
- Truyền động cần cẩu
-
Thiết Bị Điện Cần Cẩu
-
Giới hạn quá tải
-
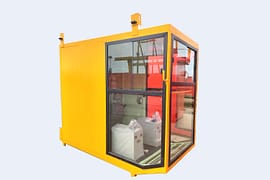
Cabin cẩu
-
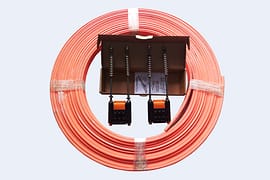
Hệ thống cung cấp điện cho cần cẩu
-
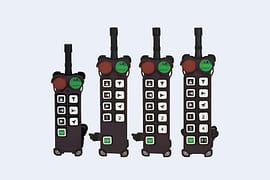
Điều khiển từ xa vô tuyến chống cháy nổ cho cần cẩu
-
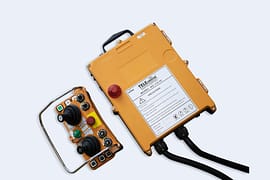
Cần điều khiển cần cẩu loại cần điều khiển từ xa vô tuyến
-
Bộ điều khiển từ xa không dây loại nút nhấn Crane
-
Ray dẫn cách điện một cực
-
Thanh dẫn điện kín
-
Thanh dẫn điện liền mạch
-
Đường ray dẫn điện Copperhead
-
Cáp cẩu trên cao
-
- Các bộ phận cần cẩu khác
- VỀ CHÚNG TÔI
- LIÊN HỆ CHÚNG TÔI
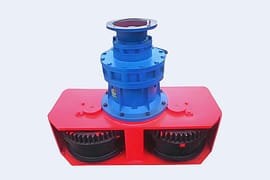
Hộp số hành tinh cho cần cẩu trên cao: Bốn thành phần tạo ra nhiều tỷ số truyền như thế nào
Mục lục
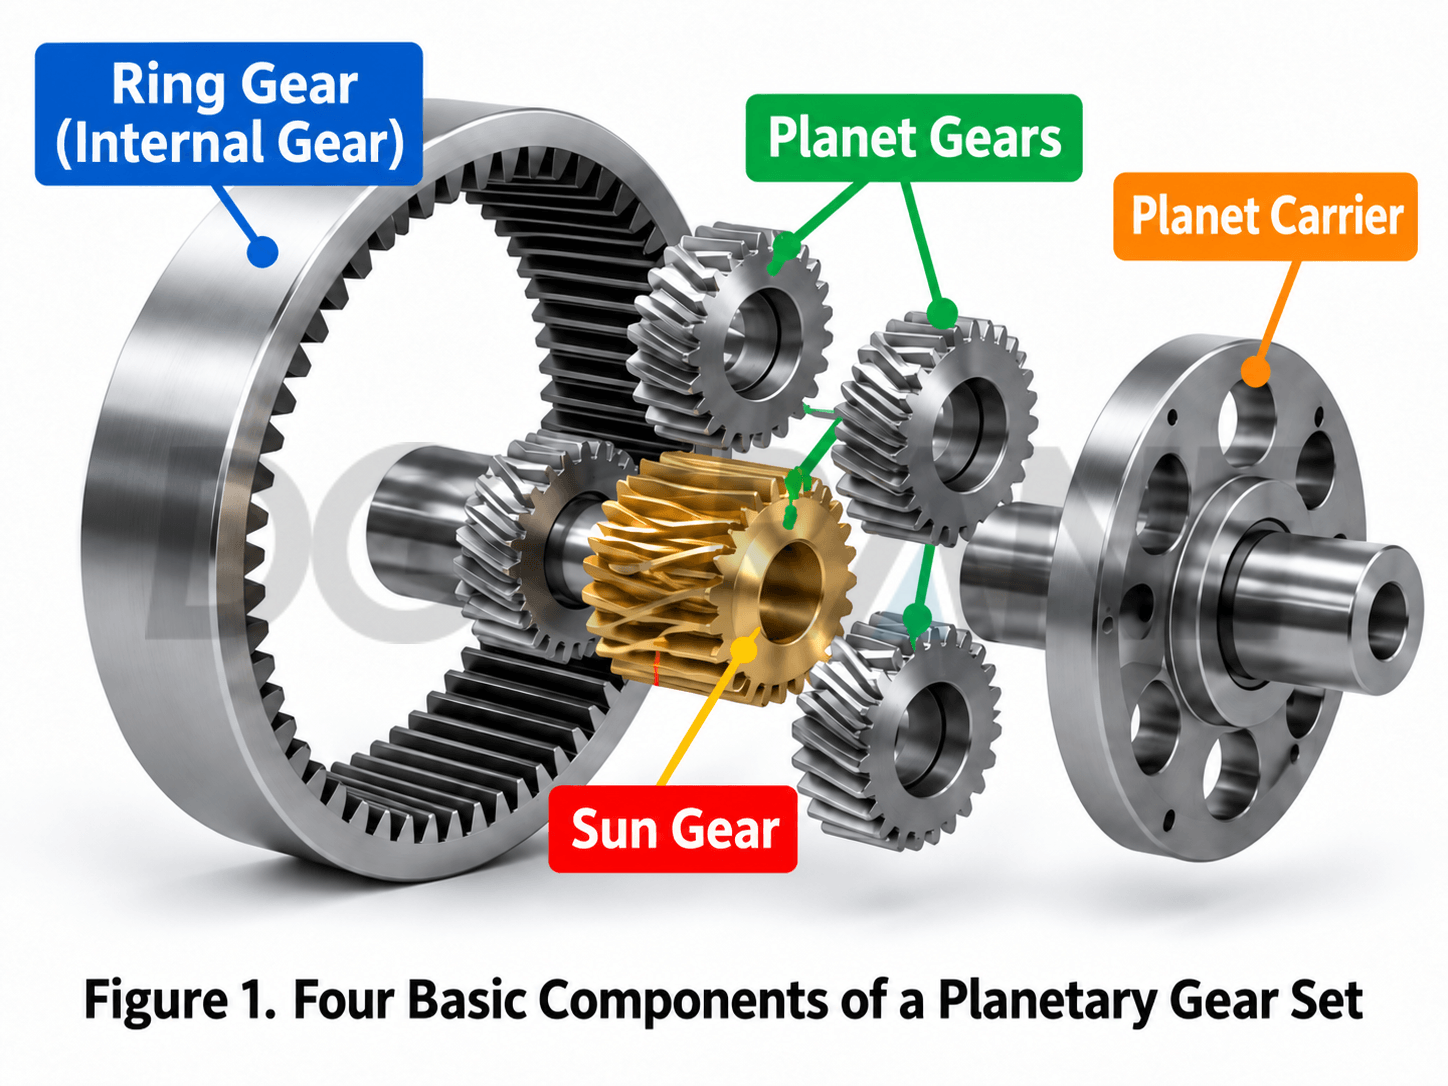
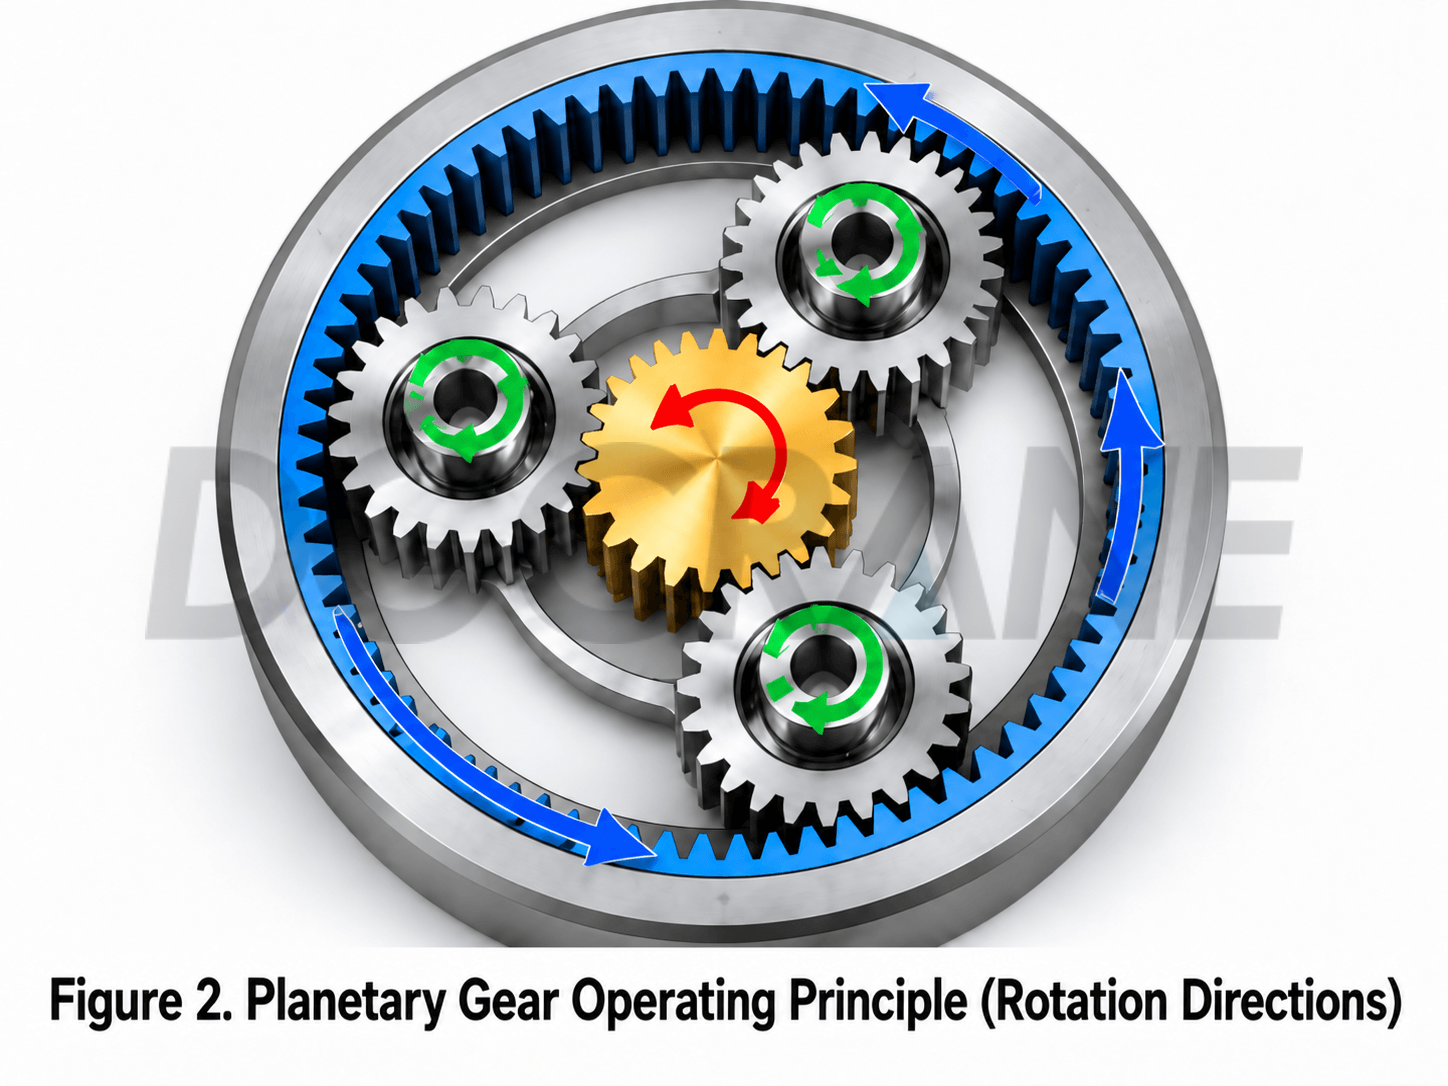
Nếu tháo rời một hộp số tự động, hộp số hành tinh của cần cẩu trên cao, hoặc một số bộ giảm tốc khớp robot, bạn sẽ thấy cấu trúc bánh răng rất đặc trưng: một bánh răng nhỏ ở trung tâm, một vài bánh răng nhỏ xung quanh và một vòng ngoài có răng bên trong.
Thoạt nhìn, nó trông không khác gì "một vài bánh răng được sắp xếp theo hình tròn", nhưng nó có thể giảm tốc độ, tăng tốc độ, quay ngược chiều và truyền động đồng trục trong một không gian rất nhỏ. Thậm chí, nó còn có thể tạo ra tỷ số truyền bánh răng hành tinh hoàn toàn khác chỉ bằng cách thay đổi thành phần nào là cố định, thành phần nào là đầu vào và thành phần nào là đầu ra.
Đây là một bộ truyền động bánh răng hành tinh. Điều làm nên sức mạnh của nó không phải là số lượng bánh răng, mà là mối quan hệ động học chặt chẽ giữa bốn thành phần cốt lõi của nó.
Trước hết, hãy nhớ một điểm: bộ truyền động hành tinh không thay đổi tỷ số truyền bằng cách "chuyển sang một bộ bánh răng khác". Thay vào đó, nó phân phối lại chuyển động của toàn bộ bộ truyền động bằng cách thay đổi các mối quan hệ đầu vào, đầu ra và cố định giữa bánh răng mặt trời, bánh răng vành và giá đỡ bánh răng hành tinh.
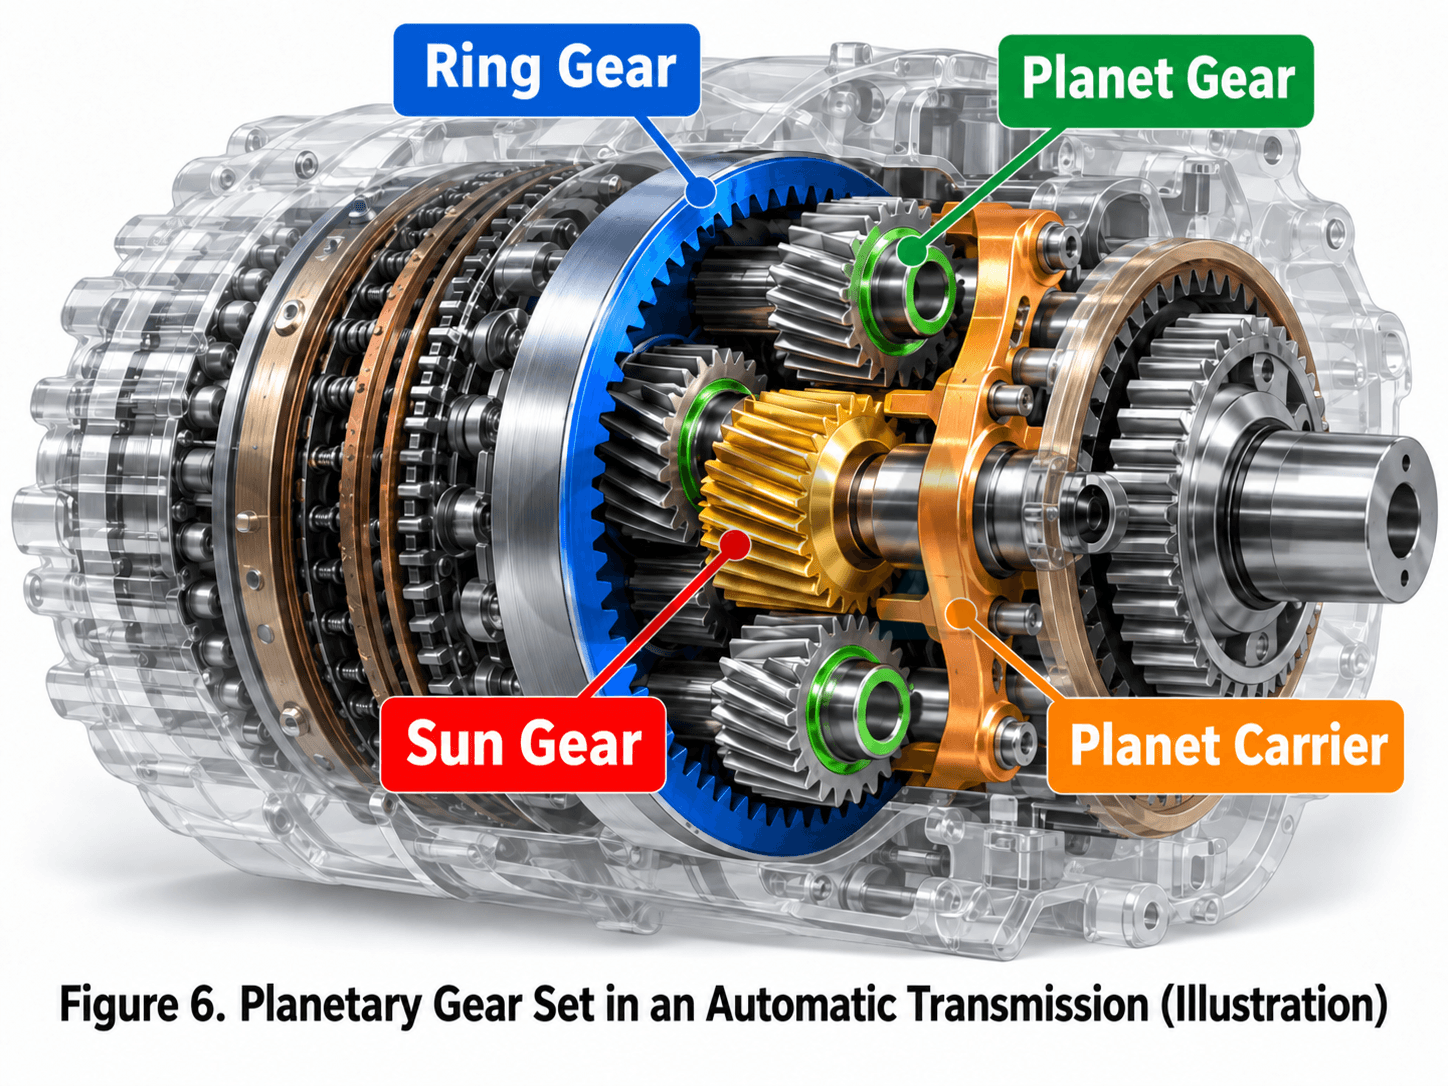
1. Hộp số hành tinh gồm bốn thành phần nào?
1.1 Bánh răng Mặt Trời: Bánh răng trung tâm của hệ thống
Bánh răng mặt trời nằm ở trung tâm và thường ăn khớp với nhiều bánh răng hành tinh cùng một lúc. Trong nhiều hộp giảm tốc, trục đầu vào của động cơ điện hoặc động cơ thủy lực được nối trực tiếp với bánh răng mặt trời, do đó nó thường truyền tải tốc độ đầu vào cao. Số răng trên bánh răng mặt trời được ký hiệu là Z.Svà tốc độ góc của nó là ωS.
1.2 Bánh răng hành tinh: Quay quanh trục của chính nó trong khi quay quanh Mặt trời
Các bánh răng hành tinh là phần thú vị nhất của cơ cấu. Mỗi bánh răng hành tinh quay quanh trục của chính nó đồng thời quay quanh bánh răng mặt trời cùng với giá đỡ bánh răng hành tinh. Đồng thời, nó ăn khớp với cả bánh răng mặt trời và bánh răng vành trong.
Việc tăng số lượng bánh răng hành tinh không làm thay đổi tỷ số truyền lý thuyết của một cơ cấu bánh răng hành tinh đơn giản. Tuy nhiên, khi thiết kế phù hợp và sự phân bổ tải trọng tốt, nhiều bánh răng hành tinh có thể cùng chia sẻ tải trọng. Đây là một trong những lý do khiến hộp số hành tinh có thể đạt được mật độ mô-men xoắn cao.
1.3 Bánh răng vành: Bao bọc toàn bộ bộ bánh răng
Vành răng được đặt ở bên ngoài, với các răng hướng vào trong. Nó tạo thành một vòng ăn khớp bên trong với các bánh răng hành tinh. Vành răng có thể được cố định hoặc được sử dụng như một phần tử đầu vào hoặc đầu ra. Số răng trên vành răng được ký hiệu là Z.rvà tốc độ góc của nó là ωr.
1.4 Mô hình vận chuyển hành tinh: Xác định cách các hành tinh chuyển động theo nhóm
Các bánh răng hành tinh không quay độc lập. Trục của chúng được gắn trên giá đỡ bánh răng hành tinh. Giá đỡ này kết nối các bánh răng hành tinh thành một khối thống nhất, do đó sự quay của giá đỡ thể hiện sự quay của các bánh răng hành tinh quanh bánh răng mặt trời. Tốc độ góc của giá đỡ được ký hiệu bằng ω.cTrong nhiều hộp giảm tốc công nghiệp, một cách bố trí phổ biến là cố định bánh răng vành, sử dụng bánh răng mặt trời làm đầu vào và sử dụng bộ phận mang bánh răng hành tinh làm đầu ra.
| Thành phần | Biểu tượng phổ biến | Chức năng chính | Trạng thái điển hình |
|---|---|---|---|
| Đồ chống nắng | ZS/ωS | Bánh răng trung tâm truyền chuyển động và mô-men xoắn đến các bánh răng hành tinh. | Thường được sử dụng làm đầu vào tốc độ cao |
| bánh răng hành tinh | ZP/ωP | Lưới kết hợp với cả bánh răng mặt trời và bánh răng vòng. | Sự quay cộng với chuyển động quay |
| bánh răng vành | Zr/ωr | Bánh răng trong bên ngoài có chức năng hạn chế và tham gia vào quá trình truyền động. | Có thể là cố định, đầu vào hoặc đầu ra. |
| Người mang hành tinh | ωc | Nâng đỡ các trục bánh răng hành tinh và tạo ra chuyển động quỹ đạo. | Thường được sử dụng làm đầu ra tốc độ thấp. |
2. Bản chất cốt lõi của tỷ số truyền bánh răng hành tinh: Một phương trình duy nhất liên kết ba bộ phận quay
Trong một hệ truyền động bánh răng trục cố định thông thường, vị trí của hai trục bánh răng là cố định, do đó tỷ số truyền tương đối dễ hình dung. Hệ truyền động bánh răng hành tinh thì khác: trục của các bánh răng hành tinh chuyển động cùng với giá đỡ bánh răng hành tinh, vì vậy quy tắc đơn giản “số răng bánh răng dẫn động chia cho số răng bánh răng bị dẫn động” không thể áp dụng trực tiếp.
Đối với bộ truyền động hành tinh đơn giản phổ biến nhất, phương trình Willis thể hiện mối quan hệ tốc độ giữa bánh răng mặt trời, bánh răng vành và giá đỡ bánh răng hành tinh:
Đây, ωₛ, ωᵣ, Và ω꜀ và lần lượt là tốc độ góc của bánh răng mặt trời, bánh răng vành và giá đỡ bánh răng hành tinh; Zₛ Và Zᵣ là số răng trên bánh răng mặt trời và bánh răng vành.
Phần quan trọng nhất của phương trình này không phải là dấu trừ, mà là thực tế rằng... ω꜀ được trừ đi từ cả hai tốc độ. Nói cách khác, mối quan hệ ăn khớp trong một bộ truyền bánh răng hành tinh phải được hiểu trong một hệ quy chiếu quay cùng với giá đỡ bánh răng hành tinh.
Khi đã biết tốc độ hoặc điều kiện cố định của hai thành phần bất kỳ, tốc độ của thành phần thứ ba có thể được tính toán. Do đó, cùng một bộ bánh răng có thể tạo ra các kết quả chuyển động hoàn toàn khác nhau mà không cần thay đổi số răng.
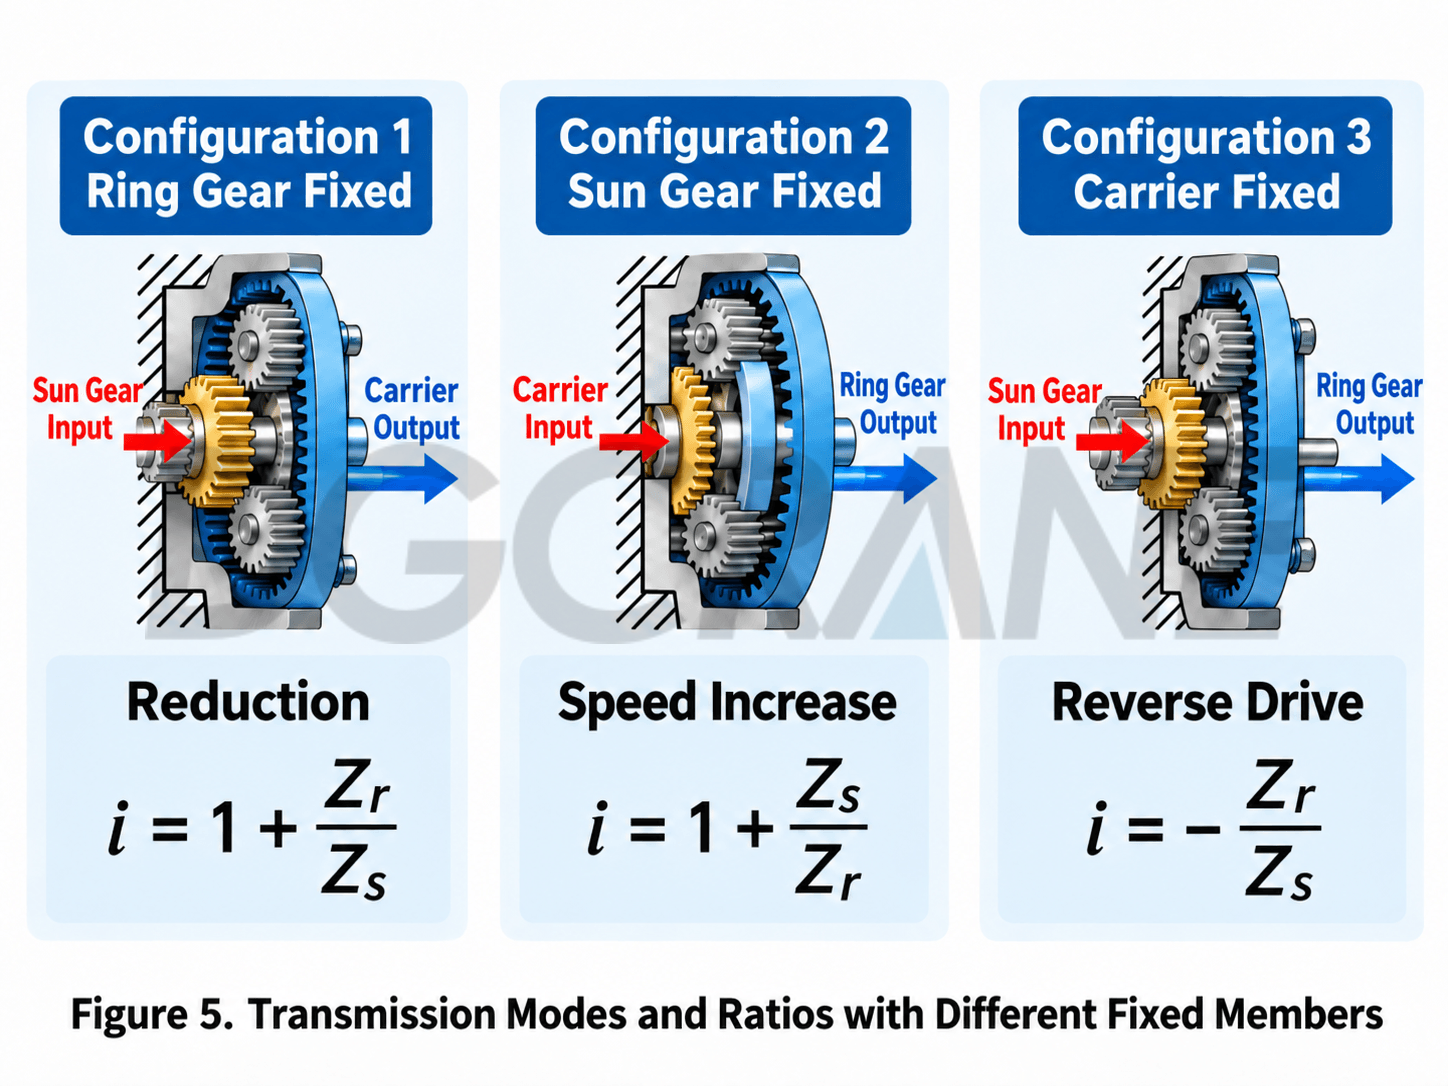
Tại sao điều này lại có vẻ khéo léo đến vậy? Trong bộ truyền động bánh răng mặt trời, bánh răng vành và giá đỡ bánh răng hành tinh, việc cố định bất kỳ một bộ phận nào và chọn đầu vào và đầu ra từ hai bộ phận còn lại sẽ tạo ra các tổ hợp giảm tốc, tăng tốc hoặc quay ngược khác nhau. Cấu trúc vẫn không thay đổi, nhưng mối quan hệ chuyển động thì thay đổi.
3. Cấu hình phổ biến nhất: Bánh răng vành cố định, đầu vào là bánh răng mặt trời, đầu ra là bộ phận mang bánh răng.
Đây là một bố trí cơ bản phổ biến trong hộp số di chuyển cần cẩu trên cao, hộp giảm tốc quay và nhiều hộp số hành tinh công nghiệp. Giả sử bánh răng vành được cố định, do đó ωᵣ = 0Thay điều kiện này vào phương trình Willis ta được:
Nếu bánh răng mặt trời có 20 răng và bánh răng vành có 60 răng:
Bánh răng mặt trời quay bốn vòng trong khi bộ truyền động hành tinh quay khoảng một vòng. Nếu tốc độ đầu vào của bánh răng mặt trời là 1.200 vòng/phút, thì, bỏ qua tổn thất, tốc độ đầu ra lý thuyết của bộ truyền động hành tinh xấp xỉ 300 vòng/phút.
Đây là hiện tượng giảm tốc điển hình kèm theo nhân mô-men xoắn. Về lý thuyết, khi bỏ qua các tổn thất, việc giảm tốc độ xuống khoảng một phần tư sẽ làm tăng mô-men xoắn đầu ra tương ứng. Tuy nhiên, thiết bị thực tế cũng phải tính đến các tổn thất do ăn khớp bánh răng, tổn thất do ổ trục, điều kiện bôi trơn và các yếu tố khác.
4. Cùng một loại bánh răng sẽ tạo ra kết quả hoàn toàn khác nhau khi lắp vào một bộ phận khác.
| Thành viên cố định | Đầu vào | Đầu ra | Kết quả điển hình | Đặc điểm |
|---|---|---|---|---|
| bánh răng vành | Đồ chống nắng | Người mang hành tinh | Giảm, cùng hướng | Cấu hình giảm tốc hành tinh phổ biến nhất |
| Đồ chống nắng | bánh răng vành | Người mang hành tinh | Giảm, cùng hướng | Tỷ lệ nhẹ nhàng hơn |
| Người mang hành tinh | Đồ chống nắng | bánh răng vành | Xoay ngược | Tạo thành hệ thống truyền động ngược trục cố định |
| Không có; hai thành viên bị kiểm soát | Tùy thuộc vào phương pháp điều khiển. | Thành viên thứ ba | Tỷ lệ biến đổi | Cơ sở của hệ thống truyền động tự động và hệ thống phân chia công suất |
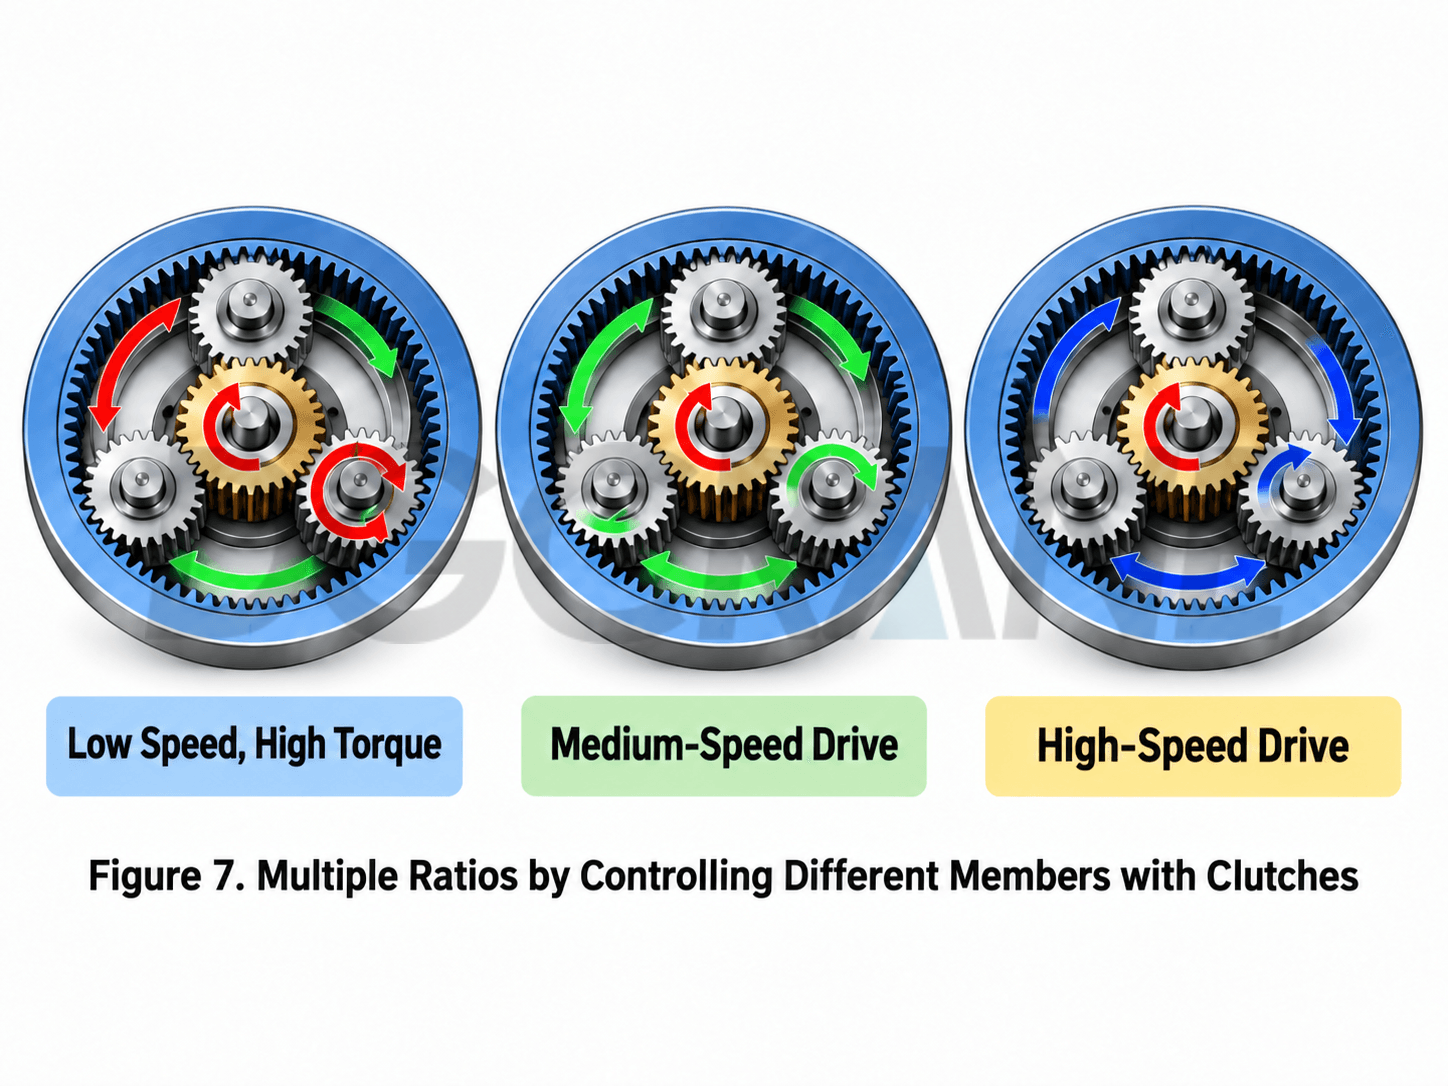
Một hiểu lầm phổ biến là người ta cho rằng bộ truyền bánh răng hành tinh chỉ có một tỷ số truyền duy nhất. Tỷ số truyền không chỉ được xác định bởi số răng mà còn bởi chi tiết nào được cố định, chi tiết nào là đầu vào và chi tiết nào là đầu ra.
Nếu cả ba thành viên chính đều được phép chuyển động, và một thành viên được điều khiển bởi ly hợp, phanh hoặc nguồn năng lượng khác, hệ thống có thể cung cấp các chức năng truyền động đa tốc độ phức tạp hơn hoặc phân chia công suất. Đây là lý do quan trọng tại sao bộ truyền động hành tinh được sử dụng rộng rãi trong hộp số tự động và cơ cấu phân chia công suất lai.
5. Tại sao bộ truyền động hành tinh có thể truyền mô-men xoắn cao trong không gian nhỏ như vậy?
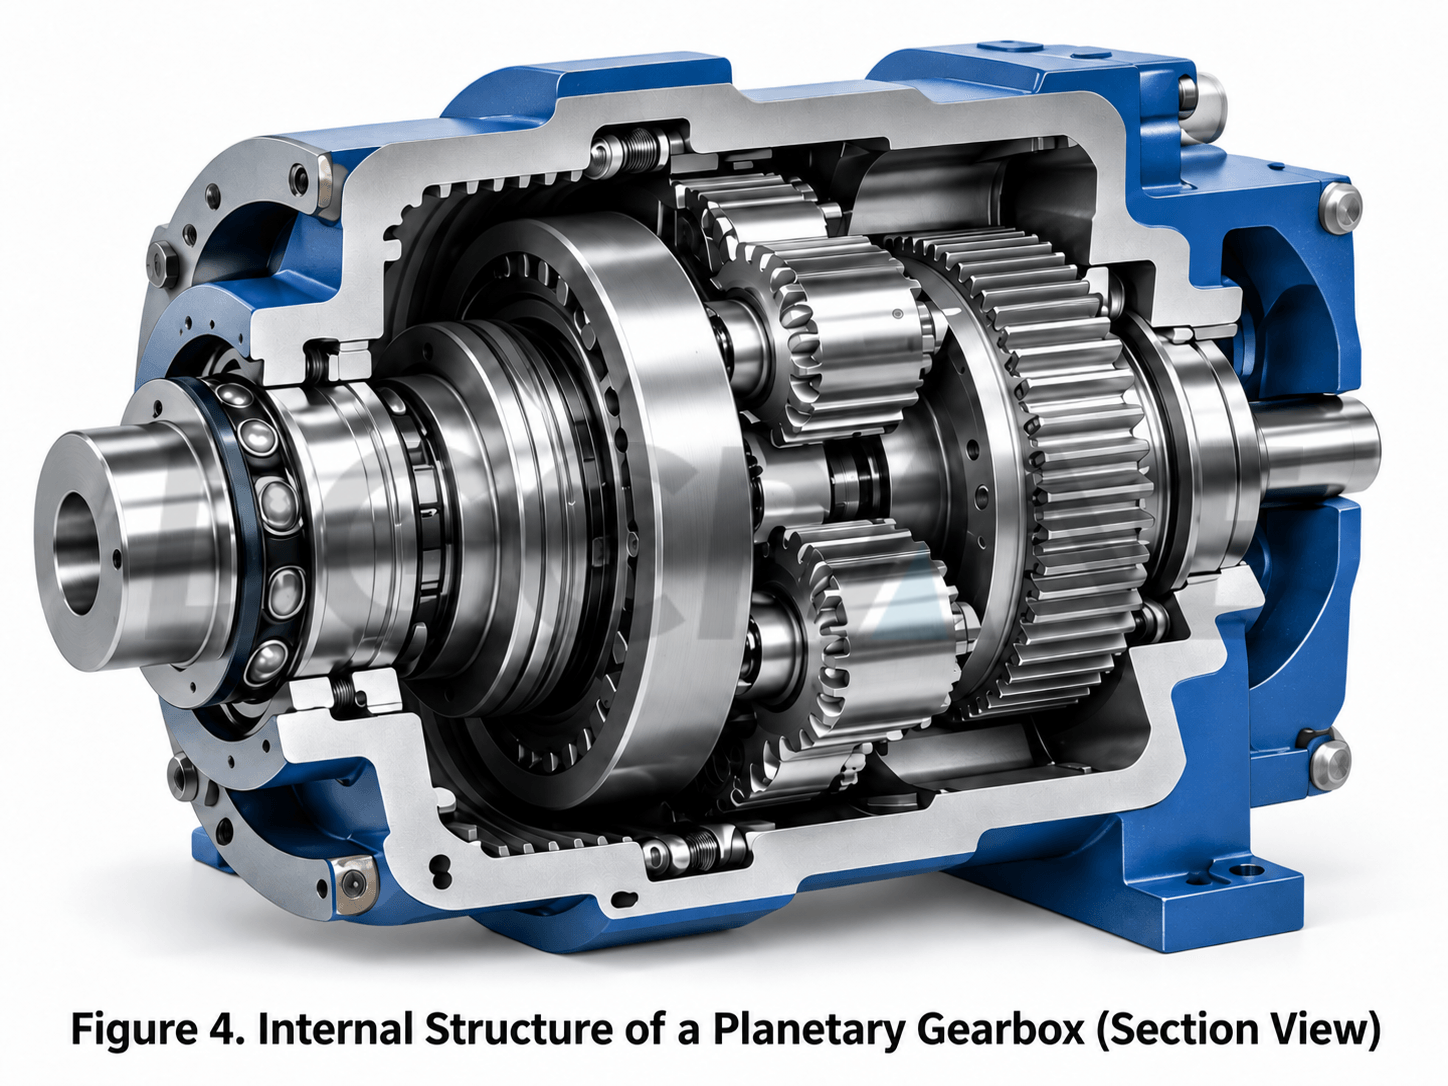
Lý do không có gì bí ẩn. Mấu chốt nằm ở "nhiều điểm kết nối đồng thời cộng với bố trí đồng trục".
Trong một cặp bánh răng thông thường, tải trọng chính tập trung vào một cặp bánh răng ăn khớp. Trong cơ cấu hành tinh, nhiều bánh răng hành tinh có thể ăn khớp với bánh răng mặt trời và bánh răng vành đai cùng một lúc. Khi thiết kế phù hợp và phân bố tải trọng đồng đều, mômen xoắn đầu vào có thể được chia sẻ bởi nhiều bánh răng hành tinh.
Đồng thời, bánh răng mặt trời, bánh răng vành và giá đỡ bánh răng hành tinh có thể được bố trí trên cùng một trục. Trục đầu vào và trục đầu ra không cần phải lệch nhau như trong bộ giảm tốc trục song song thông thường. Kết quả là mật độ mô-men xoắn cao hơn và bố trí nhỏ gọn hơn trong cùng kích thước tổng thể.
Tuy nhiên, không nên hiểu đơn giản cụm từ “nhiều bánh răng hành tinh hơn”.
Việc tăng số lượng bánh răng hành tinh không làm thay đổi tỷ số truyền lý thuyết, nhưng điều này không có nghĩa là tải trọng sẽ tự động được phân bổ đều. Sai sót trong quá trình sản xuất, sai số bước răng, khe hở ổ trục, độ chính xác định vị chốt hành tinh và biến dạng kết cấu đều ảnh hưởng đến sự phân chia tải trọng. Hộp số hành tinh tải trọng cao thường yêu cầu thiết kế phân chia tải trọng chuyên dụng.
6. Tại sao hộp số hành tinh lại đặc biệt phổ biến trong hộp số tự động?
Hệ thống bánh răng hành tinh có một ưu điểm mà hệ thống bánh răng trục cố định thông thường khó có thể đạt được cùng lúc: ly hợp và phanh có thể điều khiển sự kết nối và khóa của các bộ phận khác nhau, cho phép cùng một hệ thống bánh răng tạo ra nhiều tỷ số truyền khác nhau.
Ví dụ về mặt khái niệm, một vị trí bánh răng có thể cố định bánh răng vành, sử dụng bánh răng mặt trời làm đầu vào và sử dụng bộ phận mang bánh răng hành tinh làm đầu ra. Một vị trí bánh răng khác sẽ thay đổi bộ phận bị khóa. Một bộ ly hợp cũng có thể khóa hai bộ phận với nhau để tạo ra trạng thái truyền động trực tiếp gần tỷ lệ 1:1.
Điều này có nghĩa là hộp số không cần một cặp bánh răng trục cố định hoàn toàn riêng biệt cho mỗi vị trí số. Cấu trúc của nó có thể nhỏ gọn hơn và logic chuyển số có thể linh hoạt hơn.
Cần nhấn mạnh rằng hộp số tự động hiện đại thường sử dụng các bộ bánh răng hành tinh phức hợp, nhiều hàng bánh răng hành tinh và sự kết hợp của nhiều ly hợp. Tỷ số truyền thực tế của chúng phức tạp hơn nhiều so với một bộ bánh răng hành tinh đơn giản.
7. Tại sao cần cẩu trên cao và máy móc xây dựng lại dựa vào bộ giảm tốc hành tinh?
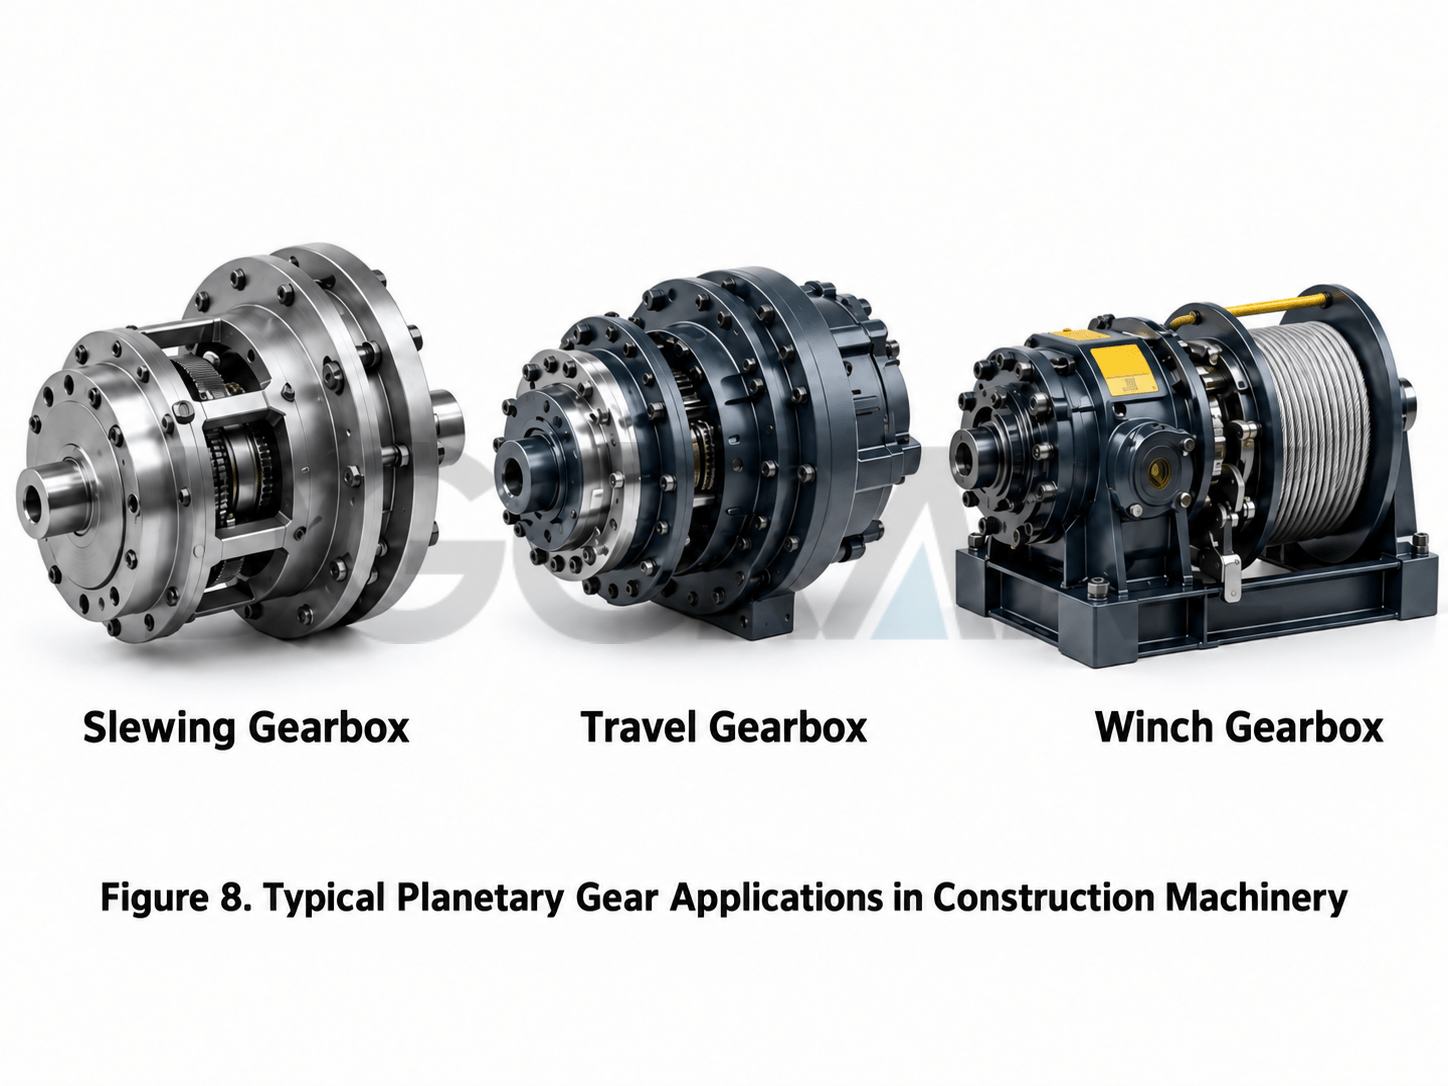
Bộ truyền động hành tinh có thể được tìm thấy trong động cơ di chuyển của máy xúc, cơ cấu di chuyển của cần cẩu trên cao, một số cơ cấu quay, hộp số tời cần cẩu trên caovà các hệ thống truyền động công nghiệp cỡ lớn.
Cần cẩu trên cao và máy móc xây dựng phải giải quyết một mâu thuẫn điển hình: động cơ thủy lực hoặc động cơ điện chạy ở tốc độ tương đối cao, trong khi bánh xe dẫn động, trống dâyCơ cấu quay hoặc cơ cấu xoay đòi hỏi tốc độ thấp và mô-men xoắn cao. Đồng thời, không gian lắp đặt thường rất hạn chế.
Hộp giảm tốc hành tinh rất phù hợp với các điều kiện vận hành này: nó có thiết kế đồng trục và nhỏ gọn, có thể cung cấp tỷ số giảm tốc lớn và có thể sử dụng nhiều cấp nối tiếp để giảm tốc độ hơn nữa và tăng mô-men xoắn đầu ra.
Tuy nhiên, bộ truyền động hành tinh không phải là giải pháp vạn năng có thể hoạt động chỉ bằng cách lắp đặt. Thiết kế thực tế cũng cần kiểm tra độ bền tiếp xúc bề mặt răng, độ bền uốn chân răng, tuổi thọ ổ trục, tải trọng chốt hành tinh, bôi trơn, cân bằng nhiệt, hiệu suất, tải trọng va đập và yêu cầu phanh.
8. Một điều kiện hình học dễ bị bỏ qua: Số lượng răng không thể được chọn một cách tùy ý.
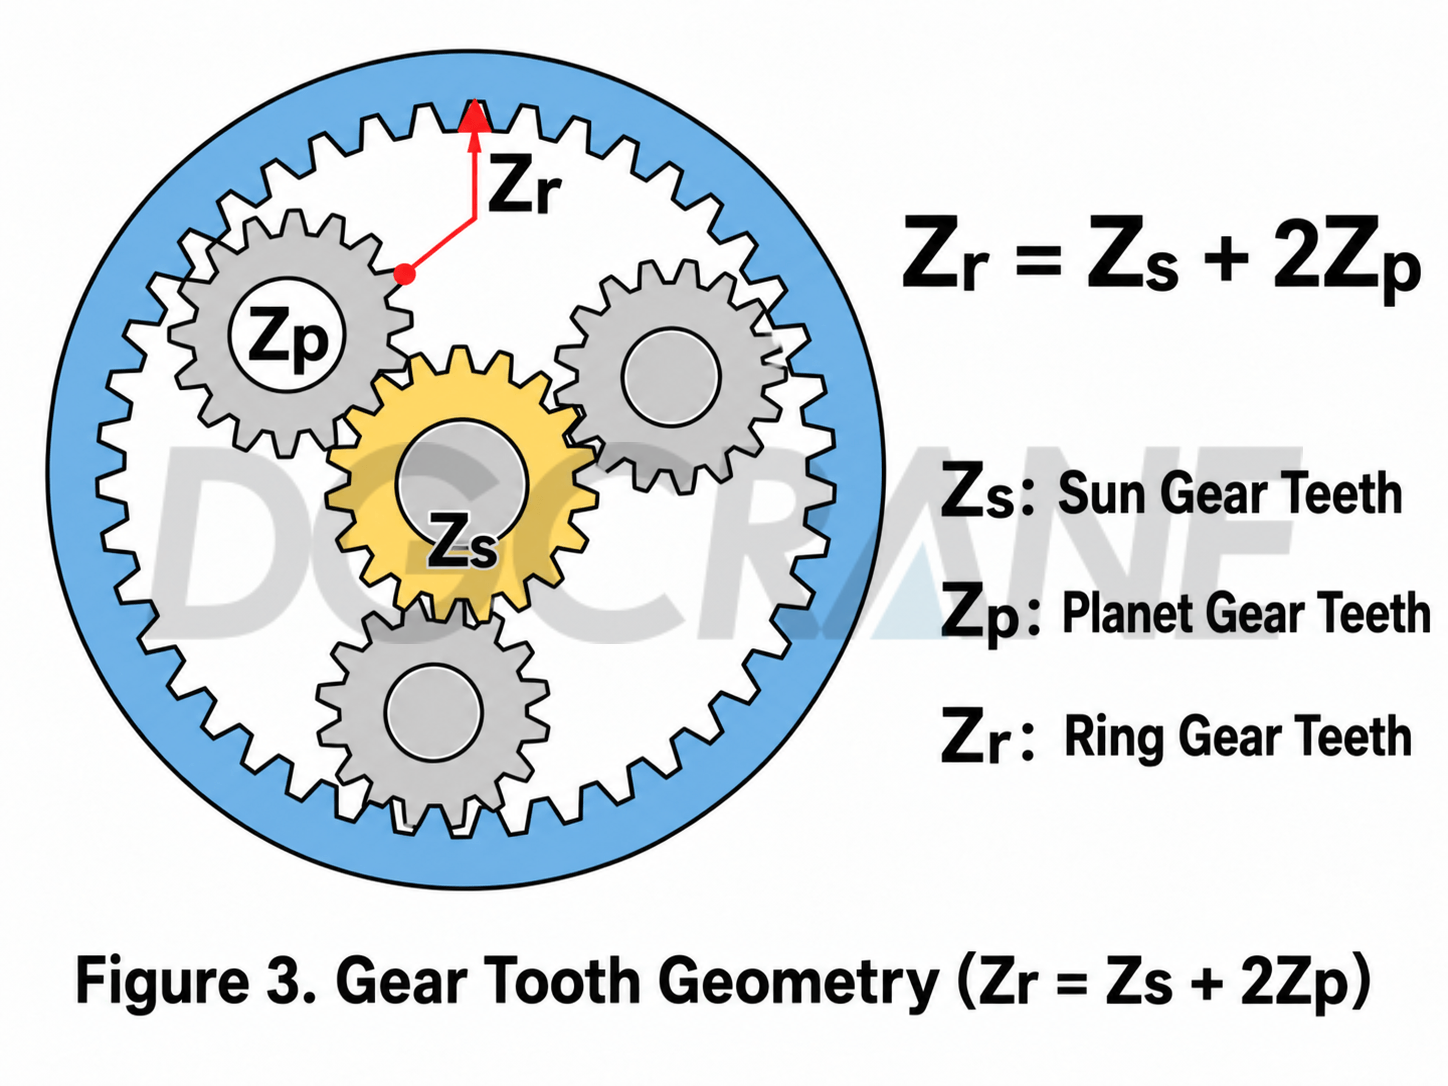
Trong một bộ truyền động hành tinh đơn giản, bánh răng mặt trời, các bánh răng hành tinh và bánh răng vành phải thỏa mãn một mối quan hệ hình học cơ bản. Đối với một bố trí đơn giản với cùng mô-đun và kiểu ăn khớp tiêu chuẩn, mối quan hệ phổ biến là:
Nếu bánh răng mặt trời có 20 răng và bánh răng hành tinh có 20 răng, thì bánh răng vành thường cần 60 răng để thỏa mãn mối quan hệ khoảng cách tâm.
Nếu cần bố trí nhiều bánh răng hành tinh một cách đồng đều, thì giai đoạn lắp ráp và khả năng nhiễu hình học giữa các bánh răng hành tinh liền kề cũng phải được kiểm tra. Nói cách khác, tính toán tỷ số truyền chỉ là bước đầu tiên. Cần có thêm thiết kế để đảm bảo bộ bánh răng có thể sản xuất, lắp ráp và chịu được tải trọng.
9. Bốn câu nói sau đây là đủ để hiểu về bộ truyền động bánh răng hành tinh.
- Bánh răng mặt trời nằm ở trung tâm; các bánh răng hành tinh quay quanh trục của chúng và quay quanh mặt trời; bánh răng vành bao quanh chúng; và bộ phận mang bánh răng hành tinh mang các bánh răng hành tinh quay theo nhóm.
- Số lượng bánh răng hành tinh thường không làm thay đổi tỷ số truyền lý thuyết, nhưng các bánh răng có thể chia sẻ tải trọng khi việc phân bổ tải được thiết kế hợp lý.
- Cùng một bộ truyền động hành tinh có thể tạo ra các mối quan hệ giảm tốc, tăng tốc hoặc đảo chiều khác nhau bằng cách thay đổi bộ phận cố định, bộ phận đầu vào và bộ phận đầu ra.
- Cấu hình giảm tốc phổ biến nhất cố định bánh răng vành, sử dụng bánh răng mặt trời làm đầu vào và sử dụng bộ truyền bánh răng hành tinh làm đầu ra. Trong trường hợp này, i = 1 + Zᵣ / Zₛ.
Lời kết: Sức mạnh thực sự của nó không nằm ở số lượng bánh răng, mà ở việc sử dụng các bậc tự do.
Hệ truyền động bánh răng thông thường giống như hai người nắm tay nhau: một người quay, người kia theo sau, nên mối quan hệ là trực tiếp. Hệ truyền động bánh răng hành tinh giống như một nhóm người cùng di chuyển trên một bệ quay. Bản thân bệ quay có thể di chuyển, và vòng ngoài cũng có thể di chuyển, vì vậy cùng một tổ hợp bánh răng có thể tạo ra các kết quả hoàn toàn khác nhau.
Đây là đặc điểm hấp dẫn nhất của bộ truyền động hành tinh. Với bốn thành phần cốt lõi—bánh răng mặt trời, bánh răng hành tinh, bánh răng vành và giá đỡ bánh răng hành tinh—nó kết hợp cấu trúc nhỏ gọn, nhiều tỷ số truyền, truyền động đồng trục và mật độ mô-men xoắn cao trong một cơ cấu duy nhất.
Lần tới khi bạn nhìn thấy hộp giảm tốc hành tinh trên máy móc xây dựng, hãy tự hỏi ba câu hỏi sau: Bộ phận nào được cố định? Bộ phận nào là đầu vào? Bộ phận nào là đầu ra? Khi đã trả lời được ba câu hỏi này, về cơ bản bạn có thể hiểu tại sao bộ bánh răng hành tinh lại quay như vậy.
Lưu ý: Bài viết này nhằm mục đích giới thiệu các nguyên lý cơ học. Các phương trình dựa trên các mối quan hệ động học của một bộ truyền bánh răng hành tinh đơn giản lý tưởng. Thiết kế hộp số cần cẩu trên cao thực tế cũng phải tính đến việc điều chỉnh biên dạng răng, độ chính xác sản xuất, phân bổ tải trọng, độ bền, hiệu suất, bôi trơn, ổ trục và cân bằng nhiệt.
Zora Zhao
Chuyên gia về Cầu trục/Cầu trục/Cẩu trục/Giải pháp phụ tùng cầu trục
Với hơn 10 năm kinh nghiệm trong ngành xuất khẩu cần cẩu ra nước ngoài, đã giúp hơn 10.000 khách hàng giải đáp các thắc mắc và thắc mắc trước khi bán hàng, nếu bạn có bất kỳ nhu cầu nào liên quan, vui lòng liên hệ với tôi!
WhatsApp: +86 189 3735 0200
E-mail: zorazhao@dgcrane.com
Chi tiết liên hệ
DGCRANE cam kết cung cấp các sản phẩm cầu trục chuyên nghiệp và dịch vụ sửa chữa. Đã xuất khẩu sang hơn 100 quốc gia, hơn 5000 khách hàng chọn chúng tôi, đáng để tin cậy.
Liên lạc
Điền thông tin chi tiết của bạn và một người nào đó trong nhóm bán hàng của chúng tôi sẽ liên hệ lại với bạn trong vòng 24 giờ!
Theo dõi bản tin của chúng tôi
Bảng giá DGCRANE, tin tức, bài báo và tài nguyên mới nhất.