

天井クレーン用遊星歯車減速機:4つの部品で複数の減速比を生み出す方法
目次
自動変速機、天井クレーンの遊星歯車機構、あるいは特定のロボット関節減速機などを分解してみると、非常に特徴的な歯車構造が繰り返し見られるでしょう。それは、中央に小さな歯車があり、その周りに複数の小さな歯車が配置され、さらに内側に歯のある外側のリングがあるという構造です。
見た目は「円形に配置された複数の歯車」に過ぎないように見えるが、非常に小さなスペースで減速、加速、逆回転、同軸伝達といった機能を実現できる。さらに、どの部品を固定し、どの部品を入力、どの部品を出力にするかを変えるだけで、全く異なる遊星歯車比を作り出すことも可能だ。
これは遊星歯車機構です。その強力な動力源は歯車の数ではなく、4つの主要部品間の厳密な運動学的関係にあります。
まず一点覚えておいてください。遊星歯車機構は、「別の歯車セットに切り替える」ことによって減速比を変えるのではありません。そうではなく、太陽歯車、リング歯車、遊星キャリア間の入力、出力、および固定関係を変更することによって、歯車セット全体の動きを再分配するのです。
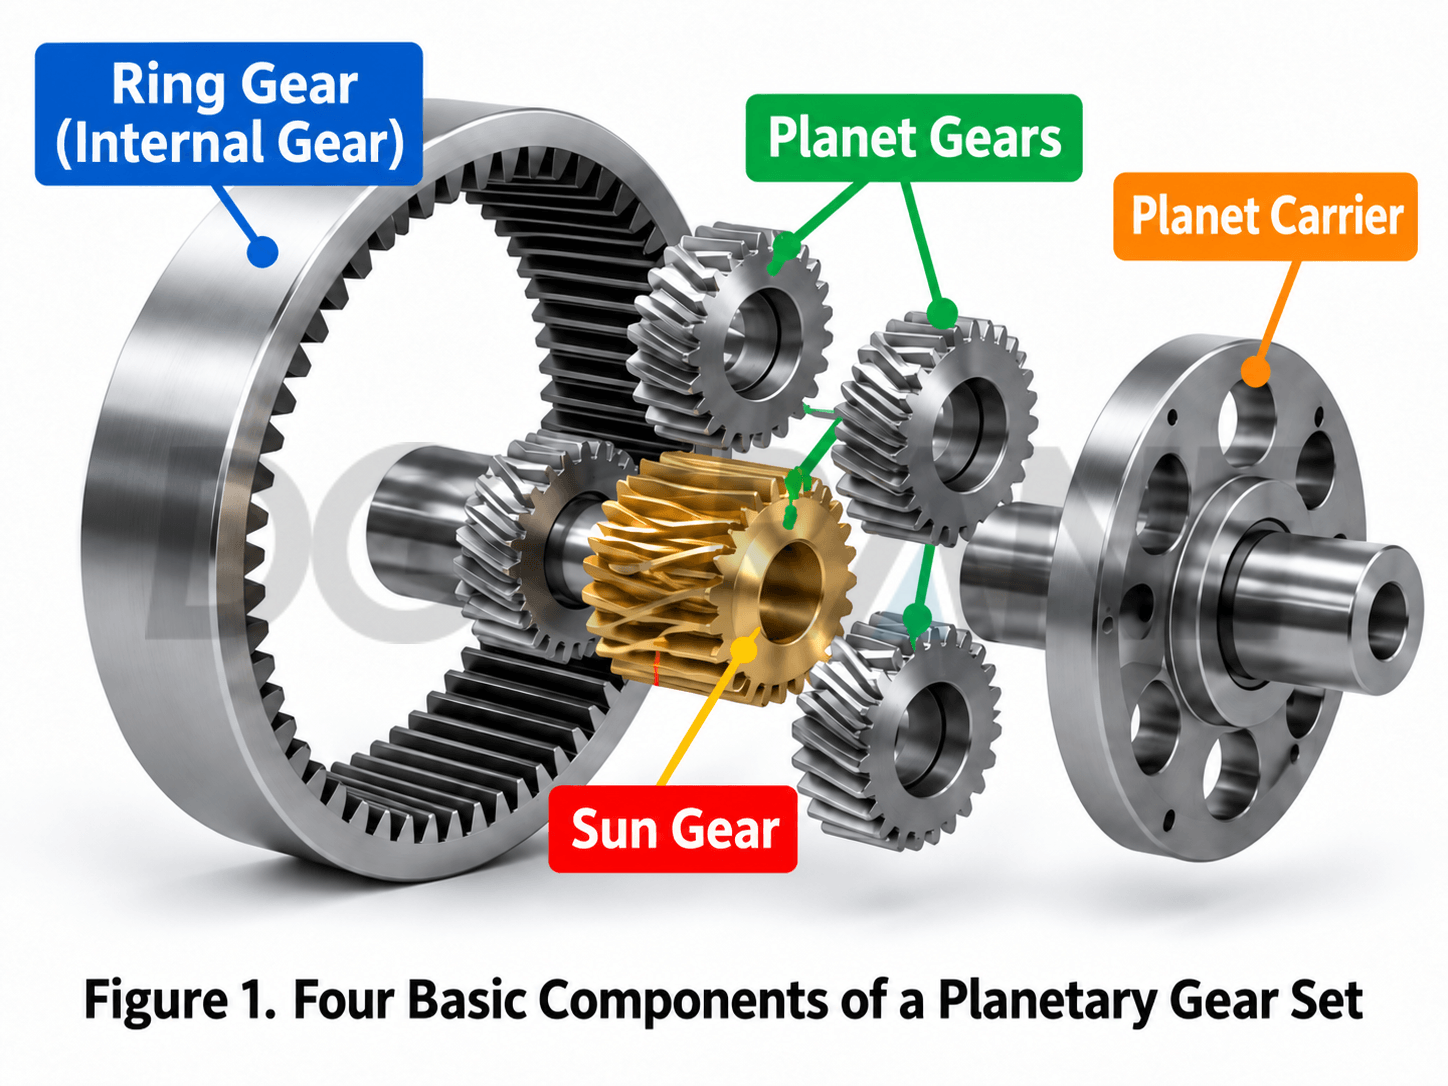
1. 遊星歯車機構の4つの構成要素は何ですか?
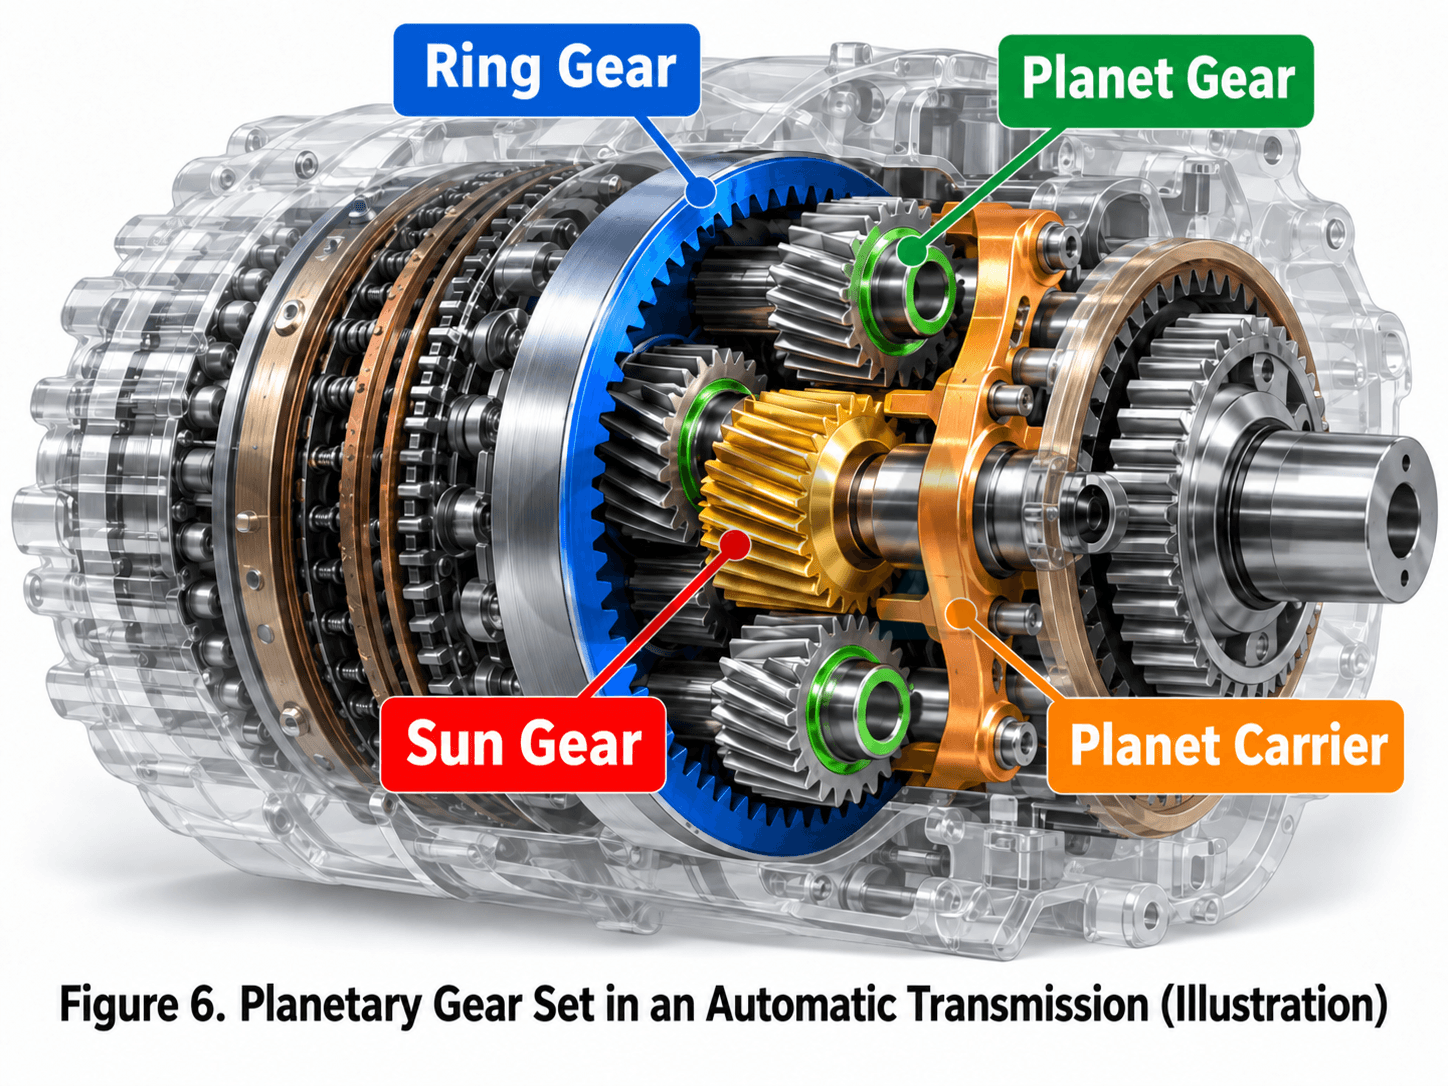
1.1 サンギア:システムの中心的なギア
サンギアは中央に位置し、通常は複数の遊星ギアと同時に噛み合います。多くの減速機では、電動モーターまたは油圧モーターの入力軸がサンギアに直接接続されているため、高速入力が伝達されることがよくあります。サンギアの歯数はZで表されます。s角速度はωでs.
1.2 遊星歯車:太陽の周りを公転しながら自転する
遊星歯車は、この機構の中で最も興味深い部分です。各遊星歯車は、遊星キャリアを介して太陽歯車の周りを回転しながら、それぞれ自身の軸を中心に回転します。同時に、太陽歯車と内輪歯車の両方と噛み合っています。
遊星歯車の数を増やしても、単純な遊星歯車機構の理論上の減速比は変わりません。しかし、設計が適切で負荷分担が良好な場合、複数の遊星歯車で負荷を分担することができます。これが、遊星歯車機構が高いトルク密度を実現できる理由の一つです。
1.3 リングギア:ギアセット全体を囲む
リングギアは外側に配置され、歯は内側を向いています。リングギアは遊星歯車と内部で噛み合います。リングギアは固定することも、入力要素または出力要素として使用することもできます。リングギアの歯数はZで表されます。r角速度はωでr.
1.4 惑星運搬装置:惑星群がどのように動くかを決定する
遊星歯車は単独では回転しません。その軸は遊星キャリアに取り付けられています。キャリアは遊星歯車を一体化して連結しているため、キャリアの回転は遊星歯車が太陽歯車の周りを回転することを意味します。キャリアの角速度はωで表されます。c多くの産業用減速機では、リングギアを固定し、サンギアを入力として使用し、プラネットキャリアを出力として使用するのが一般的な構成です。
| 成分 | 一般的なシンボル | 主な機能 | 典型的な状態 |
|---|---|---|---|
| 日焼け対策用品 | Zs/ωs | 遊星歯車に運動とトルクを伝達する中央歯車 | 高速入力としてよく使用される |
| 遊星歯車 | Zp/ωp | サンギアとリングギアの両方と噛み合う | 回転+公転 |
| リングギア | Zr/ωr | 伝達を拘束し、伝達に関与する外側内部ギア | 固定、入力、出力のいずれかになります。 |
| 惑星運搬船 | ωc | 遊星歯車軸を支え、軌道運動を生み出す。 | 低速出力としてよく使用される |
2. 遊星歯車比の真の核心:3つの回転部材を結びつける1つの方程式
通常の固定軸歯車列では、2つの歯車軸の位置は固定されているため、比率は比較的直感的に理解できます。遊星歯車機構は異なります。遊星歯車の軸は遊星キャリアと共に移動するため、「駆動歯車の歯数÷被動歯車の歯数」という単純な法則をそのまま適用することはできません。
最も一般的な単純な遊星歯車機構の場合、ウィリス方程式は太陽歯車、リング歯車、遊星キャリア間の速度関係を表します。
ここ、 ωₛ, ωᵣ、 と ω꜀ はそれぞれ、太陽歯車、リング歯車、遊星キャリアの角速度である。 Zₛ と Zᵣ これらは、太陽歯車とリング歯車の歯数です。
この方程式で最も重要な部分はマイナス符号ではなく、 ω꜀ 両方の速度から差し引かれる。言い換えれば、遊星歯車機構における噛み合い関係は、遊星キャリアと共に回転する座標系で理解する必要がある。
2つの部品の速度または固定状態が分かれば、3つ目の部品の速度を計算できる。したがって、同じ歯車セットでも、歯数を変えることなく全く異なる運動結果を生み出すことができる。
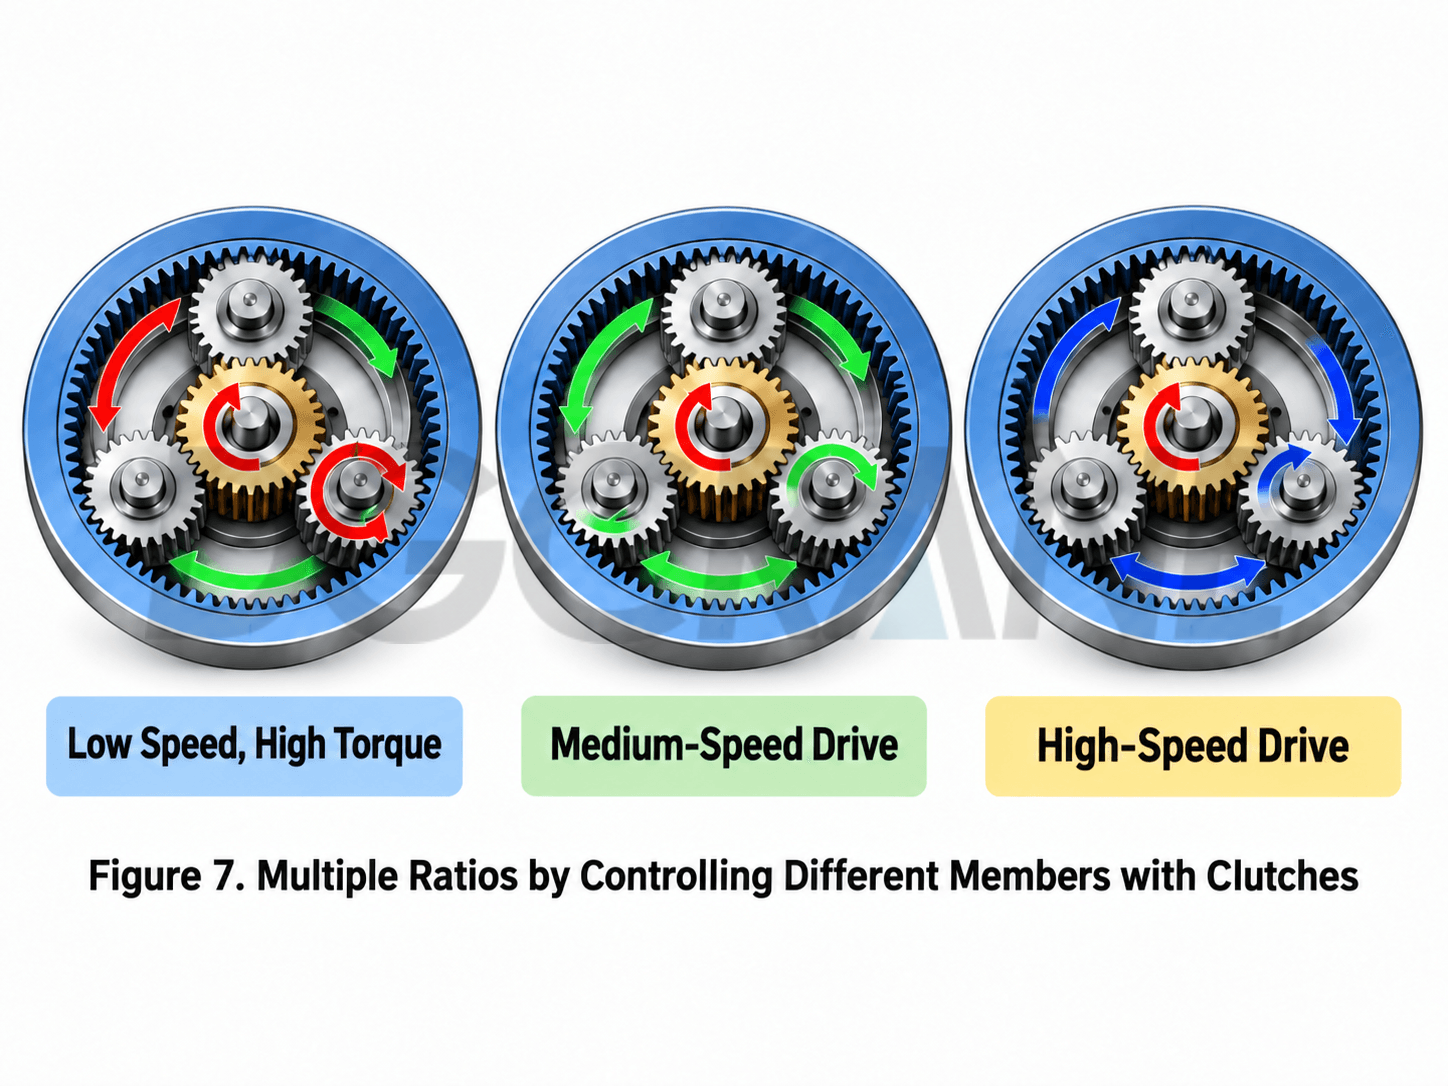
なぜこれがこれほど巧妙に思えるのでしょうか?太陽歯車、内歯車、遊星歯車のうち、いずれか1つの部品を固定し、残りの2つの部品の入力と出力を選択することで、減速、増速、逆回転といった様々な組み合わせを生み出すことができるからです。構造自体は変わりませんが、運動の関係性が変化するのです。
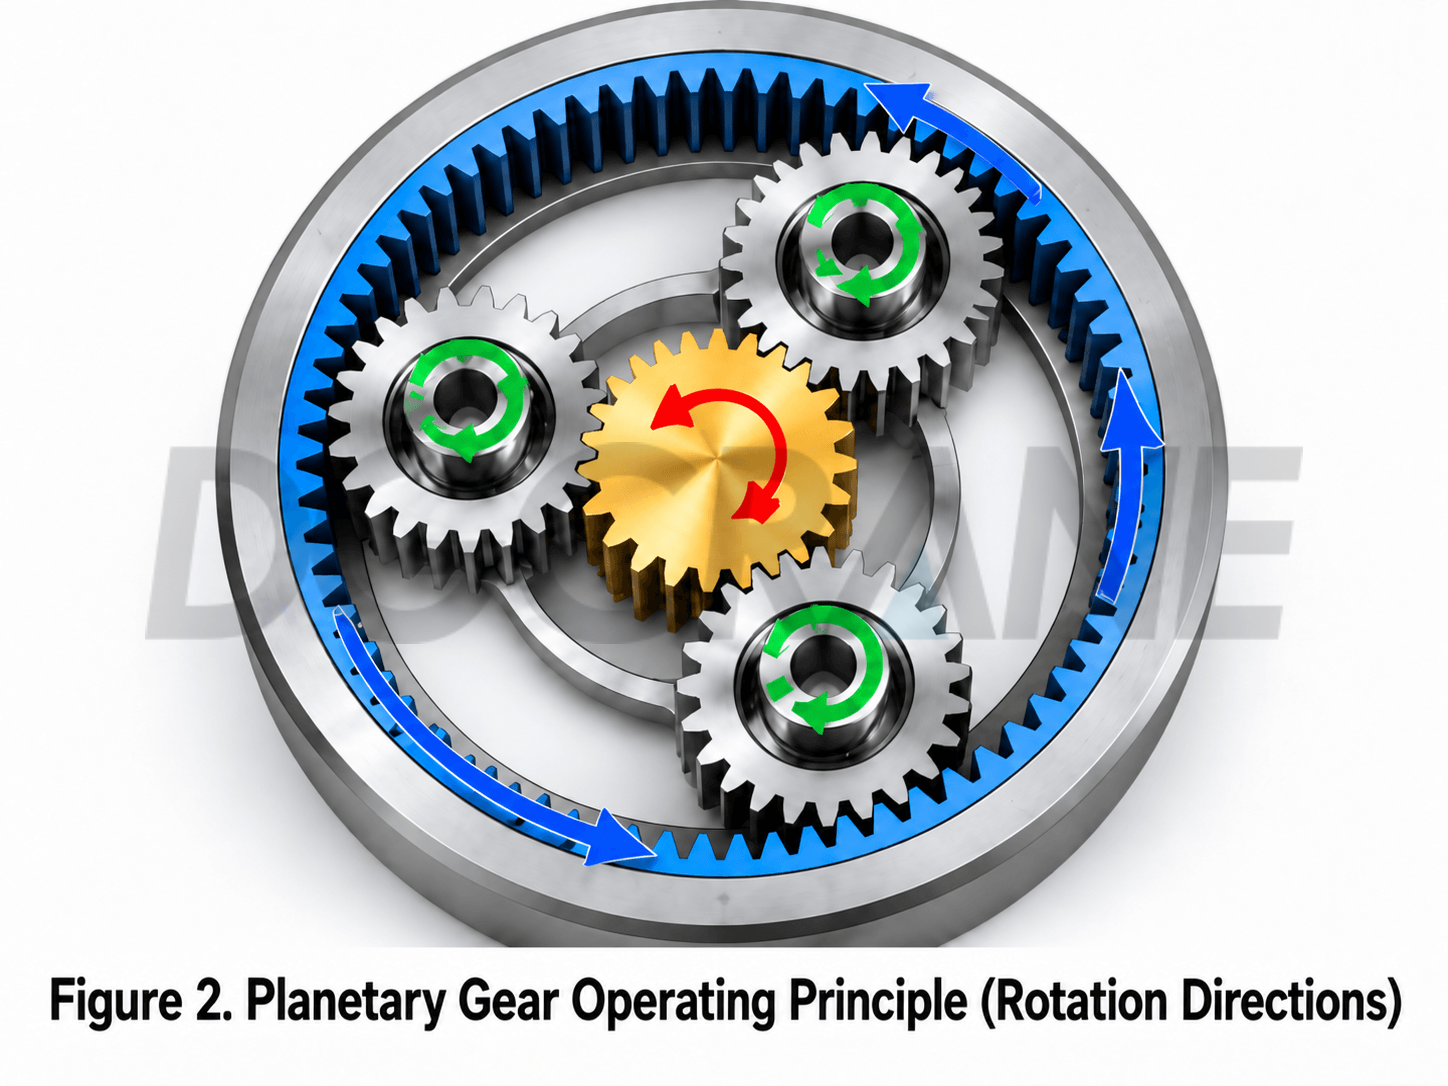
3. 最も一般的な構成:リングギア固定、太陽入力、キャリア出力
これは、天井クレーンの走行ギアボックス、旋回減速機、および多くの産業用遊星ギアボックスで一般的な基本配置です。リングギアを固定すると、 ωᵣ = 0この条件をウィリス方程式に代入すると、次のようになる。
サンギアの歯数が20で、リングギアの歯数が60の場合:
太陽歯車が4回転する間に、遊星キャリアは約1回転します。太陽歯車の入力速度が1,200回転/分の場合、損失を無視すると、遊星キャリアの理論上の出力速度は約300回転/分になります。
これは、トルク増幅を伴う典型的な減速方式です。理論上、損失を無視すれば、速度を約4分の1に減速することで出力トルクもそれに応じて増加します。しかし、実際の装置では、歯車のかみ合い損失、ベアリング損失、潤滑状態、その他の要因も考慮する必要があります。
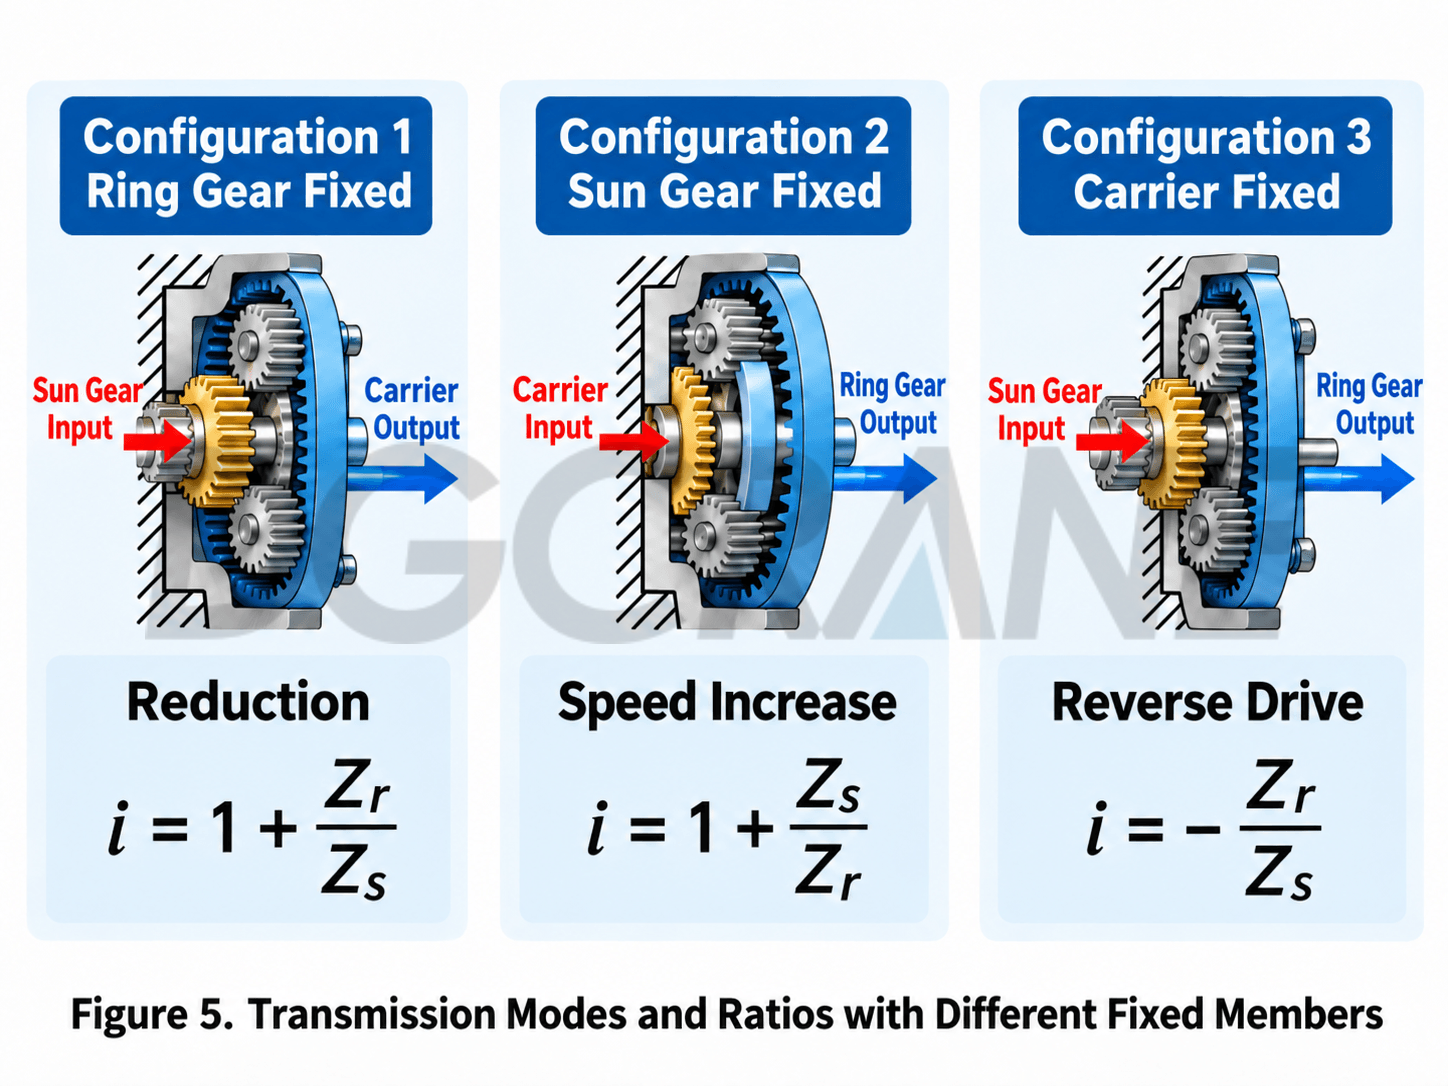
4. 異なる部材を固定すると、同じギアでも全く異なる結果が生じる
| 固定部材 | 入力 | 出力 | 典型的な結果 | 特性 |
|---|---|---|---|---|
| リングギア | 日焼け対策用品 | 惑星運搬船 | 縮小、同じ方向 | 最も一般的な惑星減速配置 |
| 日焼け対策用品 | リングギア | 惑星運搬船 | 縮小、同じ方向 | より穏やかな比率 |
| 惑星運搬船 | 日焼け対策用品 | リングギア | 逆回転 | 固定軸逆伝達機構を形成する |
| なし。2名が管理対象です。 | 制御方法による | 3人目のメンバー | 可変比率 | 自動変速機と動力分割システムの基礎 |
よくある誤解として、遊星歯車機構には当然ながら1つの減速比しかないと思われがちです。しかし、減速比は歯数だけでなく、どの部品が固定されているか、どの部品が入力側で、どの部品が出力側かによっても決まります。
3つの主要部品すべてが自由に動かせ、そのうちの1つがクラッチ、ブレーキ、または他の動力源によって制御される場合、システムはより複雑な多段変速機能や動力分割機能を実現できます。これが、遊星歯車機構が自動変速機やハイブリッド動力分割機構に広く用いられている重要な理由です。
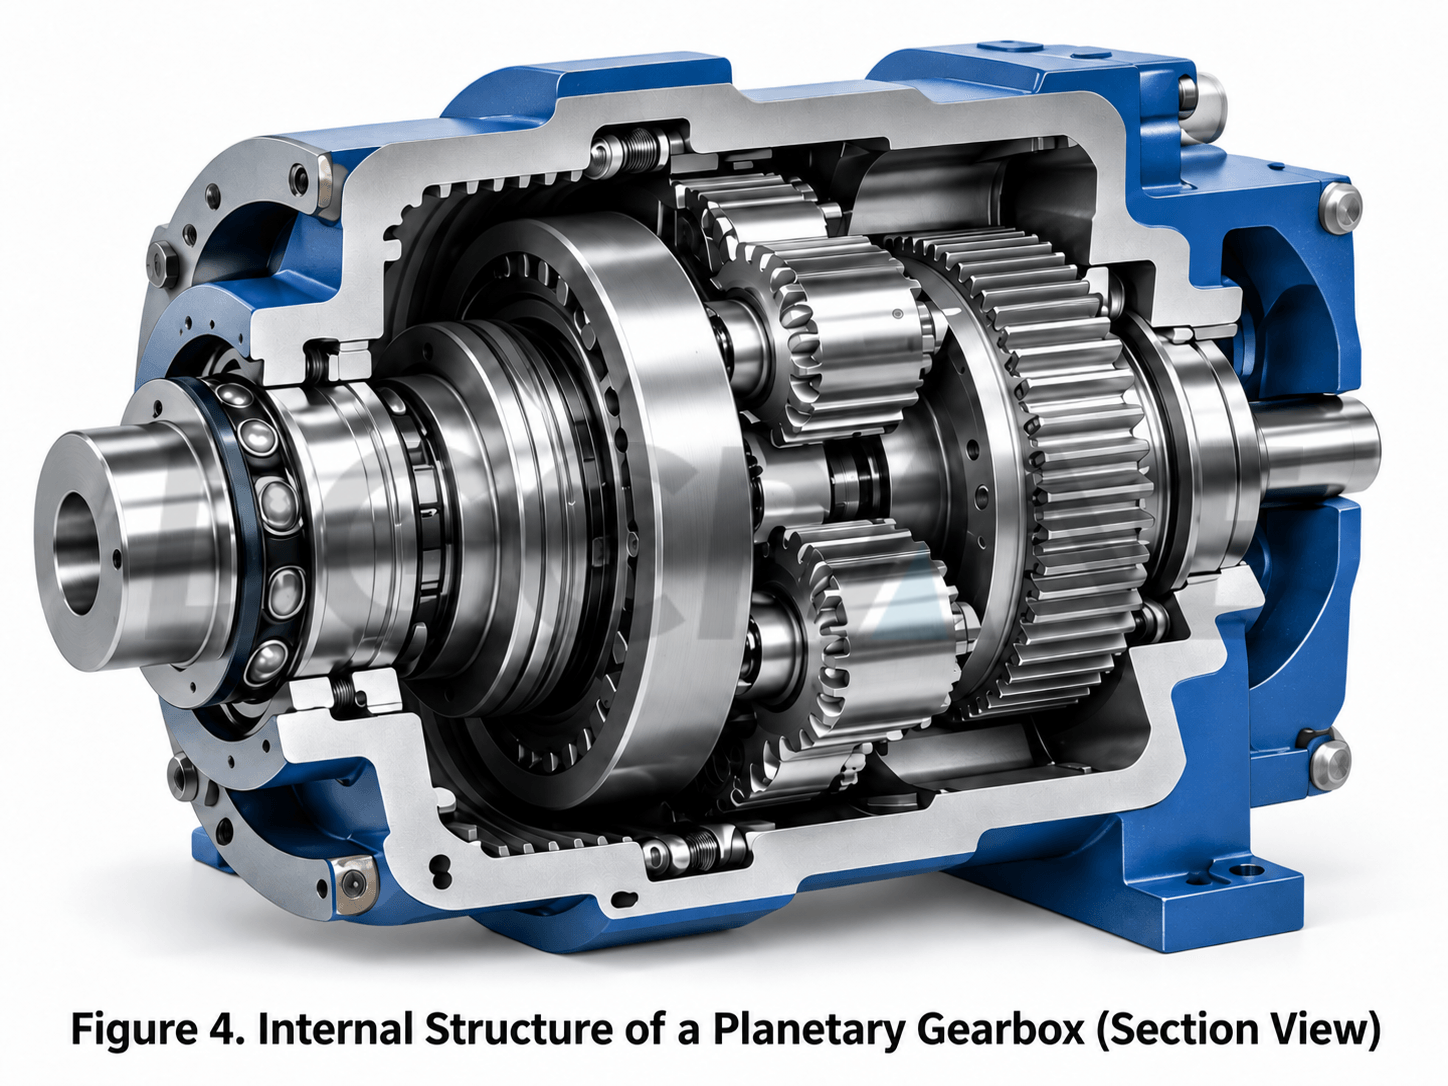
5. 遊星歯車機構はなぜ、これほど小さなスペースで高トルクを伝達できるのか?
理由は謎めいたものではない。鍵となるのは「複数の同時メッシュポイントと同軸配置」である。
通常の歯車対では、主負荷は1つの噛み合い対に集中します。遊星歯車機構では、複数の遊星歯車が太陽歯車とリング歯車に同時に噛み合うことができます。設計が適切で負荷配分が均一であれば、入力トルクを複数の遊星歯車で分担することが可能です。
同時に、太陽歯車、リング歯車、遊星キャリアを同一軸上に配置できる。入力軸と出力軸は、一般的な平行軸減速機のように横方向にオフセットする必要がない。その結果、トルク密度が向上し、全体サイズは同程度でありながら、よりコンパクトな配置が可能となる。
しかし、「遊星歯車が増える」ということを単純に理解すべきではない。
遊星歯車の数を増やしても理論上の減速比は変わりませんが、だからといって負荷が自動的に均等に分散されるわけではありません。製造誤差、リード誤差、ベアリングクリアランス、遊星歯車ピンの位置決め精度、構造変形など、すべてが負荷分担に影響を与えます。高負荷の遊星歯車減速機には、専用の負荷分担設計が必要となる場合が多いのです。
6. 遊星歯車機構が自動変速機で特に人気があるのはなぜですか?
遊星歯車機構には、通常の固定軸歯車列では同時に実現するのが難しい利点があります。それは、クラッチとブレーキによって異なる部品の接続とロックを制御できるため、同じ歯車機構で複数の減速比を実現できる点です。
概念的な例として、あるギア位置ではリングギアを固定し、サンギアを入力として、プラネットキャリアを出力として使用することができます。別のギア位置では、ロックされる部材を変更します。クラッチによって2つの部材をロックすることで、1:1に近いダイレクトドライブ状態を作り出すことも可能です。
これは、トランスミッションが各ギアポジションごとに完全に独立した固定軸ギアペアを必要としないことを意味します。そのため、構造をよりコンパクトにすることができ、変速ロジックもより柔軟になります。
現代の自動変速機は通常、複合遊星歯車機構、複数の遊星歯車列、および複数のクラッチの組み合わせを使用していることを強調しておく必要がある。実際の変速比の計算は、単一の単純な遊星歯車機構の場合よりもはるかに複雑である。
7. 天井クレーンや建設機械はなぜ遊星減速機に依存するのか?
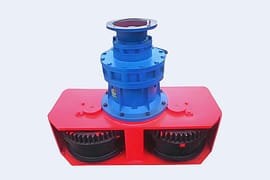
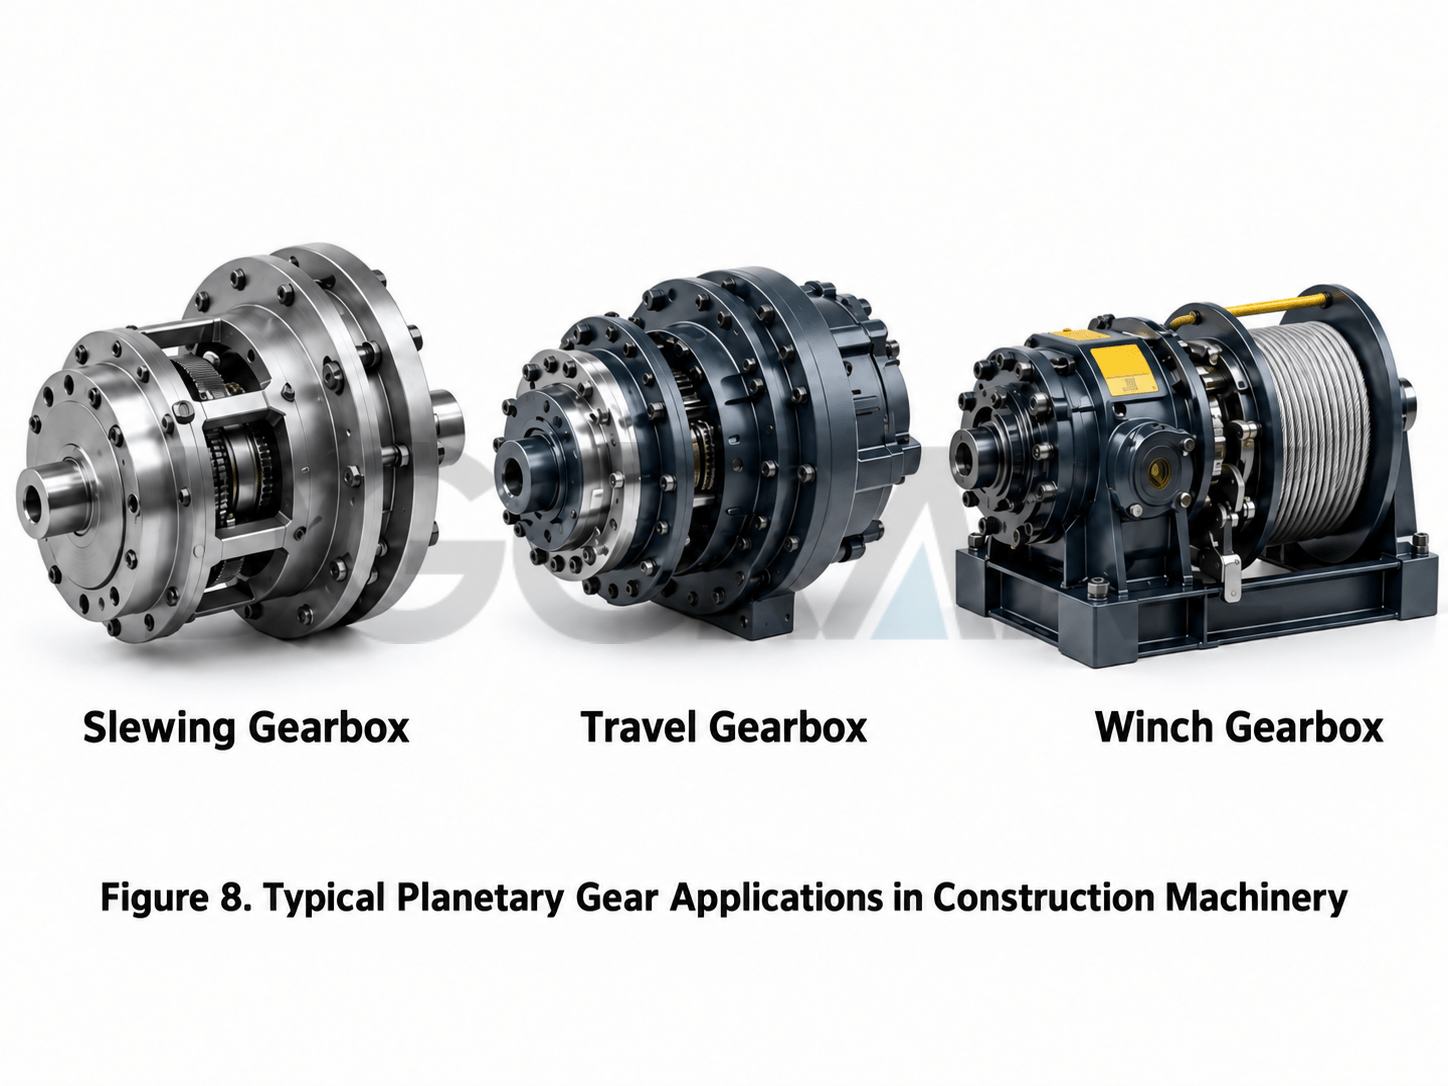
遊星歯車は、掘削機の走行モーター、天井クレーンの走行機構、特定の旋回機構などに見られます。 天井クレーン用ウインチギアボックス、そして大型産業用駆動装置。
天井クレーンや建設機械は、典型的な矛盾を解決しなければなりません。油圧モーターや電気モーターは比較的高速で回転しますが、駆動輪は ロープドラム旋回機構には低速かつ高トルクが求められる。同時に、設置スペースが非常に限られている場合が多い。
遊星減速機は、このような運転条件に最適です。同軸でコンパクトであり、大きな減速比を実現でき、複数の段を直列に接続することで、さらに速度を落とし、出力トルクを増加させることができます。
しかし、遊星歯車装置は、単に取り付けるだけで機能する万能な解決策ではありません。実際の設計では、歯面接触強度、歯根曲げ強度、ベアリング寿命、遊星歯車ピンへの負荷、潤滑、熱バランス、効率、衝撃荷重、および制動要件も確認する必要があります。
8. 見落としがちな幾何学的条件:歯の数は任意に選択できない
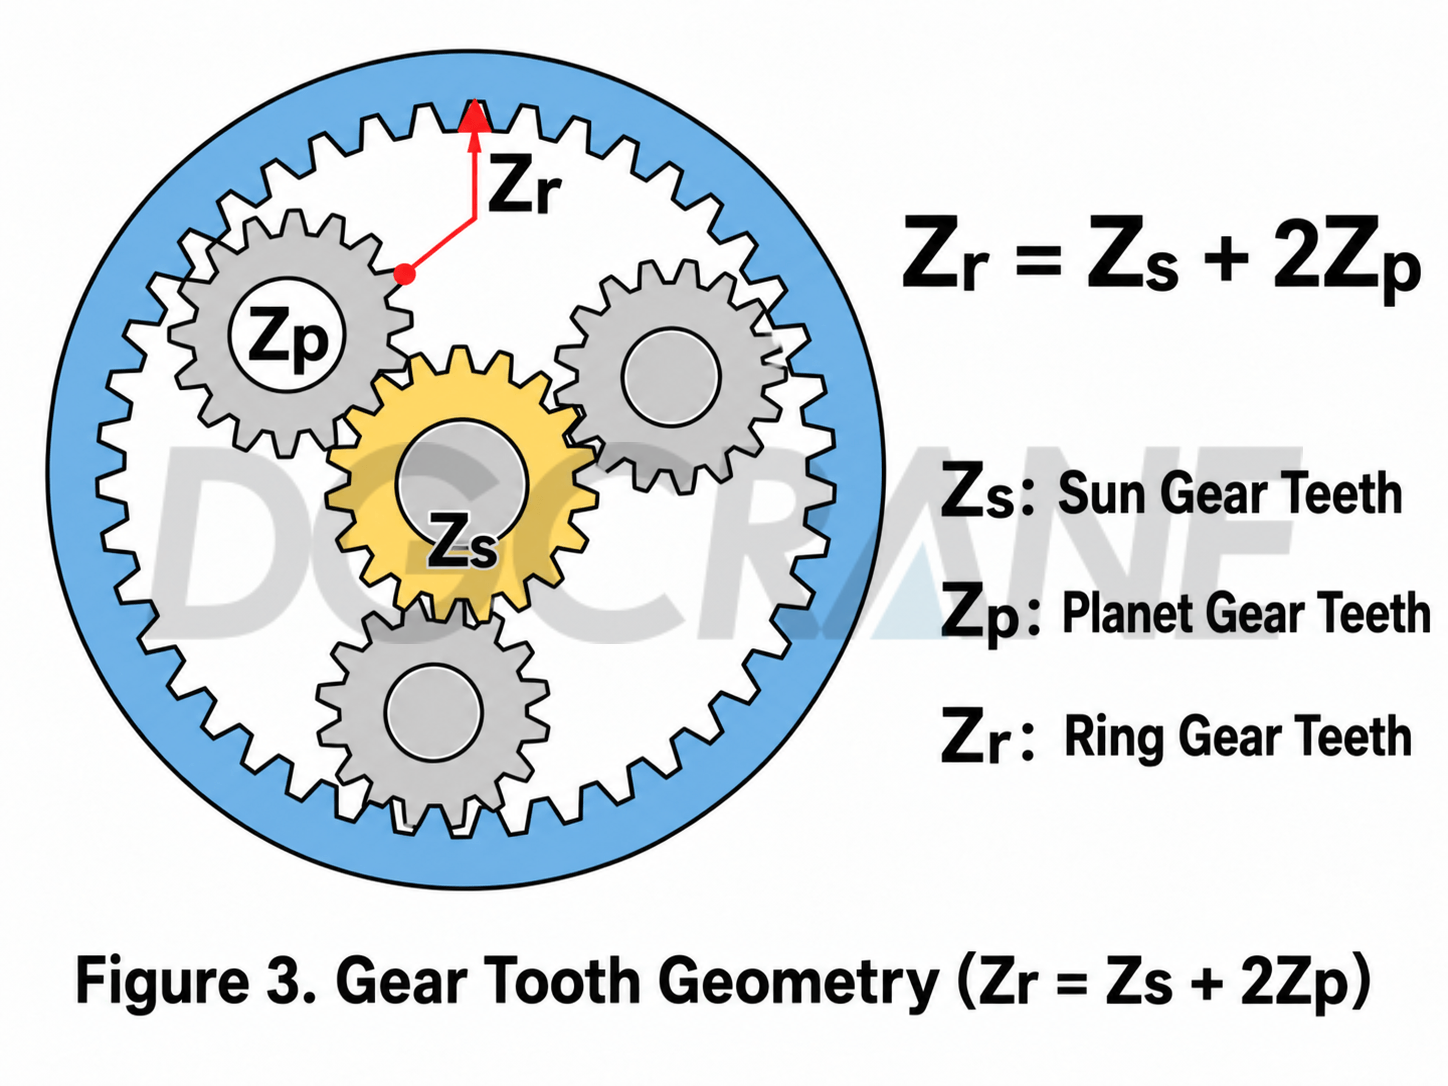
単純な遊星歯車機構では、太陽歯車、遊星歯車、およびリング歯車は基本的な幾何学的関係を満たす必要があります。同じモジュールと標準的な噛み合いを持つ単純な配置の場合、一般的な関係は次のとおりです。
太陽歯車に20枚の歯があり、遊星歯車にも20枚の歯がある場合、中心距離の関係を満たすためには通常、リングギアには60枚の歯が必要になります。
複数の遊星歯車を均等に配置する場合、組み立て工程や隣接する遊星歯車間の幾何学的干渉の可能性も確認する必要があります。つまり、歯車比を計算するのは最初のステップに過ぎません。歯車セットを製造可能、組み立て可能、かつ負荷に耐えられるようにするには、さらなる設計が必要です。
9. 遊星歯車機構を理解するには、4つの説明で十分です
- 太陽歯車は中央に位置し、遊星歯車はそれぞれの軸を中心に回転し、太陽の周りを公転します。リングギアは遊星歯車を囲み、遊星キャリアは遊星歯車群をまとめて運びます。
- 遊星歯車の数は一般的に理論上の減速比を変えませんが、負荷配分が適切に設計されていれば、歯車が負荷を分担することができます。
- 同じ遊星歯車機構でも、固定部材、入力部材、出力部材を変更することで、減速比、増速比、逆転比など、さまざまな関係性を実現できる。
- 最も一般的な減速機構は、リングギアを固定し、サンギアを入力として使用し、プラネットキャリアを出力として使用する。この場合、 i = 1 + Zᵣ / Zₛ.
最後に:その真の強みはギアの数ではなく、自由度の利用にある。
通常の歯車駆動は、二人が手をつないでいるようなもので、一方が回転し、もう一方がそれに追従するため、関係は直接的です。一方、遊星歯車機構は、回転するプラットフォーム上で複数の人が一緒に動いているようなもので、プラットフォーム自体が動くだけでなく、外側のリングも動くため、同じ歯車の組み合わせでも全く異なる結果を生み出すことができます。
これは遊星歯車機構の最も魅力的な特徴です。太陽歯車、遊星歯車、内歯車、遊星キャリアという4つの主要部品から構成され、コンパクトな構造、多様な減速比、同軸伝達、そして高いトルク密度を単一の機構に統合しています。
次に建設機械で遊星減速機を見かけたら、まず次の3つの質問をしてみてください。どの部品が固定されているか?どの部品が入力か?どの部品が出力か?これらの3つの質問に答えることができれば、遊星歯車機構がどのように回転するのかを大まかに理解できるでしょう。
注:この記事は機械原理の入門として書かれたものです。方程式は理想的な単純な遊星歯車機構の運動学的関係に基づいています。実際の天井クレーン用ギアボックスの設計では、歯形修正、製造精度、負荷分担、強度、効率、潤滑、ベアリング、および熱バランスも考慮する必要があります。
ゾラ・ジャオ
天井クレーン/ガントリークレーン/ジブクレーン/クレーン部品ソリューションのエキスパート
クレーン海外輸出業界で 10 年以上の経験があり、10,000 人以上の顧客の販売前の質問や懸念事項を解決してきました。関連するニーズがございましたら、お気軽にご連絡ください。
ワッツアップ: +86 189 3735 0200
Eメール zorazhao@dgcrane.com
連絡先
DGCRANEは、プロのオーバーヘッドクレーン製品と関連するサービスを提供することにコミットしている。100カ国以上に輸出され、5000人以上のお客様に選ばれており、信頼される価値があります。
連絡先
お客様の情報を入力していただくと、24時間以内にセールスチームからご連絡を差し上げます。
ニュースレターを購読する
最新のDGCRANEの価格表、ニュース、記事、資料を掲載しています。