

-
শিল্প
-
প্রিকাস্ট কংক্রিট প্ল্যান্ট
-
ইস্পাত শিল্প
-
কাগজ শিল্প
-
শক্তি এবং বায়োমাস শিল্প থেকে বর্জ্য
-
পাওয়ার ইন্ডাস্ট্রি
-
অটোমোটিভ উৎপাদনের জন্য ওভারহেড ক্রেন: বর্ধিত দক্ষতার জন্য স্মার্ট সমাধান
-
পোর্ট মেশিন শিল্প
-
প্রস্তুতকারী প্রতিষ্ঠান
-
বিভিন্ন ধরনের কনটেইনার ক্রেন, শিপইয়ার্ড ক্রেন, বন্দর, হারবার এবং কোয়ে ব্যবহৃত কার্গো ক্রেন
-
কাঠ উত্তোলনের জন্য ওভারহেড ক্রেন: দক্ষ এবং নিরাপদ কাঠ পরিচালনা
-
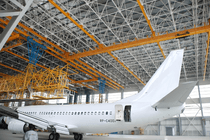
বিমান শিল্পের জন্য ওভারহেড ক্রেন: বিমান সমাবেশ, রক্ষণাবেক্ষণ এবং মেরামতকে সহজতর করা
-
খাদ্য ও পানীয়ের জন্য ওভারহেড ক্রেন: উৎপাদনশীলতা এবং খাদ্য নিরাপত্তা উন্নত করার জন্য আদর্শ
-
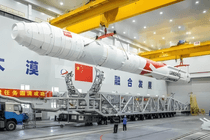
মহাকাশ শিল্পের জন্য ওভারহেড ক্রেন: দক্ষ রকেট উৎপাদন এবং উৎক্ষেপণে গুরুত্বপূর্ণ ভূমিকা
-
-
ইকুইপমেন্ট
-
ওভারহেড ক্রেনস
-
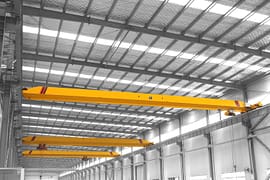
সিঙ্গেল গার্ডার ওভারহেড ক্রেন
-
ডাবল গার্ডার ওভারহেড ক্রেন
-
FEM স্ট্যান্ডার্ড ওভারহেড ক্রেন
-
নিম্ন হেডরুম ওভারহেড ক্রেন
-
বালতি ওভারহেড ক্রেন ধরুন
-
চুম্বক উত্তোলন সহ ইলেক্ট্রোম্যাগনেটিক ওভারহেড ক্রেন
-
ম্যাগনেট বিম সহ ইলেক্ট্রোম্যাগনেটিক ওভারহেড ক্রেন
-
ম্যানুয়াল ওভারহেড ক্রেন
-
ডাবল ট্রলি ওভারহেড ক্রেন
-
এলডিপি একক গার্ডার ওভারহেড ক্রেন
-
- EOT ক্রেন
- গ্যান্ট্রি ক্রেনস
- জিব ক্রেনস
-
উত্তোলন এবং উইঞ্চ ট্রলি
-
বৈদ্যুতিক তারের দড়ি উত্তোলন যন্ত্র
-
FEM স্ট্যান্ডার্ড ওয়্যার দড়ি বৈদ্যুতিক উত্তোলন
-
FEM স্ট্যান্ডার্ড বৈদ্যুতিক চেইন হোইস্ট
-
ক্রেন ট্রলি
-
চেইন হোইস্ট
-
বৈদ্যুতিক উইঞ্চ
-
ম্যানুয়াল চেইন হোইস্ট
-
ডাবল গার্ডার ট্রলি বৈদ্যুতিক উত্তোলন
-
লো হেডরুম ওয়্যার রোপ ইলেকট্রিক হোস্ট
-
গলিত ধাতুর জন্য বৈদ্যুতিক উত্তোলন
-
বায়ুসংক্রান্ত (বায়ু) চেইন উত্তোলন
-
লিভার উত্তোলন
-
বৈদ্যুতিক উত্তোলন
-
- ওয়ার্কস্টেশন ক্রেন
- পোর্টেবল গ্যান্ট্রি ক্রেন
- বিস্ফোরণরোধী ক্রেন এবং উত্তোলন যন্ত্র
- বিশেষ ক্রেন
- পোর্ট ক্রেনস
- বৈদ্যুতিক স্থানান্তর কার্ট
-
ওভারহেড ক্রেনস
- ক্রেন পার্টস
- আমাদের সম্পর্কে
- যোগাযোগ করুন
ওভারহেড ক্রেন প্ল্যানেটারি গিয়ারবক্স: কীভাবে চারটি উপাদান একাধিক অনুপাত তৈরি করে
সুচিপত্র
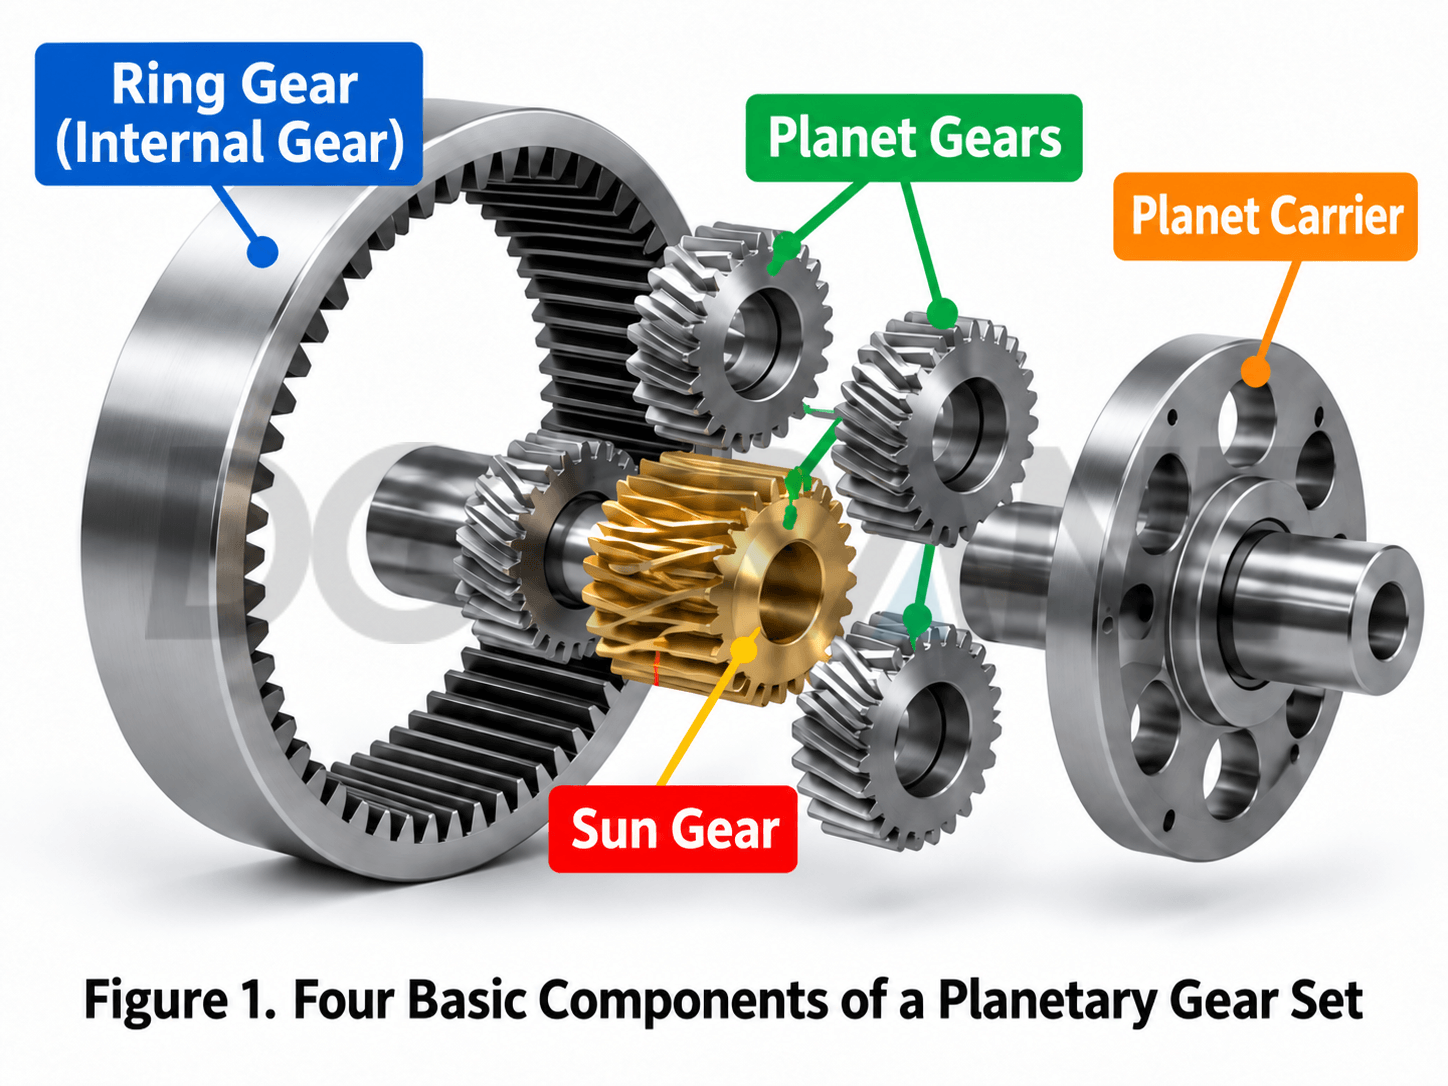
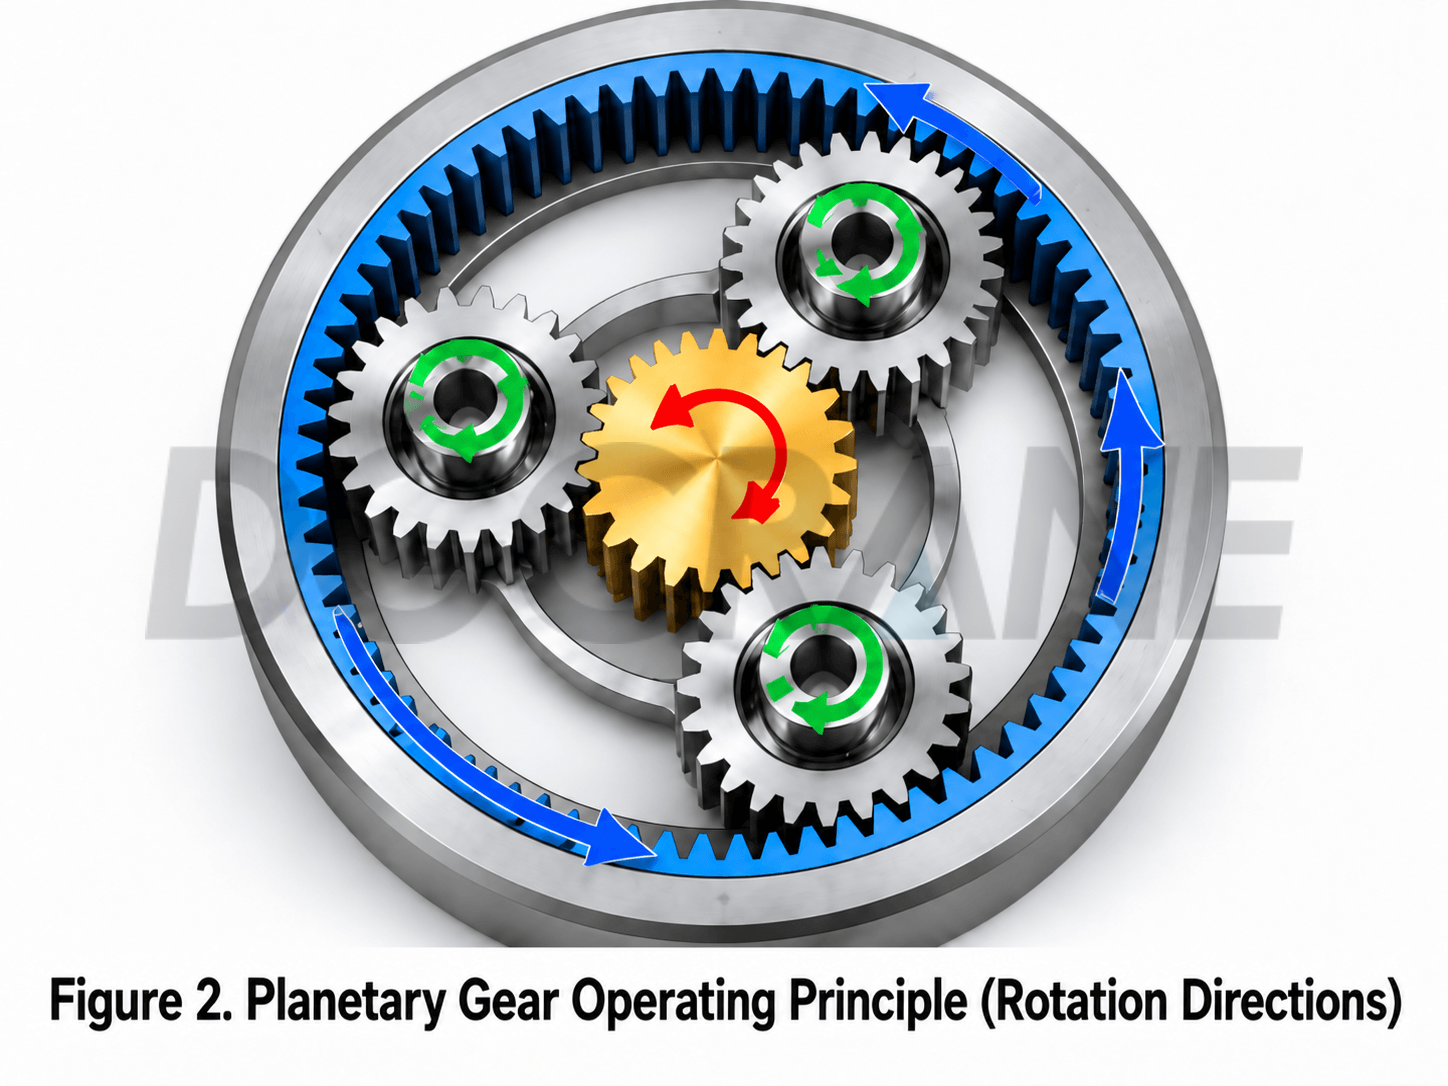
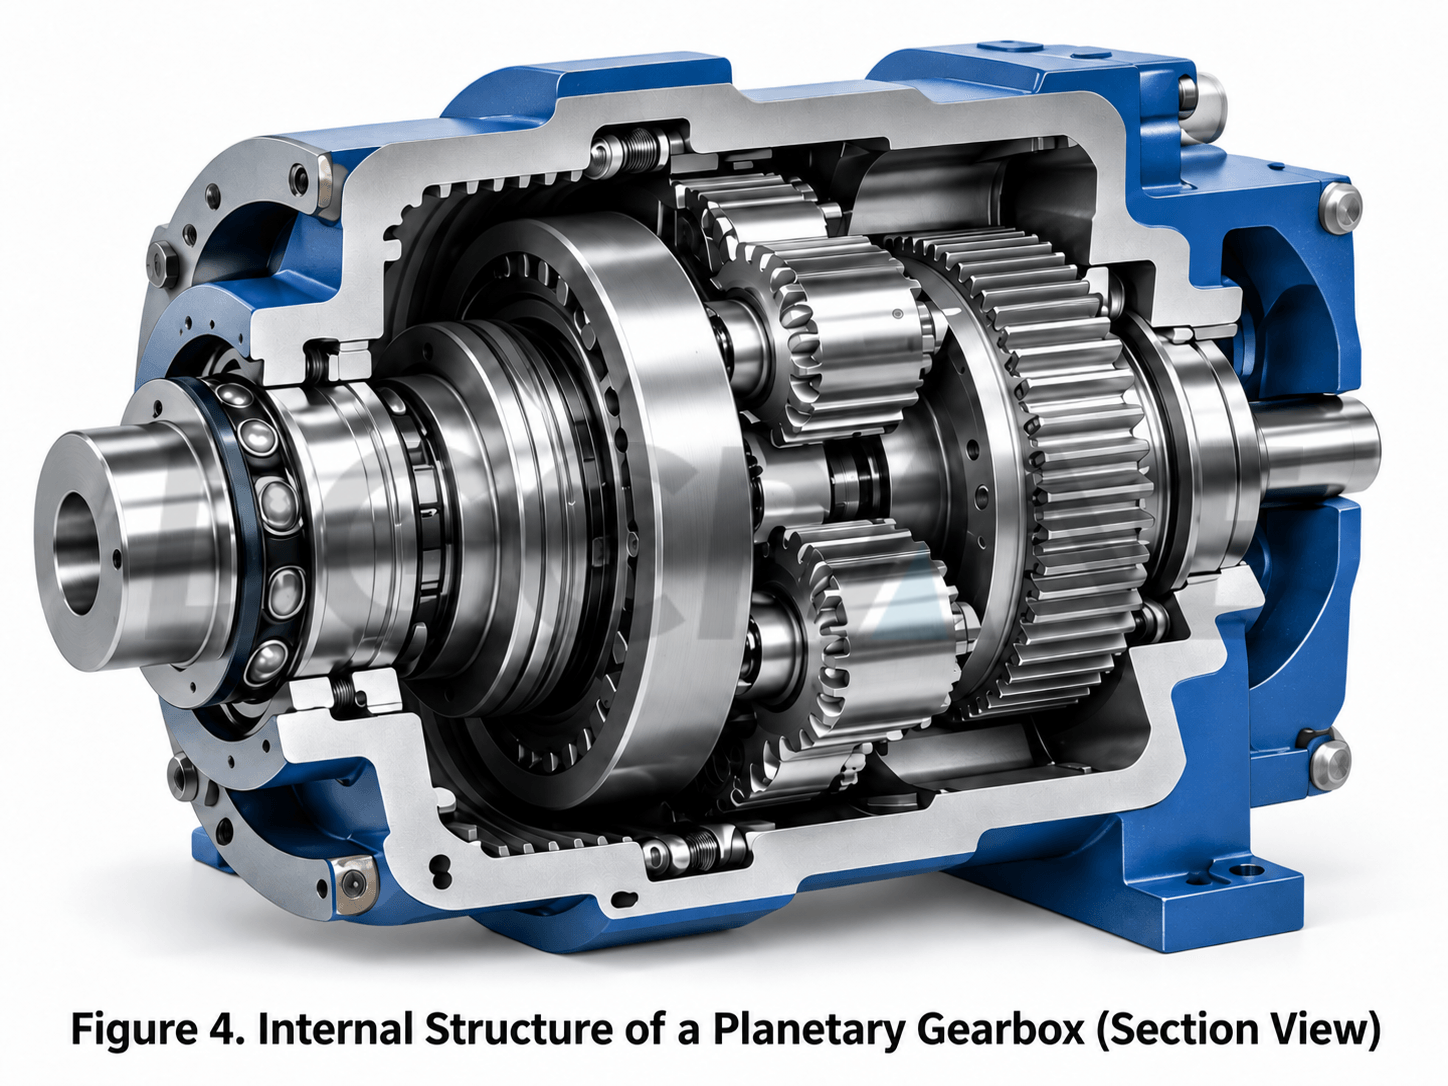
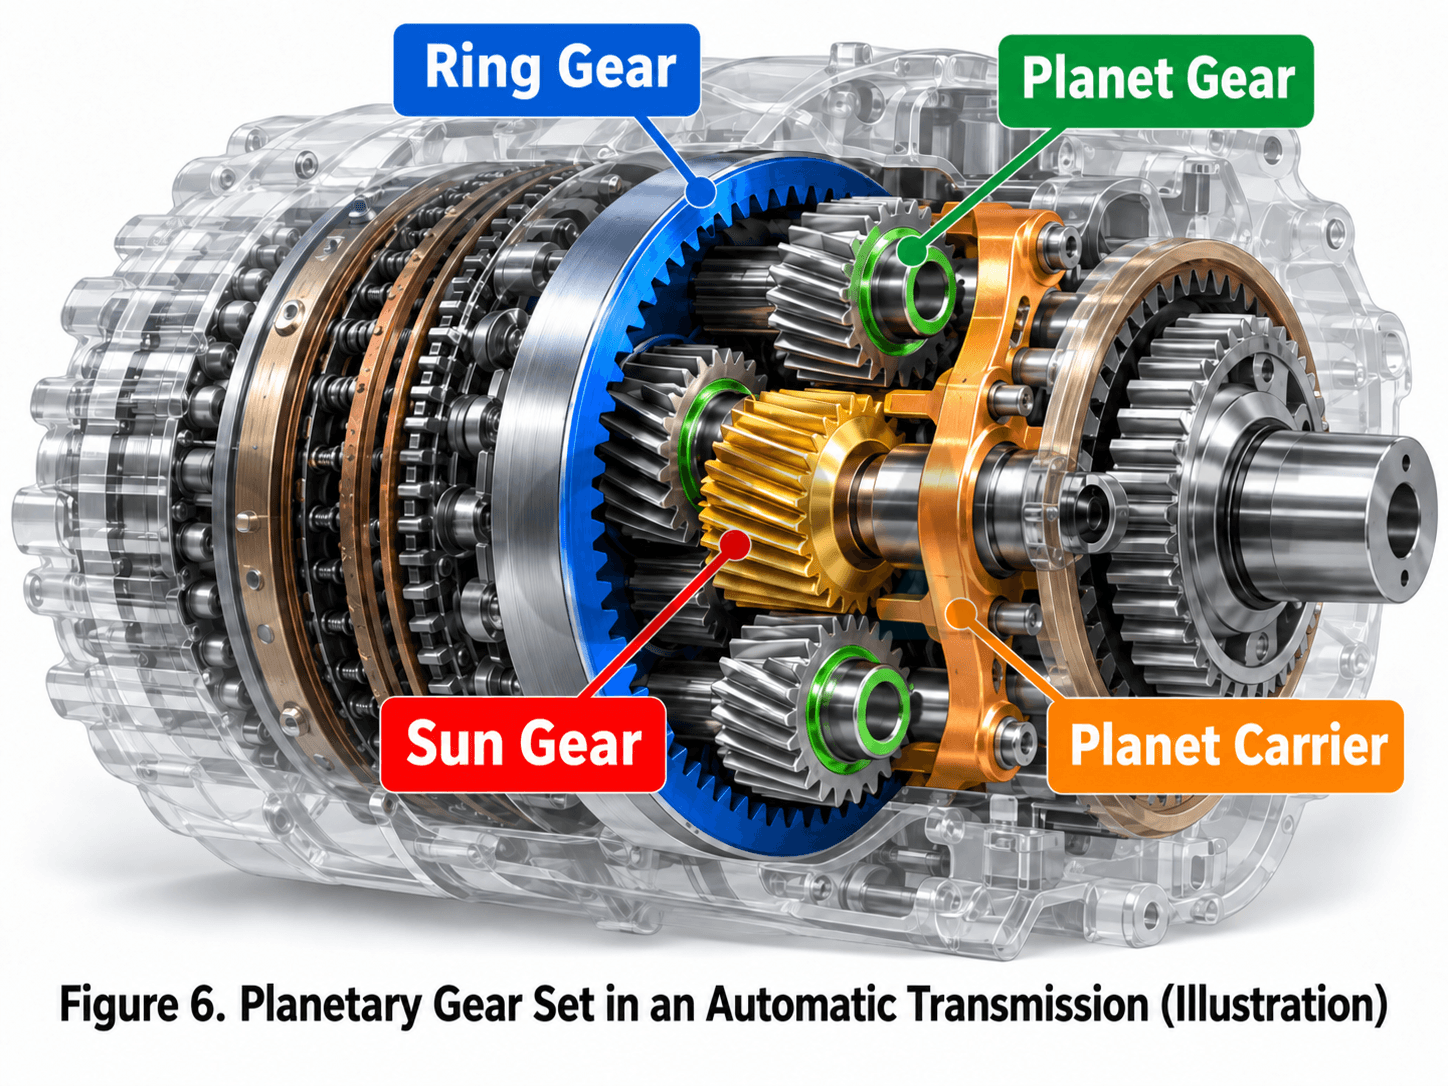
একটি অটোমেটিক ট্রান্সমিশন, ওভারহেড ক্রেনের প্ল্যানেটারি গিয়ারবক্স, বা নির্দিষ্ট কিছু রোবট জয়েন্ট রিডিউসার খুলে দেখলে আপনি বারবার একটি অত্যন্ত স্বতন্ত্র গিয়ার কাঠামো দেখতে পাবেন: কেন্দ্রে একটি ছোট গিয়ার, তার চারপাশে আরও কয়েকটি ছোট গিয়ার, এবং ভেতরের দাঁতসহ একটি বাইরের রিং।
দেখতে এটিকে “বৃত্তাকারে সাজানো কয়েকটি গিয়ার” ছাড়া আর কিছুই মনে হয় না, অথচ এটি খুব অল্প জায়গার মধ্যেই গতি কমানো, গতি বাড়ানো, বিপরীত ঘূর্ণন এবং সমাক্ষীয় সঞ্চালন প্রদান করতে পারে। এমনকি কোন উপাদানটি স্থির, কোনটি ইনপুট এবং কোনটি আউটপুট, শুধু তা পরিবর্তন করেই এটি সম্পূর্ণ ভিন্ন একটি প্ল্যানেটারি গিয়ার অনুপাত তৈরি করতে পারে।
এটি একটি প্ল্যানেটারি গিয়ার সেট। এর শক্তি গিয়ারের সংখ্যার কারণে নয়, বরং এর চারটি মূল উপাদানের মধ্যকার সুনির্দিষ্ট গতিবিদ্যাগত সম্পর্কের কারণে।
প্রথমে একটি বিষয় মনে রাখবেন: একটি প্ল্যানেটারি গিয়ার সেট “অন্য গিয়ার সেটে পরিবর্তন করে” তার অনুপাত বদলায় না। বরং, এটি সান গিয়ার, রিং গিয়ার এবং প্ল্যানেট ক্যারিয়ারের মধ্যেকার ইনপুট, আউটপুট এবং স্থির সম্পর্ক পরিবর্তনের মাধ্যমে পুরো গিয়ার সেটের গতি পুনর্বন্টন করে।
১. একটি প্ল্যানেটারি গিয়ারবক্সের চারটি উপাদান কী কী?
১.১ সান গিয়ার: সিস্টেমের কেন্দ্রীয় গিয়ার
সান গিয়ারটি কেন্দ্রে অবস্থিত এবং সাধারণত একই সাথে একাধিক প্ল্যানেট গিয়ারের সাথে সংযুক্ত থাকে। অনেক রিডিউসারে, একটি বৈদ্যুতিক মোটর বা হাইড্রোলিক মোটরের ইনপুট শ্যাফট সরাসরি সান গিয়ারের সাথে সংযুক্ত থাকে, তাই এটি প্রায়শই উচ্চ-গতির ইনপুট বহন করে। সান গিয়ারের দাঁতের সংখ্যা Z দ্বারা প্রকাশ করা হয়।sএবং এর কৌণিক গতিবেগ ω দ্বারাs.
১.২ প্ল্যানেট গিয়ার: সূর্যের চারপাশে প্রদক্ষিণ করার সময় নিজ অক্ষের উপর ঘূর্ণন
প্ল্যানেট গিয়ারগুলোই এই মেকানিজমের সবচেয়ে আকর্ষণীয় অংশ। প্রতিটি প্ল্যানেট গিয়ার প্ল্যানেট ক্যারিয়ারের সাথে সান গিয়ারকে কেন্দ্র করে ঘোরার পাশাপাশি নিজের অক্ষের চারপাশেও আবর্তন করে। একই সময়ে, এটি সান গিয়ার এবং অভ্যন্তরীণ রিং গিয়ার উভয়ের সাথেই সংযুক্ত হয়।
প্ল্যানেট গিয়ারের সংখ্যা বাড়ালে একটি সাধারণ প্ল্যানেটারি গিয়ার মেকানিজমের তাত্ত্বিক অনুপাতের কোনো পরিবর্তন হয় না। তবে, যখন নকশাটি যথাযথ হয় এবং ভার বণ্টন ভালো হয়, তখন একাধিক প্ল্যানেট গিয়ার ভার ভাগ করে নিতে পারে। এটি একটি কারণ যার জন্য একটি প্ল্যানেটারি গিয়ারবক্স উচ্চ টর্ক ডেনসিটি অর্জন করতে পারে।
১.৩ রিং গিয়ার: সম্পূর্ণ গিয়ার সেটটিকে আবদ্ধ করে
রিং গিয়ারটি বাইরে অবস্থিত এবং এর দাঁতগুলো ভেতরের দিকে মুখ করে থাকে। এটি প্ল্যানেট গিয়ারগুলোর সাথে একটি অভ্যন্তরীণ জালিকা গঠন করে। রিং গিয়ারটি স্থির থাকতে পারে অথবা ইনপুট বা আউটপুট উপাদান হিসেবে ব্যবহৃত হতে পারে। রিং গিয়ারের দাঁতের সংখ্যা Z দ্বারা প্রকাশ করা হয়।আরএবং এর কৌণিক গতিবেগ ω দ্বারাআর.
১.৪ গ্রহ বাহক: গ্রহগুলো দলবদ্ধভাবে কীভাবে চলাচল করে তা নির্ধারণ করা
প্ল্যানেট গিয়ারগুলো কোনো অবলম্বন ছাড়া ঘোরে না। এদের শ্যাফটগুলো প্ল্যানেট ক্যারিয়ারের উপর বসানো থাকে। ক্যারিয়ারটি প্ল্যানেট গিয়ারগুলোকে একটি একক কাঠামোতে সংযুক্ত করে, তাই ক্যারিয়ারের ঘূর্ণন সান গিয়ারের চারপাশে প্ল্যানেট গিয়ারগুলোর আবর্তনকে নির্দেশ করে। ক্যারিয়ারের কৌণিক গতিকে ω দ্বারা প্রকাশ করা হয়।গঅনেক শিল্প রিডিউসারে একটি প্রচলিত ব্যবস্থা হলো, রিং গিয়ারকে স্থির রেখে সান গিয়ারকে ইনপুট হিসেবে এবং প্ল্যানেট ক্যারিয়ারকে আউটপুট হিসেবে ব্যবহার করা হয়।
| উপাদান | সাধারণ প্রতীক | প্রধান কাজ | সাধারণ অবস্থা |
|---|---|---|---|
| রোদ থেকে সুরক্ষার সরঞ্জাম | জেডs/ωs | কেন্দ্রীয় গিয়ার যা প্ল্যানেট গিয়ারগুলিতে গতি এবং টর্ক প্রেরণ করে | প্রায়শই উচ্চ-গতির ইনপুট হিসাবে ব্যবহৃত হয় |
| প্ল্যানেট গিয়ার্স | জেডপি/ωপি | সান গিয়ার এবং রিং গিয়ার উভয়ের সাথে জাল | ঘূর্ণন এবং আবর্তন |
| রিং গিয়ার | জেডআর/ωআর | বাইরের অভ্যন্তরীণ গিয়ার যা সঞ্চালনে বাধা দেয় এবং অংশগ্রহণ করে। | স্থির, ইনপুট বা আউটপুট হতে পারে। |
| গ্রহ বাহক | ωগ | প্ল্যানেট গিয়ার শ্যাফটগুলোকে সমর্থন করে এবং কক্ষীয় গতি উৎপন্ন করে। | প্রায়শই কম-গতির আউটপুট হিসাবে ব্যবহৃত হয় |
২. প্ল্যানেটারি গিয়ার রেশিওর আসল মূল ভিত্তি: একটি সমীকরণ তিনটি ঘূর্ণায়মান অংশকে সংযুক্ত করে
একটি সাধারণ স্থির-অক্ষ গিয়ার ট্রেনে, দুটি গিয়ার অক্ষের অবস্থান স্থির থাকে, তাই এর অনুপাত তুলনামূলকভাবে সহজে বোঝা যায়। একটি প্ল্যানেটারি গিয়ার সেট ভিন্ন: প্ল্যানেট গিয়ারগুলির অক্ষগুলি প্ল্যানেট ক্যারিয়ারের সাথে চলে, তাই “চালক গিয়ারের দাঁতকে চালিত গিয়ারের দাঁত দিয়ে ভাগ” এই সাধারণ নিয়মটি সরাসরি প্রয়োগ করা যায় না।
সবচেয়ে প্রচলিত সরল প্ল্যানেটারি গিয়ার সেটের ক্ষেত্রে, উইলিস সমীকরণটি সান গিয়ার, রিং গিয়ার এবং প্ল্যানেট ক্যারিয়ারের মধ্যে গতির সম্পর্ক প্রকাশ করে:
এখানে, ωₛ, ωᵣ, এবং ω꜀ এগুলো হলো যথাক্রমে সান গিয়ার, রিং গিয়ার এবং প্ল্যানেট ক্যারিয়ারের কৌণিক গতিবেগ; Zₛ এবং Zᵣ সান গিয়ার এবং রিং গিয়ারের দাঁতের সংখ্যা হলো ।
এই সমীকরণের সবচেয়ে গুরুত্বপূর্ণ অংশটি ঋণাত্মক চিহ্ন নয়, বরং এই সত্যটি যে ω꜀ উভয় গতিবেগ থেকে বিয়োগ করা হয়। অন্য কথায়, একটি প্ল্যানেটারি গিয়ার সেটের মেসিং সম্পর্কটি এমন একটি রেফারেন্স ফ্রেমে বুঝতে হবে যা প্ল্যানেট ক্যারিয়ারের সাথে একসাথে ঘোরে।
যেকোনো দুটি অংশের গতি বা স্থির অবস্থা জানা থাকলে, তৃতীয়টির গতি গণনা করা যায়। সুতরাং, দাঁতের সংখ্যা পরিবর্তন না করেই একই গিয়ার সেট সম্পূর্ণ ভিন্ন গতির ফলাফল তৈরি করতে পারে।
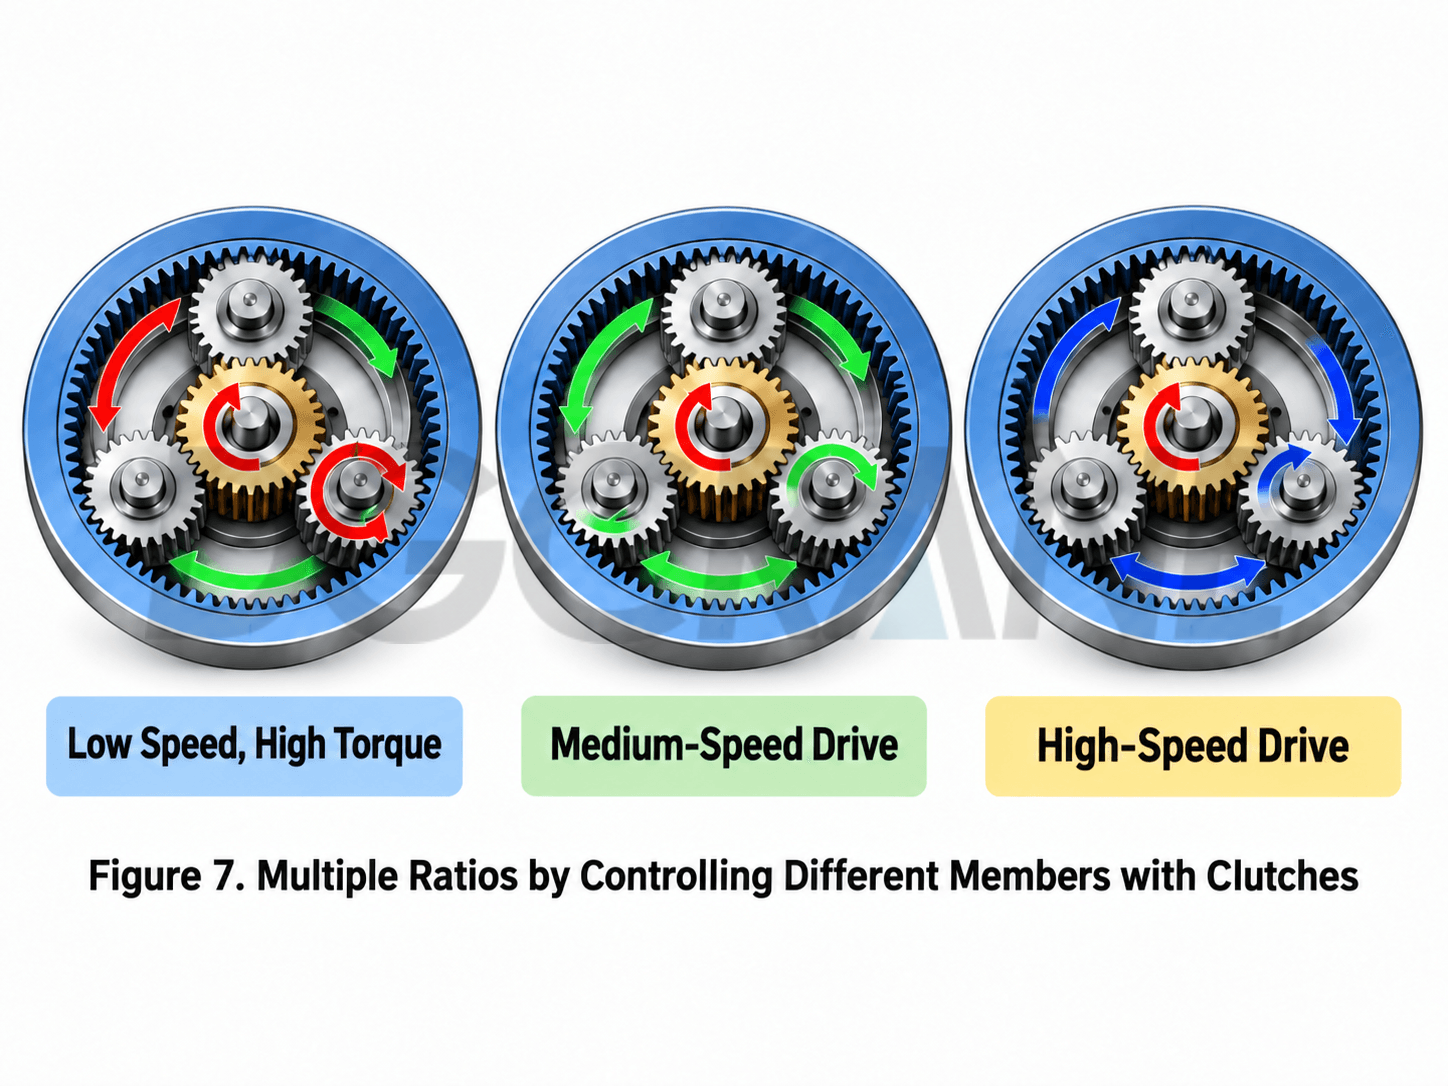
কেন এটিকে এত উদ্ভাবনী মনে হয়? সান গিয়ার, রিং গিয়ার এবং প্ল্যানেট ক্যারিয়ারের মধ্যে যেকোনো একটি অংশকে স্থির রেখে এবং অন্য দুটি থেকে ইনপুট ও আউটপুট বেছে নিলে গতি হ্রাস, গতি বৃদ্ধি বা বিপরীত ঘূর্ণনের বিভিন্ন সংমিশ্রণ তৈরি হয়। কাঠামোটি অপরিবর্তিত থাকে, কিন্তু গতির সম্পর্কটি বদলে যায়।
৩. সবচেয়ে প্রচলিত বিন্যাস: রিং গিয়ার ফিক্সড, সান ইনপুট, ক্যারিয়ার আউটপুট
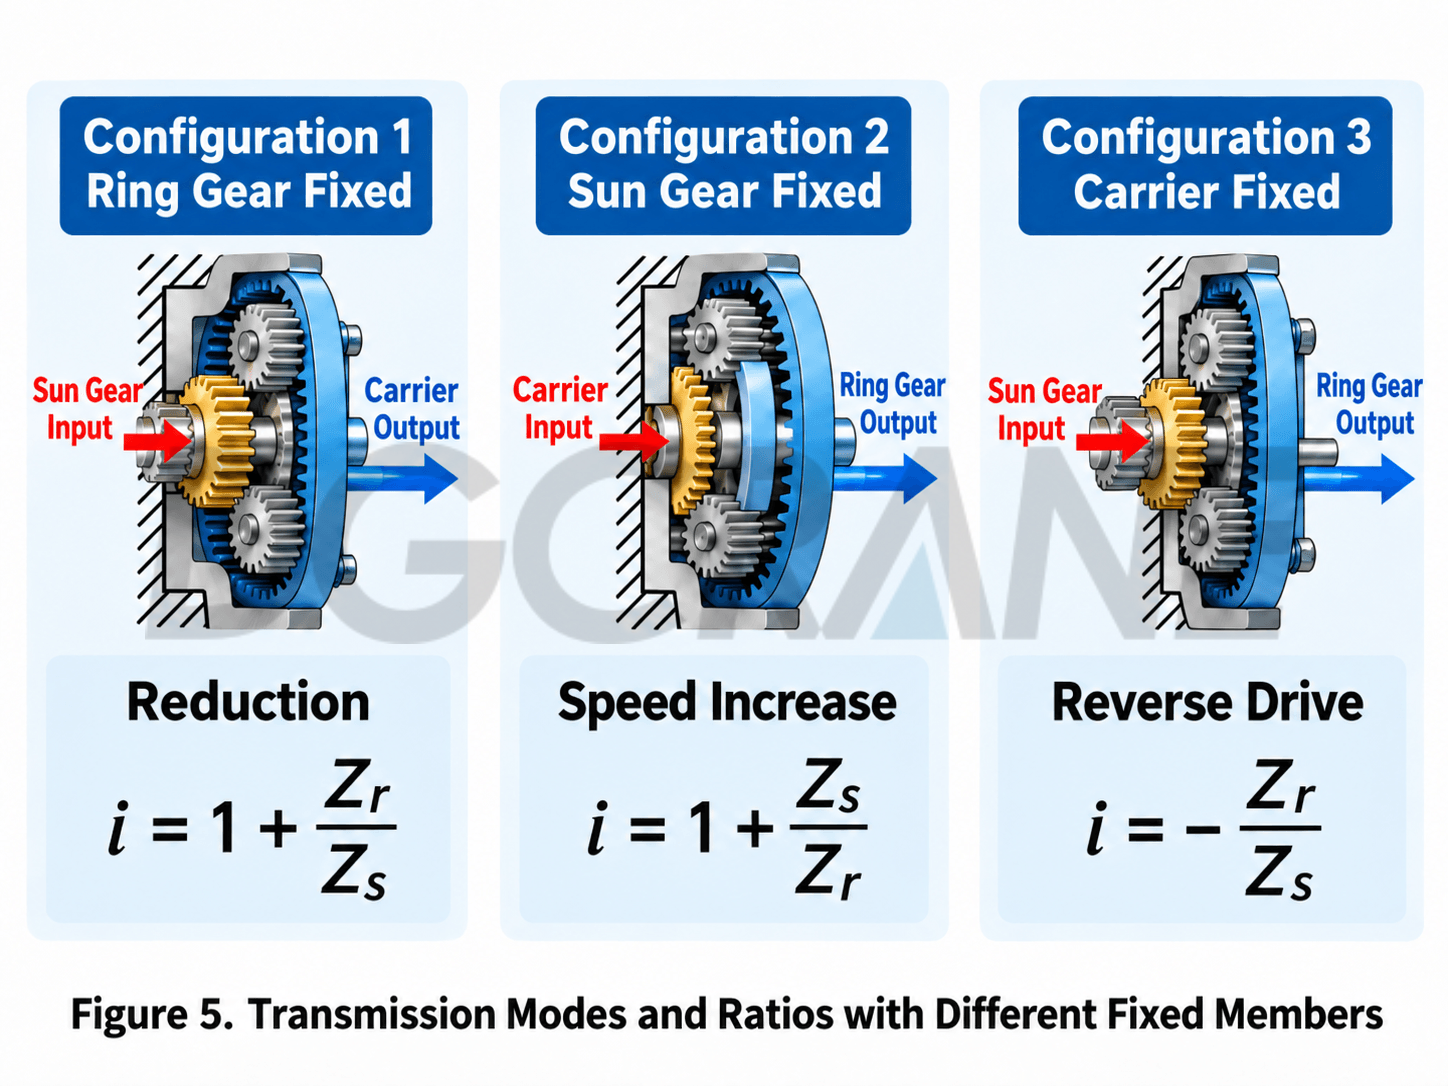
ওভারহেড ক্রেন ট্র্যাভেল গিয়ারবক্স, স্লিভিং রিডিউসার এবং অনেক শিল্প প্ল্যানেটারি গিয়ারবক্সে এটি একটি সাধারণ মৌলিক ব্যবস্থা। ধরা যাক রিং গিয়ারটি স্থির, সুতরাং ωᵣ = 0এই শর্তটি উইলিস সমীকরণে প্রতিস্থাপন করলে পাওয়া যায়:
যদি সান গিয়ারে ২০টি দাঁত এবং রিং গিয়ারে ৬০টি দাঁত থাকে:
সান গিয়ারটি চারবার ঘোরে এবং একই সময়ে প্ল্যানেট ক্যারিয়ারটি প্রায় একবার ঘোরে। যদি সান গিয়ারের ইনপুট গতি ১,২০০ আর/মিনিট হয়, তবে অপচয় উপেক্ষা করলে, প্ল্যানেট ক্যারিয়ারের তাত্ত্বিক আউটপুট গতি হবে প্রায় ৩০০ আর/মিনিট।
এটি টর্ক গুণন সহ গতি হ্রাসের একটি সাধারণ উদাহরণ। তাত্ত্বিকভাবে, যখন অপচয় উপেক্ষা করা হয়, তখন গতি প্রায় এক-চতুর্থাংশ কমালে আউটপুট টর্কও সেই অনুযায়ী বৃদ্ধি পায়। প্রকৃত যন্ত্রপাতির ক্ষেত্রে গিয়ার-মেশিং লস, বিয়ারিং লস, লুব্রিকেশন অবস্থা এবং অন্যান্য বিষয়গুলোও বিবেচনায় রাখতে হয়।
৪. একই গিয়ারের ভিন্ন কোনো অংশ সংযুক্ত করলে সম্পূর্ণ ভিন্ন ফলাফল পাওয়া যায়।
| স্থায়ী সদস্য | ইনপুট | আউটপুট | সাধারণ ফলাফল | বৈশিষ্ট্য |
|---|---|---|---|---|
| রিং গিয়ার | রোদ থেকে সুরক্ষার সরঞ্জাম | গ্রহ বাহক | হ্রাস, একই দিক | সবচেয়ে সাধারণ গ্রহীয় হ্রাস বিন্যাস |
| রোদ থেকে সুরক্ষার সরঞ্জাম | রিং গিয়ার | গ্রহ বাহক | হ্রাস, একই দিক | একটি মৃদু অনুপাত |
| গ্রহ বাহক | রোদ থেকে সুরক্ষার সরঞ্জাম | রিং গিয়ার | বিপরীত ঘূর্ণন | স্থির-অক্ষ বিপরীত সঞ্চালন গঠন করে |
| কেউই না; দুইজন সদস্য নিয়ন্ত্রিত। | নিয়ন্ত্রণ পদ্ধতির উপর নির্ভর করে | তৃতীয় সদস্য | পরিবর্তনশীল অনুপাত | স্বয়ংক্রিয় ট্রান্সমিশন এবং পাওয়ার-স্প্লিট সিস্টেমের ভিত্তি |
একটি সাধারণ ভুল ধারণা হলো যে একটি প্ল্যানেটারি গিয়ার সেটের স্বাভাবিকভাবেই কেবল একটিই অনুপাত থাকে। এই অনুপাতটি শুধুমাত্র দাঁতের সংখ্যার উপরই নির্ভর করে না, বরং কোন অংশটি স্থির, কোনটি ইনপুট এবং কোনটি আউটপুট, তার উপরও নির্ভর করে।
যদি তিনটি প্রধান অংশকেই নড়াচড়া করার সুযোগ দেওয়া হয় এবং একটি অংশ ক্লাচ, ব্রেক বা অন্য কোনো শক্তির উৎস দ্বারা নিয়ন্ত্রিত হয়, তবে সিস্টেমটি আরও জটিল মাল্টি-স্পিড ট্রান্সমিশন বা পাওয়ার-স্প্লিট ফাংশন প্রদান করতে পারে। এই কারণেই অটোমেটিক ট্রান্সমিশন এবং হাইব্রিড পাওয়ার-স্প্লিট মেকানিজমে প্ল্যানেটারি গিয়ার সেট ব্যাপকভাবে ব্যবহৃত হয়।
৫. কেন একটি প্ল্যানেটারি গিয়ার সেট এত অল্প জায়গায় উচ্চ টর্ক সঞ্চারিত করতে পারে?
কারণটি রহস্যময় নয়। মূল বিষয়টি হলো “একাধিক যুগপৎ জালবিন্দু এবং সমাক্ষীয় বিন্যাস।”
একটি সাধারণ গিয়ার জোড়ায়, প্রধান ভার একটিমাত্র সংযুক্ত জোড়ার উপর কেন্দ্রীভূত থাকে। একটি প্ল্যানেটারি মেকানিজমে, একাধিক প্ল্যানেট গিয়ার একই সাথে সান গিয়ার এবং রিং গিয়ারের সাথে সংযুক্ত হতে পারে। যখন নকশাটি যথাযথ হয় এবং ভারের বণ্টন সুষম হয়, তখন প্রদত্ত টর্ক একাধিক প্ল্যানেট গিয়ারের মধ্যে ভাগ করে নেওয়া যেতে পারে।
একই সাথে, সান গিয়ার, রিং গিয়ার এবং প্ল্যানেট ক্যারিয়ারকে একই অক্ষে সাজানো যেতে পারে। একটি সাধারণ প্যারালাল-শ্যাফট রিডিউসারের মতো ইনপুট এবং আউটপুট শ্যাফটগুলোকে পার্শ্বীয়ভাবে অফসেট করার প্রয়োজন হয় না। এর ফলে একই রকম সামগ্রিক আকারের মধ্যে উচ্চতর টর্ক ডেনসিটি এবং আরও সংহত বিন্যাস পাওয়া যায়।
তবে, “বেশি প্ল্যানেট গিয়ার” কথাটিকে খুব সরলভাবে বোঝা উচিত নয়।
প্ল্যানেট গিয়ারের সংখ্যা বাড়ালে তাত্ত্বিক অনুপাতের কোনো পরিবর্তন হয় না, কিন্তু এর মানে এই নয় যে ভার স্বয়ংক্রিয়ভাবে সমানভাবে বণ্টিত হবে। উৎপাদনগত ত্রুটি, লিড এরর, বেয়ারিং ক্লিয়ারেন্স, প্ল্যানেট-পিনের অবস্থানের নির্ভুলতা এবং কাঠামোগত বিকৃতি—এই সবই ভার বণ্টনকে প্রভাবিত করে। উচ্চ-ভার বহনকারী প্ল্যানেটারি গিয়ারবক্সের জন্য প্রায়শই বিশেষ ভার-বণ্টন নকশার প্রয়োজন হয়।
৬. অটোমেটিক ট্রান্সমিশনে প্ল্যানেটারি গিয়ার বিশেষভাবে জনপ্রিয় কেন?
প্ল্যানেটারি গিয়ার সেটের এমন একটি সুবিধা রয়েছে যা একটি সাধারণ স্থির-অক্ষ গিয়ার ট্রেনের পক্ষে একই সাথে প্রদান করা কঠিন: ক্লাচ এবং ব্রেক বিভিন্ন অংশের সংযোগ ও লকিং নিয়ন্ত্রণ করতে পারে, যার ফলে একই গিয়ার সেট দিয়ে একাধিক অনুপাত তৈরি করা সম্ভব হয়।
একটি ধারণাগত উদাহরণ হিসেবে, একটি গিয়ার পজিশন রিং গিয়ারকে স্থির রাখতে পারে, সান গিয়ারকে ইনপুট হিসেবে এবং প্ল্যানেট ক্যারিয়ারকে আউটপুট হিসেবে ব্যবহার করতে পারে। আরেকটি গিয়ার পজিশন লক করা অংশটিকে পরিবর্তন করে। একটি ক্লাচও দুটি অংশকে একসাথে লক করে প্রায় ১:১ অনুপাতের একটি ডাইরেক্ট-ড্রাইভ অবস্থা তৈরি করতে পারে।
এর মানে হলো, ট্রান্সমিশনটির প্রতিটি গিয়ার পজিশনের জন্য সম্পূর্ণ আলাদা একটি স্থির-অক্ষের গিয়ার জোড়ার প্রয়োজন হয় না। এর গঠন আরও সংহত হতে পারে এবং এর গিয়ার পরিবর্তনের কৌশল আরও নমনীয় হতে পারে।
এটি বিশেষভাবে উল্লেখ্য যে, আধুনিক স্বয়ংক্রিয় ট্রান্সমিশনগুলিতে সাধারণত যৌগিক প্ল্যানেটারি গিয়ার সেট, একাধিক প্ল্যানেটারি সারি এবং বিভিন্ন ক্লাচের সংমিশ্রণ ব্যবহৃত হয়। এগুলোর প্রকৃত অনুপাত গণনা একটি সাধারণ প্ল্যানেটারি গিয়ার সেটের তুলনায় অনেক বেশি জটিল।
৭. ওভারহেড ক্রেন এবং নির্মাণ যন্ত্রপাতি কেন প্ল্যানেটারি রিডিউসারের উপর নির্ভর করে?
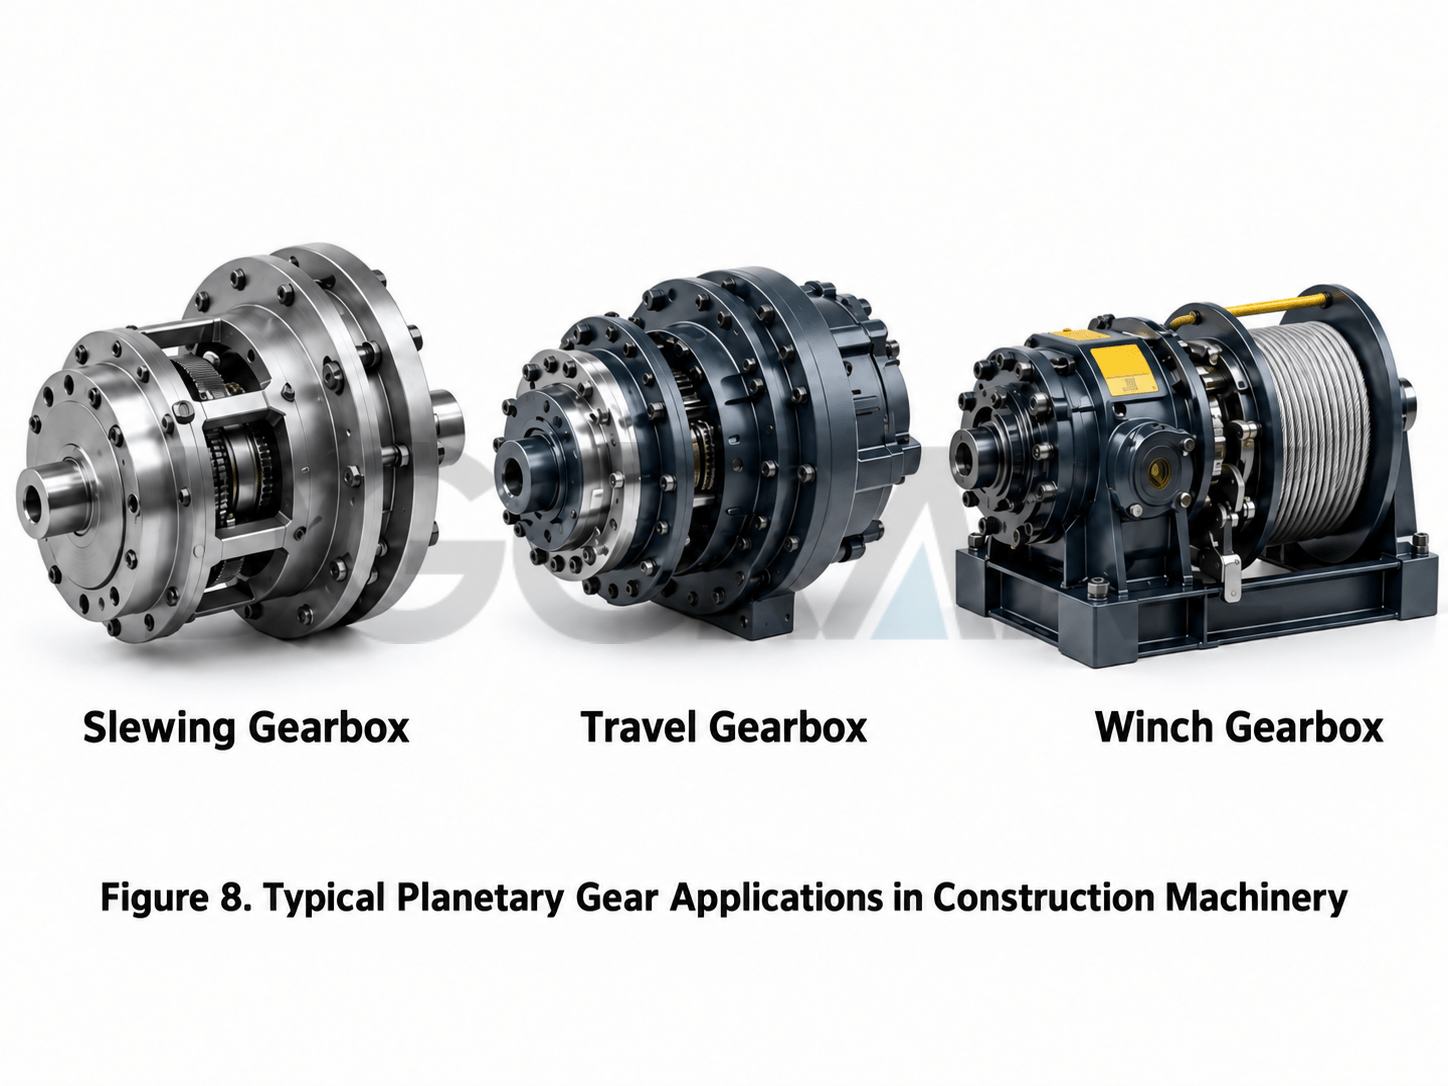
প্ল্যানেটারি গিয়ার এক্সকাভেটরের ট্র্যাভেল মোটর, ওভারহেড ক্রেনের ট্র্যাভেল মেকানিজম, নির্দিষ্ট কিছু স্লিউইং মেকানিজমে পাওয়া যায়। ওভারহেড ক্রেন উইঞ্চ গিয়ারবক্সএবং বৃহৎ শিল্প ড্রাইভ।
ওভারহেড ক্রেন এবং নির্মাণ যন্ত্রপাতিকে একটি সাধারণ দ্বন্দ্বের সমাধান করতে হয়: হাইড্রোলিক মোটর বা বৈদ্যুতিক মোটর তুলনামূলকভাবে উচ্চ গতিতে চলে, অন্যদিকে চালক চাকা, দড়ি ড্রামঅথবা ঘূর্ণন প্রক্রিয়ার জন্য কম গতি এবং উচ্চ টর্কের প্রয়োজন হয়। একই সাথে, স্থাপনের জায়গাও প্রায়শই খুব সীমিত থাকে।
একটি প্ল্যানেটারি রিডিউসার এই অপারেটিং পরিস্থিতিগুলোর জন্য বিশেষভাবে উপযুক্ত: এটি কোঅ্যাক্সিয়াল ও কম্প্যাক্ট, একটি বৃহৎ রিডাকশন রেশিও প্রদান করতে পারে, এবং গতি আরও কমাতে ও আউটপুট টর্ক বাড়াতে সিরিজে একাধিক স্টেজ ব্যবহার করতে পারে।
তবে, প্ল্যানেটারি গিয়ার সেট কোনো সর্বজনীন সমাধান নয় যা শুধু স্থাপন করলেই কাজ করে। প্রকৃত নকশার সময় দাঁতের পৃষ্ঠের সংস্পর্শ শক্তি, দাঁতের গোড়ার নমন শক্তি, বিয়ারিংয়ের আয়ু, প্ল্যানেট-পিনের উপর চাপ, তৈলাক্তকরণ, তাপীয় ভারসাম্য, কর্মদক্ষতা, অভিঘাত চাপ এবং ব্রেকিংয়ের প্রয়োজনীয়তাও অবশ্যই যাচাই করতে হবে।
৮. একটি সহজে উপেক্ষিত জ্যামিতিক শর্ত: দাঁতের সংখ্যা যথেচ্ছভাবে নির্বাচন করা যায় না।
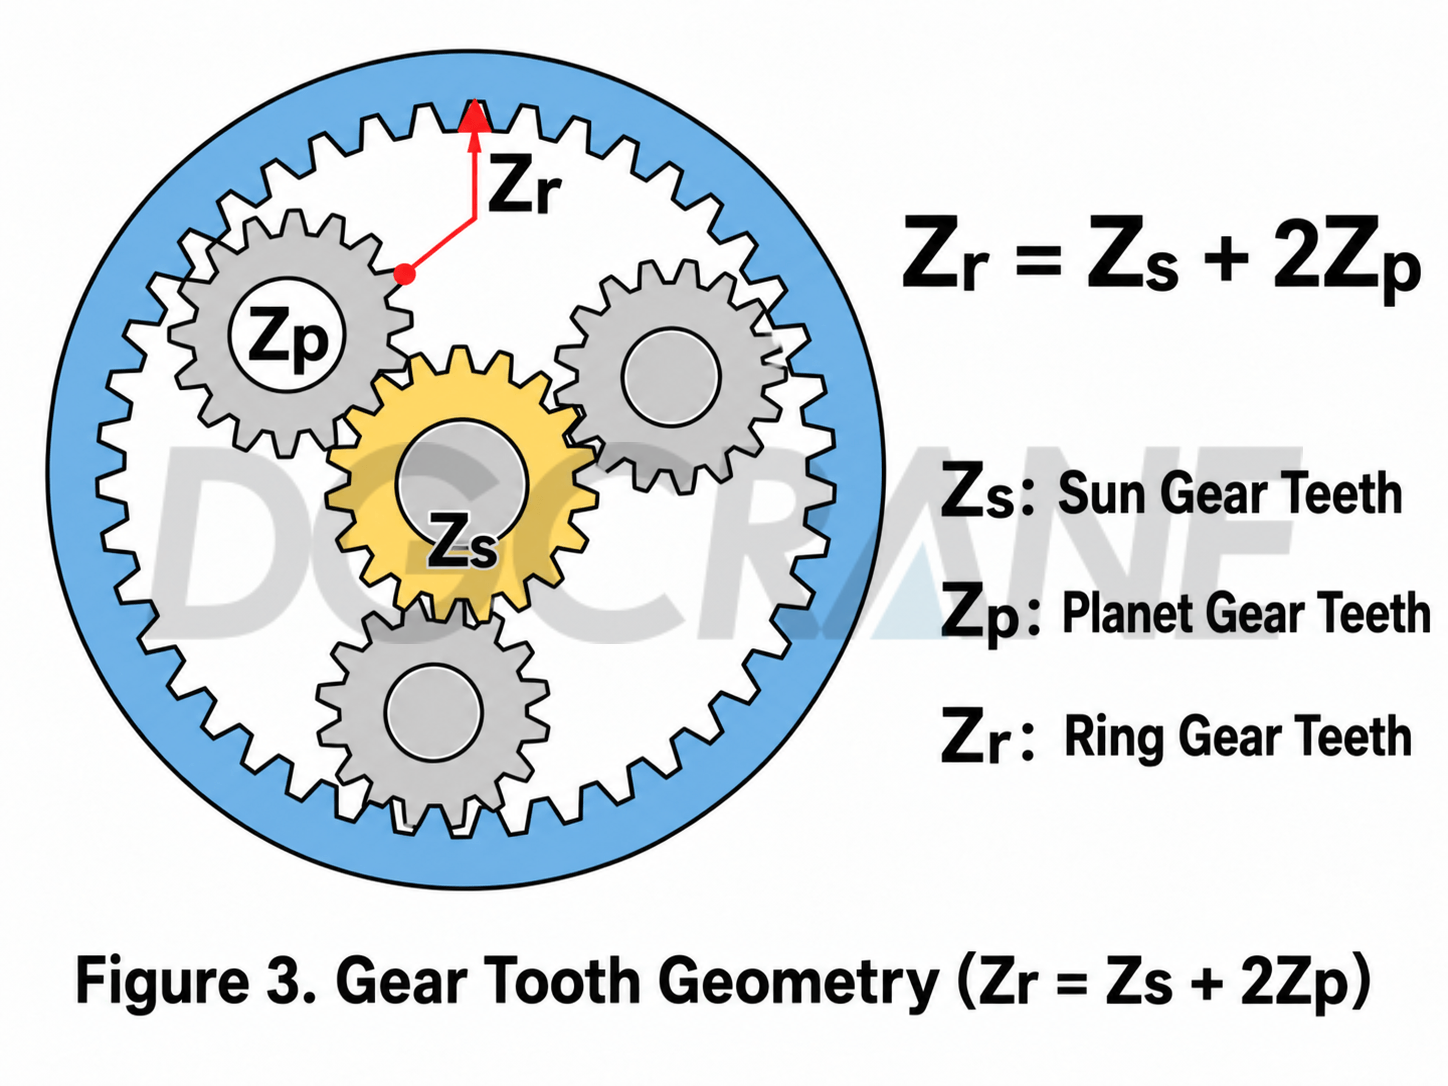
একটি সরল প্ল্যানেটারি গিয়ার সেটে, সান গিয়ার, প্ল্যানেট গিয়ার এবং রিং গিয়ারকে অবশ্যই একটি মৌলিক জ্যামিতিক সম্পর্ক মেনে চলতে হয়। একই মডিউল এবং স্ট্যান্ডার্ড মেশিং সহ একটি সরল বিন্যাসের জন্য, সাধারণ সম্পর্কটি হলো:
যদি সান গিয়ারে ২০টি দাঁত এবং প্ল্যানেট গিয়ারে ২০টি দাঁত থাকে, তবে কেন্দ্র-দূরত্বের সম্পর্কটি পূরণ করার জন্য রিং গিয়ারে সাধারণত ৬০টি দাঁতের প্রয়োজন হয়।
যদি একাধিক প্ল্যানেট গিয়ারকে সুষমভাবে সাজাতে হয়, তবে সংযোজন পর্যায় এবং পাশাপাশি থাকা প্ল্যানেট গিয়ারগুলোর মধ্যে সম্ভাব্য জ্যামিতিক প্রতিবন্ধকতাও অবশ্যই পরীক্ষা করতে হবে। অন্য কথায়, অনুপাত গণনা করা কেবল প্রথম ধাপ। গিয়ার সেটটিকে উৎপাদনযোগ্য, সংযোজনযোগ্য এবং ভার বহনে সক্ষম করে তোলার জন্য আরও নকশার প্রয়োজন হয়।
৯. একটি প্ল্যানেটারি গিয়ার সেট বোঝার জন্য চারটি বিবৃতিই যথেষ্ট।
- সান গিয়ারটি কেন্দ্রে অবস্থিত; প্ল্যানেট গিয়ারগুলো নিজ নিজ অক্ষের উপর ঘোরে এবং সান গিয়ারকে কেন্দ্র করে প্রদক্ষিণ করে; রিং গিয়ারটি এদেরকে ঘিরে রাখে; এবং প্ল্যানেট ক্যারিয়ারটি প্ল্যানেট গিয়ারগুলোকে একত্রে বহন করে নিয়ে ঘোরে।
- প্ল্যানেট গিয়ারের সংখ্যা সাধারণত তাত্ত্বিক অনুপাত পরিবর্তন করে না, কিন্তু লোড ডিস্ট্রিবিউশন সঠিকভাবে ডিজাইন করা হলে গিয়ারগুলো লোড ভাগ করে নিতে পারে।
- একই প্ল্যানেটারি গিয়ার সেট ব্যবহার করে ফিক্সড মেম্বার, ইনপুট মেম্বার এবং আউটপুট মেম্বার পরিবর্তনের মাধ্যমে বিভিন্ন ধরনের রিডাকশন, স্পিড-ইনক্রিজ বা রিভার্স সম্পর্ক তৈরি করা যায়।
- সবচেয়ে প্রচলিত রিডাকশন ব্যবস্থায় রিং গিয়ারটি স্থির থাকে, সান গিয়ারটি ইনপুট হিসেবে ব্যবহৃত হয় এবং প্ল্যানেট ক্যারিয়ারটি আউটপুট হিসেবে ব্যবহৃত হয়। এক্ষেত্রে, i = 1 + Zᵣ / Zₛ.
শেষ কথা: এর আসল শক্তি গিয়ারের সংখ্যায় নয়, বরং ডিগ্রি অফ ফ্রিডমের ব্যবহারে।
একটি সাধারণ গিয়ার ড্রাইভ অনেকটা দুজন মানুষের হাত ধরে থাকার মতো: একজন ঘোরে এবং অন্যজন অনুসরণ করে, তাই সম্পর্কটি সরাসরি। একটি প্ল্যানেটারি গিয়ার সেট অনেকটা একটি ঘূর্ণায়মান প্ল্যাটফর্মে একসাথে চলমান একদল মানুষের মতো। প্ল্যাটফর্মটি নিজেও চলতে পারে এবং বাইরের রিংটিও ঘুরতে পারে, তাই একই গিয়ার সংমিশ্রণ সম্পূর্ণ ভিন্ন ফলাফল তৈরি করতে পারে।
এটিই একটি প্ল্যানেটারি গিয়ার সেটের সবচেয়ে আকর্ষণীয় বৈশিষ্ট্য। সান গিয়ার, প্ল্যানেট গিয়ার, রিং গিয়ার এবং প্ল্যানেট ক্যারিয়ার—এই চারটি মূল উপাদানের মাধ্যমে এটি একটি একক কৌশলের মধ্যেই সুসংহত কাঠামো, একাধিক অনুপাত, সমাক্ষীয় সঞ্চালন এবং উচ্চ টর্ক ঘনত্বকে একত্রিত করে।
পরের বার নির্মাণ যন্ত্রপাতিতে প্ল্যানেটারি রিডিউসার দেখলে, প্রথমে তিনটি প্রশ্ন করুন: কোন অংশটি স্থির? কোন অংশটি ইনপুট? কোন অংশটি আউটপুট? এই তিনটি প্রশ্নের উত্তর পেলেই আপনি মূলত বুঝতে পারবেন প্ল্যানেটারি গিয়ার সেটটি কেন এভাবে ঘোরে।
দ্রষ্টব্য: এই নিবন্ধটি যান্ত্রিক নীতিমালার একটি ভূমিকা হিসেবে রচিত। সমীকরণগুলো একটি আদর্শ সরল প্ল্যানেটারি গিয়ার সেটের গতিবিদ্যাগত সম্পর্কের উপর ভিত্তি করে তৈরি। প্রকৃত ওভারহেড ক্রেন গিয়ারবক্সের নকশায় দাঁতের আকৃতির পরিবর্তন, উৎপাদনগত নির্ভুলতা, ভার বণ্টন, শক্তি, কর্মদক্ষতা, তৈলাক্তকরণ, বিয়ারিং এবং তাপীয় ভারসাম্যের মতো বিষয়গুলোও অবশ্যই বিবেচনা করতে হবে।
জোরা ঝাও
ওভারহেড ক্রেন/গ্যান্ট্রি ক্রেন/জিব ক্রেন/ক্রেন যন্ত্রাংশ সমাধানে বিশেষজ্ঞ
ক্রেন বিদেশী রপ্তানি শিল্পে 10+ বছরের অভিজ্ঞতার সাথে, 10,000+ গ্রাহকদের তাদের প্রাক-বিক্রয় প্রশ্ন এবং উদ্বেগের সাথে সাহায্য করেছে, যদি আপনার কোন সম্পর্কিত প্রয়োজন থাকে, অনুগ্রহ করে নির্দ্বিধায় আমার সাথে যোগাযোগ করুন!
হোয়াটসঅ্যাপ: +86 189 3735 0200
ইমেইল: zorazhao@dgcrane.com
যোগাযোগের ঠিকানা
DGCRANE পেশাদার ওভারহেড ক্রেন পণ্য এবং রিলেভেন্ট পরিষেবা প্রদানের জন্য প্রতিশ্রুতিবদ্ধ। 100 টিরও বেশি দেশে রপ্তানি করা হয়েছে, 5000+ গ্রাহকরা আমাদের বেছে নিন, বিশ্বস্ত হওয়ার যোগ্য।
যোগাযোগ করুন
আপনার বিশদটি পূরণ করুন এবং আমাদের বিক্রয় দলের কেউ 24 ঘন্টার মধ্যে আপনার কাছে ফিরে আসবে!
আমাদের নিউজলেটার সদস্যতা
সর্বশেষ DGCRANE মূল্য তালিকা, খবর, নিবন্ধ, এবং সম্পদ.